ハードウェア構成
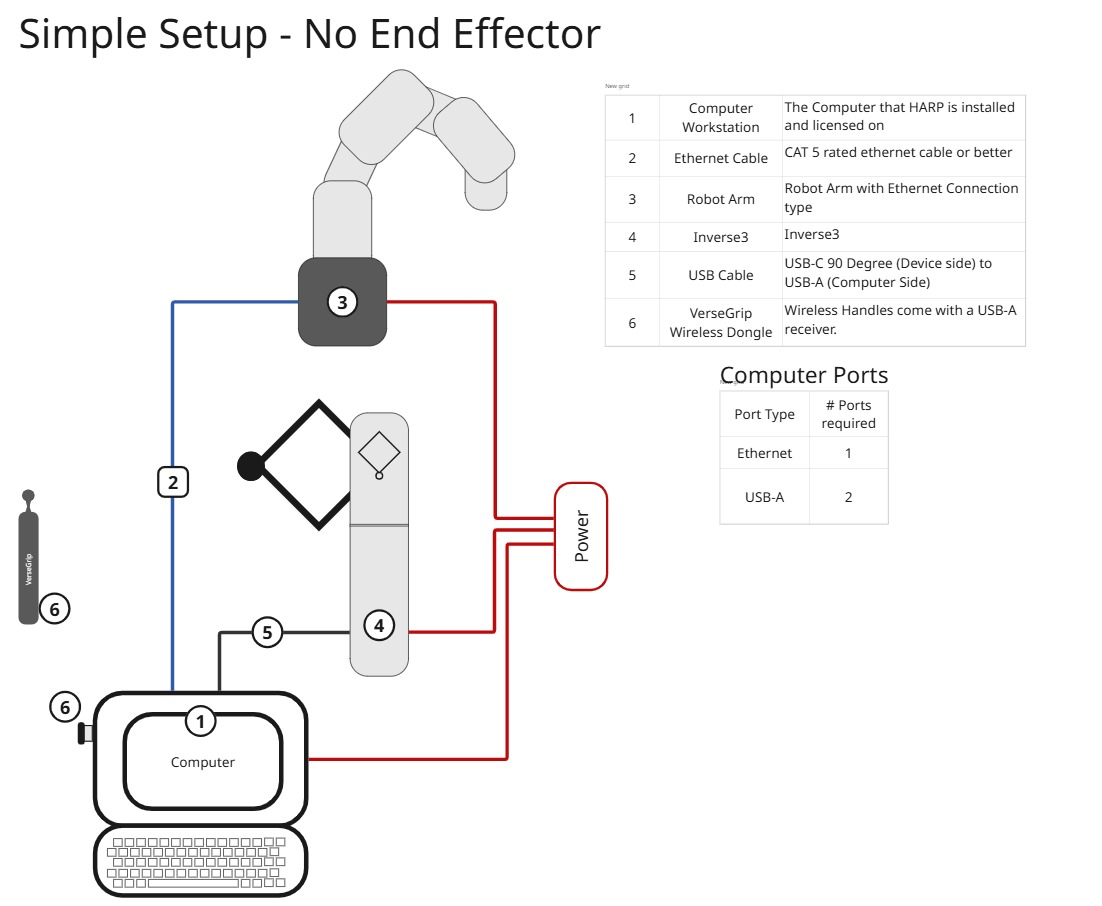
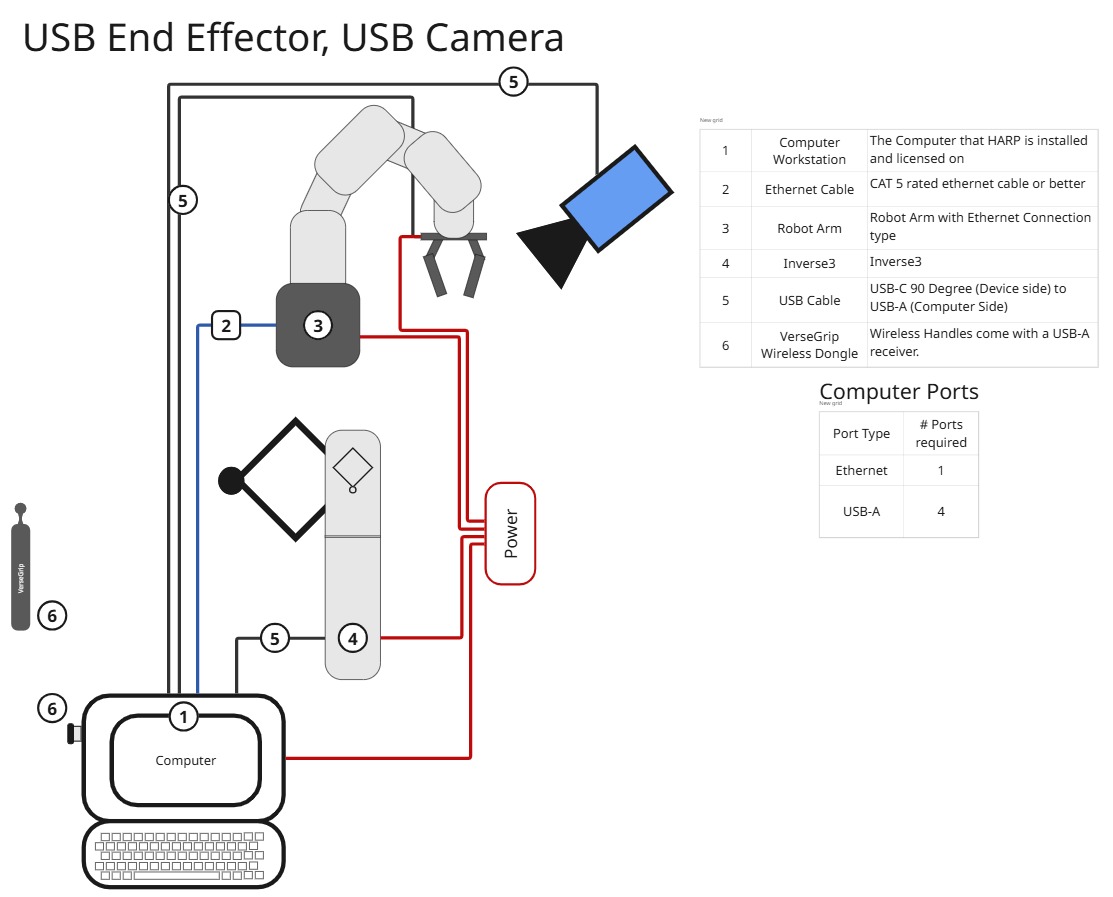
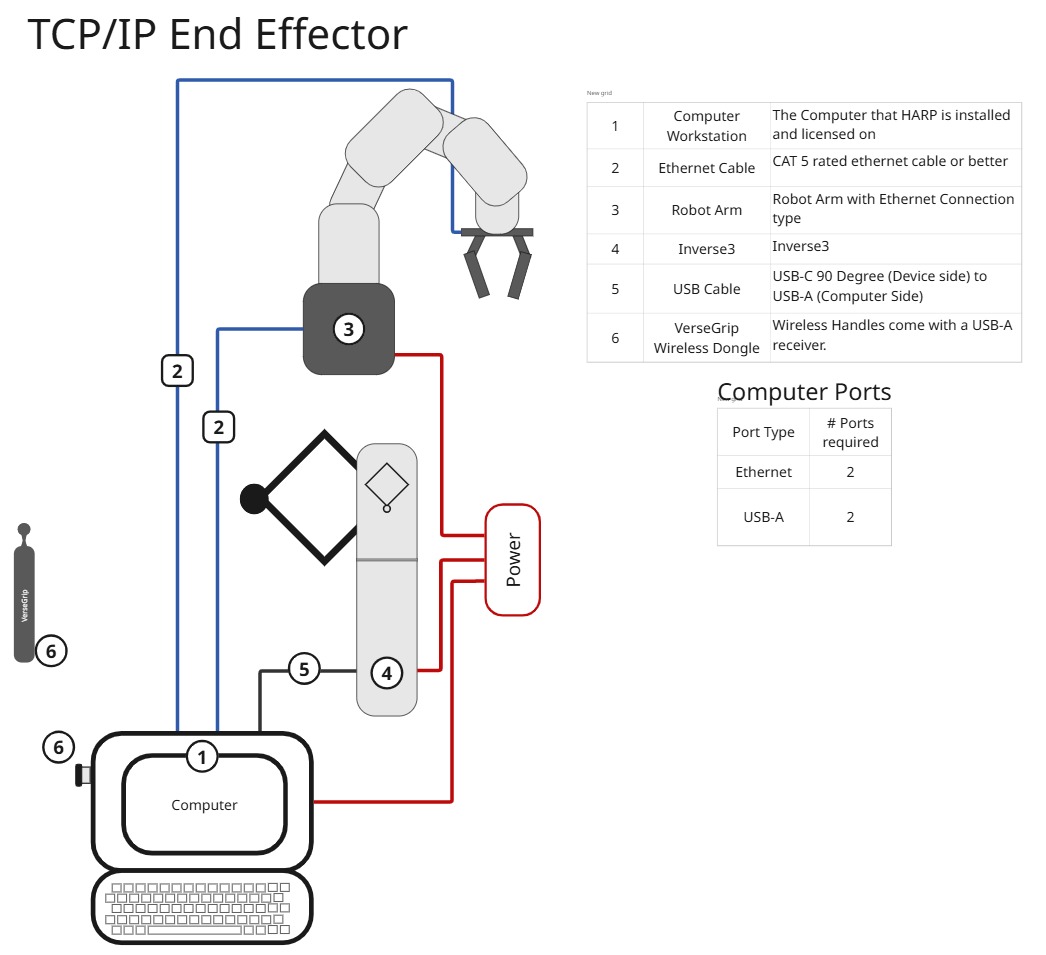
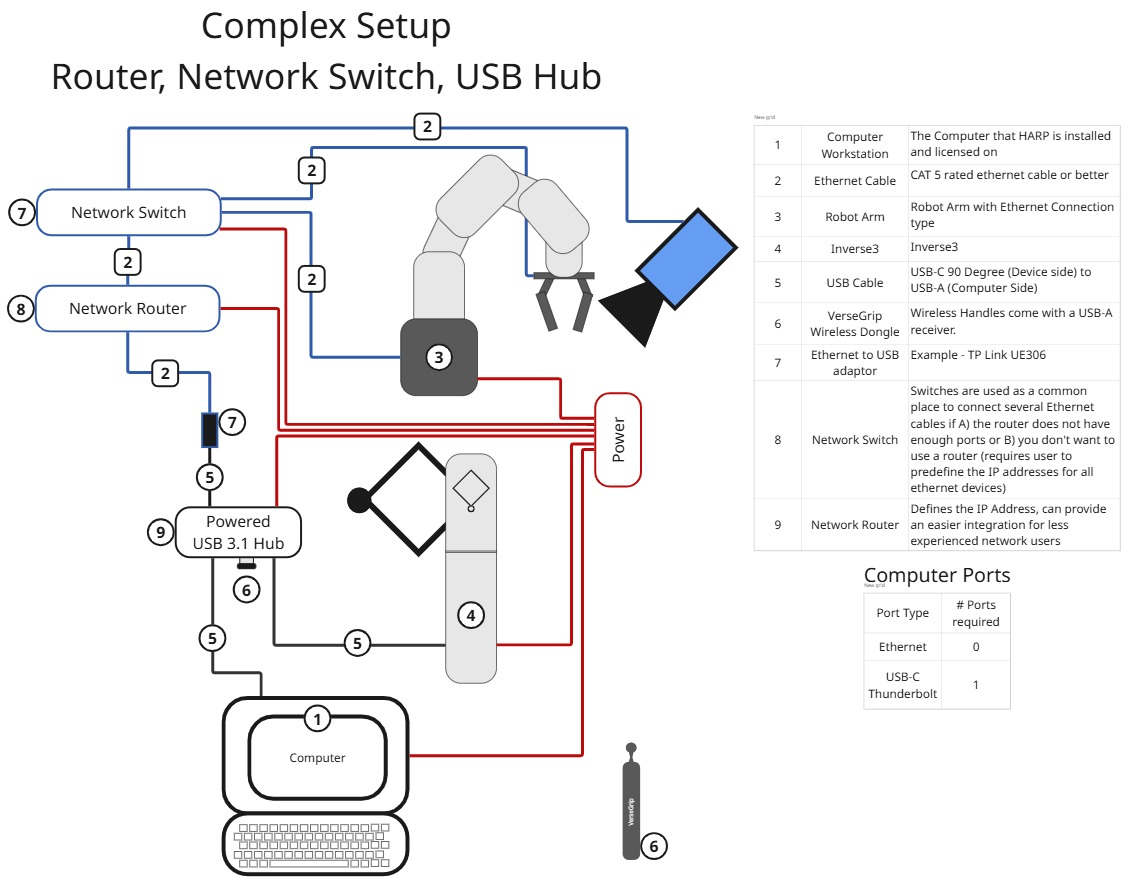
このセクションでは、一般的なHARPシステムの構成を視覚的に理解していただくために、ハードウェアレイアウトの例を紹介します。
これらの例では、リーダーデバイス、フォロワーロボット、エンドエフェクタ、および周辺ハードウェアの実用的な組み合わせをいくつか紹介しています。ご自身のシステムを構築する際の参考にしてください。ただし、実際の構成は、用途や接続されているハードウェアによって異なる場合があることにご注意ください。
注記
コンピューターに空きUSBポートが十分にない場合は、互換性のあるUSBハブを使用してHaptic Leaderデバイスを接続できます。
通信およびフォースフィードバックの性能を安定させるため、十分なデータ帯域幅を備えたUSB 3.1対応またはThunderbolt対応のハブをご使用ください。
すべてのUSBハブがリアルタイムのハプティック通信に適しているわけではありません。一部のハブでは、複数のデバイスを接続すると、データスループットが制限されたり、通信上の問題が発生したり、性能が低下したりする場合があります。
最良の結果を得るためには、以下の点をお勧めします:
- 信頼性が高く、適切な定格のUSB 3.1またはThunderboltハブをご使用ください。
- 帯域幅や電力供給能力に制限がある可能性がある低価格のハブは避けてください。
- 通信またはフォースフィードバックに問題が発生した場合は、コンピュータに直接接続するか、別のハブを使用してデバイスをテストしてください。
Haply Roboticsでは、Lenovo、Anker、ORICO、Cable Mattersなどの定評のあるメーカーの製品との互換性が、一般的により良好であることが確認されています。ただし、互換性は個々のハブのモデルによって異なる場合があります。