新しいプロジェクトの作成
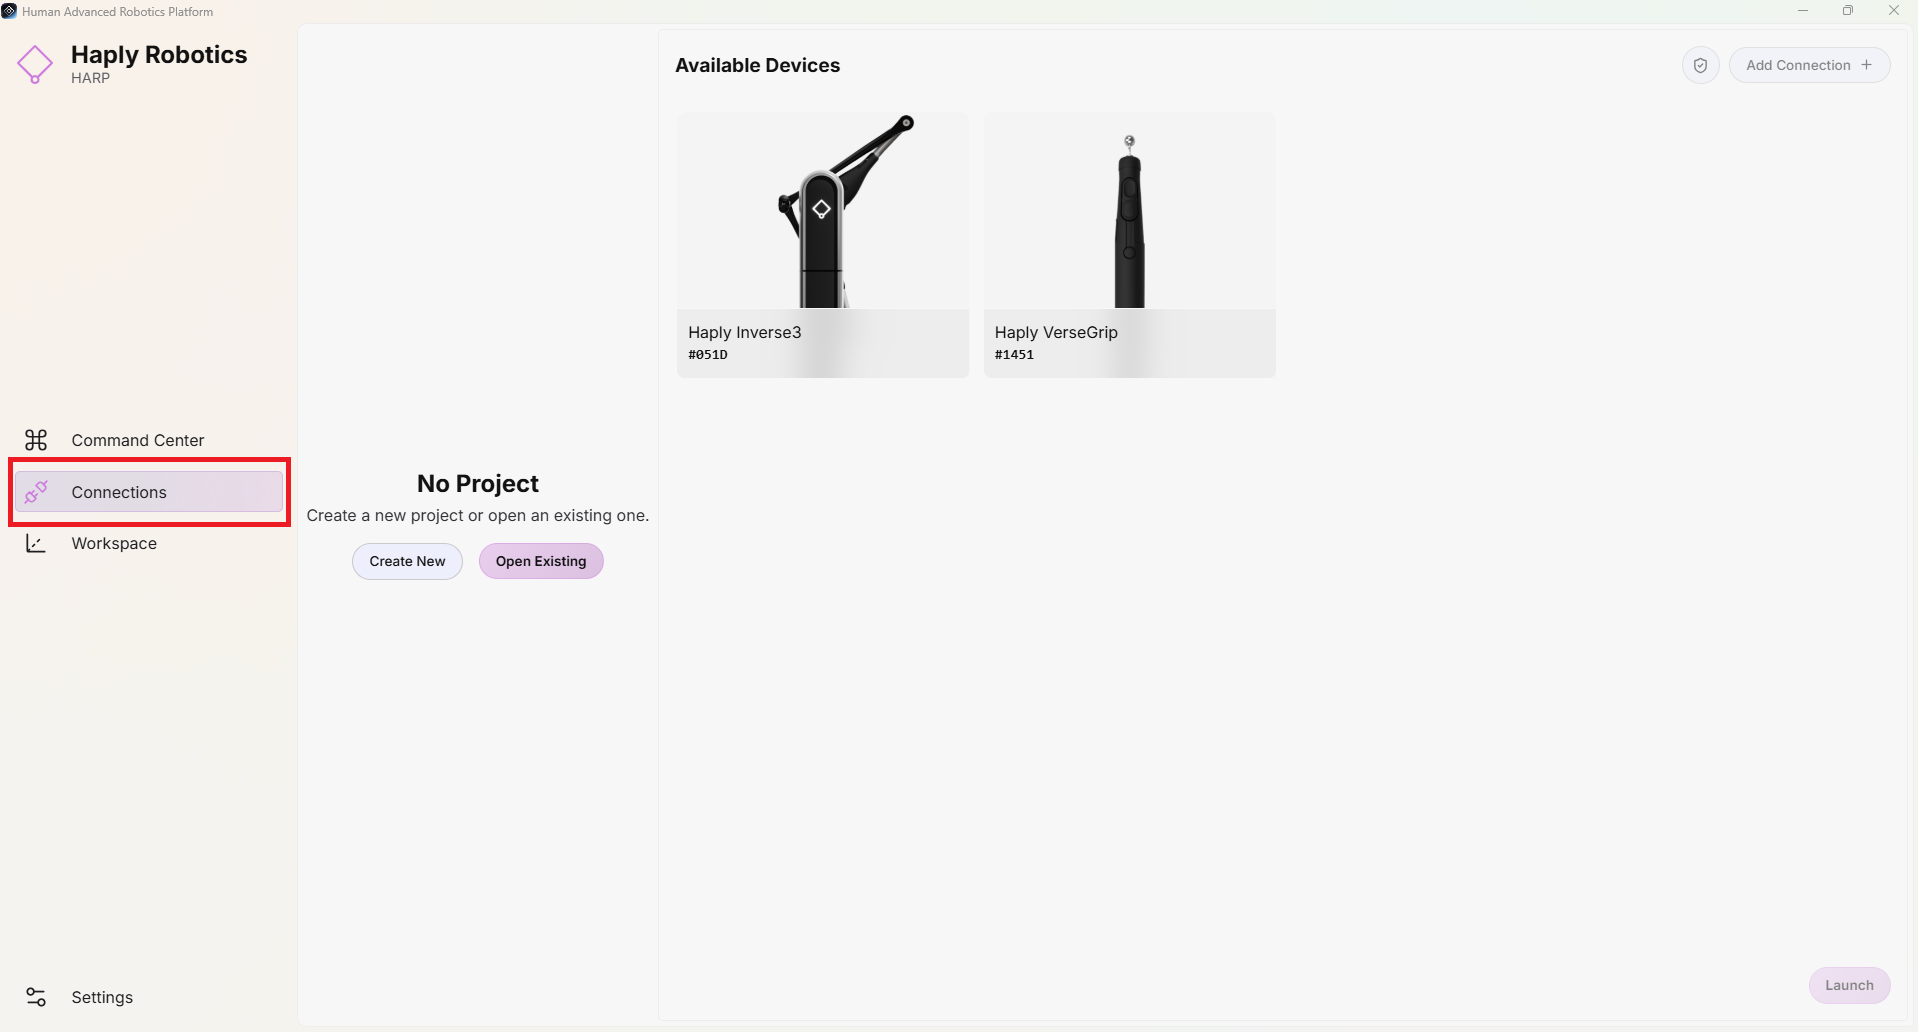
HARP を起動すると、自動的に「接続」タブが開きます。このタブから、新しいプロジェクトを作成したり、既存のプロジェクトを開いたりすることができます。
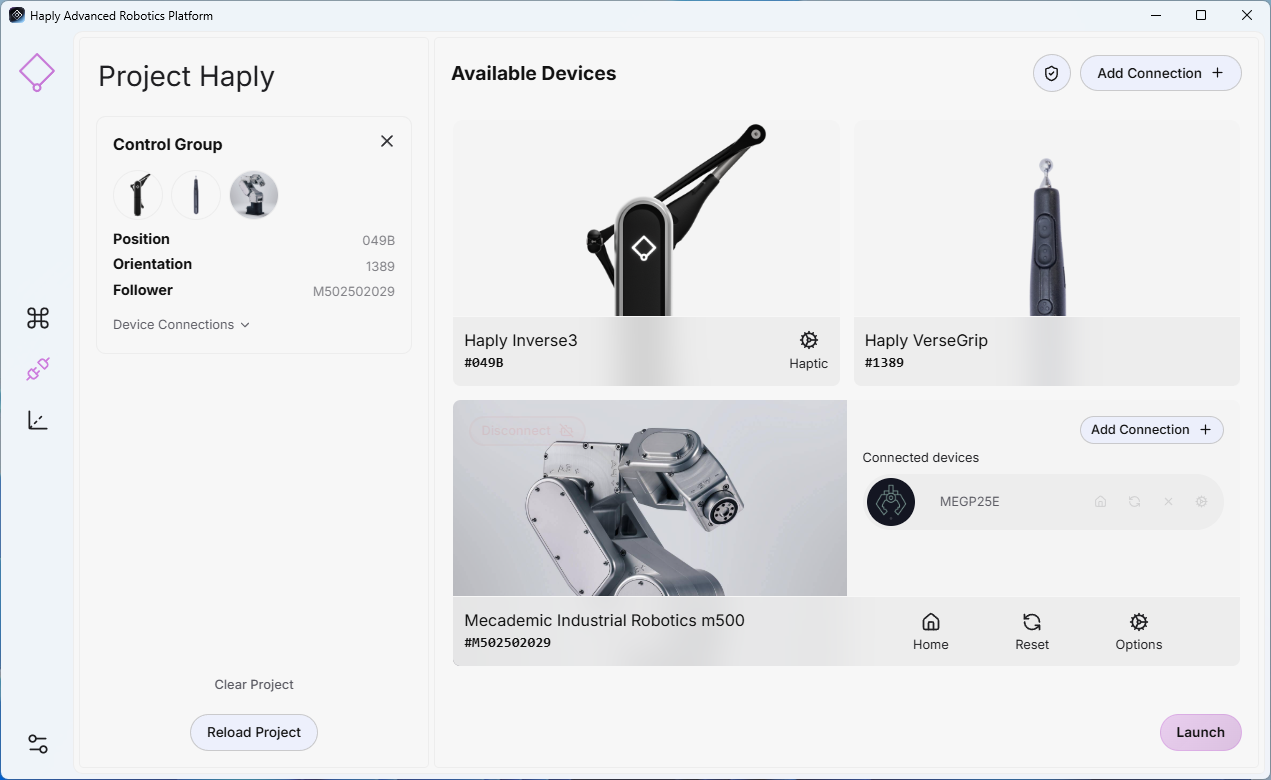
対応するHaplyデバイス(Inverse3、VerseGrip、Rukoなど)は、HARP によって自動的に検出されます。下の画像に示すように、接続された各デバイスは、デバイス IDとともに「接続」タブに表示されます。
「新規作成」ボタンをクリックし、目的のプロジェクト名を入力します。次に、もう一度「新規作成」をクリックし、新しいプロジェクトフォルダを作成するディレクトリを選択します。
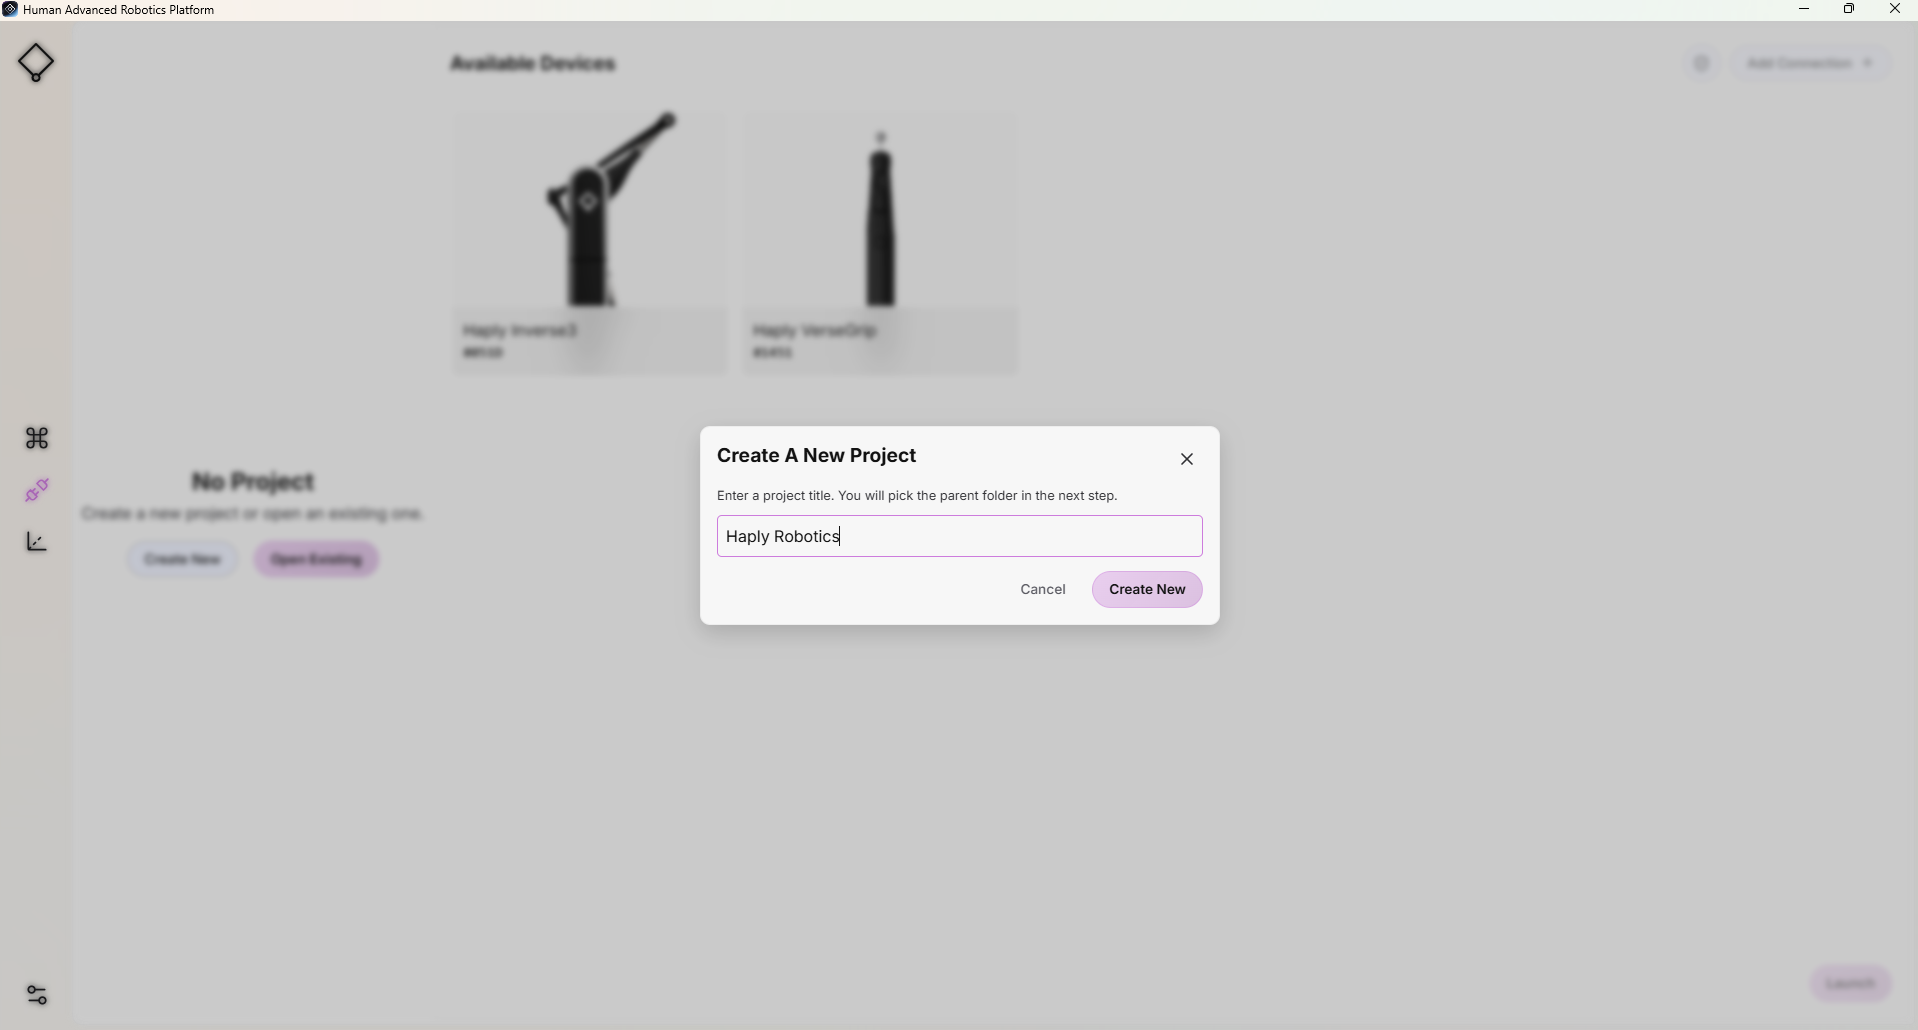
たとえば、プロジェクト名が 初めてのプロジェクト、選択したディレクトリが マイドキュメント その場合、HARP は次のプロジェクトフォルダを作成します:My Documents/MyFirstProject/
プロジェクトに関連するすべてのファイルは、このフォルダ内に保存されます。
フォロワーの追加
- 画面上部の「接続を追加」をクリックします。
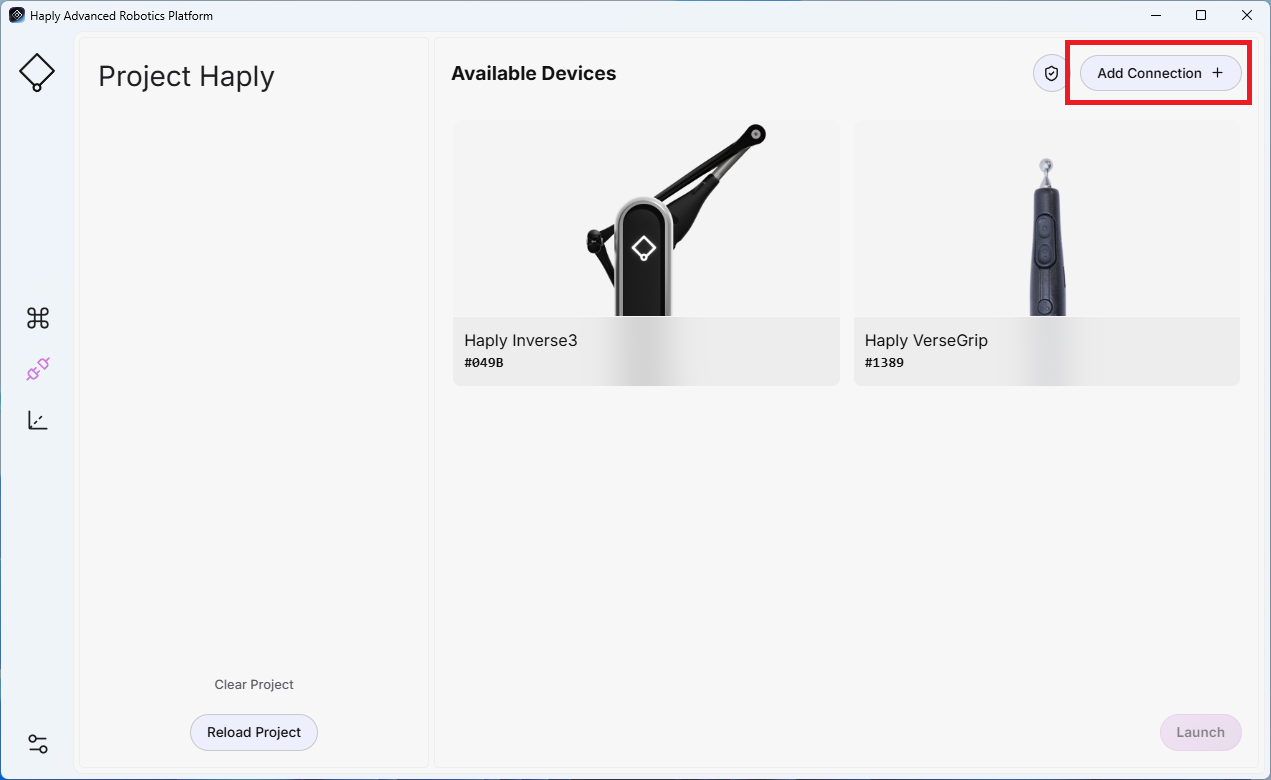
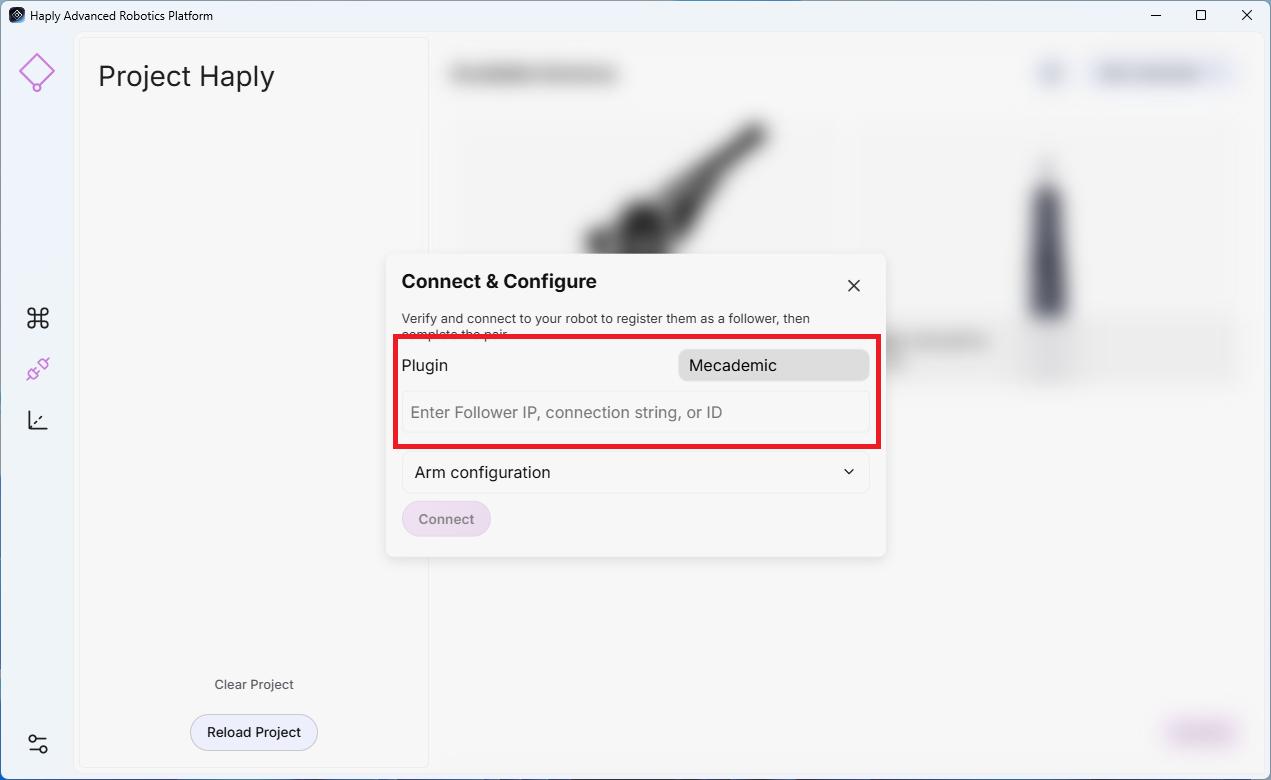
- ロボットアームに対応する適切なプラグインを選択し、その IP アドレス、接続文字列、または ID を入力します。
-
アーム構成(任意):これらの設定は、テレオペレーションを開始する前に、ロボットの初期TCP姿勢と動作パラメータを定義するものです。
- 方向(度):目的の TCP 方向を定義します。
- 位置オフセット(メートル):目的の TCP 位置オフセットを定義します。
- 速度(%):ロボットの最大許容動作速度を設定します。
- 移動を許可:「はい」に設定すると、HARP は、接続が確立された後、ロボットが設定済みの姿勢へ移動することを許可します。
-
「接続」をクリックします。
エンドエフェクタの追加
エンドエフェクタは、親となるフォロワーデバイスに関連付けられます。まずロボットアームを接続して設定し、その後、対応するエンドエフェクタの接続を追加してください。
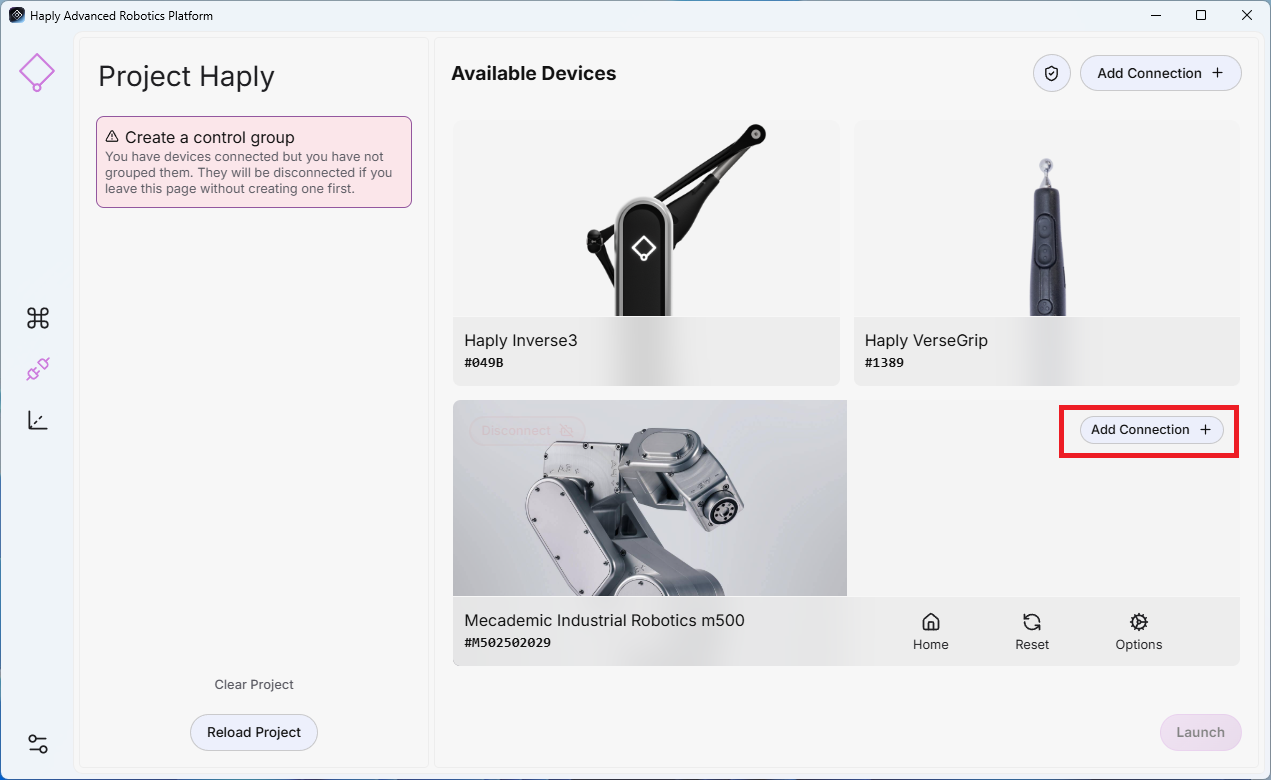
- ロボット接続を追加した後、エンドエフェクタが接続されている親ロボットで「接続の追加」を選択します。
- プラグインの選択:グリッパーに対応するプラグインを選択します。
- アドレス:デバイスの IP アドレス、または COM ポート(例:COM11)を入力します。
- 「接続」をクリックします。
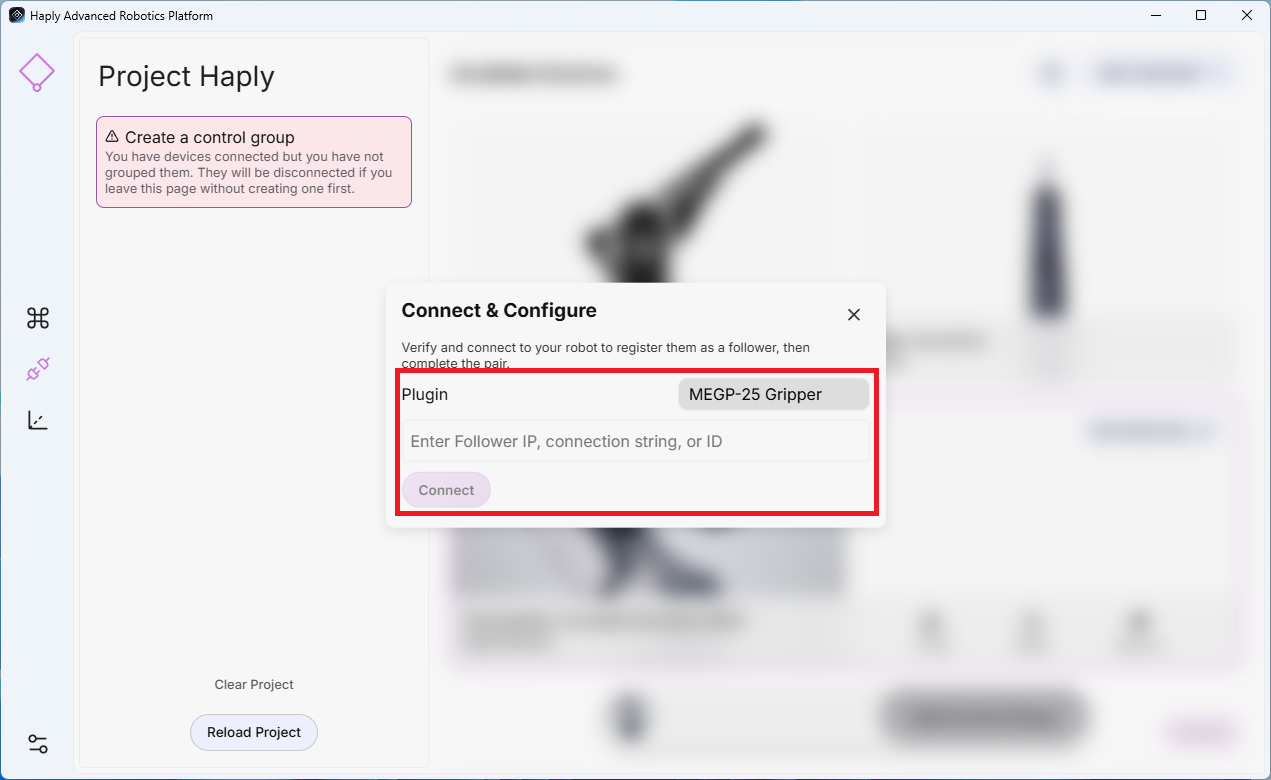
HARP 現在、Mecademic エンドエフェクタ、Robotiq グリッパー、および Universal Robots 向けの Bota F/T センサーに対応しています。
- Mecademic エンドエフェクタの場合は、接続されている Mecademic ロボットと同じ IP アドレスを使用します。
- 外部のRobotiq グリッパーまたは Bota F/T センサーの場合は、デバイス固有の IP アドレスを使用してデバイスを設定します。
制御グループの作成
- 接続画面で、制御グループに含めたい各デバイスを選択します。
- ページ下部の「制御グループを追加」をクリックします。
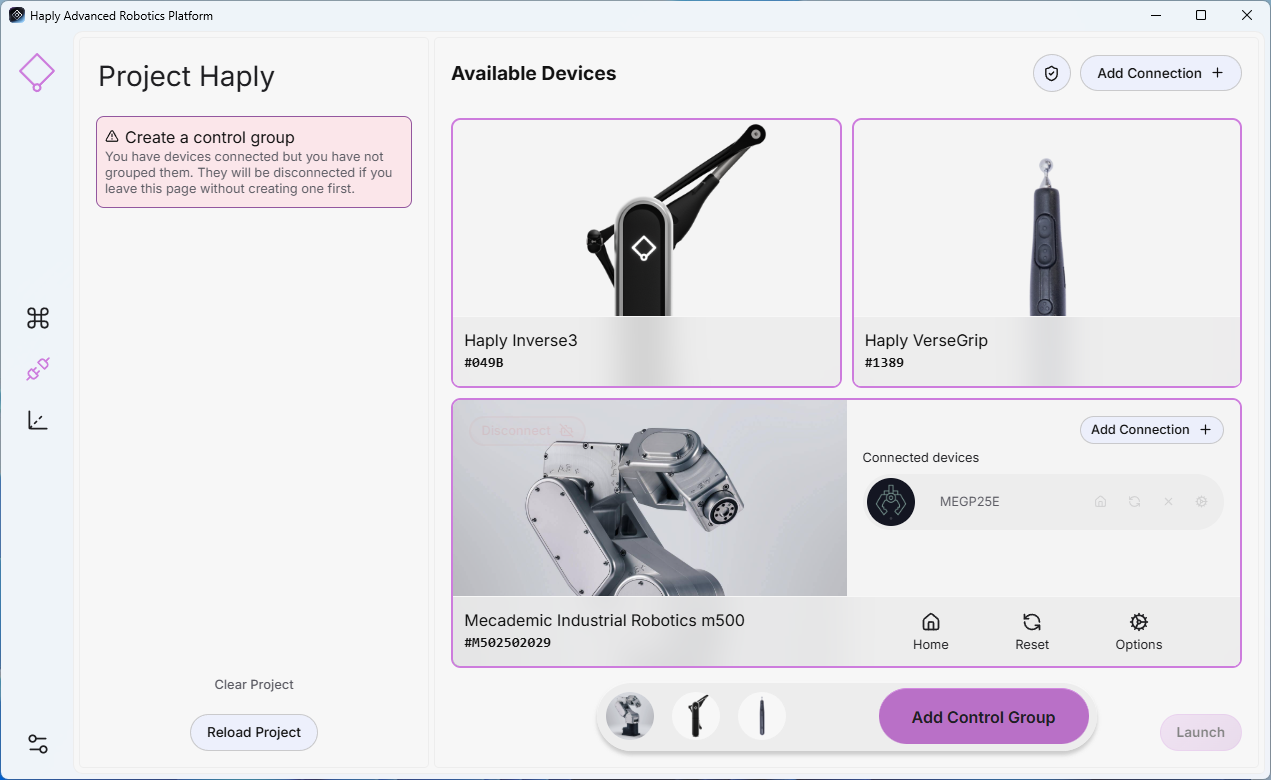
- 新しい制御グループが左側のパネルに表示され、現在のプロジェクトの一部として保存されます。
新しいデバイスを接続した後は、作業エリアに人や機器がない状態で、低速で動作方向と速度が正しいことを確認してください。
テレオペレーションの開始
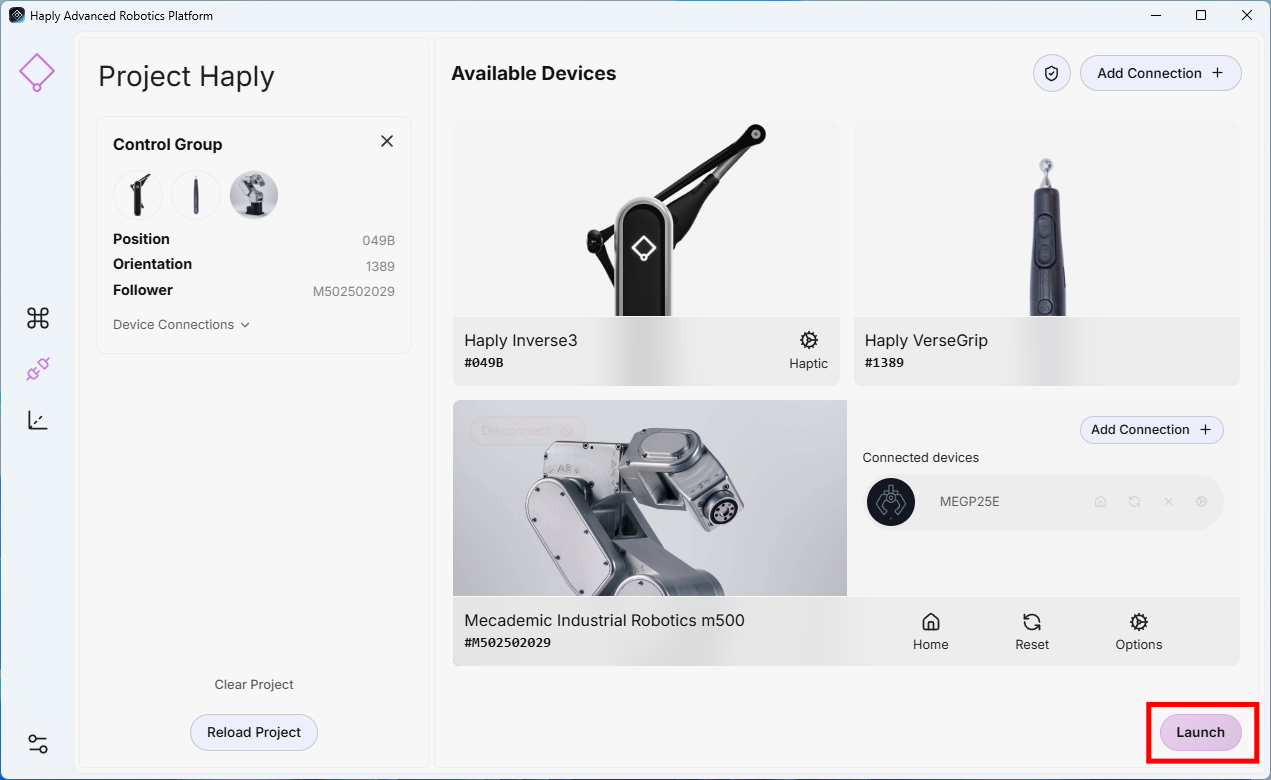
制御グループが構成され、必要なすべてのデバイスが接続されたら、右下隅にある「開始」をクリックして、遠隔操作を開始します。