新しいプロジェクトを作成する
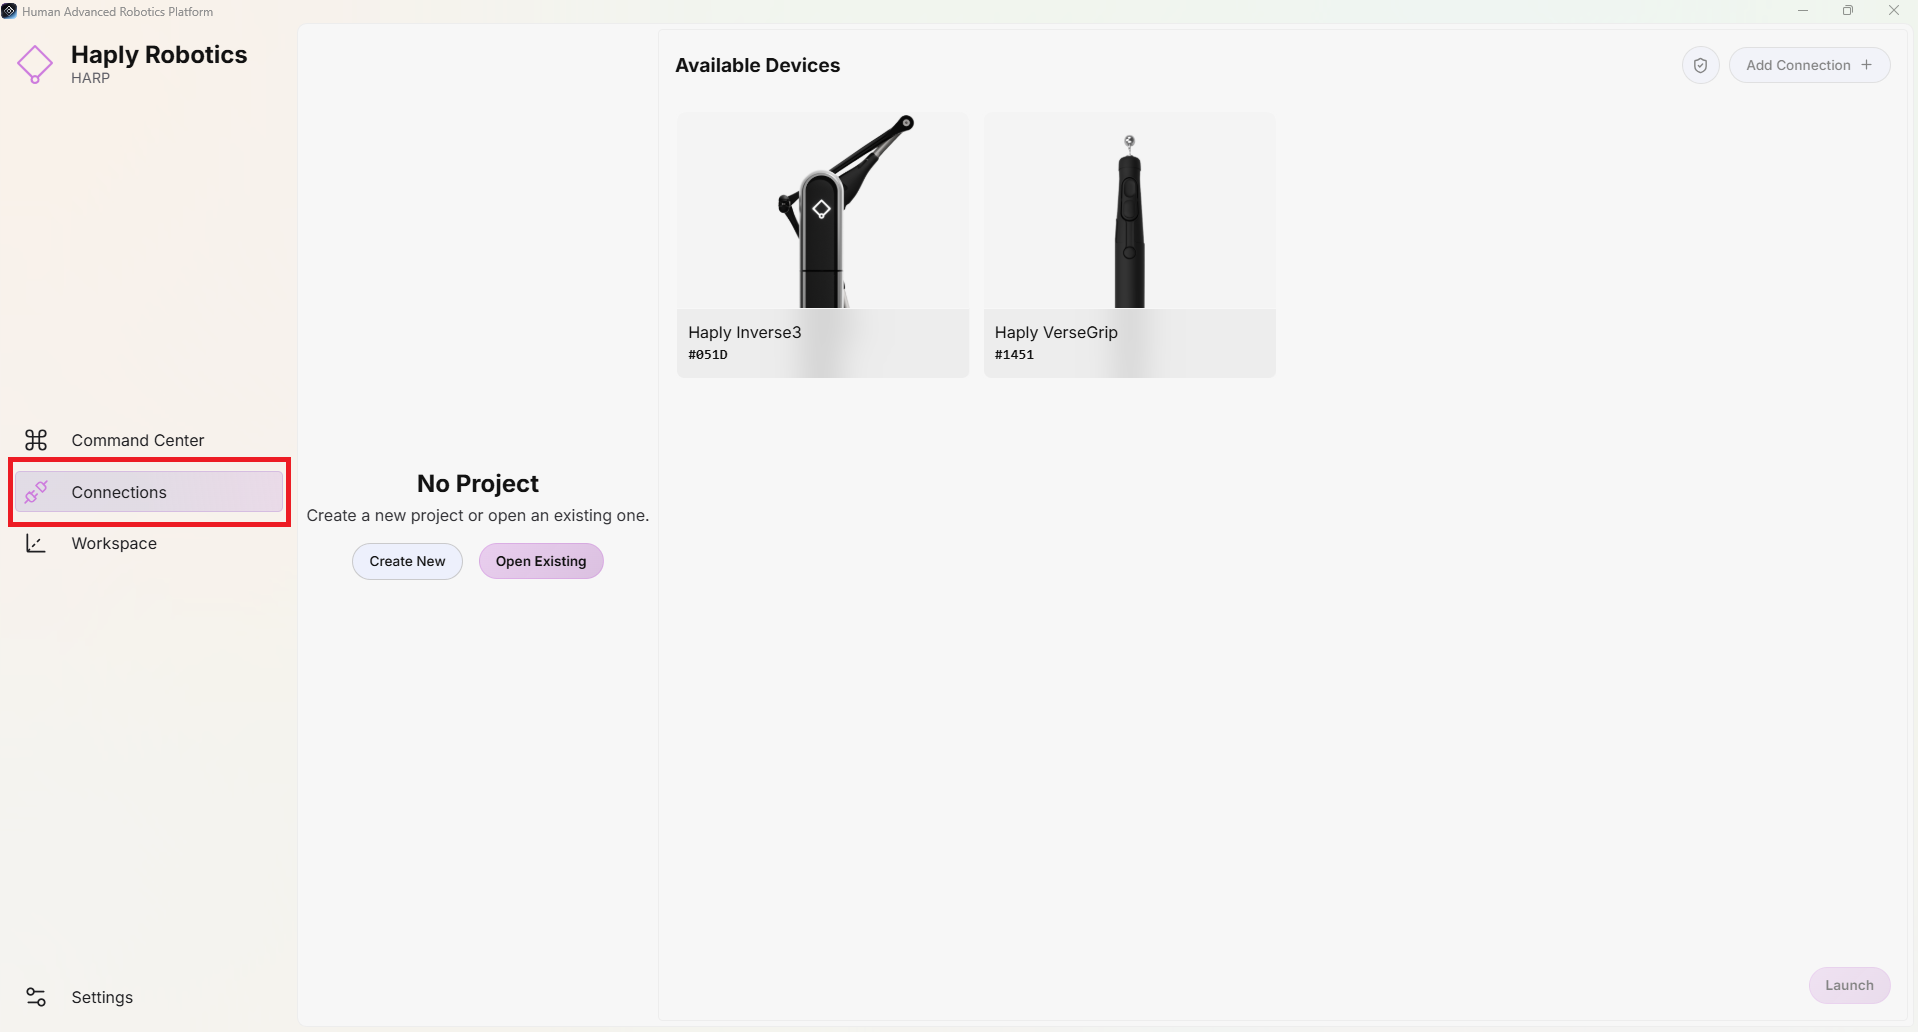
HARP を起動すると、「接続」タブが自動的に開きます。このタブから、新しいプロジェクトを作成したり、既存のプロジェクトを開いたりすることができます。
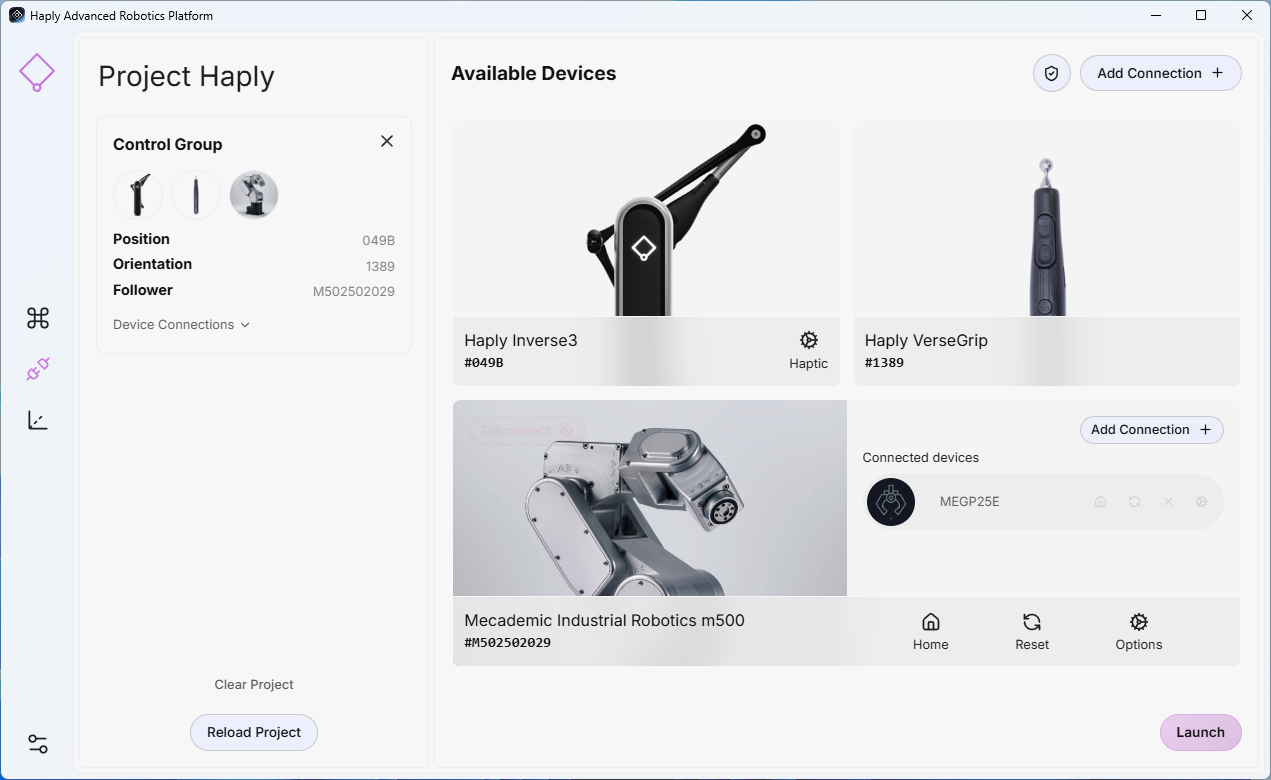
Haply に対応したデバイス(例えば Inverse3、VerseGripやRukoなどの HARP 対応デバイスは、 によって自動的に検出されます。次の図に示すように、接続された各デバイスは、そのデバイスIDとともに「接続」タブに表示されます。
[新規作成] ボタンをクリックし、希望するプロジェクト名を入力してください。その後、もう一度 [新規作成]をクリックし、新しいプロジェクトフォルダを作成するディレクトリを選択してください。
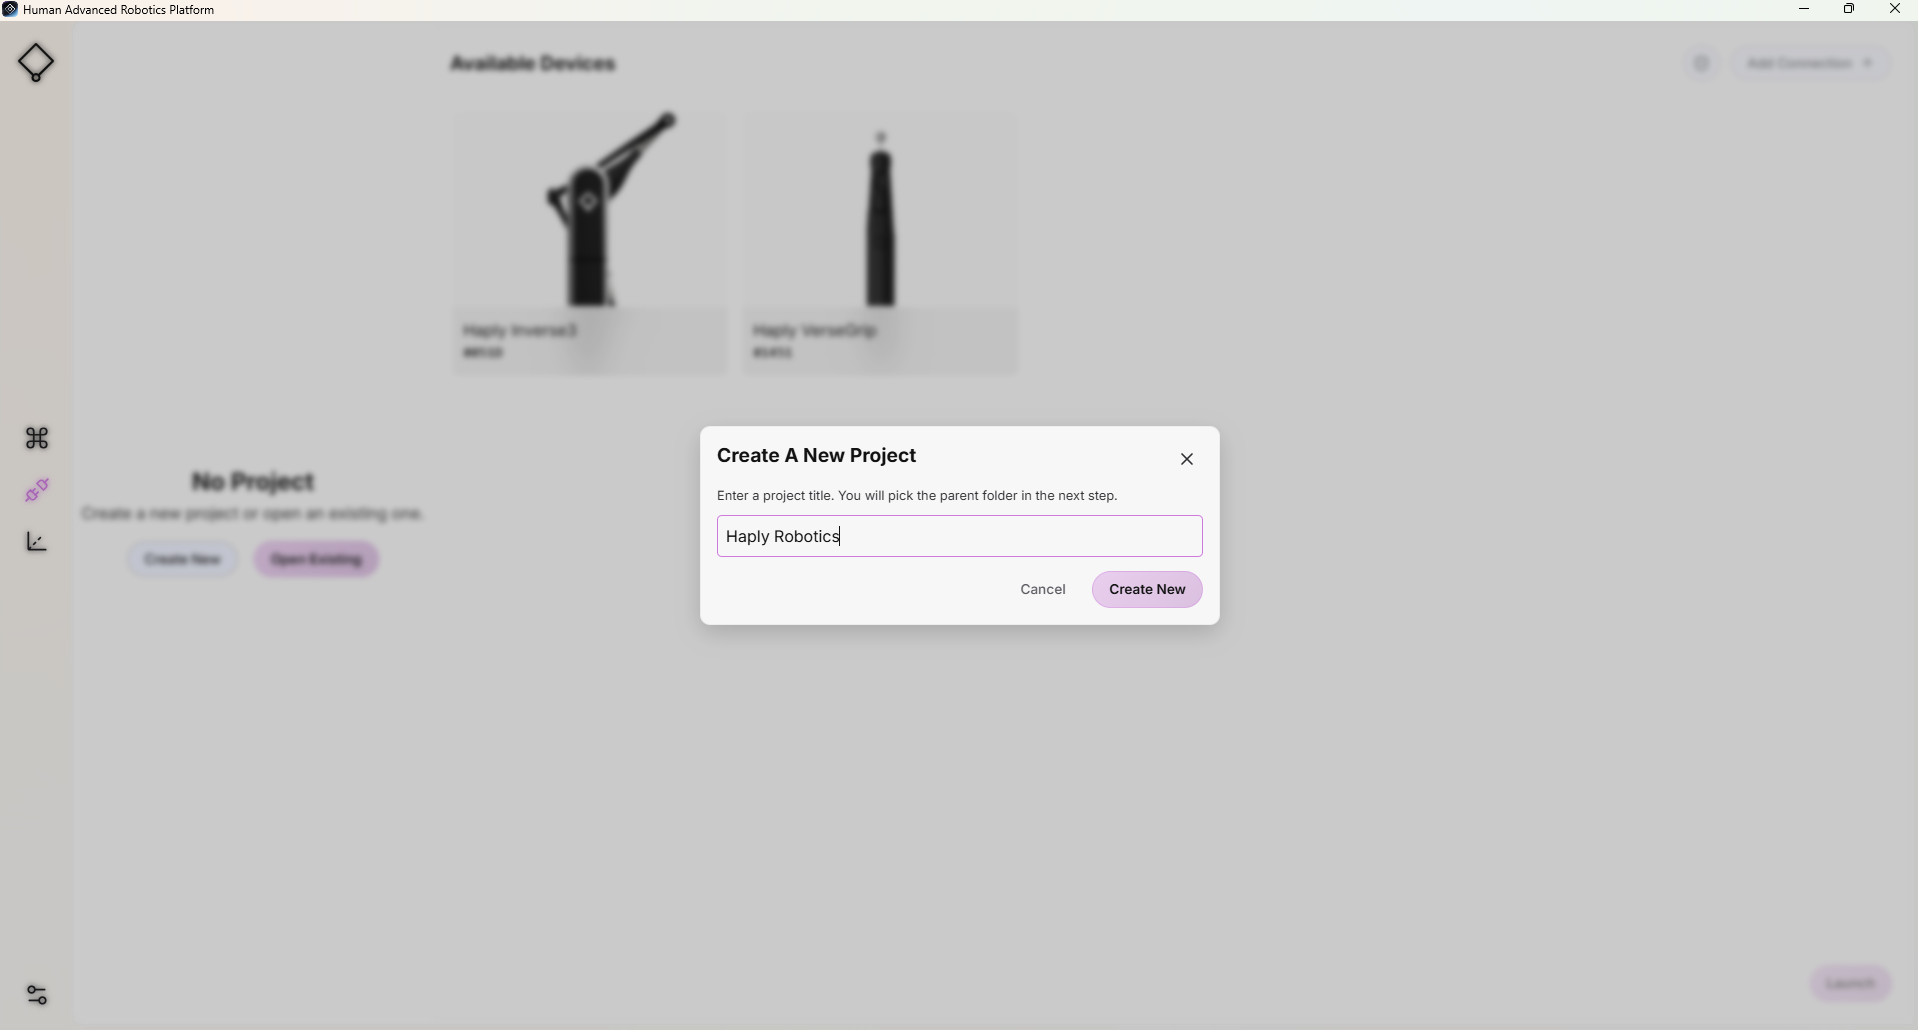
たとえば、プロジェクト名が 初めてのプロジェクト および選択したディレクトリ マイドキュメント istは、HARP で以下のプロジェクトフォルダを作成します: My Documents/MyFirstProject/
プロジェクトに関連するすべてのファイルは、このフォルダに保存されます。
フォロワーを追加する
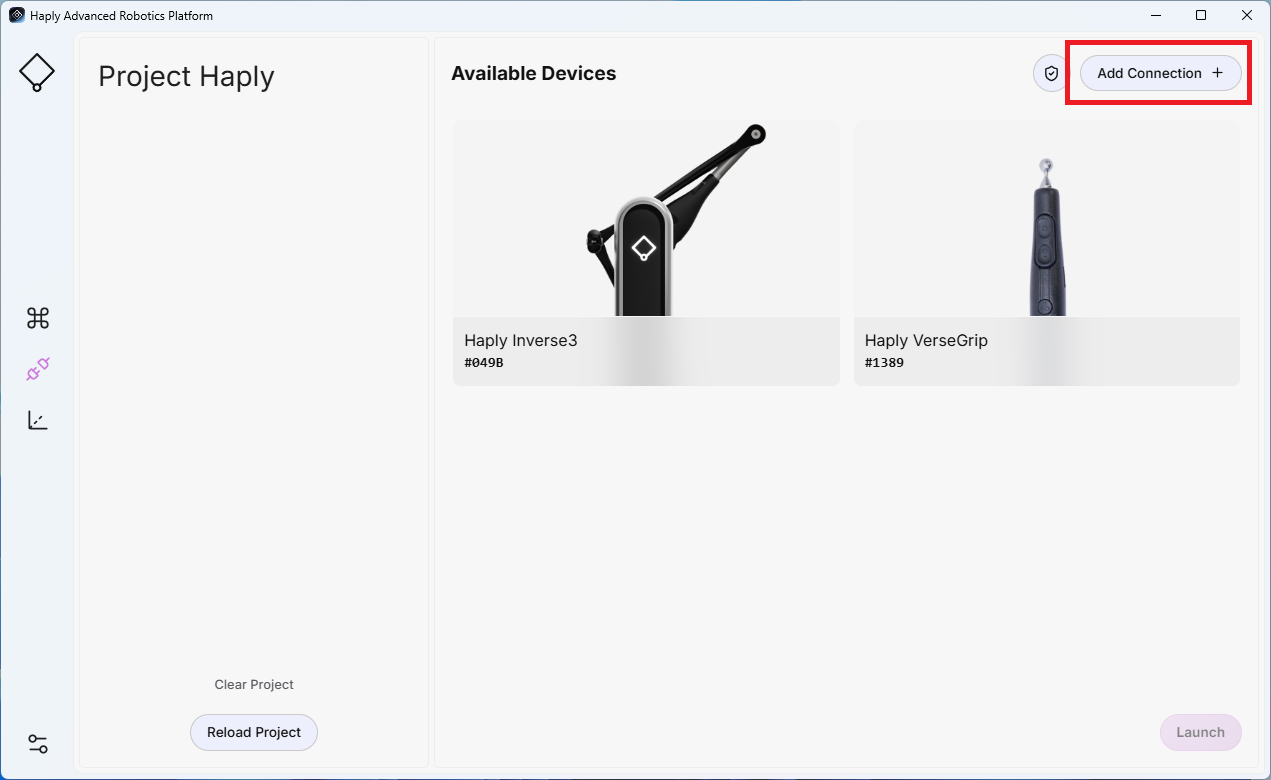
- 画面上部の「接続を追加」をクリックしてください。
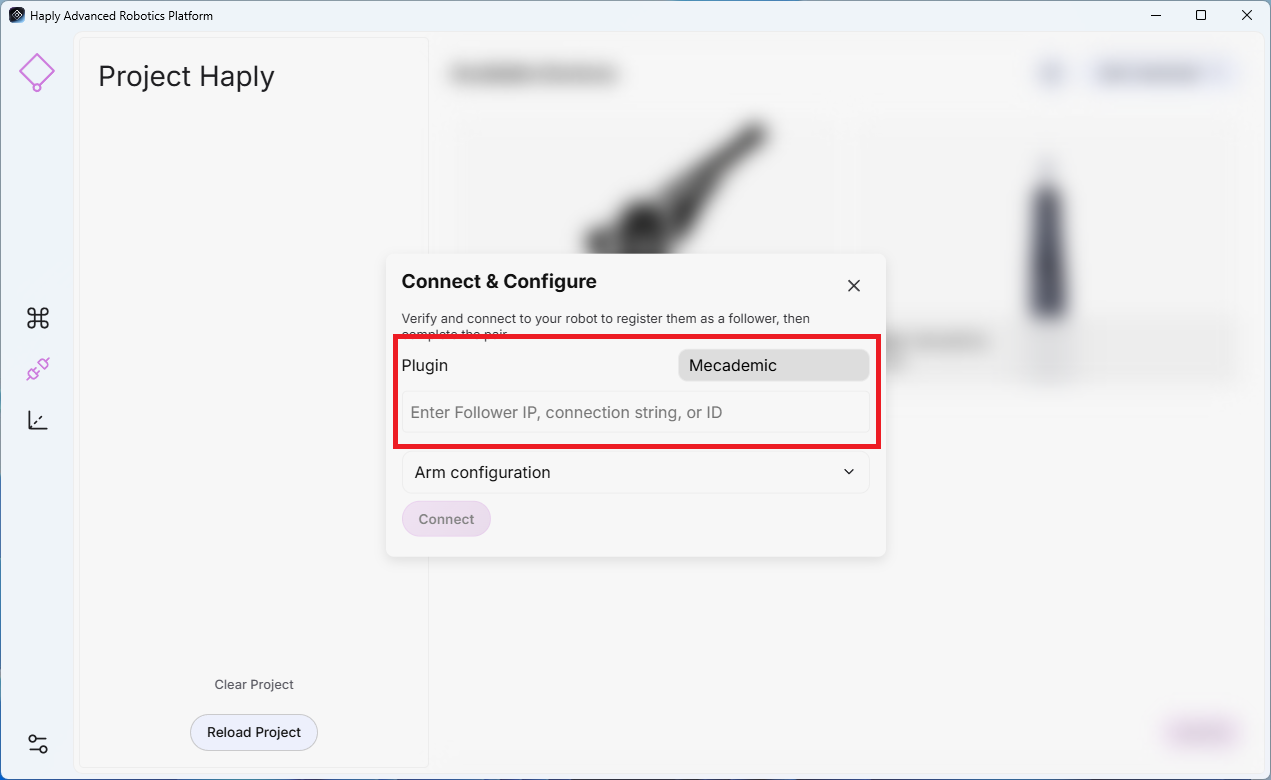
- お使いのロボットアームに適したプラグインを選択し、そのIPアドレス、接続文字列、またはIDを入力してください。
-
アーム構成(オプション):これらの設定により、遠隔操作を開始する前のロボットの初期TCP姿勢および動作パラメータが決定されます。
- アライメント(度):希望するTCPアライメントを設定します。
- 位置オフセット(メートル):希望するTCP位置オフセットを設定します。
- 速度(%):ロボットの最大許容移動速度を設定します。
- 移動を許可:[はい] を選択すると、HARP は、接続確立後にロボットが設定されたポーズへ移動することを許可します。
-
「接続」をクリックしてください。
エンドエフェクタを追加する
エンドエフェクタは、上位のフォロワーデバイスに割り当てられています。まずロボットアームを接続して設定し、その後、対応するエンドエフェクタの接続を追加してください。
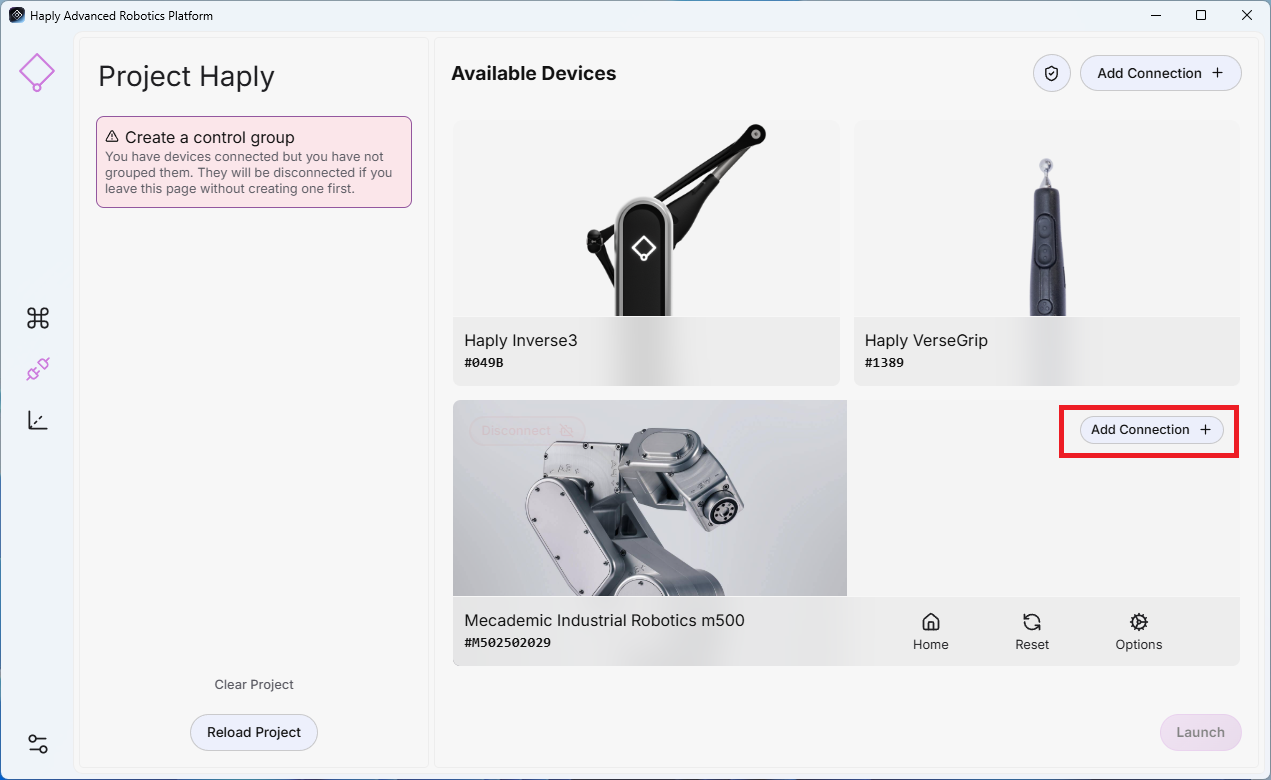
- ロボット接続を追加した後、エンドエフェクタが接続されている親ロボットで、「接続の追加」を選択してください。
- プラグインの選択:ご使用のグリッパーに適したプラグインを選択してください。
- アドレス:デバイスのIPアドレスまたはCOMポートを入力してください(例:COM11)。
- 「接続」をクリックしてください。
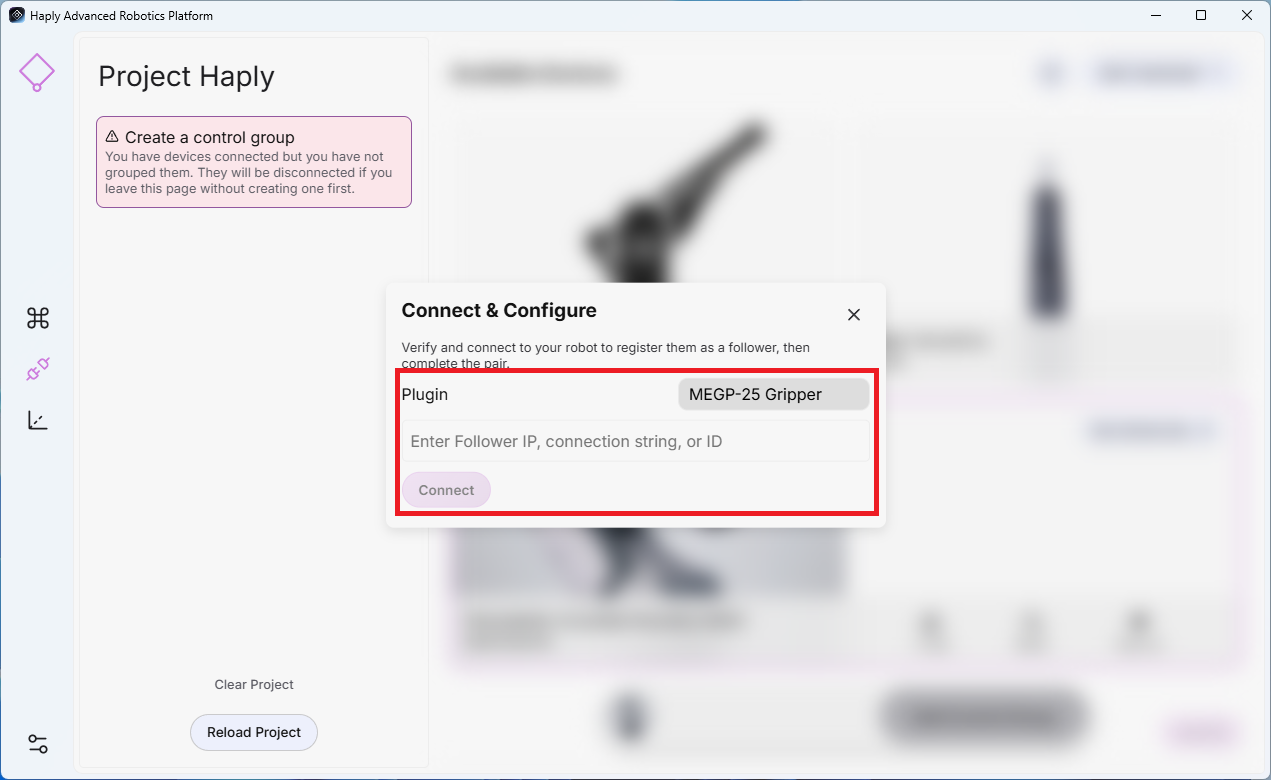
HARP 現在、ユニバーサル・ロボティクス向けのMecademic製エンドエフェクタ、Robotiq製グリッパー、およびBota-F/Tセンサーに対応しています。
- Mecademicエンドエフェクタを使用する場合は、接続先のMecademicロボットと同じIPアドレスを設定してください。
- 外部のRobotiqグリッパーまたはBota-F/Tセンサーを使用する場合は、そのデバイスに固有のIPアドレスを設定してください。
運営委員会を設立する
- [接続] 画面で、制御グループに追加したい各デバイスを選択してください。
- ページ下部の「コントロールグループを追加」をクリックしてください。
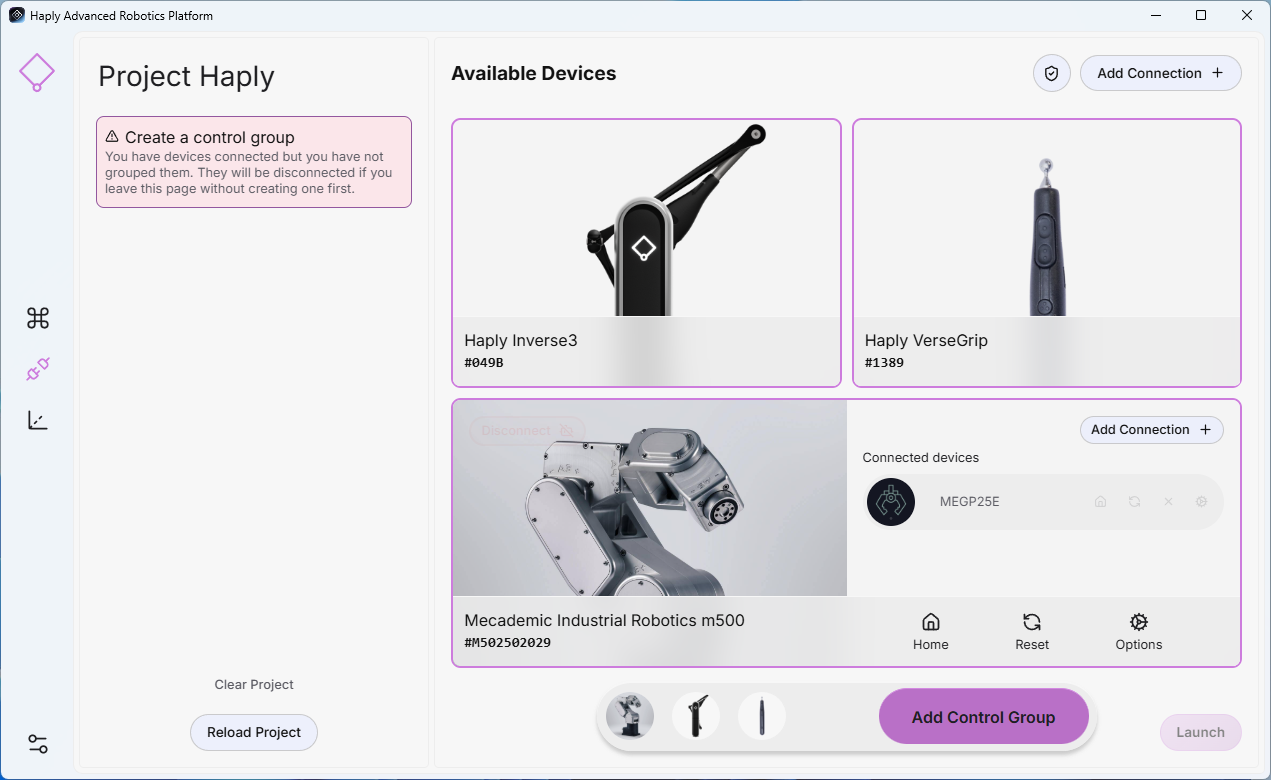
- 新しい制御グループは左側の領域に表示され、現在のプロジェクトの一部として保存されます。
新しい機器を接続した後は、作業セル内に人や機器がいない状態で、低速運転時の動作方向と速度が正しいかを確認してください。
遠隔操作を開始する
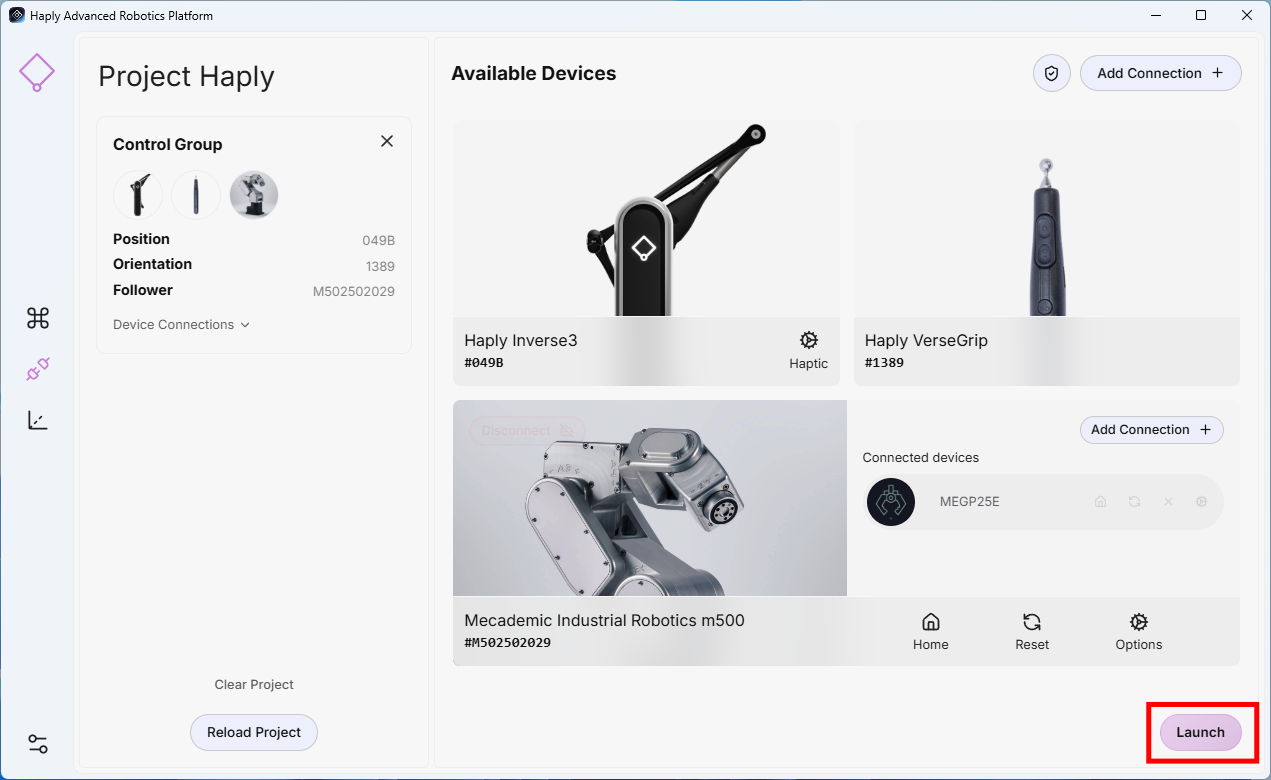
制御グループの設定が完了し、必要な機器がすべて接続されたら、右下隅にある「開始」をクリックして、遠隔操作を開始してください。