Inverse3-パラメータ
[Haply Inverse3 「オプション」ボタンをクリックすると、接続されている子デバイスに関係なく、2つのデバイス固有の設定が利用可能です。
これらの設定は「Haply 」サービスを通じて提供されており、必要に応じて有効化、無効化、または調整することができます。
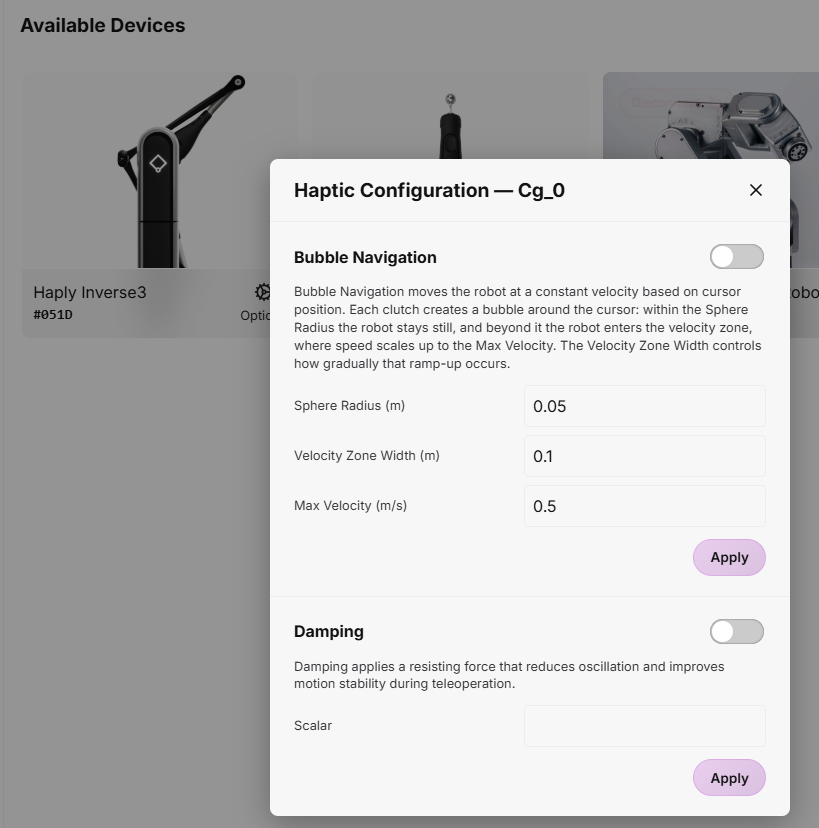
バブルナビゲーション
「バブルナビゲーション」機能を使えば、作業ロボットを、物理的な動作範囲よりも広い作業領域内を移動させることができ、 Inverse3、クラッチを繰り返し操作することなく、作業エリア内を移動させることができます。
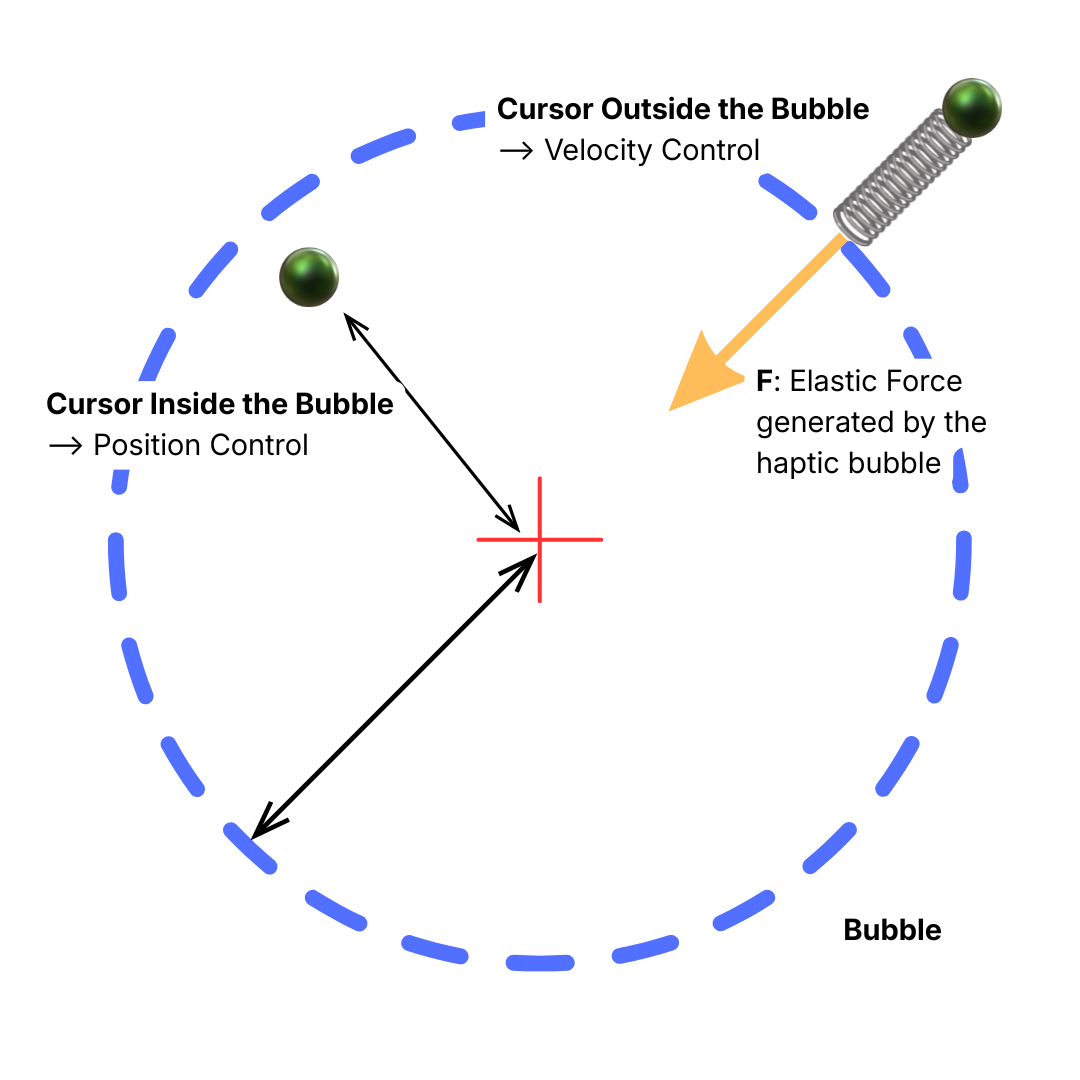
この機能は、カーソルの静止位置を中心とする仮想球体(いわゆる「バブル」)を軸に、2つの制御モードを組み合わせたものです:
- バブル内: HARP は位置制御を採用しています。フォロワーロボットは、設定された動作スケーリングに従ってリーダーの動きを追従し、これにより、精密な操作タスクのための正確な制御を実現します。
- バブルの外側: HARP が速度制御に切り替わります。追従ロボットは、リーダーの動作に合わせて連続的にその方向へ移動します。カーソルがバブルの境界線を越えて移動すればするほど、設定された速度は高くなります。
バブルの境界は、 Inverse3 、カーソルが外側へ離れるにつれて強くなる弾性的なハプティック抵抗として伝達されます。ナビゲーション領域の外縁では、より強固なハプティック制限が働き、カーソルのそれ以上の移動を阻止します。
速度ベースのナビゲーションを終了するには、カーソルをバブル内に戻してください。追従ロボットは連続的な移動を停止し、HARP は位置制御モードに戻ります。
HARP では、バブルナビゲーションについて以下のパラメータを設定できます:
- 球(バブル)の半径(m):カーソルの静止位置を中心とする位置制御範囲の半径を設定します。
- 速度制御ゾーンの幅(m):バブルの外側にある速度制御ゾーンの幅を指定します。
- バブル外での最大速度(m/s):カーソルが速度制御領域内にあるとき、追従ロボットの最大速度を設定します。
減衰
「ダンピング」機能は、動きに逆らう抵抗性のハプティック力を加えます。これにより、振動を低減し、遠隔操作中の安定性を向上させることができます。
減衰強度は、1 から最大 25 までのスカラー値で設定できます。この値を大きくすると、減衰効果が強まり、Inverse3 を通じてより強い抵抗力のフィードバックが生成されます。