ロボットの設定
HARP これは、ロボット固有のプラグインを通じて複数のロボットアームの統合をサポートする、モジュール式の制御プラットフォームとして設計されています。
各ロボットモデルには、固有の運動学パラメータ、動作限界、ツール定義、および安全設定があります。ロボット固有の調整およびキャリブレーションパラメータは、引き続きロボットメーカーによって定義され、HARP から直接設定されることはありません。
ただし、HARP では、ユーザーインターフェースから直接変更可能な一部のロボットパラメータにアクセスできます。変更可能なパラメータの変更内容は、ロボットのネイティブ設定ポータルやティーチペンダントを開くことなく、ロボットに送信されます。
Mecademic Meca500
Meca500ロボットが接続されている場合は、「オプション」ボタンをクリックして、HARP プラグインでサポートされている設定可能なパラメータにアクセスしてください。
Meca500プラグインは、メーカーが公開している仕様に基づいて開発されており、Meca500ユーザーにすぐに使える統合機能を提供することを目的としています。
ロボット設定
以下に説明するパラメータは、Mecademicの公式ドキュメントに基づくものです。より詳細な情報については、Mecademicの公式リソースをご覧ください。
SetCollisionCfg
このコマンドは、衝突監視(ロボットアーム、ツールボール、およびMPM500モジュール)のイベントの重大度を設定します。
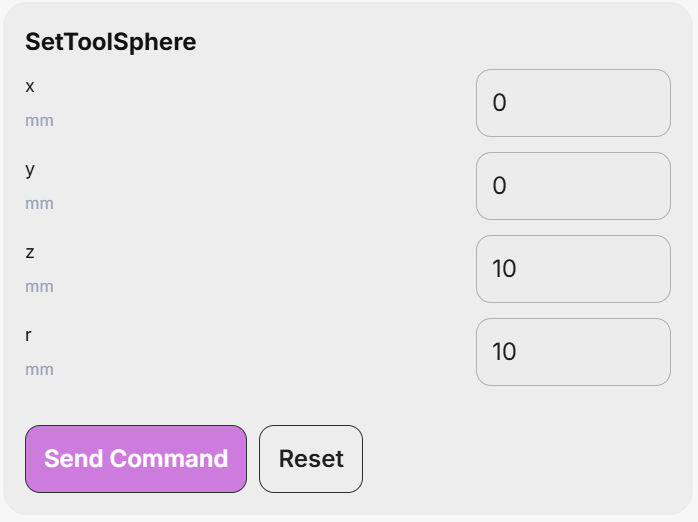
SetToolSphere
このコマンドは、フランジ座標系(FRF)に固定された球体を定義します。これにより、この球体とロボットアームとの衝突、およびSetWorkZoneLimitsコマンドで設定された境界ボックスの外側との衝突を監視できるようになります。この監視機能は、SetWorkZoneCfgおよびSetCollisionCfgコマンドによって定義されます。
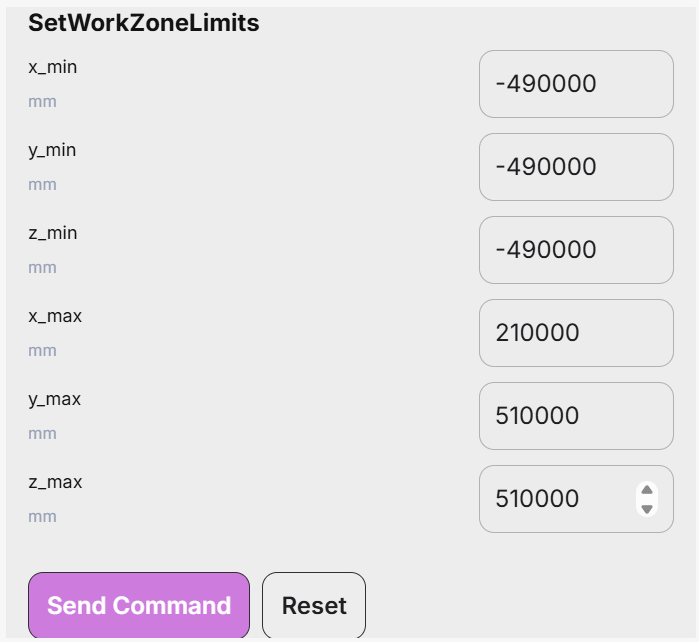
SetWorkZoneLimits
このコマンドは、基本座標系(BRF)の軸に平行な側面を持つ境界ボックスを定義します。 このコマンドの引数は、対角線上に位置する2つの頂点の座標であり、これらは「最小」頂点と「最大」頂点と呼ばれます。したがって、最小頂点の各座標は、対応する最大頂点の座標よりも小さくなります。
SetWorkZoneCfg
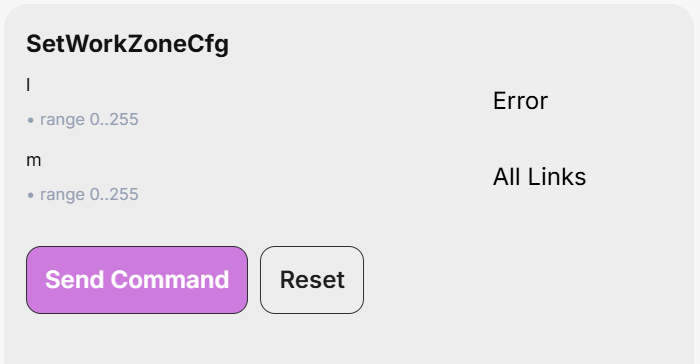
このコマンドは、作業領域の境界の監視および監視対象となるロボット部品の「イベントの重大度」を設定します。
SetTrf
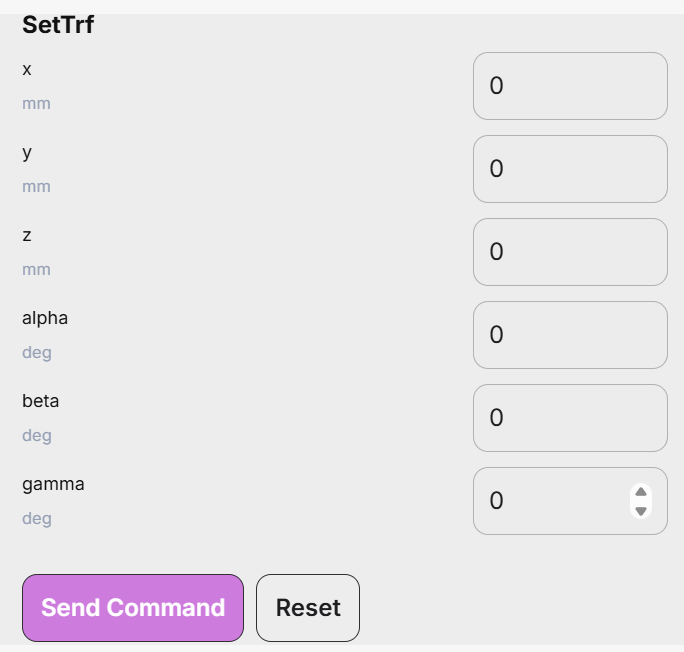
このコマンドは、FRFに対するTRFの姿勢を定義します。ブレンド機能が有効になっている場合でも、このコマンドを実行するとロボットが完全に停止することに注意してください。
SetAutoConf
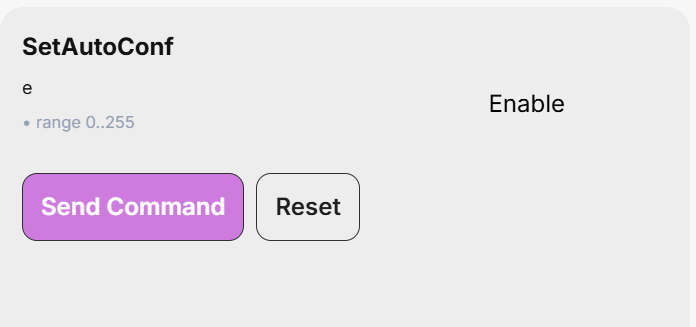
このコマンドは、MovePoseおよび MoveLin* コマンドで考慮される姿勢構成の自動選択を有効または無効にします。この自動選択機能により、ターン構成の選択と組み合わせて、目標ポーズに一致する「最も近い」関節構成を制御側が選択できるようになります。
MoveLin*コマンドにおいて、姿勢構成の自動選択を有効にすると構成の変更は可能になりますが、それはパスが手首または肩の特異点を偶然にも正確に通過する場合に限られます。
SetAutoConfTurn
このコマンドは、ロボットの最終関節に対する自動ターン選択を有効または無効にします。これは、MovePoseコマンドおよびすべての MoveLin* コマンドに影響します。自動ターン選択が有効な状態でMovePose コマンドが実行されると、最終関節は常に最短経路を取り、回転角度は 180° を超えません。 一方、MoveLin*コマンドの場合、自動ターン選択を有効にしても、直線運動に沿ったターン構成の変更のみが許可されます。