ロボットの設定
HARP モジュール式の制御プラットフォームとして設計されており、特定のロボット向けのプラグインを通じて、さまざまなロボットアームとの統合をサポートしています。
各ロボットモデルには、固有の運動学パラメータ、動作制限、ツール定義、および安全設定があります。特定のロボットのチューニングおよびキャリブレーションパラメータは、依然としてロボットメーカーによって定義されており、HARP から直接設定することはできません。
ただし、HARP では、一部のロボットパラメータにアクセスでき、これらのパラメータはインターフェース上で直接変更することができます。変更内容はロボットに直接送信されるため、ユーザーがロボット独自の設定ポータルやティーチングペンダントを開く必要はありません。
Mecademic Meca500
Meca500ロボットを接続した後、「オプション」ボタンをクリックすると、HARP プラグインがサポートする設定可能なパラメータにアクセスできます。
Meca500 プラグインは、メーカーが公開している仕様に基づいて開発されており、Meca500 ユーザーに「箱から出してすぐに使える」統合環境を提供することを目的としています。
ロボットの設定
以下のパラメータの説明は、Mecademic の公式ドキュメントから抜粋したものです。より詳細な情報については、Mecademic の公式リソースをご参照ください。
SetCollisionCfg
このコマンドは、衝突監視のイベントの重大度レベルを指定するために使用されます(ロボットのリンク、ツールの球体、および MPM500 モジュールが対象となります)。
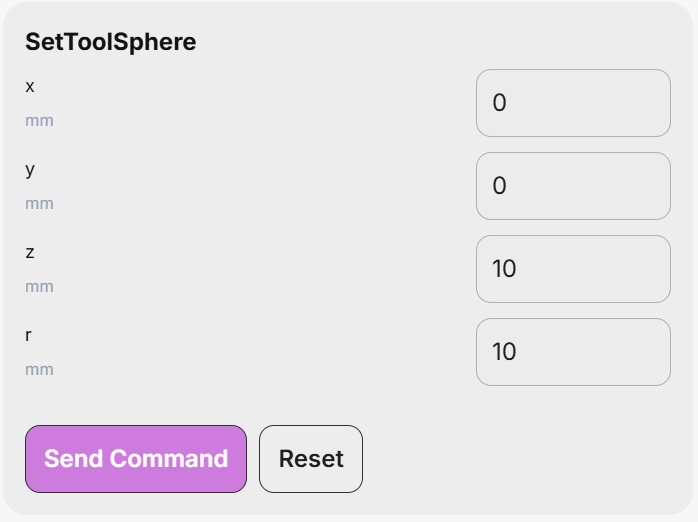
SetToolSphere
このコマンドは、フランジ基準座標系(FRF)に固定された球体を定義します。その後、SetWorkZoneCfgおよびSetCollisionCfgコマンドで定義された設定に基づき、この球体とロボットのリンクとの干渉、およびSetWorkZoneLimitsコマンドで設定されたバウンディングボックスの外側への球体の突出を監視することができます。
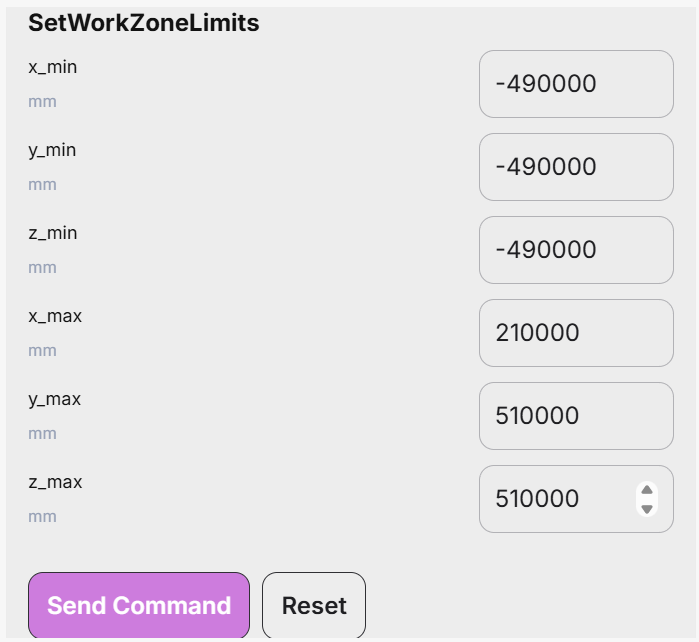
SetWorkZoneLimits
このコマンドは、各側面がベース参照座標系(BRF)の座標軸と平行な境界ボックス(直方体)を定義します。コマンドの引数は、2つの対角頂点の座標であり、それぞれ「最小」頂点と「最大」頂点と呼ばれます。また、最小頂点の各座標は、対応する最大頂点の座標よりも小さい値となります。
SetWorkZoneCfg
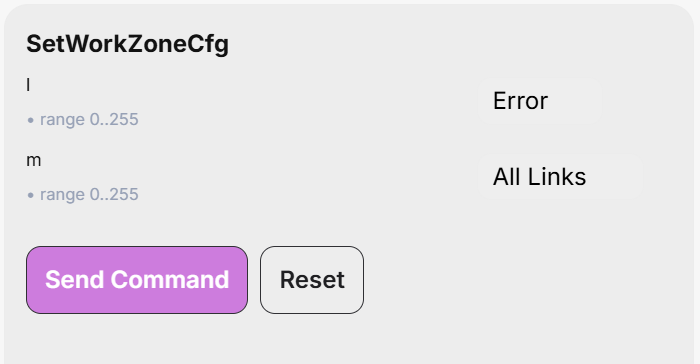
このコマンドは、作業エリアの監視対象となる「イベントの重大度」および検証が必要なロボット部品を指定するために使用されます。
SetTrf
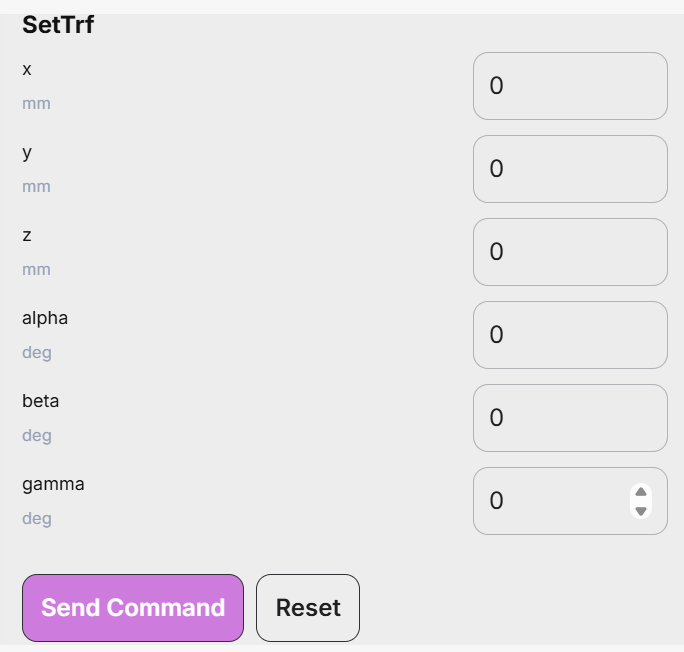
このコマンドは、FRFに対するTRFの姿勢を定義します。なお、ブレンディング(軌跡遷移)が有効になっている場合でも、このコマンドを実行するとロボットは完全に停止します。
SetAutoConf
このコマンドは、自動姿勢構成選択を有効または無効にするために使用され、その効果はMovePoseおよびMoveLin*コマンドに反映されます。この自動選択機能は、方向構成選択と組み合わされることで、コントローラが目標の姿勢に対応する「最も近い」関節グループを選択できるようにします。
MoveLin* コマンドについては、自動姿勢設定の選択を有効にした場合、運動経路がちょうど手首または肩の特異点を通過するときにのみ、設定の切り替えが行われます。
SetAutoConfTurn
このコマンドは、ロボットの末端関節における自動向き選択を有効または無効にするために使用されます。これは、MovePoseコマンドおよびすべての MoveLin* コマンドに影響を与えます。自動向き選択を有効にしてMovePoseコマンドを実行すると、末端関節は常に最短経路を選択し、回転角度は 180° を超えません。一方、MoveLin* コマンドの場合、自動向き選択を有効にしても、直線移動中にのみ向き設定を切り替えることができます。