ロボットのパラメータ
ロボットを接続すると、「ホーム位置への復帰」、「リセット」、および「オプション」など、いくつかの制御オプションが表示されます。
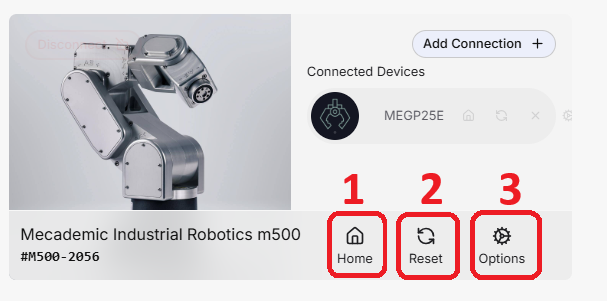
- 帰位:ロボットを、あらかじめ定義されたデフォルトの帰位姿勢に移動させます。この動作は、HARP のワークスペースに設定された仮想衝突オブジェクトとは独立して実行されます。
警告
「帰位」を実行する前に、ロボットの物理的な作業空間に障害物がないことを確認し、その動作を安全に完了できることを確認してください。
-
リセット:ロボットの接続をリセットし、追跡デバイスとの通信を再確立しようとします。
-
オプション: HARP で提供されているロボット専用の設定を開きます。ここで行った変更はロボットに直接反映されるため、サポートされている設定については、HARP 以外で追加の設定を行う必要はありません。詳細については、「ロボット設定」を参照してください。