概要
ここで HARP 、作業空間とは、ロボットの3次元動作環境を指し、その許容される動作範囲や、シーン内で定義された物体や制限区域を含みます。これは、ロボットが実際に動作する環境を仮想的に表現したものとして理解することができます。
サポートされている各ロボットモデルには、その動作パラメータに基づいたデフォルトの作業空間設定が用意されています。デフォルト設定には、最大速度や最大加速度などの動作制限が含まれる場合もあります。
プロジェクトを開くと、ワークスペースページでは以下の操作が可能です:
- シーン内でのロボットの位置と向きを設定します。
- 定義 Inverse3 ロボットに対する方向。
- X、Y、Zの最小値と最大値を設定することで、ロボットの動作範囲を制限します。
- 直方体や球体などの仮想の「進入禁止領域」を追加し、ロボットが進入してはならない領域を定義します。
すべてのワークスペースの設定は、プロジェクトの一部として保存されます。
遠隔操作中の作業領域
遠隔操作中は、ワークスペース設定が自動的に適用されます。Inverse3 その動作は、設定済みのワークスペースの制限範囲内で、末端ロボットにマッピングされます。
本指令により、ロボットの動作が作業空間の境界または立入禁止領域に近づくと、HARP がその方向へのさらなる動作を制限します。同時に、Inverse3 を通じて触覚フィードバックが与えられ、ロボットが設定された制限に近づいた際に、オペレーターが仮想の境界または「壁」を感じられるようになります。
ワークスペースの制約は、HARP のモーション制御および安全ロジックの一部として適用され、利用可能な場合は力ベースのモニタリングを含め、その他の設定済みの保護メカニズムと連携して機能します。
ワークスペースの参照座標系
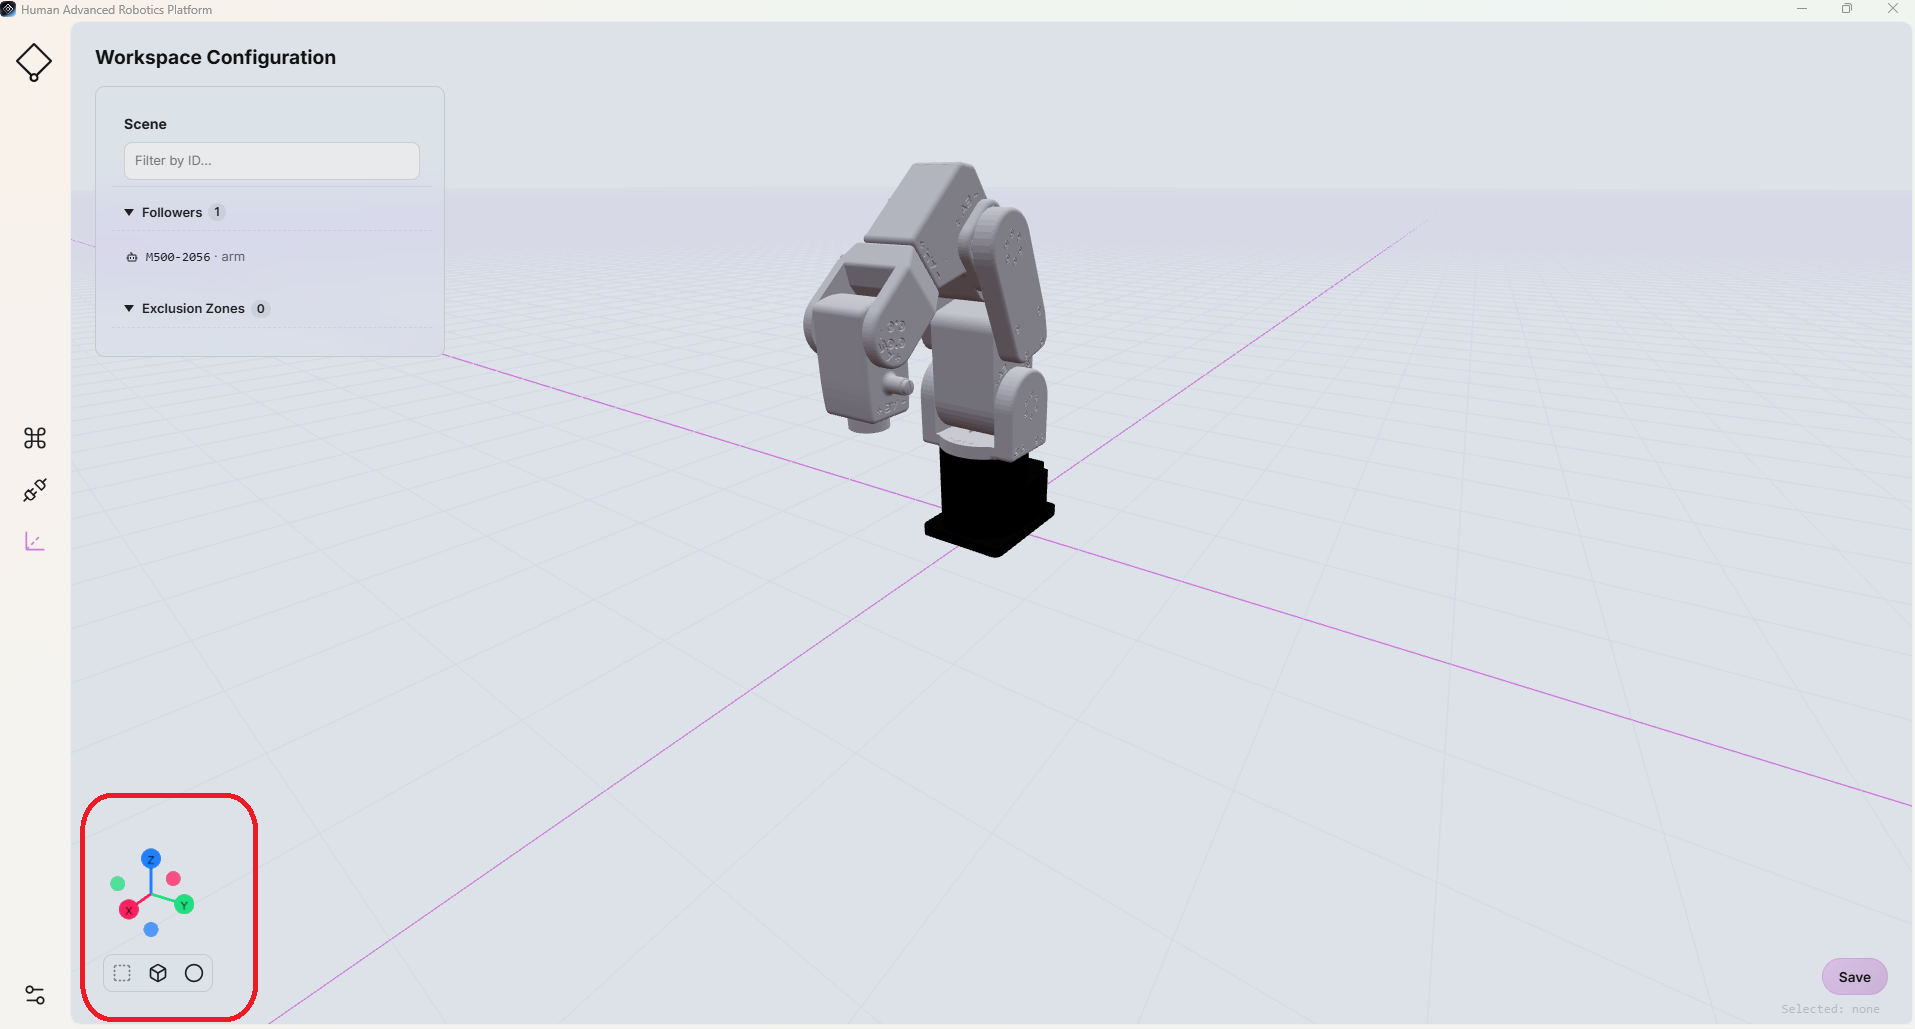
作業空間の座標系は、「作業空間」ページの左下に表示される3次元基準座標系によって表されます。
各座標軸は、以下の色で統一して表示します:
- 赤:X軸
- 緑:Y軸
- 青:Z軸