はじめに
ここで HARP、ワークスペースとは、ロボットの3D動作環境を表すもので、その許容動作領域や、シーン内で定義された物体や立ち入り禁止区域などが含まれます。これは、ロボットの物理的な作業環境を仮想的に表現したものだと考えることができます。
サポートされている各ロボットモデルには、その動作パラメータに基づいたデフォルトのワークスペース設定が用意されています。デフォルト設定には、最高速度や加速度などの動作制限が含まれる場合もあります。
プロジェクトが開いている場合、「ワークスペース」ページでは、以下の操作を行うことができます:
- シーン内でのロボットの位置と向きを設定します。
- ロボットに対する Inverse3 ロボットに対する向きを定義します。
- X、Y、Z軸の最小値と最大値を設定して、ロボットの動作範囲を制限します。
- ロボットが進入してはならない領域を定義する、ボックスや球体などの仮想立入禁止ゾーンを追加します。
すべてのワークスペースの設定は、プロジェクトの一部として保存されます。
遠隔操作中の作業空間
ワークスペースの設定は、遠隔操作中に積極的に活用されます。 Inverse3 からの動きは、設定された作業空間の範囲内で追従ロボットにマッピングされる。
指令されたロボットの動きが作業領域の境界や立ち入り禁止区域に近づくと、HARP はその方向へのさらなる動きを制限します。また、Inverse3 を通じてハプティック力フィードバックが適用されるため、ロボットが設定された限界に近づくと、オペレーターは仮想の境界や「壁」を体感することができます。
ワークスペースの制約は、HARP のモーション制御および安全ロジックの一環として適用され、利用可能な場合は力ベースのモニタリングを含め、設定済みのその他の保護メカニズムと連携して機能します。
ワークスペース参照フレーム
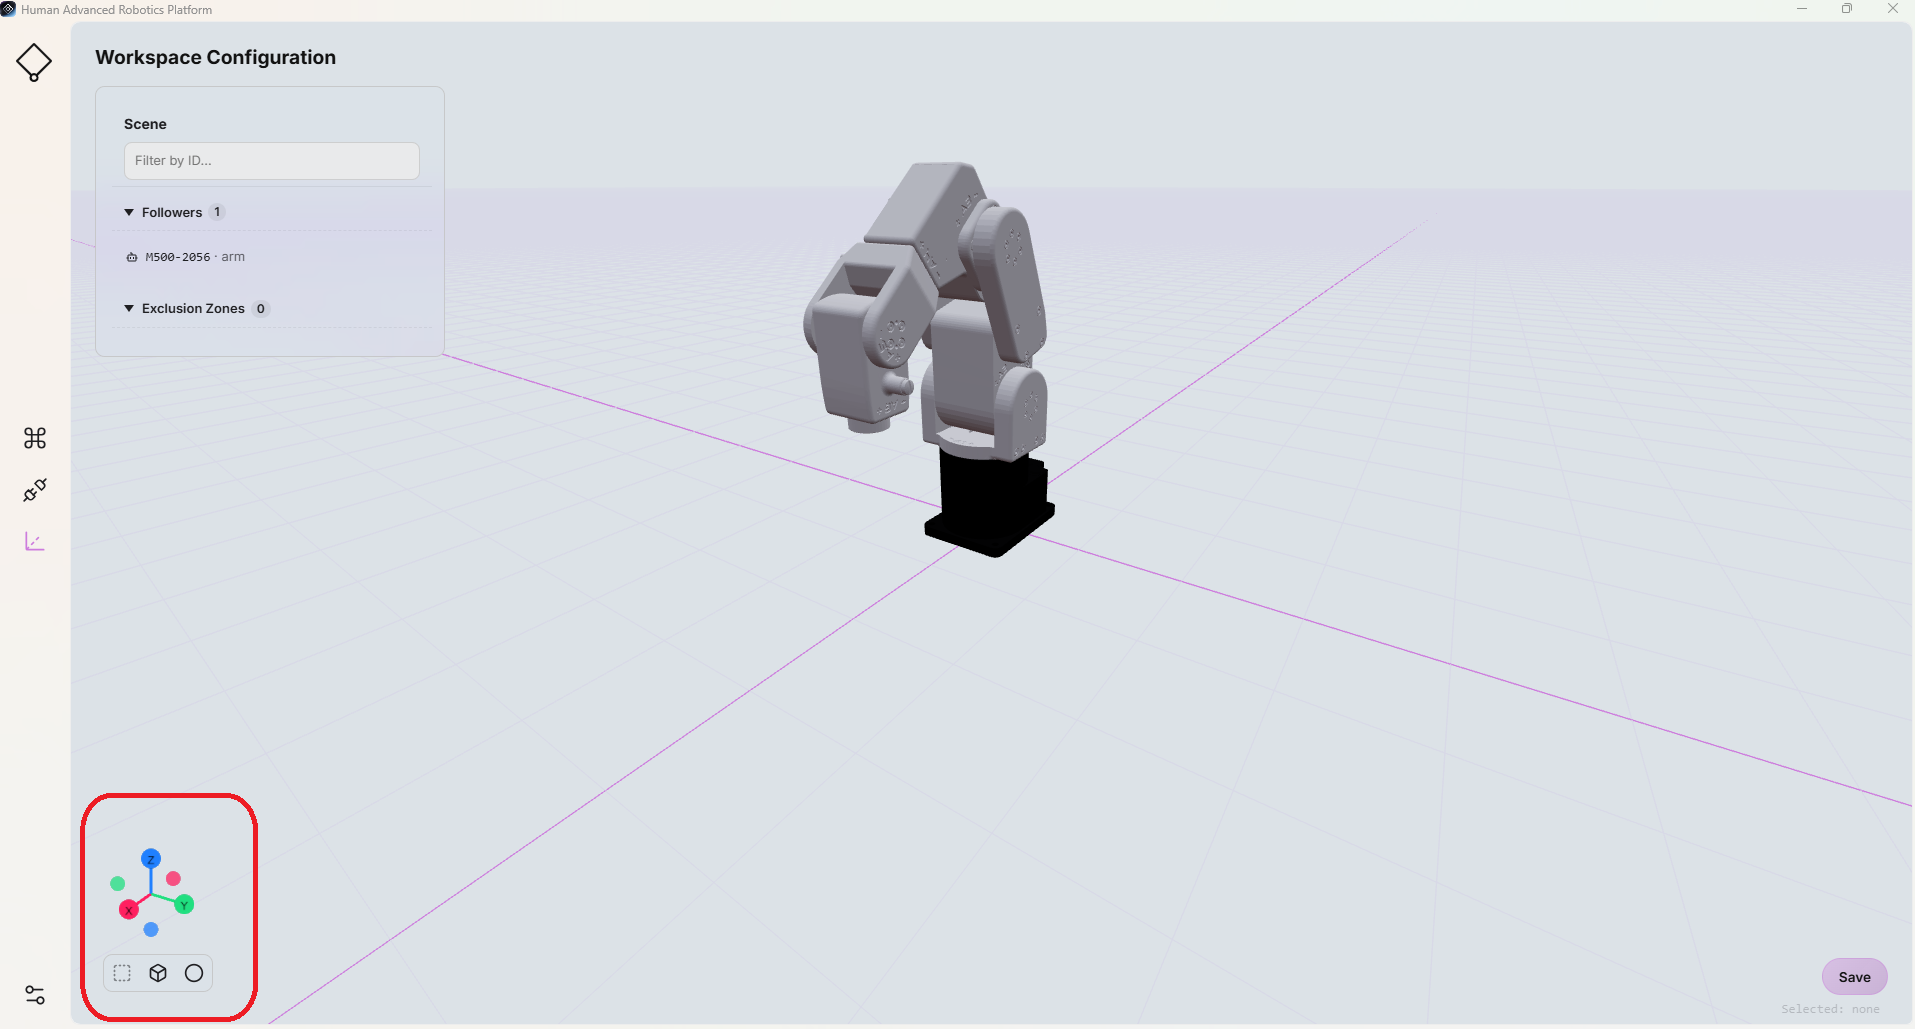
ワークスペースの座標系は、「ワークスペース」ページの左下隅に表示される3D参照フレームによって表されます。
軸は、以下の色で一貫して表示されます:
- 赤:X軸
- 緑:Y軸
- 青:Z軸