ワークスペースの制限
HARP では、ワークスペースの制限によって、ロボットのTCPが留まらなければならない仮想の3D境界が定義されます。この制限は、「ワークスペース」ページで、X軸、Y軸、Z軸の最小値と最大値をメートル単位で設定することで構成されます。
遠隔操作中、HARP はロボットが箱の端に近づくと速度を落とし、端を越えるのではなく、その端に沿って滑らせるようにします。同時に、Inverse3 に押し返す力を加えるため、操作者は壁に触れたような感覚を得ることができます。
ワークスペースの制限を設定することで、ロボットが物理的には到達可能であっても、作業を行うことを意図していない領域への進入を制限することができます。例えば、次のような領域が挙げられます:
- 作業台の下
- ロボットセルの境界の外側
- 機器やその他の障害物の近く
- オペレーターまたは立ち入り制限区域へ向かって
設定された作業領域の制限は、ロボットのTCPにのみ適用され、アーム全体の衝突チェックを表すものではありません。
ワークスペースの制限とは、HARP 内でソフトウェアによって定義される制約のことです。これらは、ロボットの組み込み安全機能、安全コントローラ、非常停止装置、またはその他の必要な安全システムに代わるものではなく、それらを補完することを目的としています。
ロボットの作業領域の境界を設定するには:
- HARP で「ワークスペース」ページを開きます。
- 「ワークスペース設定」パネルを探してください。
- 左側のオブジェクト一覧から、接続済みのロボットを選択してください。
- 「ワークスペース設定」ページの右側で、X軸、Y軸、Z軸の最小値と最大値をメートル単位で設定します。
- プロジェクトを保存して、更新されたワークスペースの設定を反映させてください。
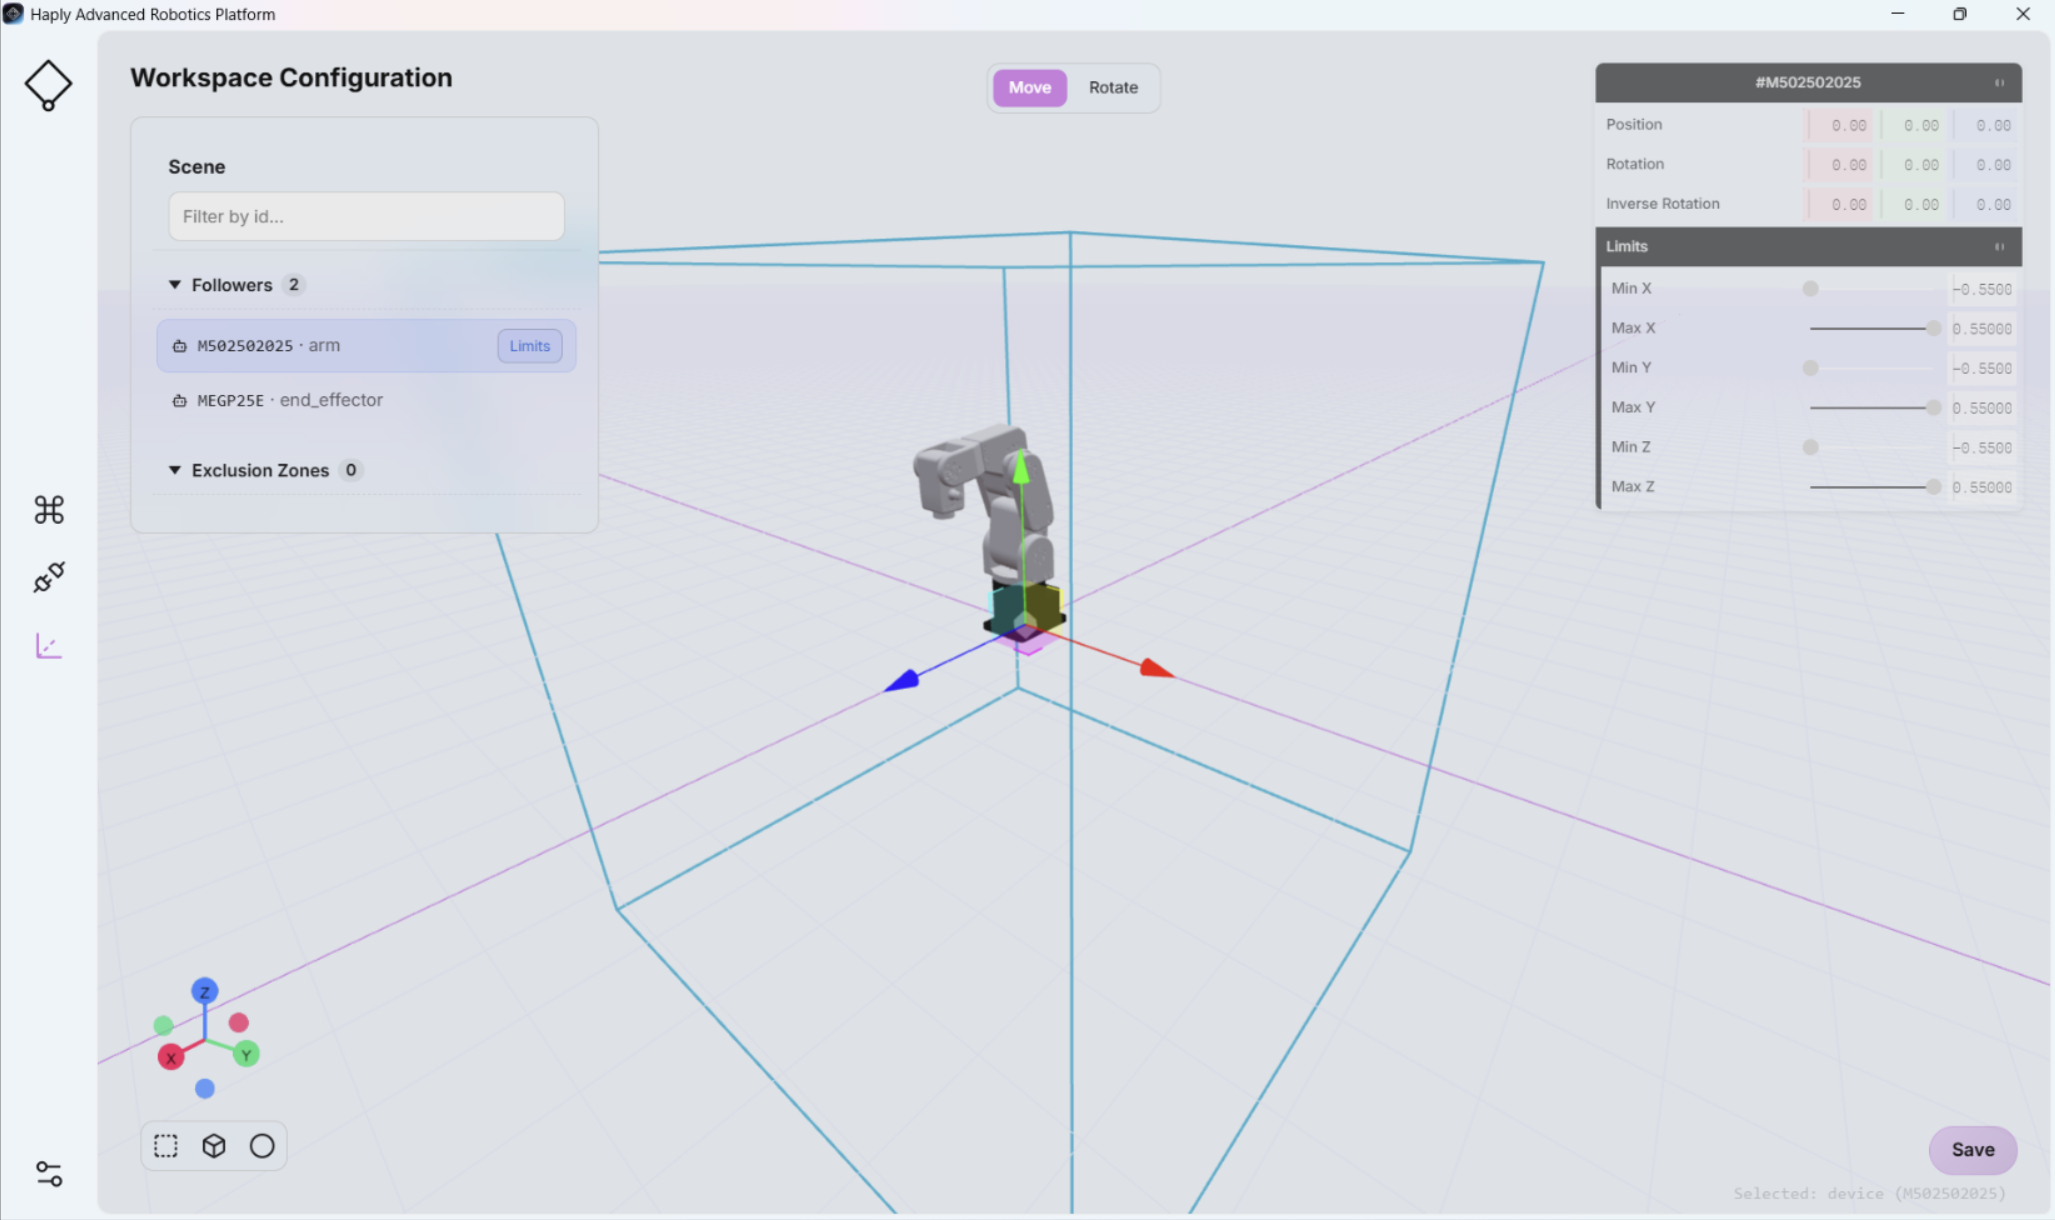
ワークスペースの設定は、コマンドセンター画面の「シーンビュー」に直接リンクされています(「シーンビュー」を参照)。ワークスペースの設定に変更を加えると、その変更はシーンビューに反映されます。
ワークスペースの制限や立入禁止区域の設定が不適切な場合、ロボットが意図しない場所や危険なエリアに侵入してしまう可能性があります。
通常運転を開始する前に、低速で動作させながら、すべての作業領域の境界および立入禁止区域を実際に確認し、人、設備、その他の障害物の周囲でロボットが想定どおりに動作することを確認してください。
Mecademicロボットの場合、「HARP 」プラグインは、「HARP 」で設定された作業空間の限界値にさらに1 cmのマージンを追加し、その結果得られた限界値をMecademicコントローラに送信します。これにより、HARP の仮想作業空間限界システムが利用できない場合に備え、コントローラレベルでの追加の作業空間制約が提供されます。