立ち入り禁止区域
HARP の「立ち入り禁止ゾーン」は、ロボットの 3D 作業空間内に仮想の立ち入り禁止領域を定義するものです。遠隔操作中、ロボットのTCPがこれらの設定された領域に進入することを防止します。
排除ゾーンは、ロボットセル内の物理的な物体や立ち入り禁止区域を表すために使用できます。例えば、次のようなものがあります:
- 試合日程
- モニター
- 近くの機械
- 作業台
- オペレーターエリアまたは職員エリア
除外ゾーンは「ワークスペース」ページから作成・設定します。このページでは、各ゾーンの位置を指定したり、対象となる物理的な領域に合わせてサイズを調整したりすることができます。
ワークスペースの制限は、ロボットのTCPを定義された動作範囲内に留めるものですが、これとは異なり、除外ゾーンは、TCPがそのワークスペース内の特定の領域に進入するのを防ぎます。
遠隔操作中、ロボットが立ち入り禁止区域に近づくと、HARP はその動きを制限し、区域への侵入を防ぎます。操作者が境界に向かって移動を続ける場合、ロボットは立ち入り禁止区域の境界線に沿って移動し、その間、 Inverse3、操作者は仮想の障害物を体感することができます。
立ち入り禁止区域のチェックは、ロボットアーム全体ではなく、ロボットのTCPに基づいて行われます。このため、立ち入り禁止区域を定義する際には、物理的な物体の周囲に適切な余裕を持たせることを検討してください。
除外ゾーンは、物理的な作業空間を正確に反映していなければなりません。除外ゾーンの位置はロボットおよび作業空間の座標系を基準として定義されるため、ロボットの姿勢、ゾーンの配置、またはゾーンの寸法に誤りがあると、仮想シーンが物理的な環境と一致しなくなる可能性があります。
通常運転を開始する前に、必ず減速して立入禁止区域を確認してください。
除外区域の設定
排除ゾーンとは、ワークスペースに追加できる仮想オブジェクトであり、ロボットのTCPが物理的なオブジェクトが存在する領域に侵入するのを防ぐのに役立ちます。
HARP 現在、2種類の除外ゾーンの形状に対応しています:
- キューブ
- スフィア
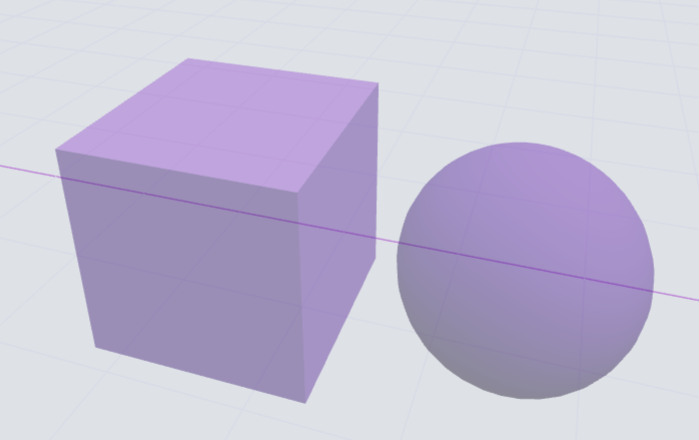
除外ゾーンを追加するには:
- の左下隅に ワークスペース ページで、いずれかの キューブ または スフィア アイコン。
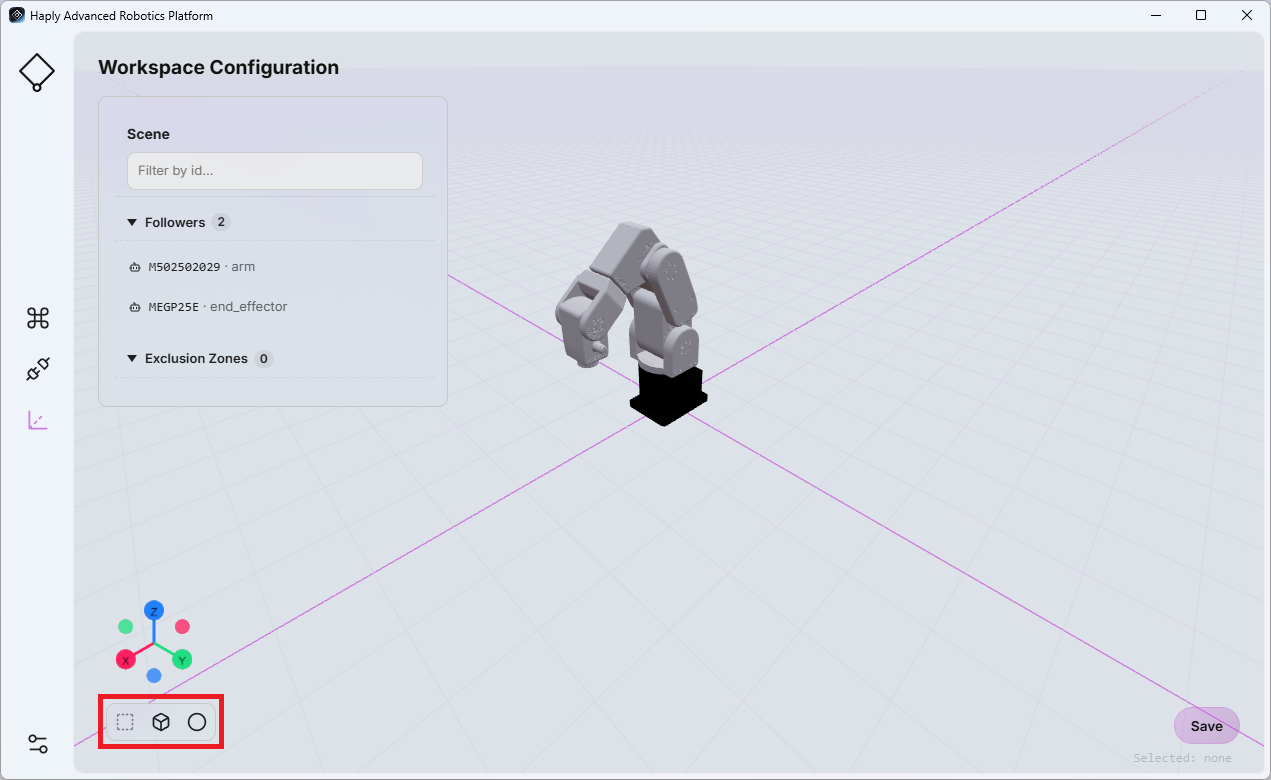
- 新しく作成された除外ゾーンがオブジェクト一覧に表示されます。
- 除外ゾーンを選択すると、その設定可能なプロパティがページの右側に表示されます。
使用可能なパラメータは、選択した形状によって異なります:
- 立方体:位置、幅、奥行き、高さ(単位:メートル)
- 球体:位置と半径(メートル単位)
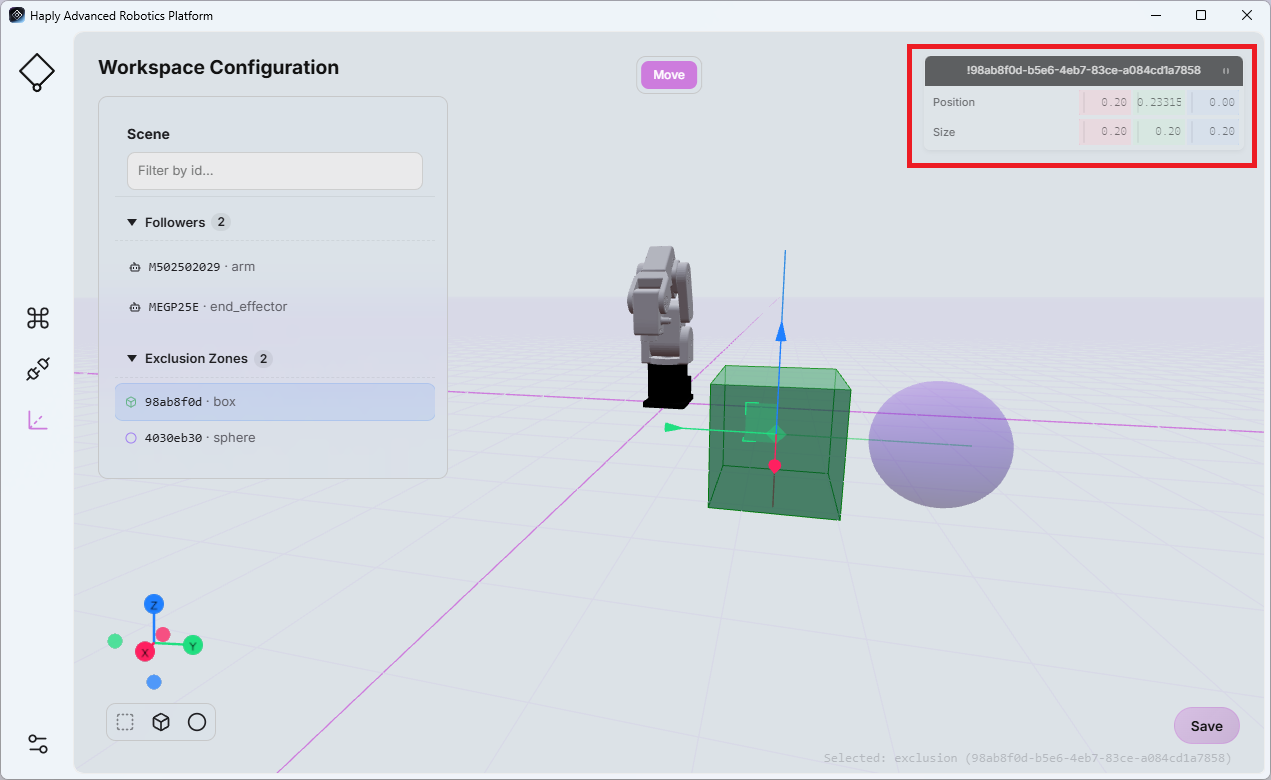
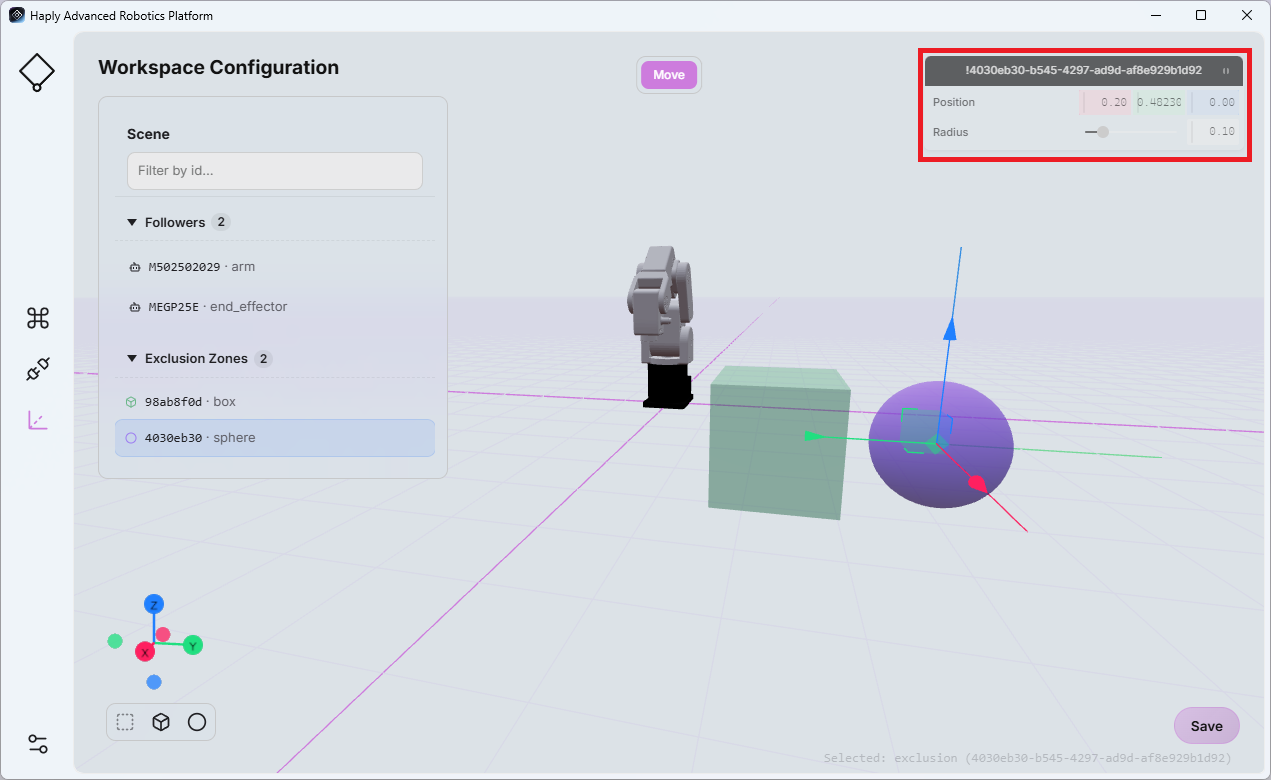
対応する物理的な物体や立ち入り禁止区域を適切に表現できるよう、必要に応じて値を調整してください。
変更内容を保存するには、ページを離れる前に「保存」をクリックしてください。
ワークスペースの設定は、コマンドセンター画面の「シーンビュー」に直接リンクされています(「シーンビュー」を参照)。ワークスペースの設定に変更を加えると、その変更はシーンビューに反映されます。
再生時の競合
記録されたロボットの動作を再生する際、HARP は、計画されたエンドエフェクタの軌跡と、現在の作業空間で定義された除外ゾーンとを照合します。
これは、録音された場合、特に重要です .hrpr ファイルはプロジェクト間やユーザー間で共有されます。これは、ワークスペースの設定が、モーションが最初に記録された環境とは異なる場合があるためです。
再生前および再生中に、HARP はモーションファイルを先読みし、これから実行されるエンドエフェクタの軌跡が、設定済みの除外ゾーンと交差するかどうかを判定します。
事例 1 – 再生開始前の衝突:
HARP が、ロボットの現在位置と記録された動作の開始位置を結ぶ経路が除外ゾーンと交差していることを検出した場合、再生は開始されません。除外ゾーンが必要な経路を塞いでいることを示すエラーメッセージが表示されます。
事例 2 – 再生中の衝突:
HARP が、再生がすでに進行中の際に、記録された軌道の先にある部分が除外ゾーンと交差することを検出した場合、再生が停止し、除外ゾーンが記録された経路を塞いでいることを示すエラーメッセージが表示されます。
再生時の衝突チェックは、現在のHARP ワークスペースで設定された除外ゾーンに基づいて行われます。記録されたモーションを実行する前に、仮想ワークスペースが物理環境を正確に反映していることを必ず確認してください。