コマンドセンター
「コマンド」画面は、HARP における遠隔操作時の主要な作業画面です。この画面には、リーダーおよびフォロワーのリアルタイムデータ、システムログ、監視、動作制御、および録画・再生機能のための複数のパネルが含まれています。
HARP のメインインターフェースは、ドッキング可能なパネルレイアウトを採用しています。パネルはドラッグ&ドロップで配置を変更でき、好みのワークフローに合わせた作業環境を構築できます。
プロジェクトを保存すると、現在のパネルレイアウトも一緒に保存されます。また、カスタムパネルプロファイルを作成・保存することで、タスクや動作モードごとに異なるインターフェースレイアウトを設定しておくこともできます。
下の図は、コマンド画面全体の主な領域を示しています。各セクションについては、以下の各節で詳しく説明します。
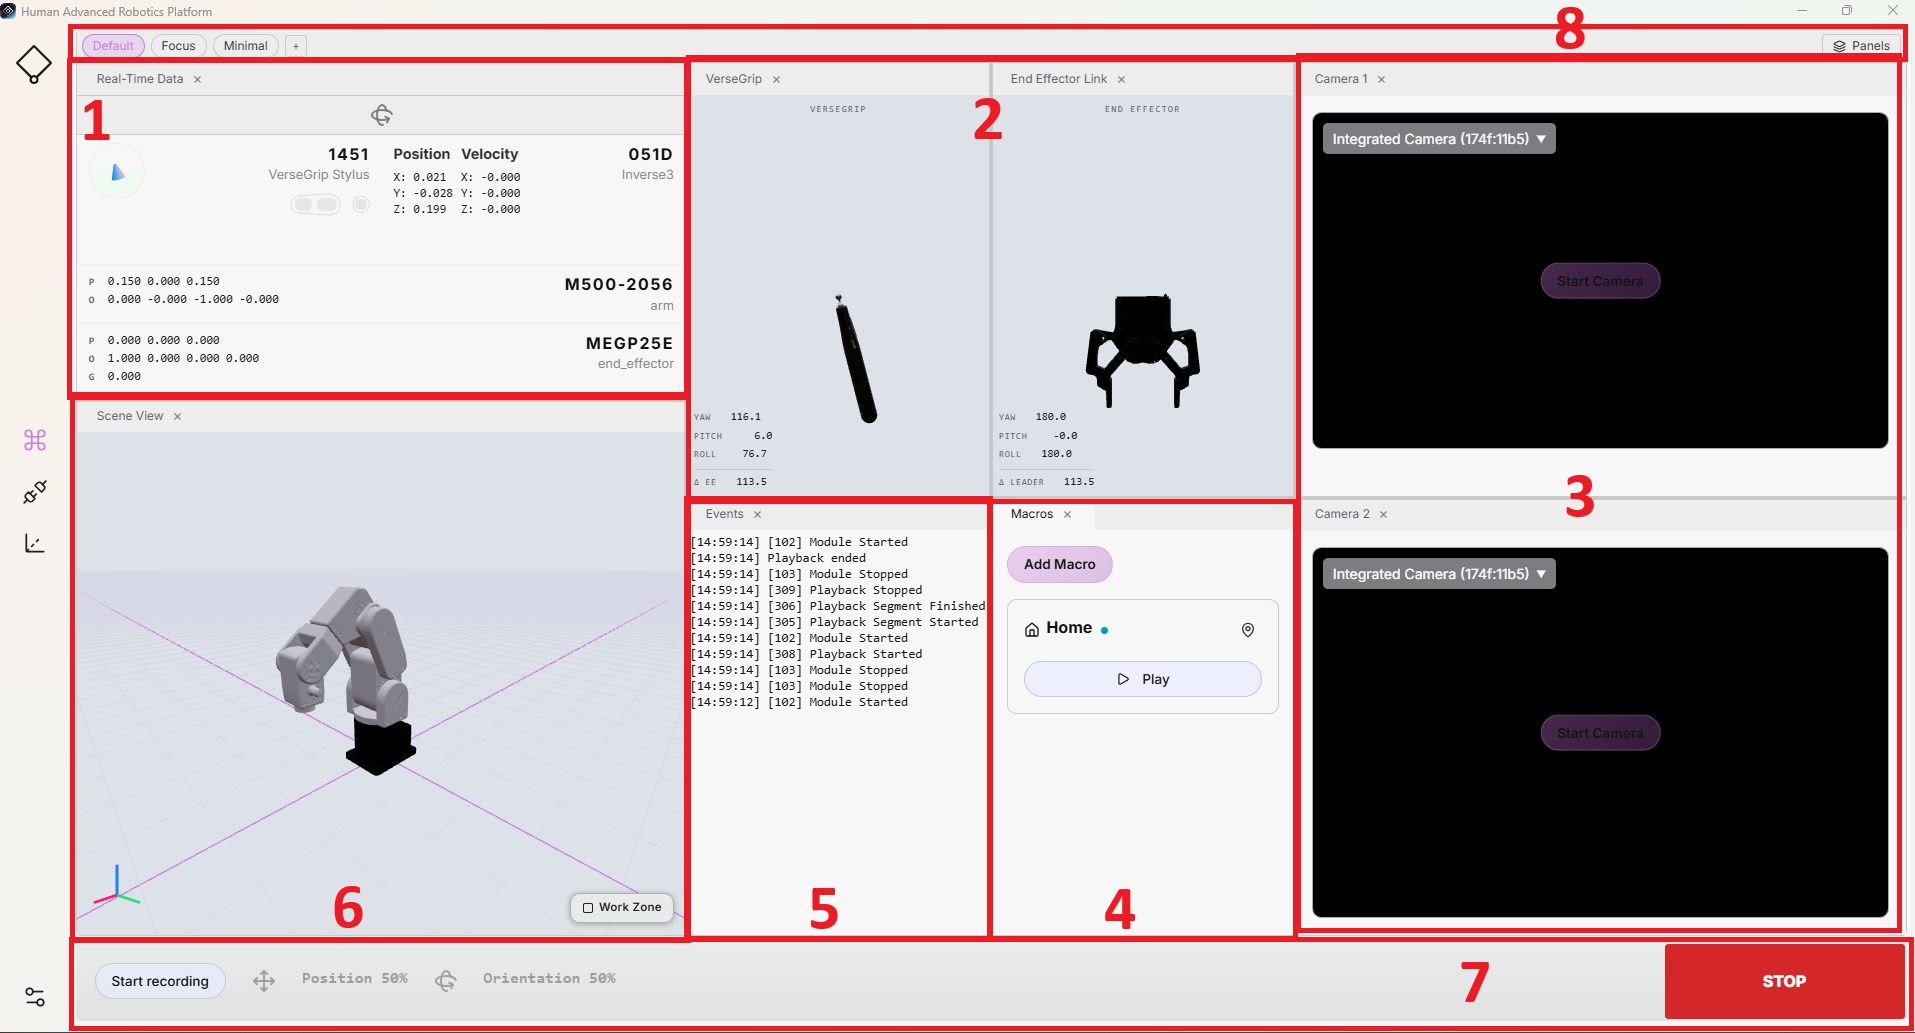
1. リアルタイムデータ
このパネルには、リーダーデバイスとフォロワーデバイスの両方からのリアルタイムデータが表示されます。これには、VerseGripまたはRukoの姿勢やバッテリー状態、ロボットアームのTCP姿勢、および接続されたグリッパーの情報が含まれます。
これにより、リーダーデバイスおよびフォロワーデバイスからの主要な遠隔操作データやステータス情報に継続的にアクセスできます。また、このパネルには、姿勢制御が有効かどうか、およびクラッチが現在接続されているかどうかも表示されます。
2. VerseGrip/Ruko とエンドエフェクタ・リンク
これら2つのパネルでは、VerseGripまたはRukoの位置に加え、フォロワーエンドエフェクタの向き制御状態を3Dで可視化しています。
さまざまなフォロワー端末間で一貫した可視化を実現するため、向き制御は汎用グリッパーモデルを用いて表現されます。向き制御が有効になると、可視化の色が変化し、現在の状態が明確に示されます。
リーダーの可視化機能は、表示されたリーダーの動きとそれに対応するロボットの動きを比較できるようにすることで、デバイスの校正を確認するのにも役立ちます。
3. カメラ
ユーザーは、監視目的で最大2つのカメラストリームを有効にすることができます。
このパネルは、外部USBカメラおよびRTSPカメラストリームに対応しています。各カメラは、動作中のいつでも有効化または無効化することができます。
必要に応じて、映像ストリームを反転させたり回転させたりすることで、カメラの画角を調整できます。また、ストリームを別のウィンドウとして切り離すこともでき、最大化したり、別のモニターに表示したりすることが可能です。
4. マクロ
このパネルには、利用可能なすべてのマクロが表示されます。各マクロには、単一の録音、または一連の録音が含まれており、これらは「コマンド」画面から直接再生することができます。
プロジェクトには、マクロを無制限に追加できます。記録の手順については、「7. コマンドバー」で説明しています。記録した操作を実行するには、マクロの「再生」ボタンをクリックしてください。
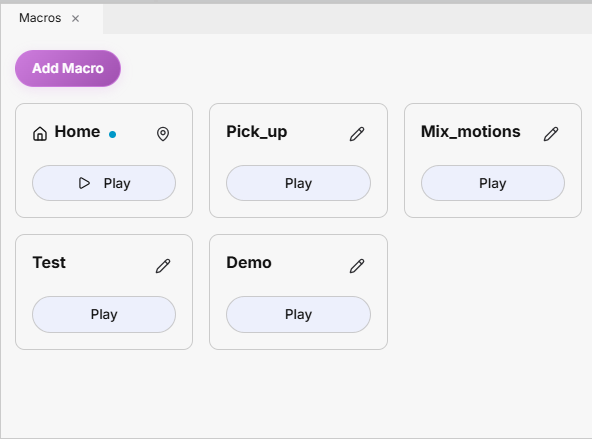
利用可能なマクロアクションには、以下のものがあります:
- マクロをクリックして、編集または削除します。編集では、マクロの名前を変更したり、関連付けられている録画を置き換えたりすることができます。
- [マクロの追加] をクリックして、新しいマクロボタンを作成します。このマクロはプロジェクトとともに保存され、次回そのプロジェクトを開いたときに利用できるようになります。
- マクロの「再生」ボタンをクリックすると、実行前に確認メッセージが表示され、ロボットが誤って動作してしまうのを防ぐことができます。
録音および再生のワークフローについては、「録音と再生」で詳しく説明しています。
設定可能な初期姿勢
デフォルトでは、「Home」という名前のマクロが「マクロ」パネルに用意されています。このマクロは初期状態では空になっており、設定を行う準備ができています。
ホームポーズを定義するには、テレオペレーションを使用してロボットを希望の位置に移動させるか、「ロボットパラメータ」に記載されているデフォルトのホームポーズの位置に移動させます。用途や作業空間に適しており、かつ安全な位置を選択してください。
「ホーム」マクロの「再生」ボタンを初めてクリックすると、ホーム位置を設定するよう求めるダイアログが表示されます。「ホームを保存」をクリックして、ロボットの現在の姿勢を、将来使用するためのホーム姿勢として保存してください。
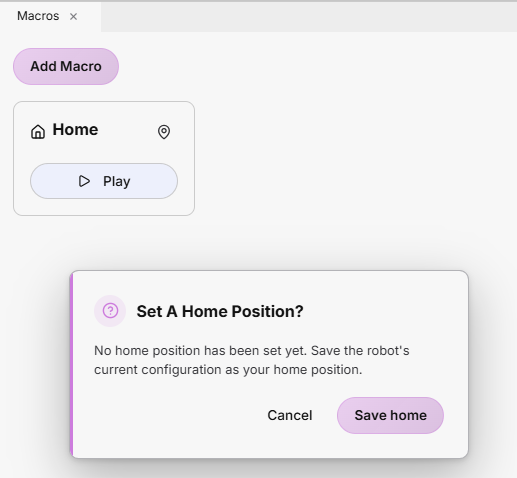
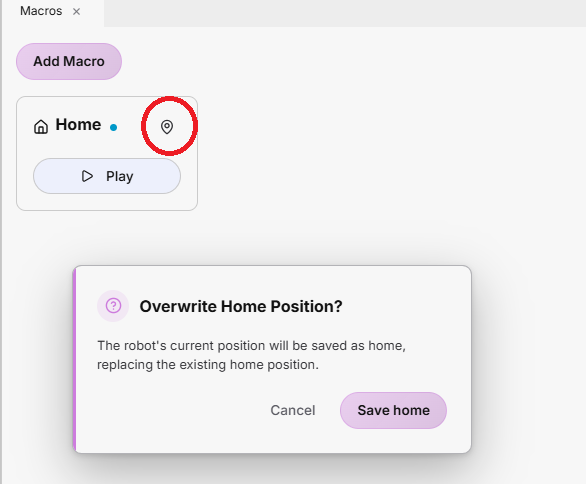
後でホームポーズを変更するには、マクロの右上隅にあるアイコンをクリックし、既存の設定を新しいロボットのポーズで上書きしてください。
衝突回避
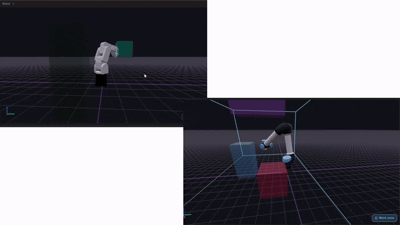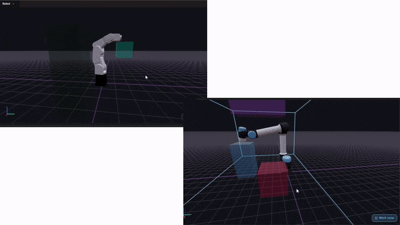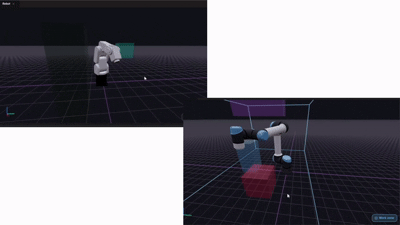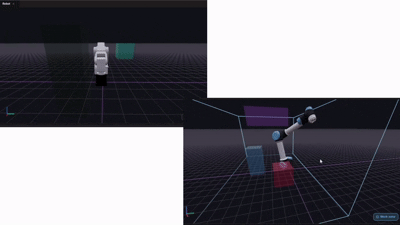
設定されたホームポーズへの移動時に、より安全な動作を実現するため、HARP には、ワークスペース内で定義された除外ゾーンを考慮した自動衝突回避経路計画機能が搭載されています。
ユーザーが「Home」マクロを実行すると、HARP は、定義された除外ゾーンを回避しつつ、ロボットの現在の姿勢から設定されたホーム姿勢までの経路を計算します。その後、算出された動作経路がロボットに送信され、実行されます。
「Home」マクロが起動されるたびに、経路が再計算されます。これにより、HARP はワークスペース構成の変更を反映し、ロボットの現在の姿勢と最新のシーン定義に基づいて、衝突回避経路を新たに生成することができます。
5. イベント
このパネルには、セッションの活動状況、システムイベント、および警告に関するリアルタイムの概要が表示されます。イベントは簡潔かつ有益な情報となるよう設計されており、ユーザーは運用中の重要な変更点を素早く把握することができます。
イベントは、詳細な実行時ログとは別個のものとなります。トラブルシューティングやより詳細な診断情報については、HARP の実行時ログは以下の場所にあります: C:\Users\<username>\AppData\Local\HARP\logs
6. シーンビュー
このパネルでは、ロボット、作業領域の境界、および設定済みの衝突防止ゾーンや立ち入り禁止ゾーンを含む、作業領域の3D表示が表示されます。
「ワークスペース」の説明に従ってワークスペースシーンが作成されると、設定されたオブジェクトや境界もこのパネルに表示されます。この表示は、現在のワークスペースの設定と直接連動しています。
デフォルトでは、ロボットと設定済みの衝突オブジェクトが表示されます。「作業ゾーン」の表示は、パネルの右下隅にあるボタンを使用して、表示または非表示に切り替えることができます。
パネルの左下隅に、基準座標系が表示されます:
- 赤:X軸
- 緑:Y軸
- 青:Z軸
7. コマンドバー
コマンドバーからは、動作のスケーリング、軸のロック、動作の記録、セッションの停止・リセット機能など、遠隔操作の主要な制御機能に素早くアクセスできます。
- 停止:コマンドバーの右側にある大きな赤いボタンを押すと、現在実行中の遠隔操作や動作に関連する操作が直ちに停止します。
キーボードのEscキーを押しても、「停止」が実行されます。
-
スケーリング:フォロワーがリーダーに対してどれだけ移動するかを決定します。スケーリング値はスライダーを使って調整できます。
- 100%:リーダーが5cm移動 → フォロワーが5cm移動
- 50%:リーダーが5 cm移動 → フォロワーが2.5 cm移動
翻訳と方向のスケーリングは、それぞれ個別に調整できます。

新しいロボットやツールを初めて操作する際は、まずは動作範囲を小さく設定し、システムに慣れてきたら徐々に広げていくようにしてください。
-
軸ロック:遠隔操作中に、ロボットの各軸の並進運動または回転運動を個別にロックすることができます。
- X、Y、またはZキーを押すと、対応する並進軸をロックまたはロック解除できます。
- Shift + X、Shift + Y、またはShift + Zを押すと、対応する回転軸をロックまたはロック解除できます。

- 録音を始める: 100 Hzのレートでフォロワーの動作データの取得を開始します。記録が完了したら、[クリック]してください。 録音を終了 プロセスを停止し、記録されたモーションをプロジェクトの
raw/フォルダ。記録されたモーションは、.hrprファイル形式。

- フォーカス喪失時の全軸ロック:安全のため、HARP では、HARP ウィンドウがオペレーティングシステムのフォーカスを失った際に、ロボットの全軸を自動的にロックすることができます。テレオペレーション実行中にフォーカスが失われた場合、モーション制御は停止され、必要な条件が回復するまでテレオペレーションは無効のままとなります。

8. パネルの概要
メインのコマンド画面では「デフォルト」レイアウトが使用されており、設定済みのパネルがすべて表示されます。
HARP さらに、以下の事前定義済みレイアウトも含まれています:
- フォーカス:ロボットの作業領域の可視化のみを表示します。
- 「ミニマル」:ロボットの作業領域の可視化と「イベント」パネルを併せて表示します。
また、「+」ボタンをクリックして、新しいレイアウトの名前を入力することで、カスタムレイアウトを作成することもできます。