コマンドセンター
コマンド画面は、リモート操作中のHARPのメイン作業画面です。この画面には、リアルタイムのリーダーおよびフォロワーデータ、システムログ、モニタリング、モーション制御、録画・再生機能のための複数のパネルが含まれています。
HARPのメインインターフェースは、ドッキング可能なパネルレイアウトを採用しています。パネルはドラッグ&ドロップで配置を変更できるため、好みのワークフローに合わせた作業スペースを構成することができます。
プロジェクトを保存すると、現在のパネルレイアウトも一緒に保存されます。また、カスタムパネルプロファイルを作成・保存することで、作業や運用モードごとに異なるインターフェースレイアウトを維持することができます。
以下の画像は、コマンド画面全体の主要な領域を示しています。各領域については、次のサブセクションで詳しく説明します。
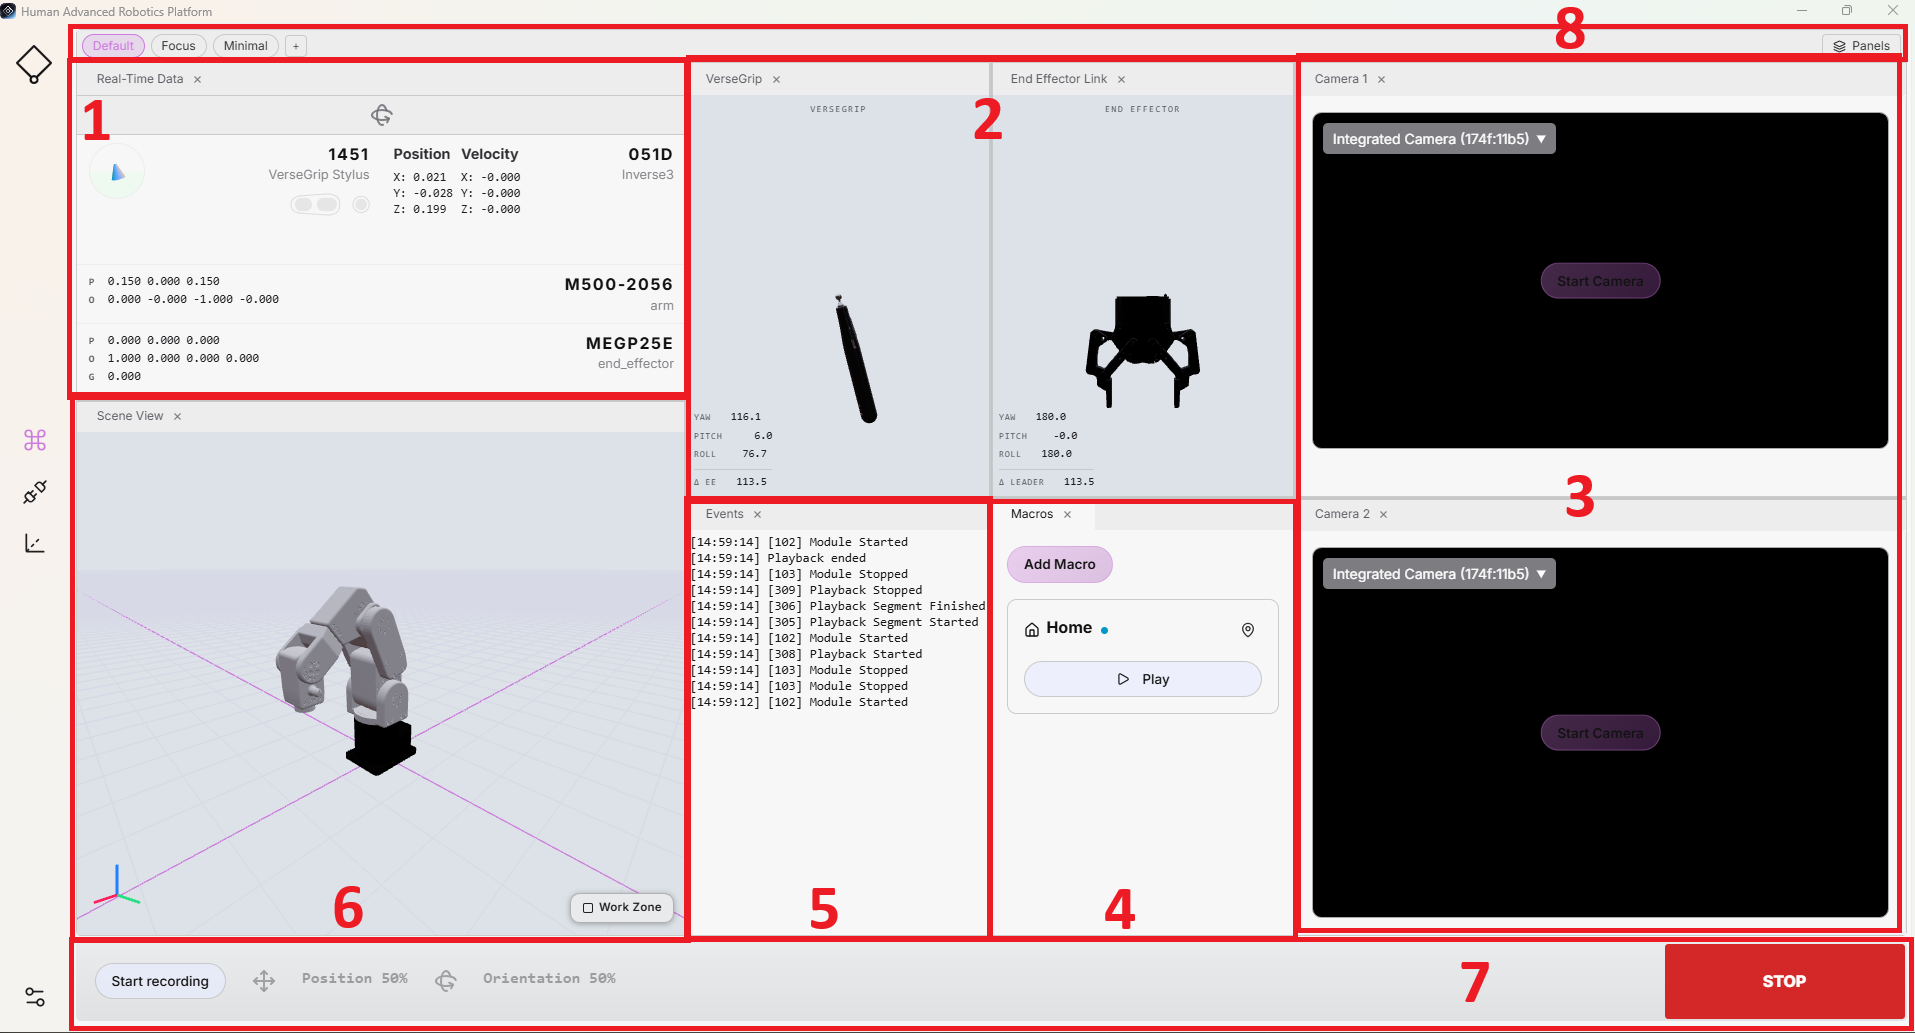
1. リアルタイムデータ
このパネルには、リーダーおよびフォロワーデバイスのリアルタイムデータが表示されます。これには、VerseGripまたはRukoの姿勢やバッテリー状態、ロボットアームのTCP姿勢、接続されたグリッパーなどが含まれます。
このパネルにより、リーダーおよびフォロワー装置の主要な遠隔操作データや状態情報に常時アクセスできるようになります。また、方向制御が有効になっているか、およびクラッチが現在作動中であるかどうかも表示されます。
2. VerseGrip/Ruko およびエンドエフェクタリンク
これら2つのパネルは、VerseGrip またはRukoの位置に関する3D視覚化と、フォロワーエンドエフェクタの方向制御状態を表示します。
異なるフォロワーデバイス間でも一貫した可視化を実現するため、方向制御は汎用グリッパーモデルを用いて表現されます。方向制御が有効になると、可視化の色が変わり、現在の状態が明確に示されます。
リーダーの可視化機能を使用すると、表示されたリーダーの動きをロボットの動きと比較することで、デバイスのキャリブレーションを確認するのにも役立ちます。
3. カメラ
ユーザーは、監視の目的で最大2つのカメラストリームを有効にすることができます。
このパネルは、外部USBカメラと RTSPカメラストリームの両方をサポートしています。各カメラは、動作中のいつでも有効化または無効化することができます。
必要に応じて、ビデオストリームを反転させたり回転させたりして、カメラの視野を調整することができます。ストリームは別のウィンドウとして分離することもできるため、ウィンドウを最大化したり、別のモニターに表示したりすることができます。
4. マクロ
このパネルには、利用可能なすべてのマクロが表示されます。各マクロには、単一の録画または一連の録画が含まれており、コマンド画面から直接再生することができます。
プロジェクトには、マクロを無制限に追加できます。録画の手順は、7. コマンドバーに記載されています。録画した動作を実行するには、マクロの再生ボタンをクリックしてください。
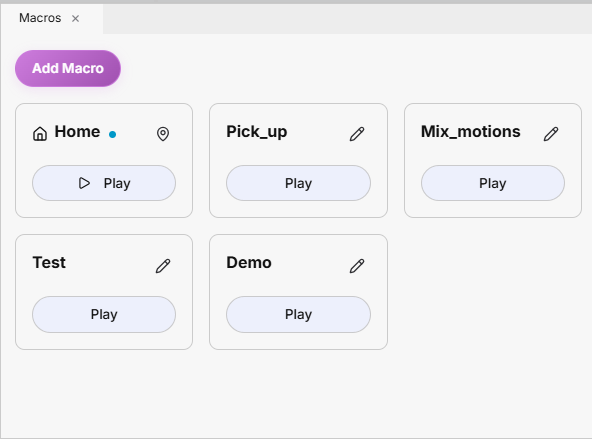
利用可能なマクロ操作は以下の通りです:
- マクロをクリックして、編集または削除します。編集すると、名前を変更したり、関連付けられている録画を置き換えたりすることができます。
- [マクロの追加] をクリックして、新しいマクロボタンを作成します。マクロはプロジェクトとともに保存され、次回プロジェクトを開いたときに使用できます。
- マクロの再生ボタンをクリックすると、実行前に確認ウィンドウが表示され、意図しないロボットの動作を防ぐのに役立ちます。
録画および再生のワークフローについては、「録画と 再生」で詳しく説明しています。
設定可能なホームポジション
基本的に、マクロパネルには「ホーム」という名前のマクロがあります。このマクロは、最初は空の状態であり、設定を行うことができます。
ホーム姿勢を定義するには、遠隔操作でロボットを希望の位置に移動させるか、ロボットパラメータに記載されているデフォルトのホーム姿勢に移動させます。アプリケーションおよび作業空間に適した、安全な位置を選択してください。
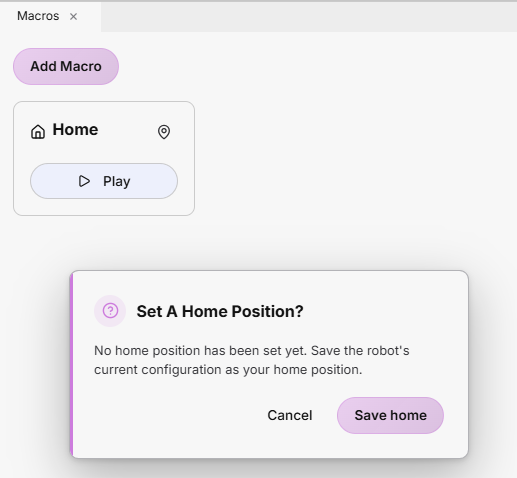
「ホームマクロ」の再生ボタンを初めてクリックすると、ホーム位置の設定を求めるダイアログボックスが表示されます。「ホームを保存」をクリックすると、ロボットの現在の姿勢が、今後の使用のためにホーム姿勢として保存されます。
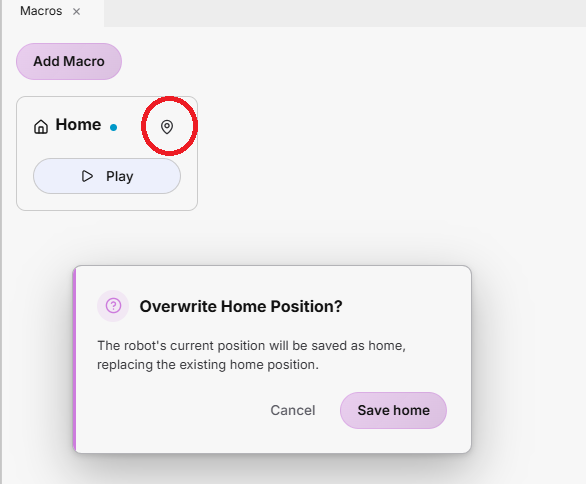
後でホーム姿勢を変更するには、マクロの右上にあるアイコンをクリックし、既存の設定を新しいロボットの姿勢で上書きします。
衝突回避
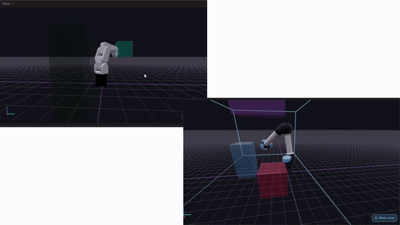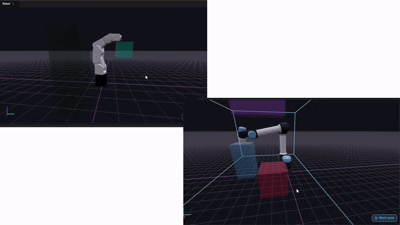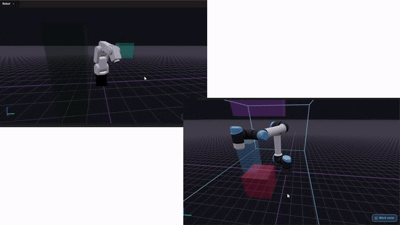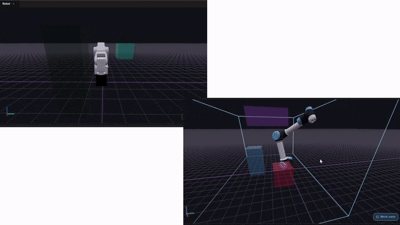
設定されたホーム位置への移動時に、より安全な動作を実現するため、HARPには、作業空間に定義された除外領域を考慮した自動衝突回避経路計画機能が搭載されています。
ユーザーがホームマクロを有効にすると、HARPは定義された除外領域を回避しつつ、ロボットの現在の姿勢から設定されたホーム姿勢までの経路を計算します。計算された動作経路は、その後の実行のためにロボットに送信されます。
ホームマクロがアクティブになるたびに、経路が再計算されます。これにより、HARPはワークスペースの構成変更を反映し、ロボットの現在の姿勢と最新のシーン定義に基づいて、新たな衝突回避経路を生成することができます。
5. イベント
このパネルでは、セッションのアクティビティ、システムイベント、およびアラートの実行概要が表示されます。イベントは簡潔かつ有益な情報となるよう設計されており、ユーザーは稼働中の重要な変更点を素早く確認することができます。
このイベントは、詳細なランタイムログとは別物です。トラブルシューティングや、より詳細な診断情報が必要な場合は、HARP をご覧ください。ランタイムログは以下の場所で確認できます: C:\Users\<username>\AppData\Local\HARP\logs
6. シーンビュー
このパネルでは、ロボット、作業領域の境界、設定された衝突領域や除外領域などを含む、作業領域の3D視覚化が表示されます。
ワークスペースの説明に従ってワークスペースシーンを作成すると、構成されたオブジェクトや境界線もこのパネルに表示されます。この視覚化は、現在のワークスペースの構成と直接連動しています。
基本的に、ロボットと構成された衝突オブジェクトが表示されます。作業領域の視覚化は、パネルの右下にあるボタンを使用して表示または非表示にすることができます。
パネルの左下には、基準座標系が表示されます:
- 赤:X軸
- 要旨:Y軸
- 青:Z軸
7. コマンドバー
コマンドバーからは、モーションスケーリング、軸のロック、モーションの記録、セッションの一時停止、リセットなどの主要なリモート操作機能に素早くアクセスできます。
- 停止:コマンドバーの右側にある大きな赤いボタンを押すと、アクティブなリモート操作やモーションに関連するインタラクションが即座に停止します。
キーボードのEscキーを押すと、一時停止も有効になります。
-
スケーリング:リーダーに対してフォロワーが移動する距離を定義します。スケーリング値はスライダーを使って調整できます。
- 100%:リーダーが5 cm移動 → フォロワーが5 cm移動
- 50%:リーダーが5 cm移動 → フォロワーが2.5 cm移動
移動スケーリングと方向スケーリングは、それぞれ個別に調整できます。

新しいロボットやツールを初めて操作する際は、まず低いモーションスケールから始め、システムに慣れてきたら徐々に値を引き上げてください。
-
軸のロック:遠隔操作中に、ロボットの個々の並進軸または回転軸をロックすることができます。
- X、Y、またはZキーを押して、対応する並進軸をロックまたはロック解除します。
- Shift + X、Shift + Y、またはShift + Zキーを押して、それぞれの回転軸をロックまたはロック解除します。

- 録画開始: 100 Hzの速度でフォロワーのモーションデータのキャプチャを開始します。録画が完了すると、 録画終了をクリックしてプロセスを停止し、記録されたモーションをプロジェクトの
raw/フォルダに保存します。記録されたモーションは.hrprファイル形式で保存されます。

- フォーカスを失った際の全軸ロック:安全のため、HARPは、HARP ウィンドウがオペレーティングシステムのフォーカスを失った場合、すべてのロボット軸を自動的にロックすることができます。リモート操作が有効な状態でフォーカスを失った場合、モーション制御は停止し、必要な条件が回復するまでリモート操作は無効なままとなります。

8. パネルプロフィール
基本コマンド画面は基本レイアウトを使用し、設定済みのパネルセット全体を表示します。
HARPには、次のような追加の事前定義済みレイアウトも含まれています:
- フォーカス:ロボットの作業領域の可視化のみを表示します。
- 最小:ロボットの作業領域の視覚化とイベントパネルを同時に表示します。
「+」ボタンをクリックし、新しいレイアウトの名前を入力することで、カスタムレイアウトを作成することもできます。