ロボットのポーズ
基本的に、ロボットは作業空間の原点 **(0, 0, 0)** に配置されます。遠隔操作を開始する前に、仮想作業空間が実際の設定と一致するようにロボットの姿勢を設定してください。
目標は、リーダーの動きがフォロワーの動きに直感的に連動するようにすることです。例えば、ユーザーが入力デバイスを左に動かしたら、ロボットも左に動く必要があります。同様に、入力デバイスを上に動かしたら、ロボットも上に動く必要があります。
ロボットのポーズを設定するには:
- HARPで「Workspace」ページを開きます。
- 左側の「Workspace Configuration」ボックスを探します。
- 左側のオブジェクト一覧から、接続されているロボットを選択します。
- 右側のロボット設定フィールドを使用して、以下を調整します:
- 位置 (X, Y, Z):作業空間におけるロボットベースの位置をメートル単位で設定します。
- 回転:ロボットベースの向きを度単位で設定します。
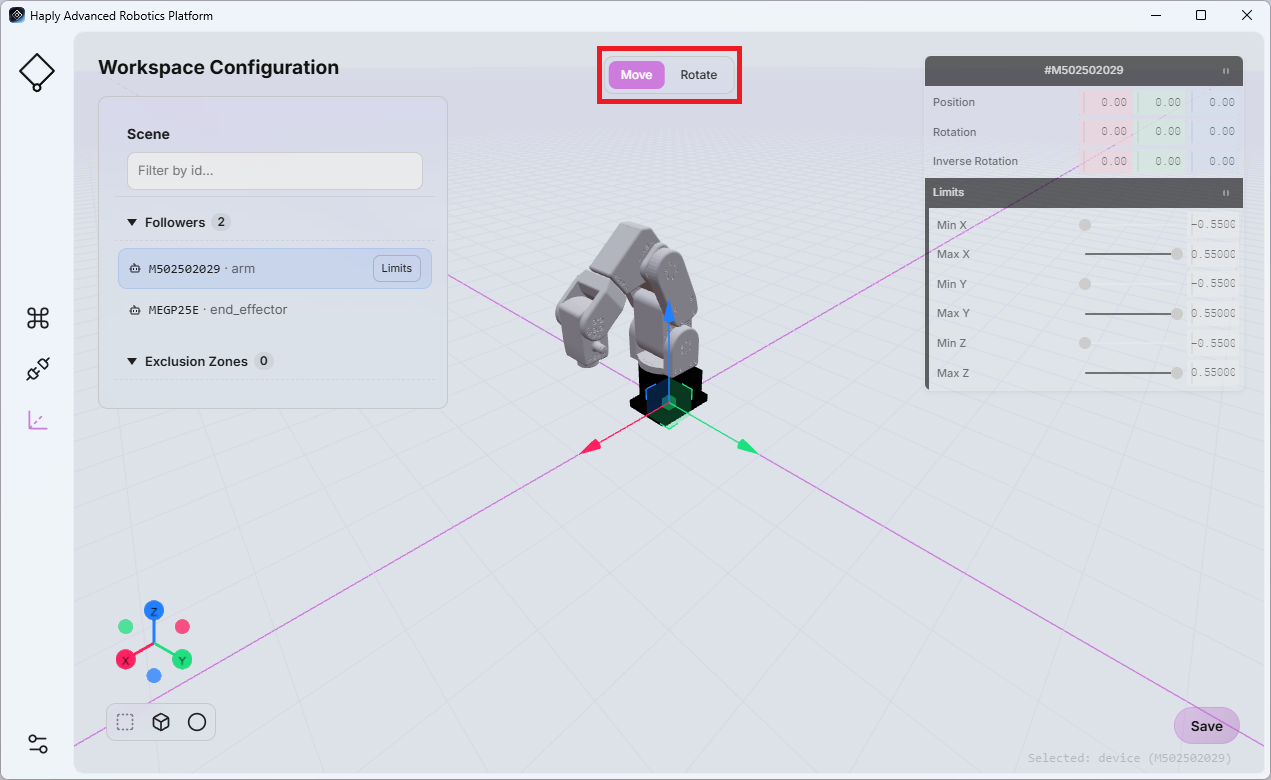
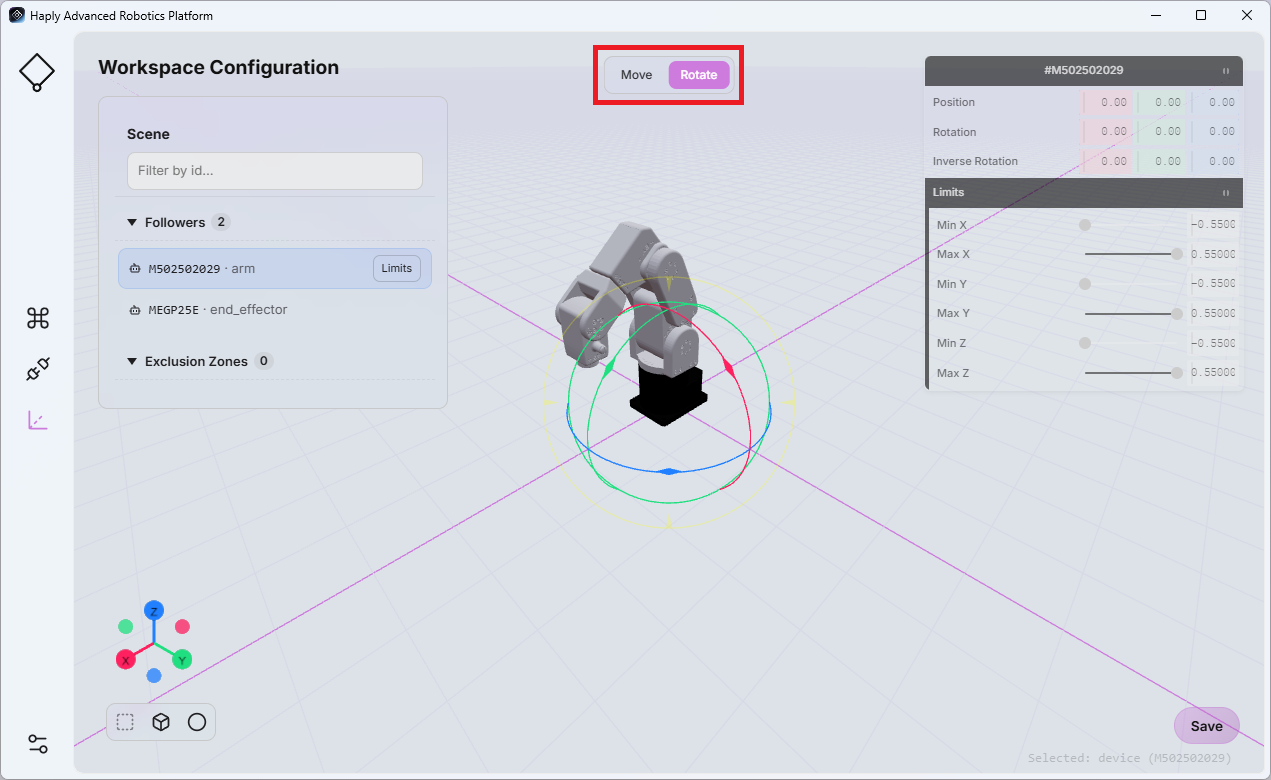
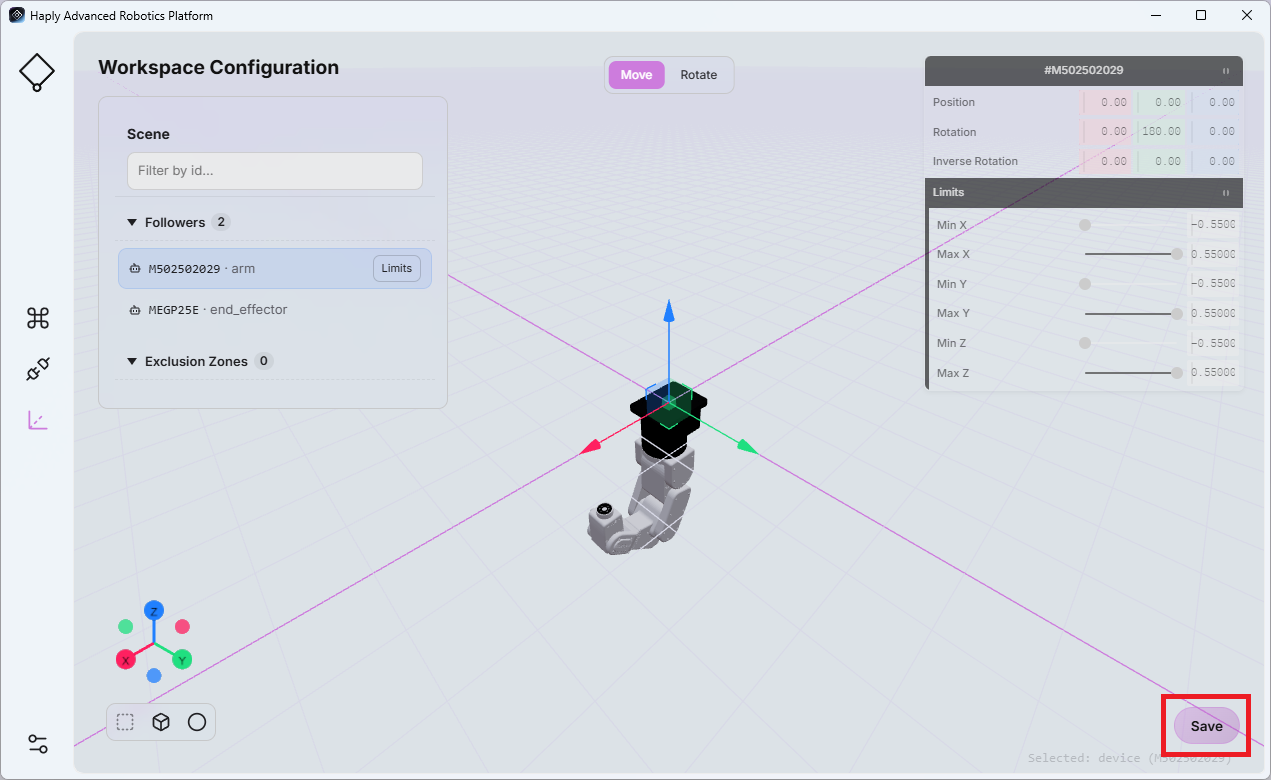
この設定を使用することで、実際の作業空間内におけるロボットのさまざまな取り付け位置や向きを表現することができます。
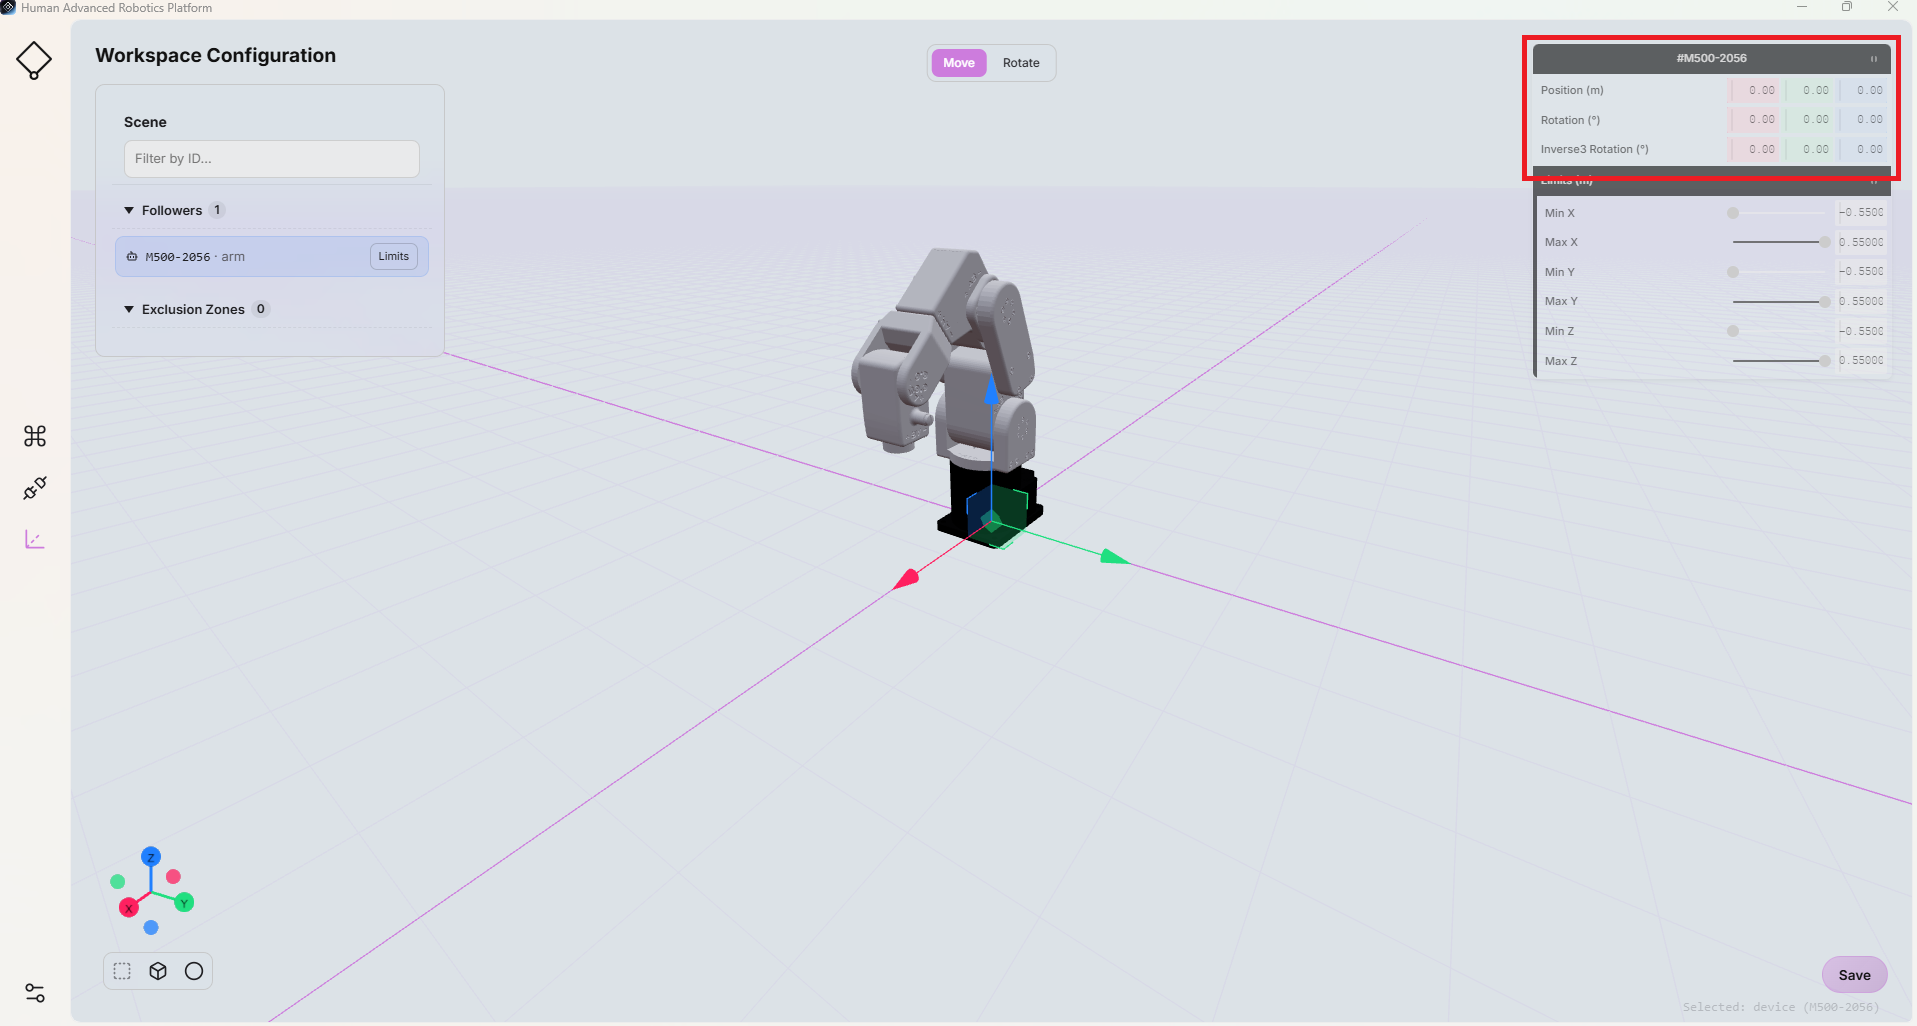
また、「Inverse3 Rotation」フィールドの値を調整することで、 Inverse3の方向を設定できます。この値は度単位で指定されます。
参考
更新した設定を保存するには、ページを離れる前に「Save」をクリックしてください。