ロボットの姿勢
デフォルトでは、ロボットは作業空間の原点(0, 0, 0) に配置されます。テレオペレーションを開始する前に、仮想作業空間が物理的な設定と一致するようにロボットの姿勢を設定してください。
目標は、リーダーの動きがフォロワーの動きに直感的に反映されるようにすることです。例えば、ユーザーが入力デバイスを左に動かしたとき、ロボットも左に移動する必要があります。同様に、入力デバイスを上に動かしたときは、ロボットも上に移動する必要があります。
ロボットの姿勢を設定するには:
- HARP で「Worlspace」ページを開く。
- 左側の「ワークスペース設定」ボックスを探してください。
- 左側のオブジェクト一覧から、接続済みのロボットを選択してください。
- 右側のロボット設定フィールドを使用して、以下を調整してください:
- 位置 (X, Y, Z):作業空間におけるロボットのベース位置をメートル単位で設定します。
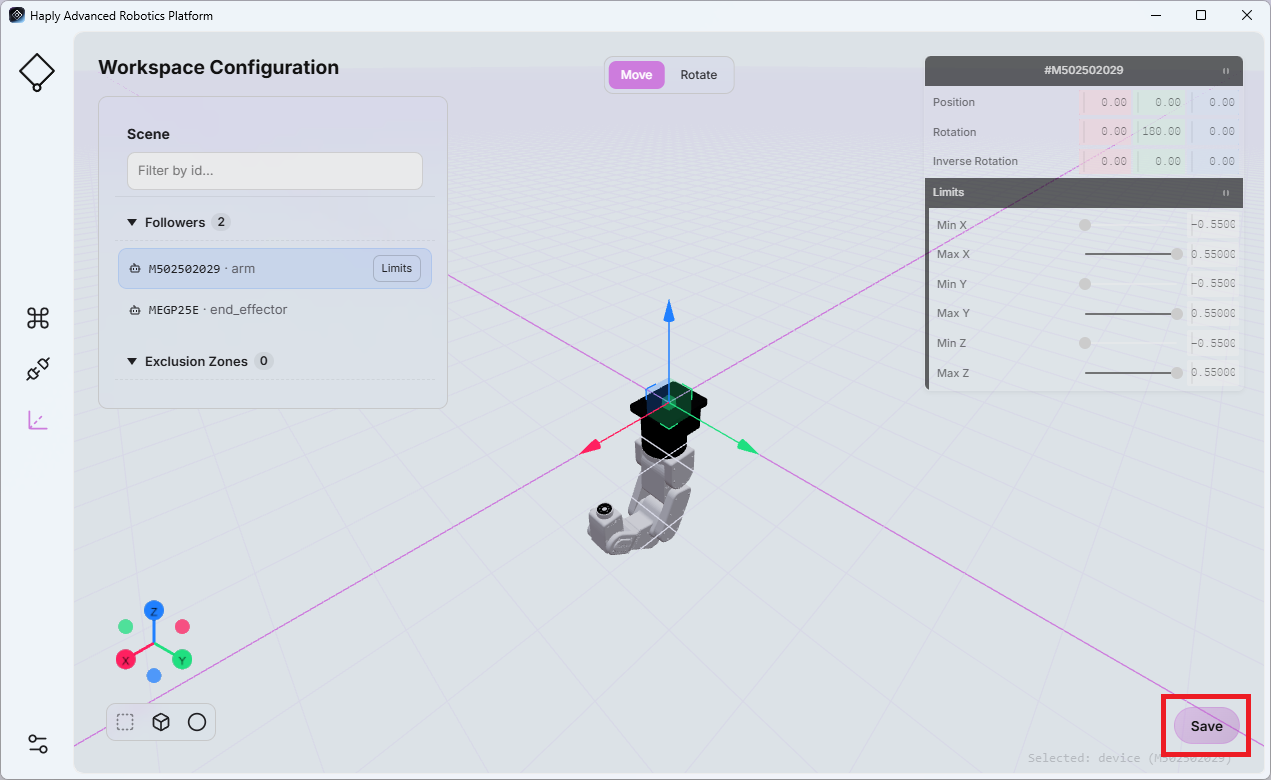
- 回転:ロボットのベースの向きを度単位で設定します。
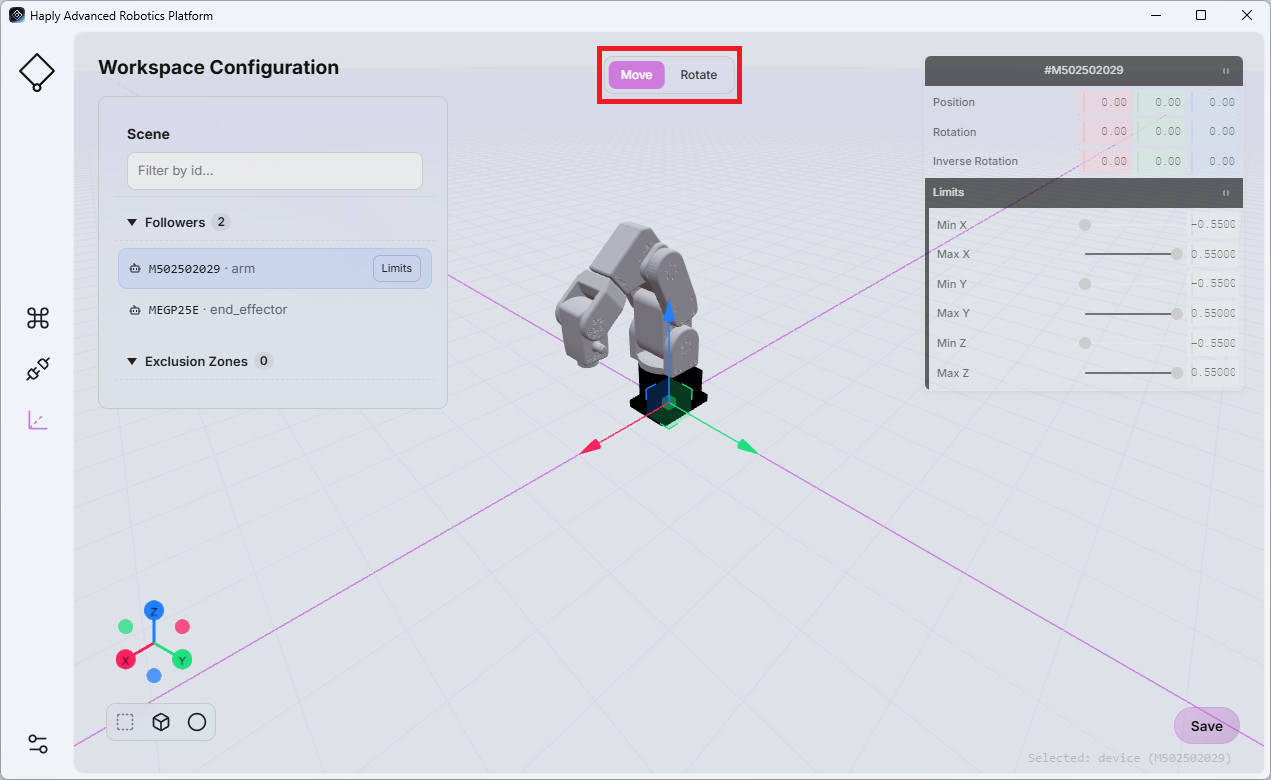
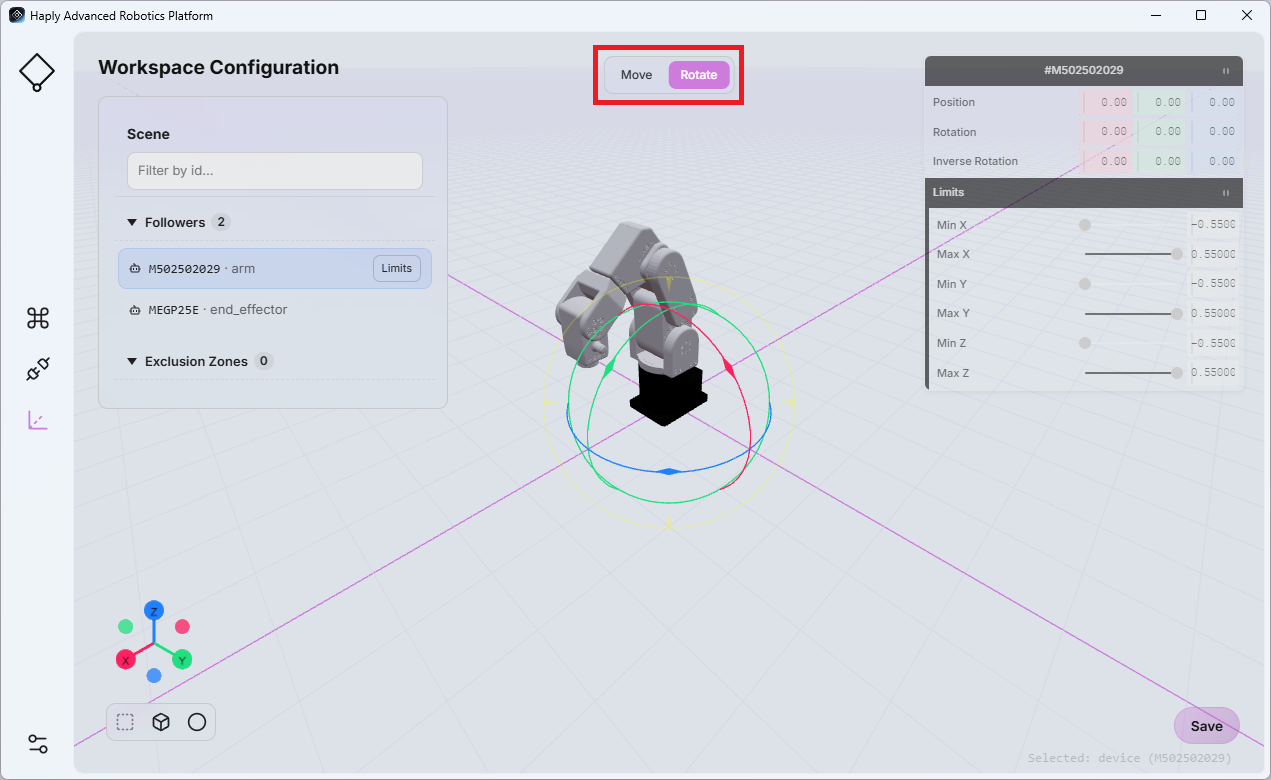
これらの設定を使用することで、物理的な作業空間内におけるロボットのさまざまな取り付け位置や向きを表現することができます。
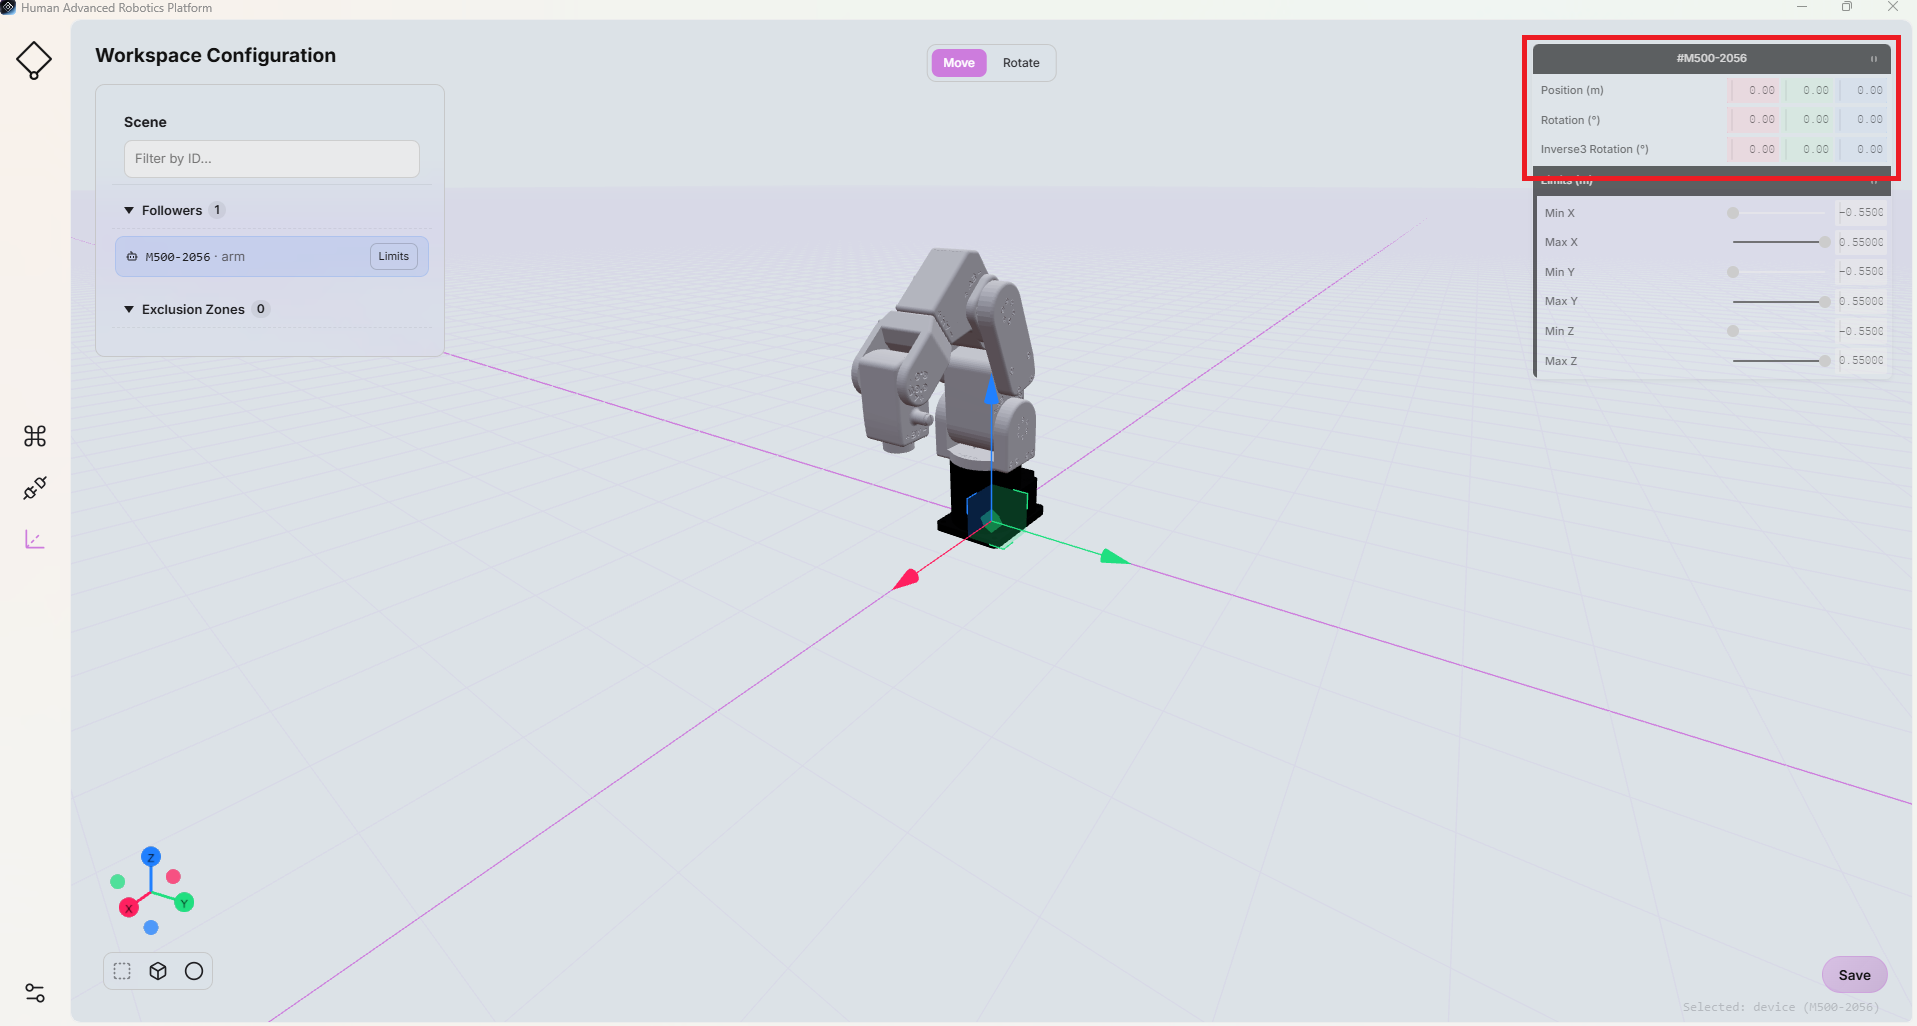
また、 Inverse3 「Inverse3 Rotation」フィールドの値を調整することで、向きを設定することもできます。これらの値は度単位で指定されます。
注記
更新した設定を保存するには、ページを離れる前に「保存」をクリックしてください。