SICK 安全コントローラ
FlexiSoft安全コントローラー
安全コントローラは、産業オートメーションにおいて、機械、設備、および作業員間の相互作用を管理するために広く使用されています。
このセクションでは、SICK FlexiSoft安全コントローラと HARPとの連携について説明します。接続されると、安全コントローラは外部の安全デバイスを監視し、現在の安全状態をHARP にリアルタイムで通知することができます。
これにより、HARP は、安全コントローラから受信した信号に基づいて、一時停止や停止の要求といった安全関連の状況に適切に対応することができます。
用語
-
PLC — プログラマブル・ロジック・コントローラ:自動化および制御ロジックを実行するために使用されるコントローラ。
-
IPアドレス (
connect_addr): セーフティコントローラまたは通信ゲートウェイに割り当てられた固定IPアドレス。HARP との接続を安定して維持するには、固定IPアドレスが必要です。電源を入れ直した後に割り当てられたIPアドレスが変更される可能性があるため、DHCPの使用は避けてください。 -
デフォルトゲートウェイ (
gateway): ローカルネットワークで使用されるゲートウェイアドレス。一般的な例としては、次のようなものがあります。192.168.0.1そして10.0.0.1、ネットワーク構成によって異なります。 -
STOPバイト (
estop_byte): HARP がフルストップまたは緊急停止の状態を監視するために使用する、設定済みのバイト。 -
PAUSEバイト (
pause_byte): HARP が一時的なプロセス中断を監視するために使用する設定済みバイト。これがトリガーされると、HARP は、リーダーデバイスのクラッチを解除するのと同様の方法で遠隔操作を一時停止します。
ダウンロード - 安全設計者
SICK社は、対応するSICK製安全コントローラの設定およびプログラミングを行うためのソフトウェアアプリケーション「Safety Designer」を提供しています。
Safety Designer は、以下の機能のためのグラフィカルインターフェースを提供します:
- 安全ロジックの作成とルーティング
- 安全プログラムの検証と署名
- 安全構成の監視とデバッグ
- 安全コントローラとの通信設定
- 安全プログラムをコントローラへ転送する
Safety Designerのインストールおよび使用方法の詳細については、SICKの公式ドキュメントおよびサポートリソースをご参照ください。
ハードウェアの例
この例のセットアップに必要なハードウェア:
- FlexiSoft CPU - FX3-CPU000000
- FLexiSoftシステムプラグ - FX3-MPL000001
- FlexiSoftプログラミングケーブル - DSL-8U04G02M025KM1
- FlexiSoft Ethernet/IPモジュール - FX0-GENT00000
- FlexiSoft XTIO - FX3-XTIO84002
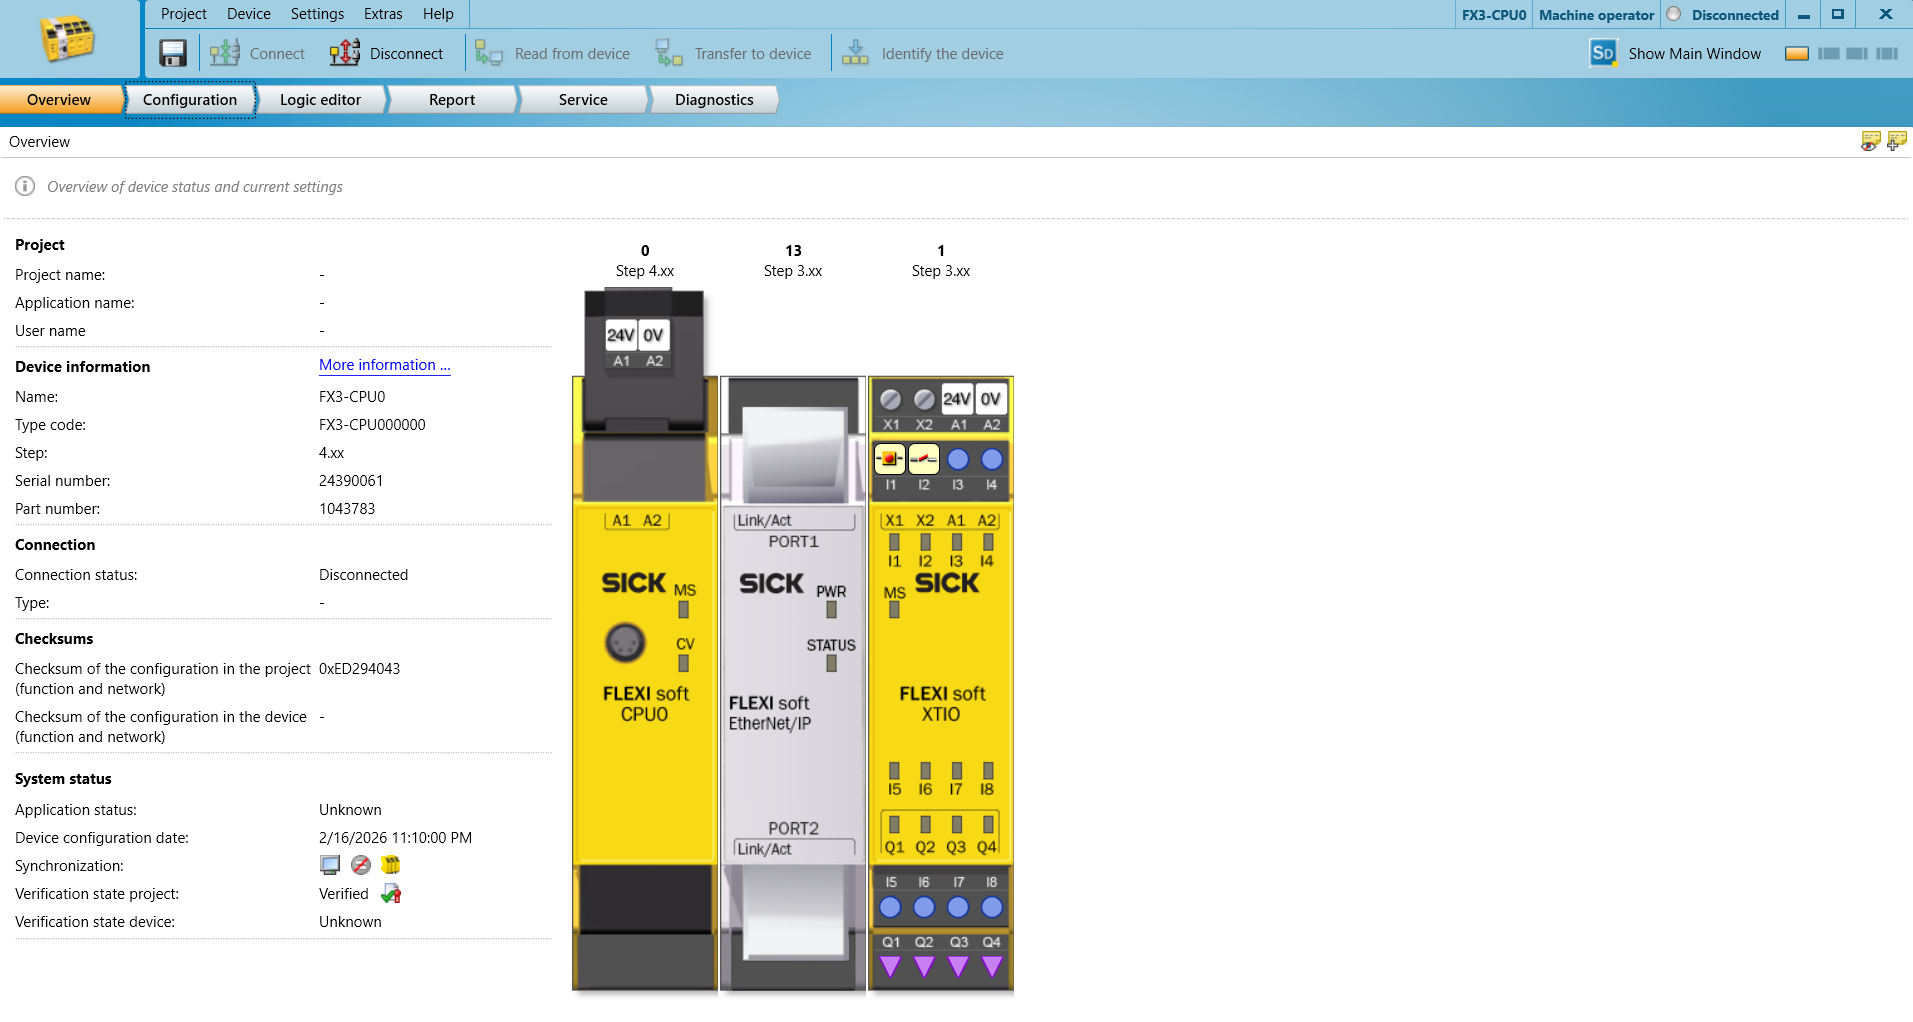
安全PLCの設定
ネットワーク設定:
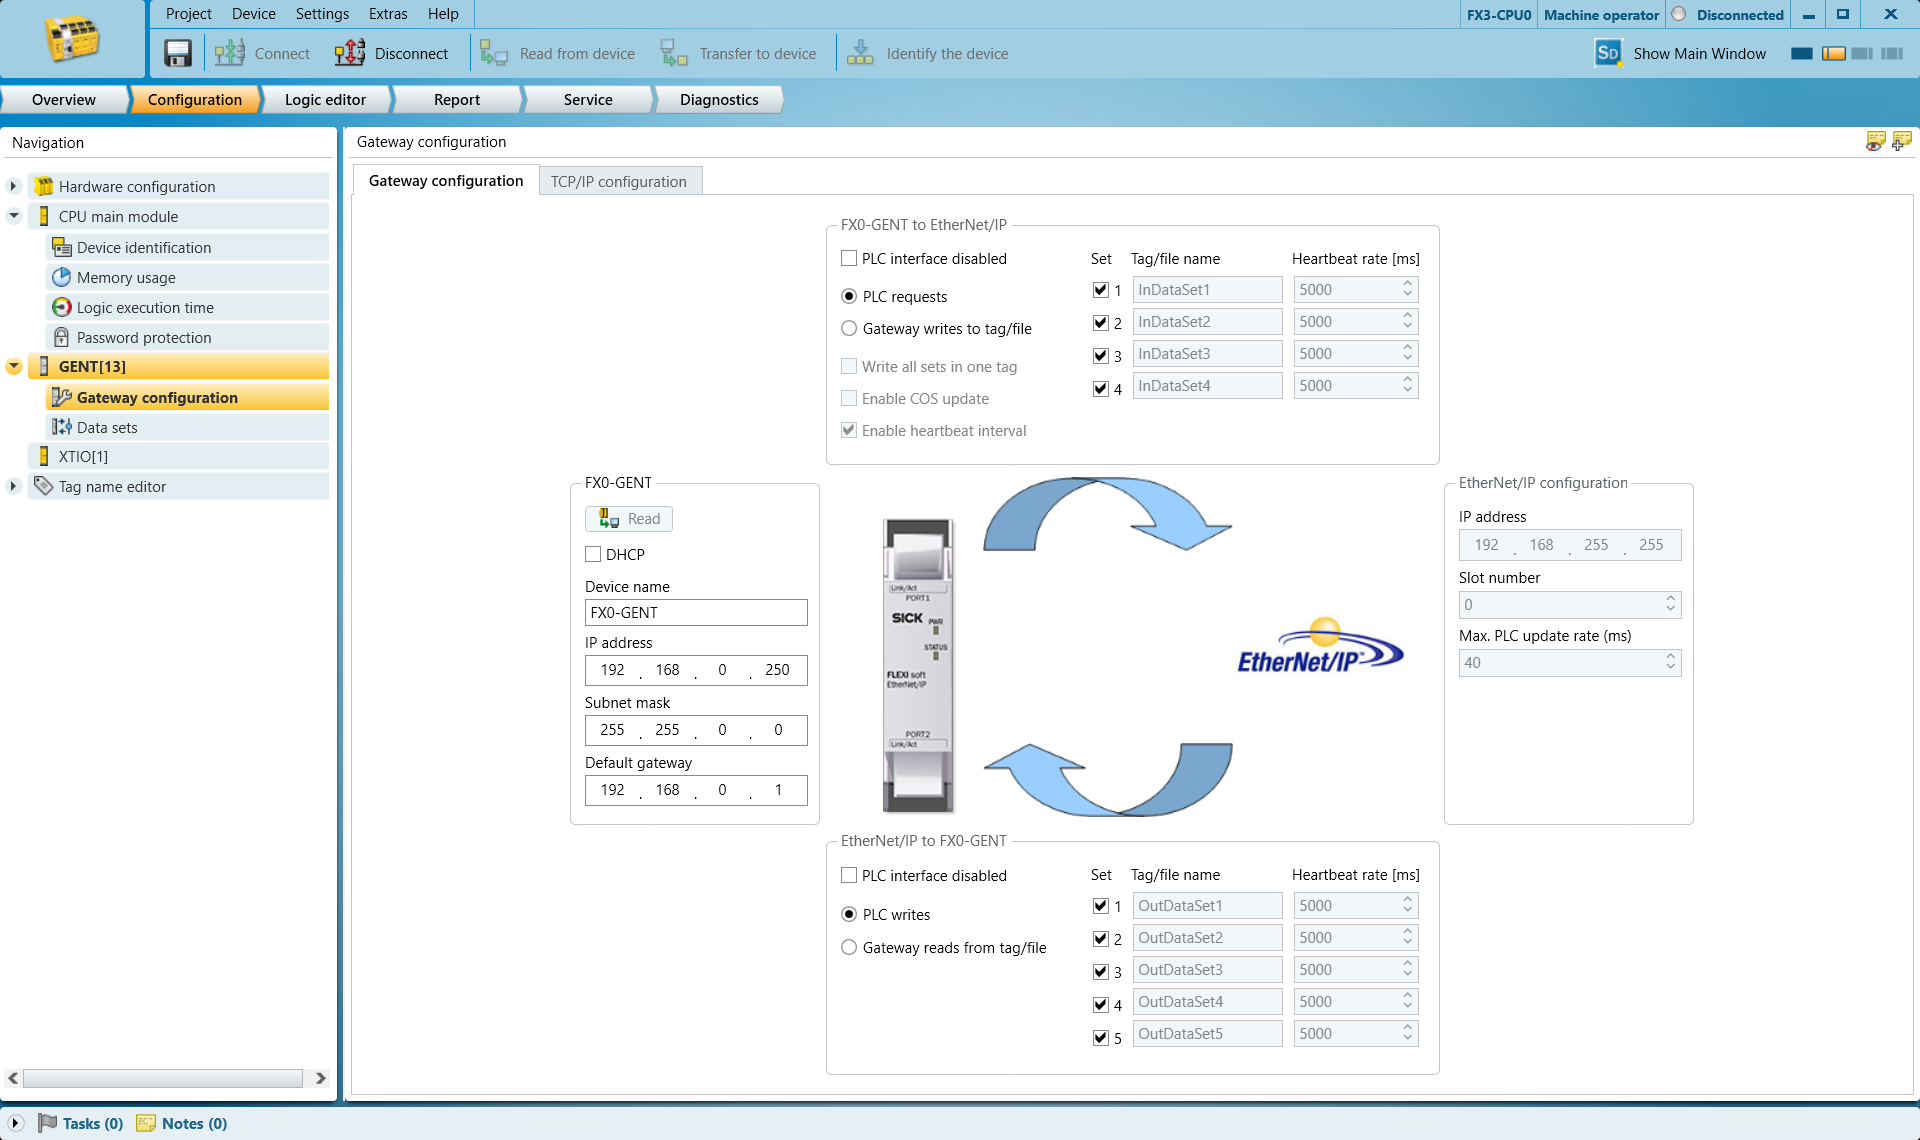
GENTゲートウェイ設定タブで、IPアドレスとデフォルトゲートウェイを設定します。
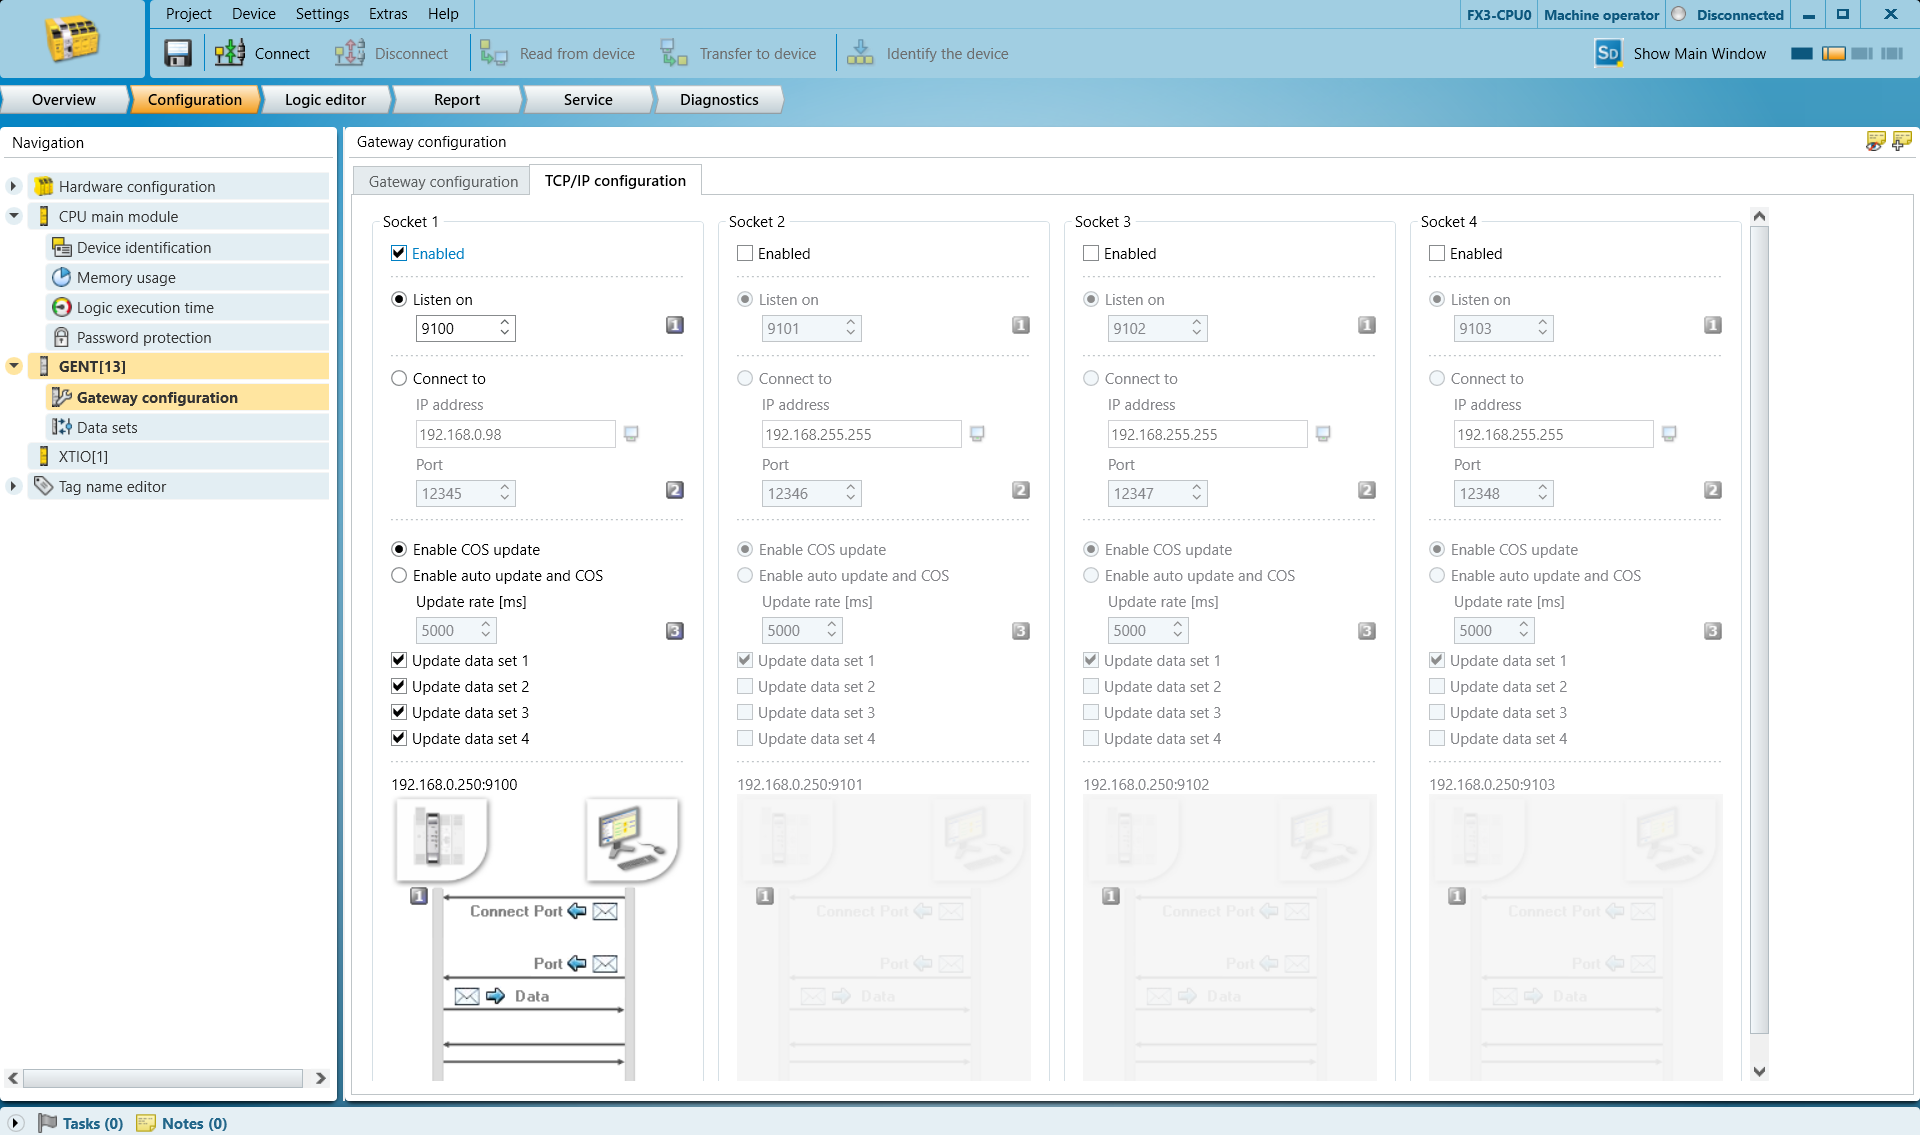
TCP/IP設定タブを開き、 「リスニング」を有効にして、希望のポート番号を設定してください。デフォルトの9100はほとんどの場合問題ありません。
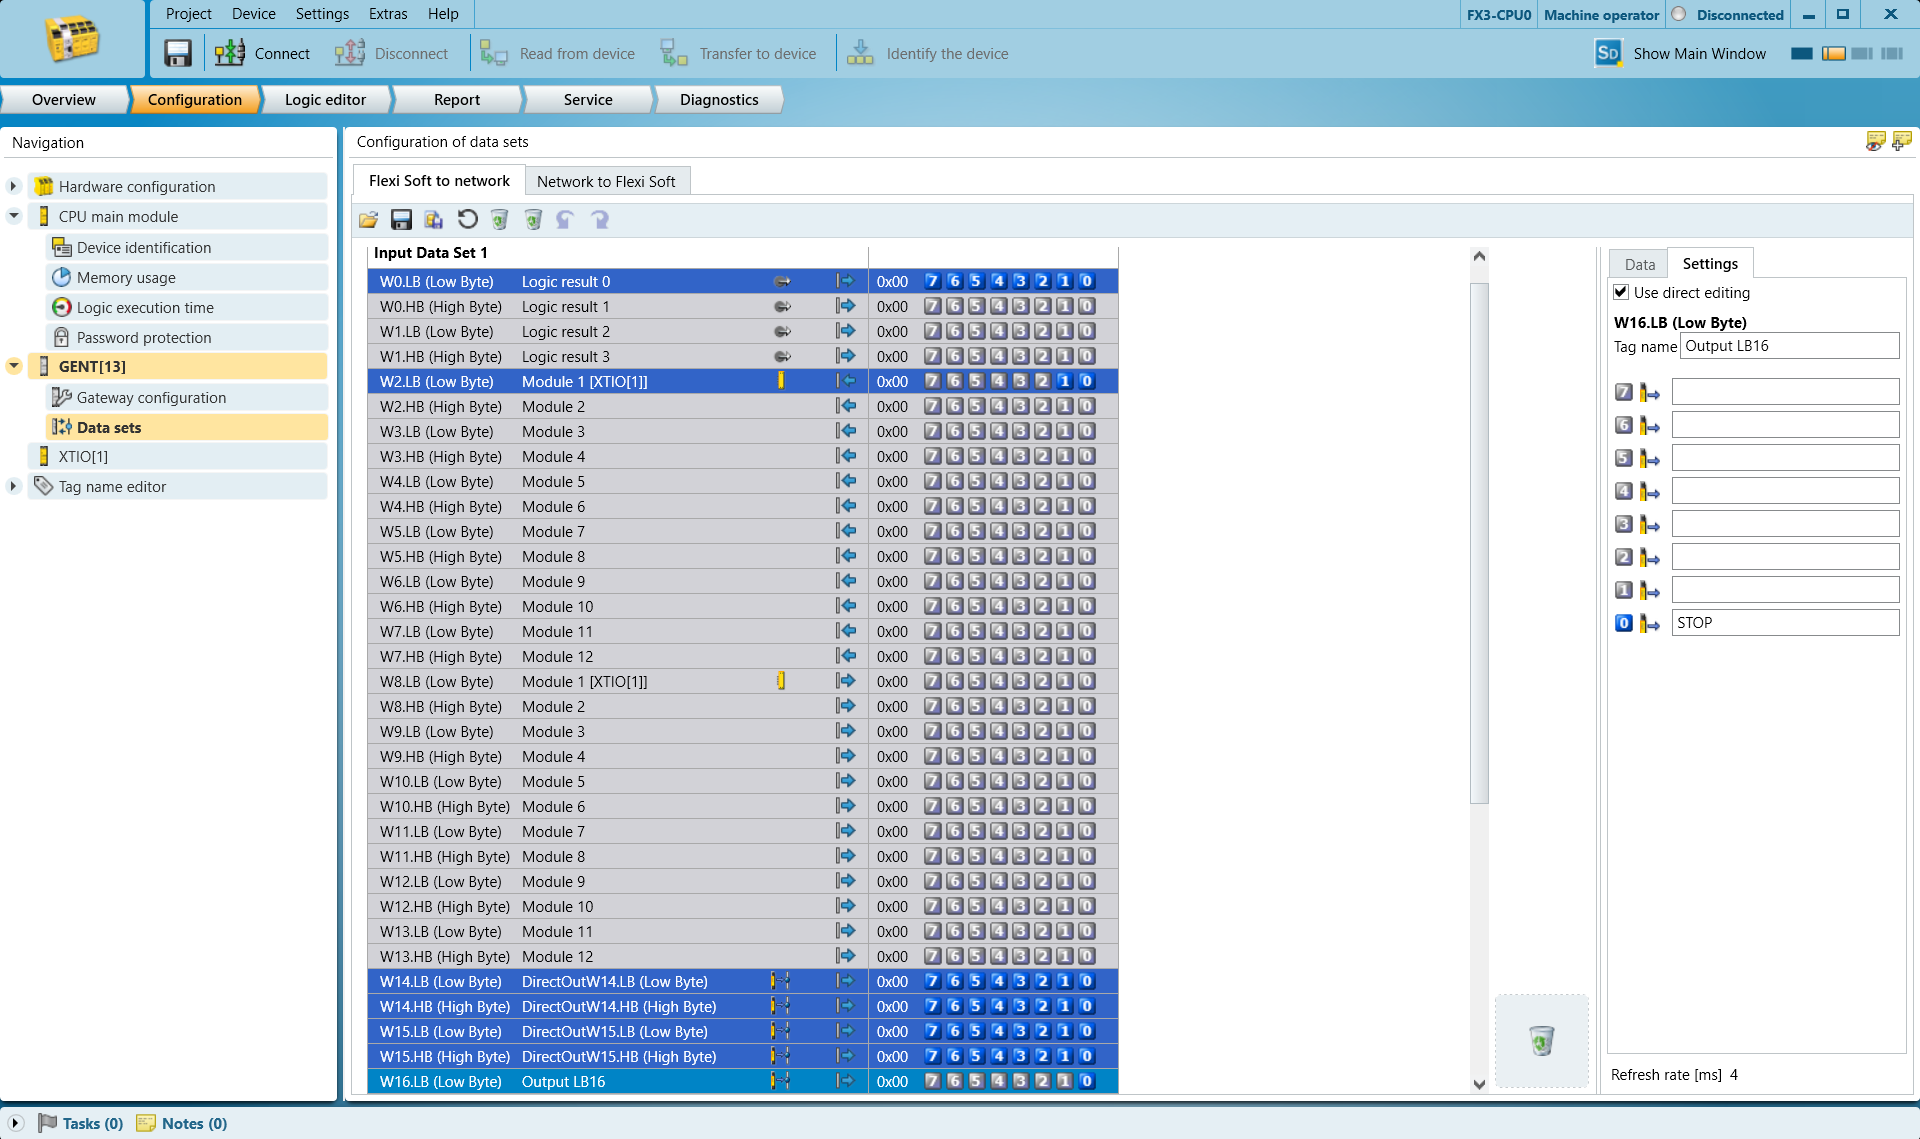
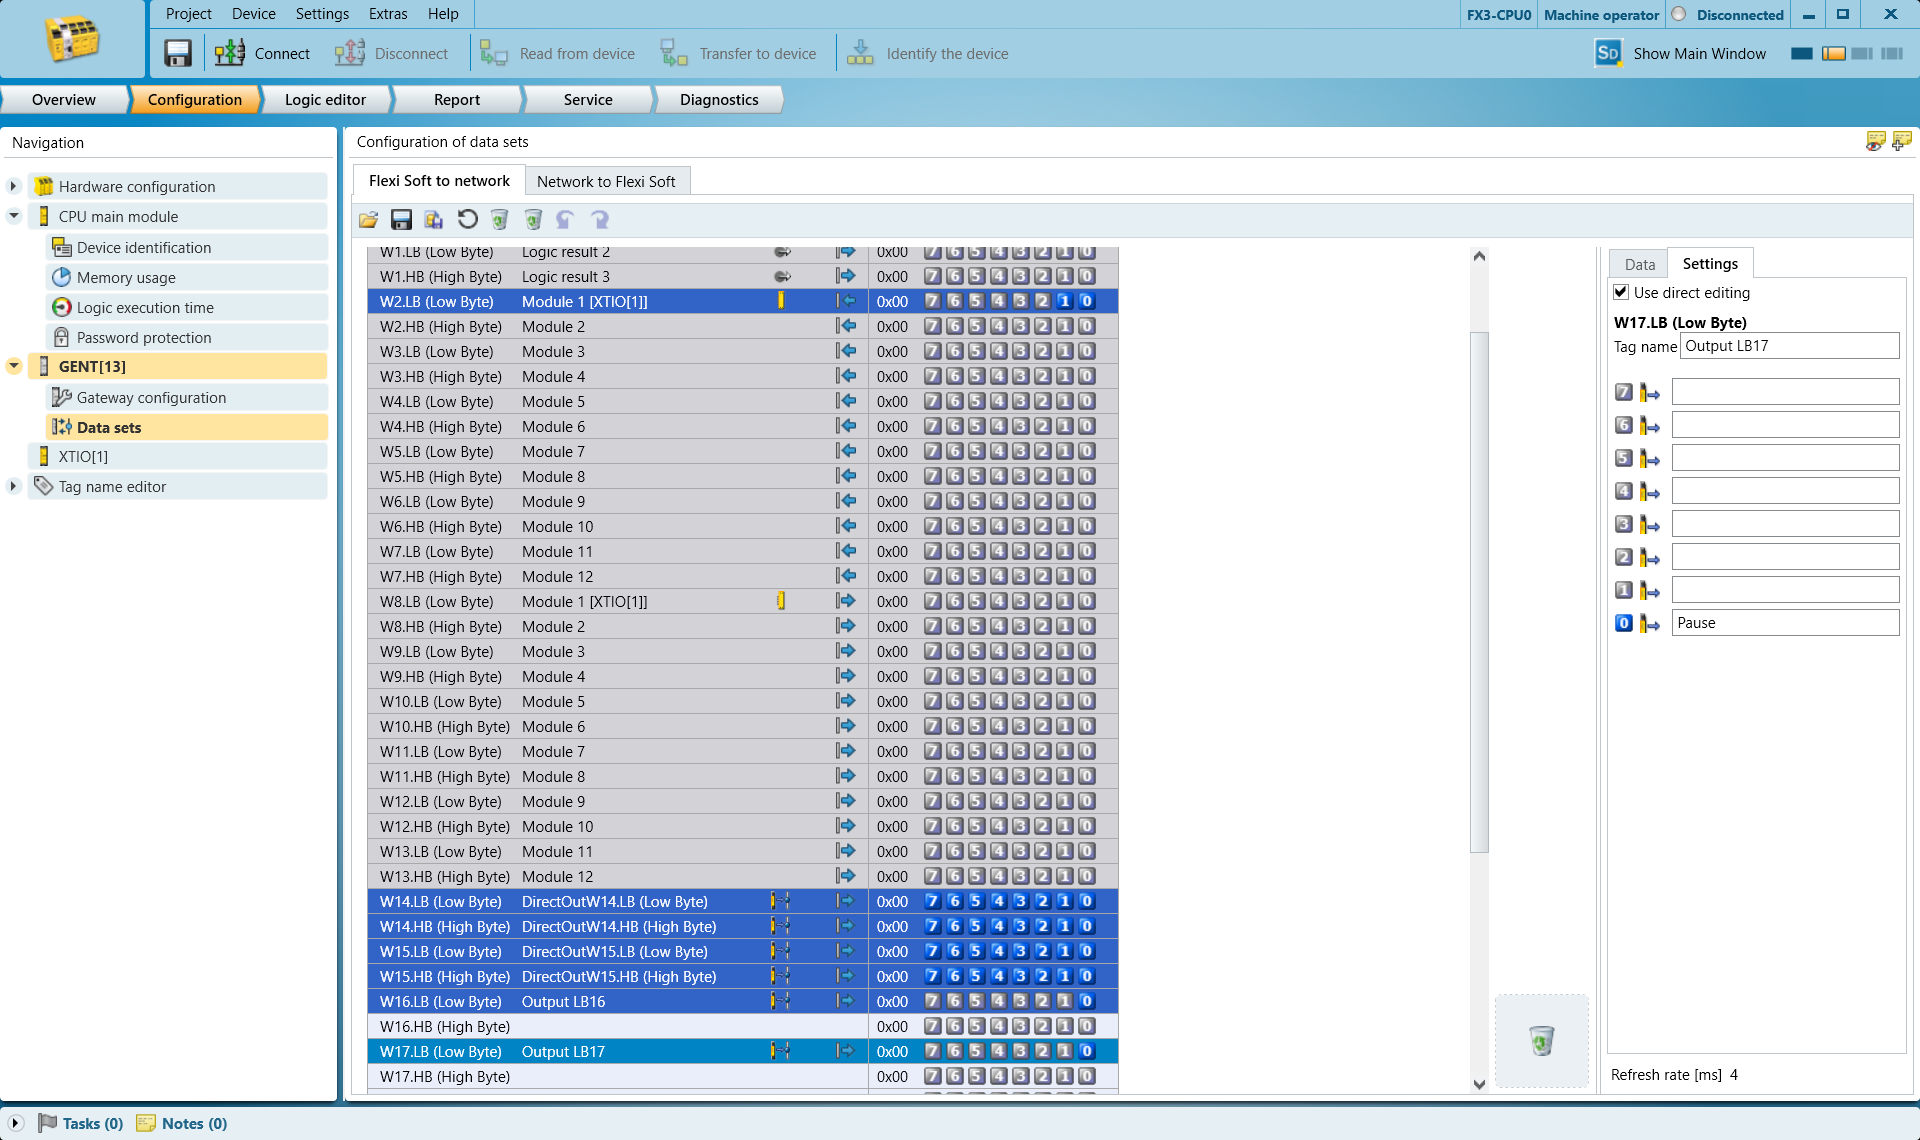
データセットに移動し、STOPとPAUSEをトリガーするために使用する出力バイトを決定します。
Harp 選択したバイトのビット0を監視します。バイトをブール値として扱います。他のビットを選択しないでください。動作しません。
ここでは以下を使用します。
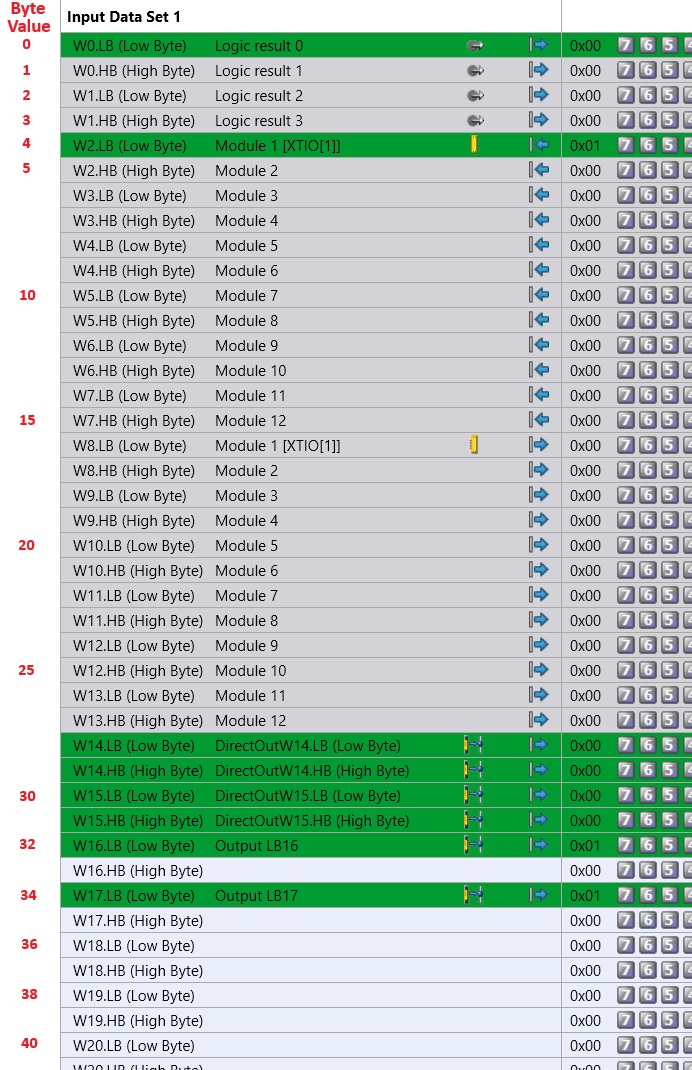
停止を表すバイト16(下位バイト)
一時停止を表すバイト17(下位バイト)
W16.LB行(下位バイト)を選択し、右側のビット0に注目してください。そこにSTOPという名前を付けることができます。
このタグ付けは、後でプログラム内のアイテムを識別するのに役立ちます。
W17.LB(下位バイト)を選択し、右側のビット0に注目してください。名前を付けることができます。 一時停止
プログラミング
HARP システムが通常の待機状態にあるときは、設定されたSTOPバイトおよびPAUSEバイトがHIGHであることを想定しています。
この監視ロジックにより、HARP は、ロボットの動作開始前に、安全コントローラが接続されており、有効な動作状態を報告していることを確認できます。安全コントローラとの通信が途絶えた場合、HARP は監視対象の安全信号を利用不可とみなして、通信が回復し、設定されたバイトが期待されるHIGH状態に戻るまで、動作を停止させます。
以下の例では、以下を使用しています:
- 常開(N.O.) ドアスイッチやライトカーテンなどのデバイスを表す押しボタン。この入力は、 一時停止 信号が
17.LB. - 通常閉(N.C.) 非常停止接点が接続されている STOP 信号が
16.LB.
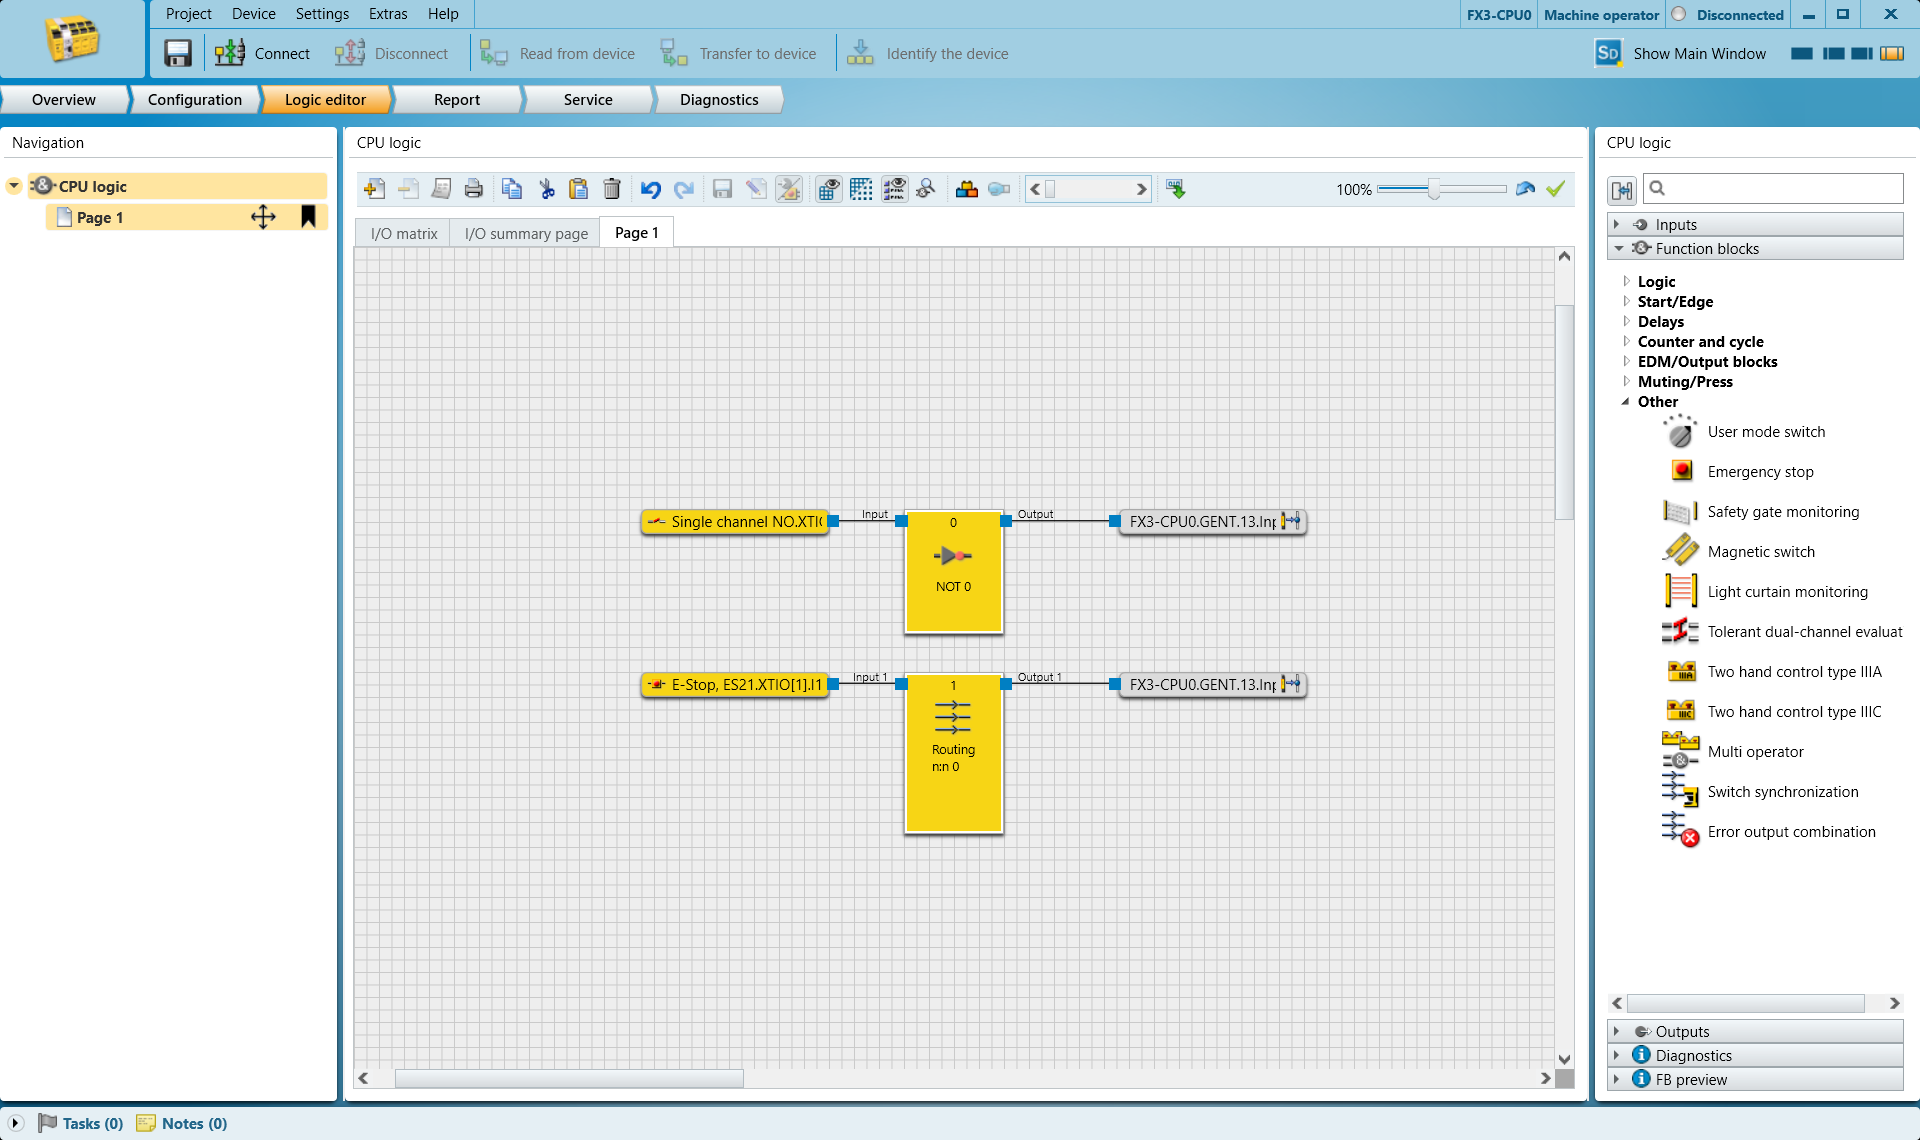
N.O.入力がトリガーされた場合、HARP は、入力が解除され、 一時停止 信号が 17.LB 期待されるHIGH状態に戻ります。
非常停止が作動した場合、HARP はアクティブなセッションを停止し、操作の継続を阻止します。非常停止の状態が解除された後は、操作を再開する前にシステムをリセットする必要があります。
アプリケーションおよび安全アーキテクチャの要件に合わせて、PLCのロジックを変更してください。必要に応じて、複数の安全デバイスを1つの監視対象タグにまとめることができます。
また、PLCのロジックは、ロボットメーカーが組み込んだ安全機能と適切に連携させる必要があります。
安全プログラムの設定と検証が完了したら、「デバイスへ転送」ボタンを使用してPLCに転送し、次の手順に進んでください。
選択したバイトと、それに対応するバイト値を以下の表にマッピングしてください。
HARP プロジェクト設定
- 既存のHARP プロジェクトで、[接続]画面に移動し、[接続の追加]ボタンの横にある盾のアイコンをクリックします。
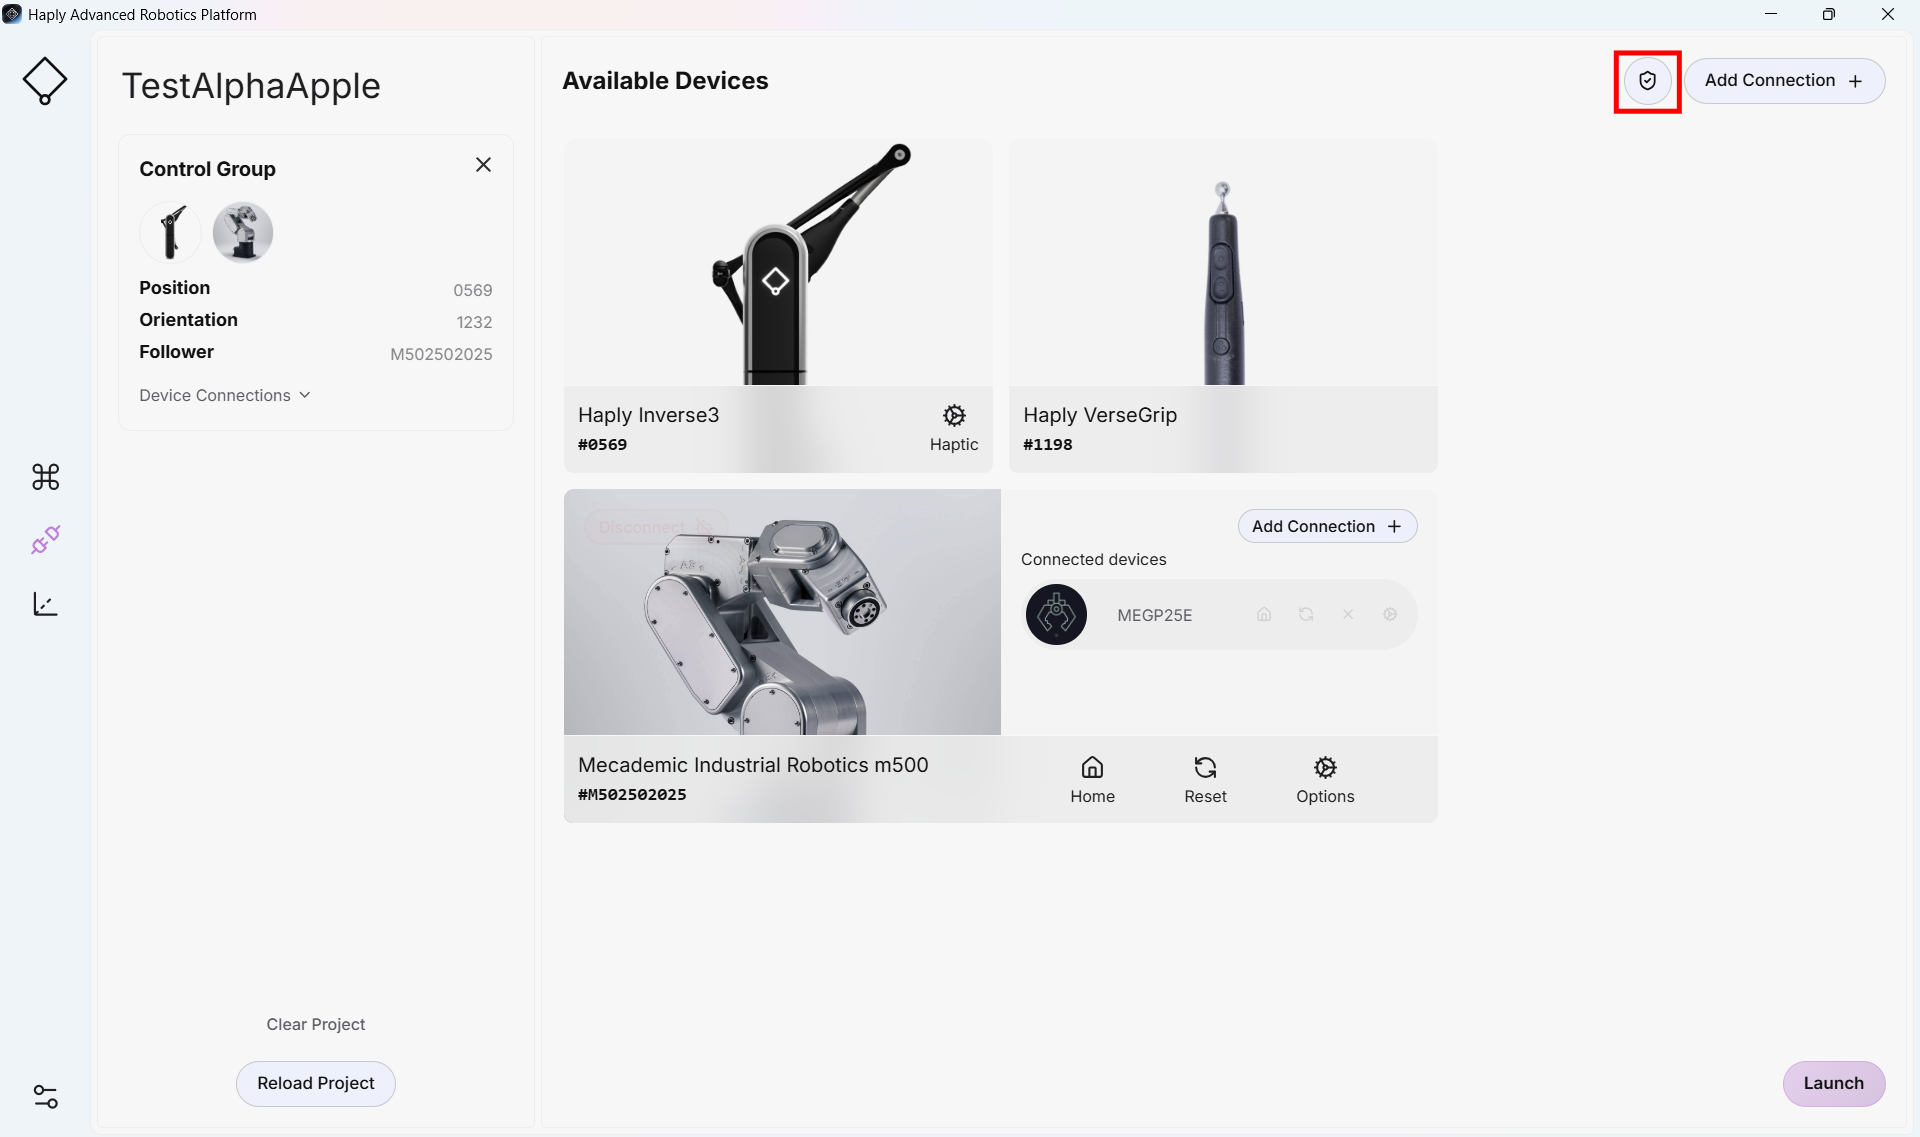
- 「安全コントローラ」のトグルを有効にする
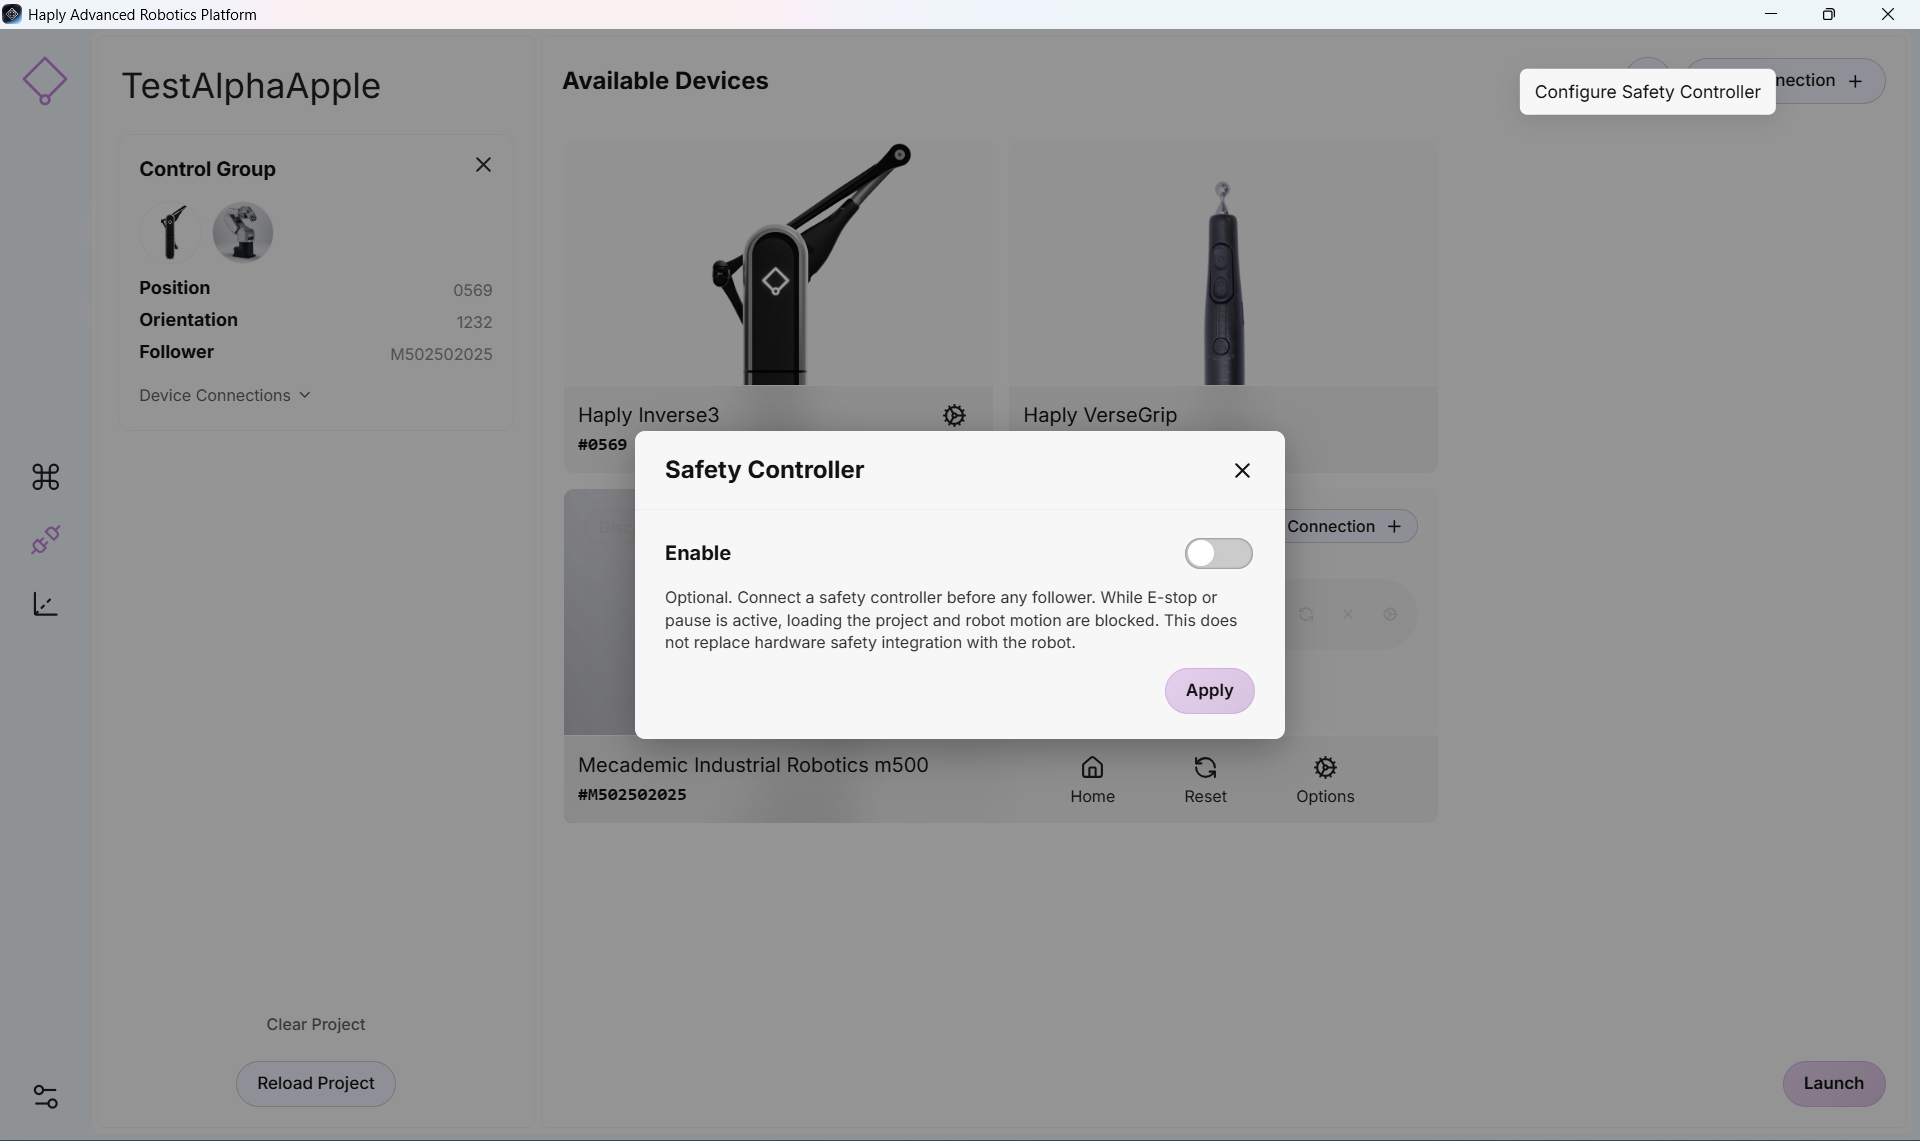
- これで、安全コントローラの設定画面にアクセスできるようになりました
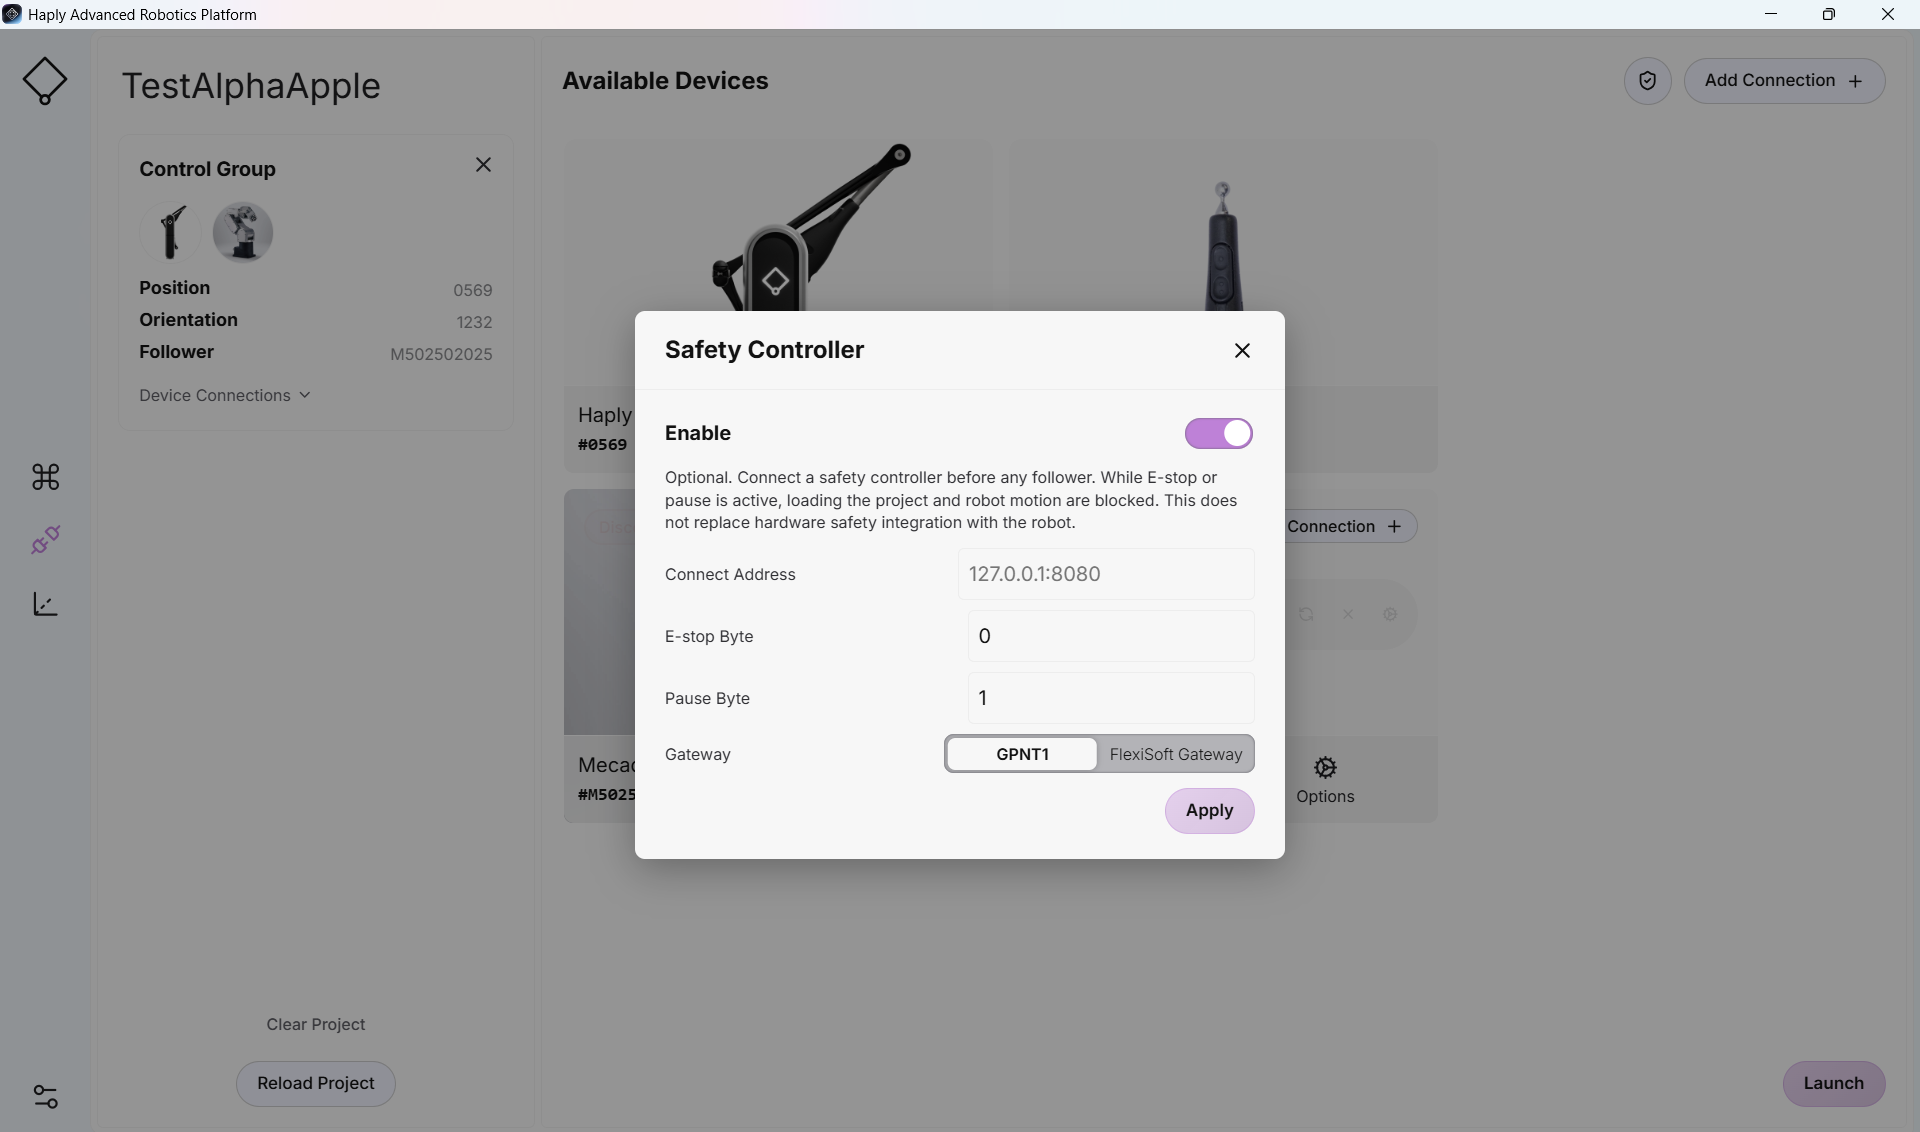
-
上記で選択したIPアドレスとバイト番号を、フォームの各フィールドの設定に適用してください。
FlexiSoftコントローラを使用している場合は、「FlexiSoft」の切り替えボタンを選択してください。Flexi-CompactにはGPNTが使用されます。
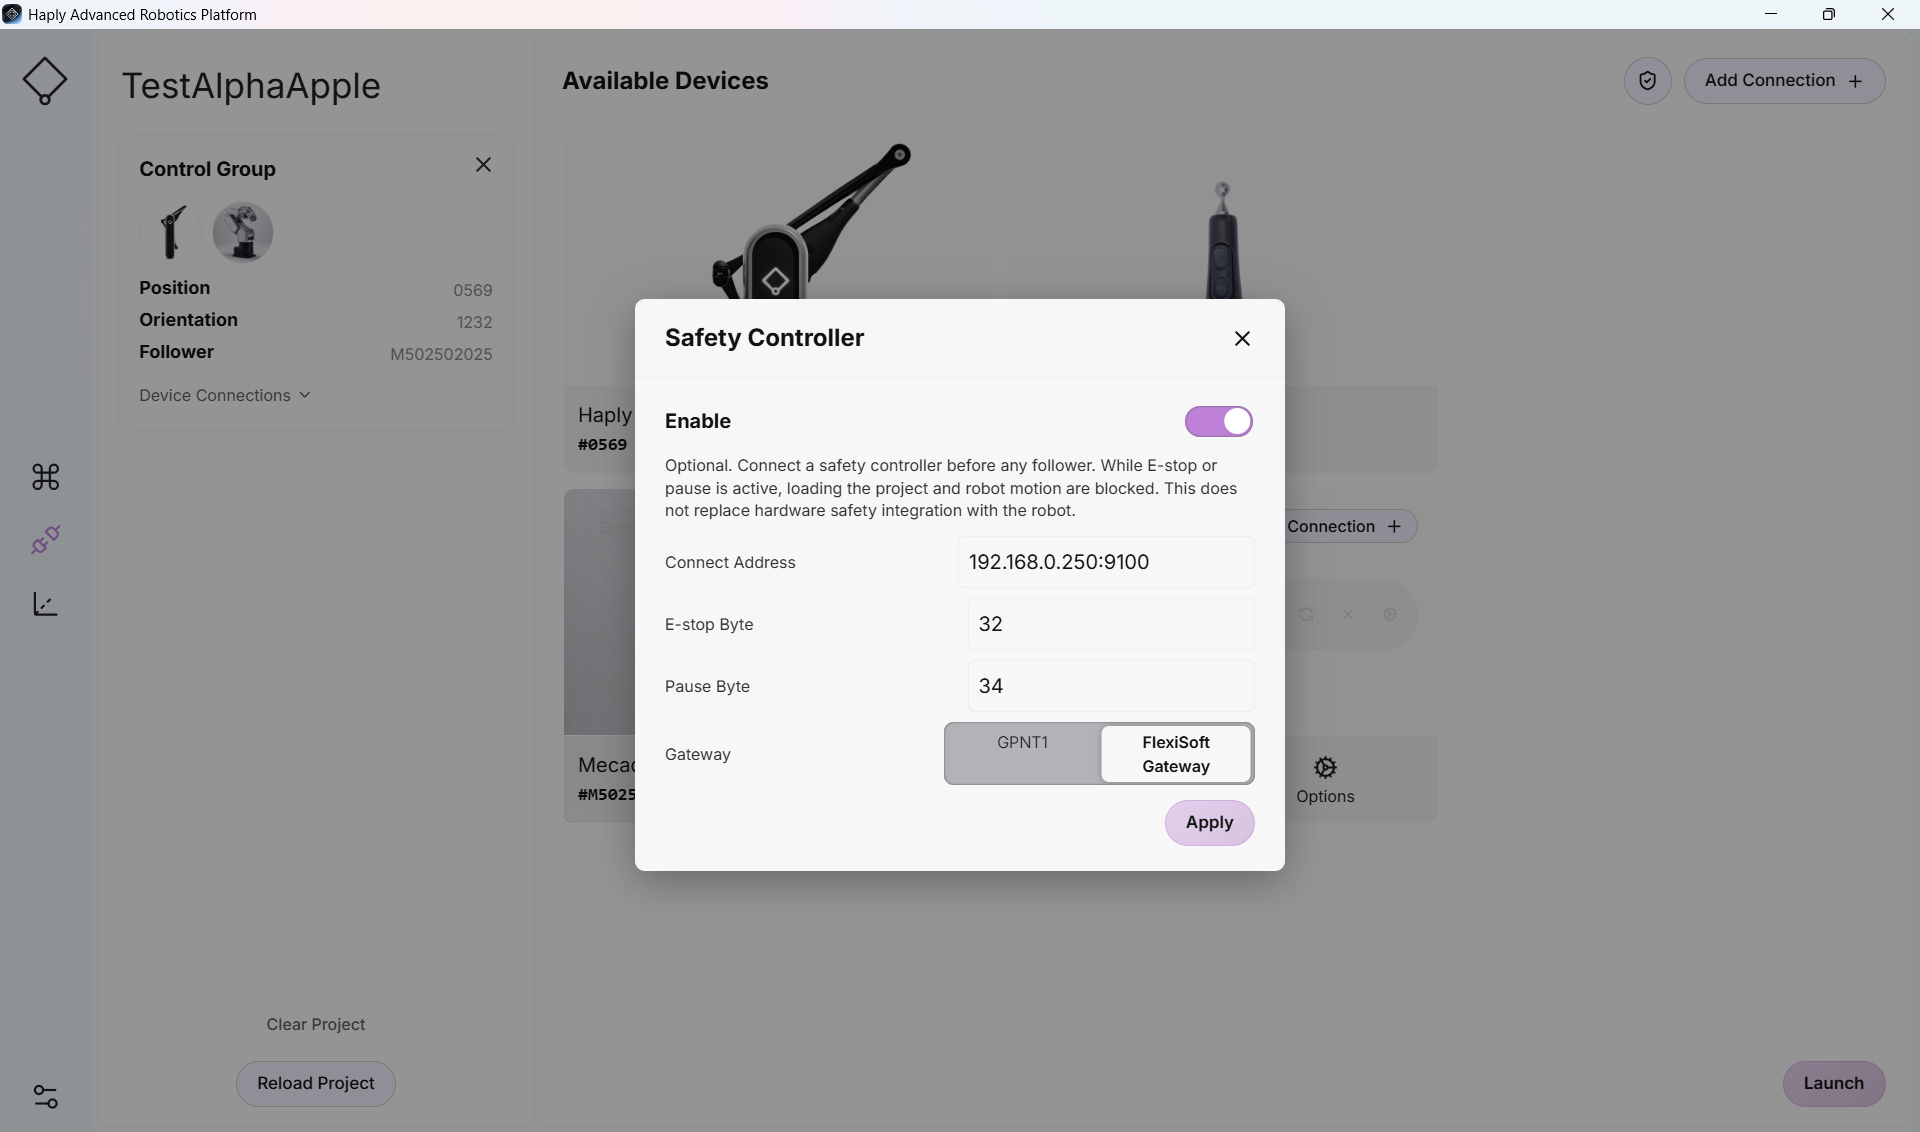
- すべての接続が正しく行われていれば、コントロール画面を問題なく使用できます。
接続画面から先に進めない場合、またはコントロール画面でロボットの動作が制御できない場合は、緊急停止装置が出力をトリガーしていないことを確認してください。また、デバイスへの接続が有線で接続されており、電源が入っており、フロントパネル上で正常に動作していることを確認してください。