SICK 安全コントローラ
FlexiSoft 安全コントローラ
安全コントローラは、産業オートメーションにおいて、機械、設備、作業者の間の相互作用を管理するために一般的に使用されています。
このセクションでは、SICK FlexiSoft安全コントローラと HARP の統合について説明します。接続されると、安全コントローラは外部の安全デバイスを監視し、現在の安全状態をリアルタイムでHARP に通知できます。
これにより、HARP は、安全コントローラから受信した信号に基づき、一時停止や停止の要求といった安全関連の状態に適切に対応することができます。
用語
-
PLC — プログラマブル・ロジック・コントローラ:オートメーションおよび制御ロジックを実行するために使用されるコントローラです。
-
IPアドレス(
connect_addr): 安全コントローラまたは通信ゲートウェイに割り当てられた固定 IP アドレスです。HARP との接続を安定して維持するには、固定 IP アドレスが必要です。電源を入れ直した後、割り当てられた IP アドレスが変わる可能性があるため、DHCP の使用は避けてください。 -
デフォルトゲートウェイ(
gateway): ローカルネットワークで使用されるゲートウェイアドレスです。ネットワーク構成によって異なりますが、一般的な例としては192.168.0.1や10.0.0.1があります。 -
STOPバイト(
estop_byte): HARP が、全停止または非常停止の状態を監視するために使用する、あらかじめ設定されたバイトです。 -
PAUSE バイト(
pause_byte): HARP 一時的な処理の中断を監視するために使用される、あらかじめ設定されたバイトです。これがトリガーされると、HARP は、リーダーデバイスのクラッチが解放された場合と同様に、遠隔操作を一時停止します。
ダウンロード - Safety Designer
SICK は、対応する SICK 安全コントローラの設定およびプログラミングに使用するソフトウェアアプリケーション「Safety Designer」を提供しています。
「Safety Designer」では、グラフィカルインターフェースを使用して以下の操作を行うことができます:
- 安全ロジックの作成とルーティング
- セキュリティプログラムの検証と署名
- セキュリティ設定の監視とデバッグ
- 安全コントローラとの通信設定
- 安全プログラムのコントローラへの転送
「Safety Designer」のインストールおよび使用方法の詳細については、SICKの公式ドキュメントおよびサポートリソースをご参照ください。
ハードウェアの例
この設定例に必要なハードウェアは次のとおりです:
- FlexiSoft CPU - FX3-CPU000000
- FLexiSoftシステムプラグ - FX3-MPL000001
- FlexiSoftプログラミングケーブル - DSL-8U04G02M025KM1
- FlexiSoft Ethernet/IPモジュール - FX0-GENT00000
- FlexiSoft XTIO - FX3-XTIO84002
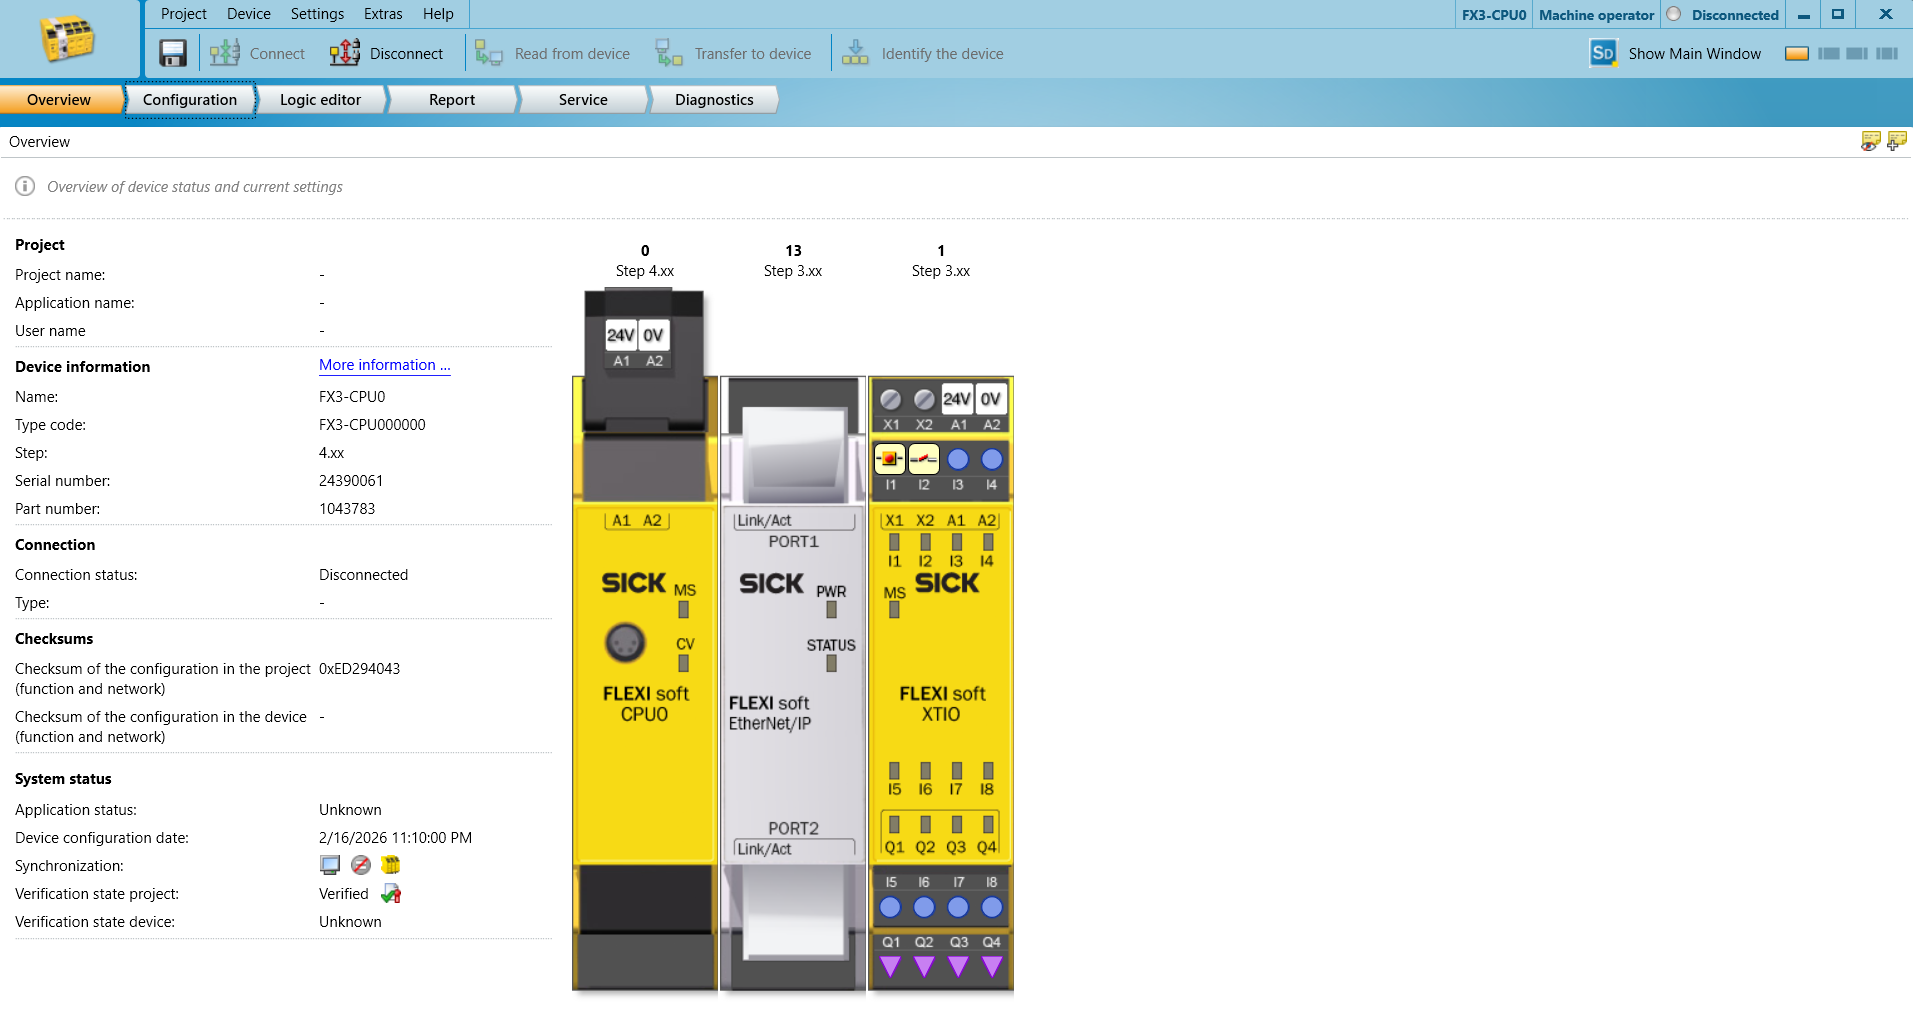
安全PLCの設定
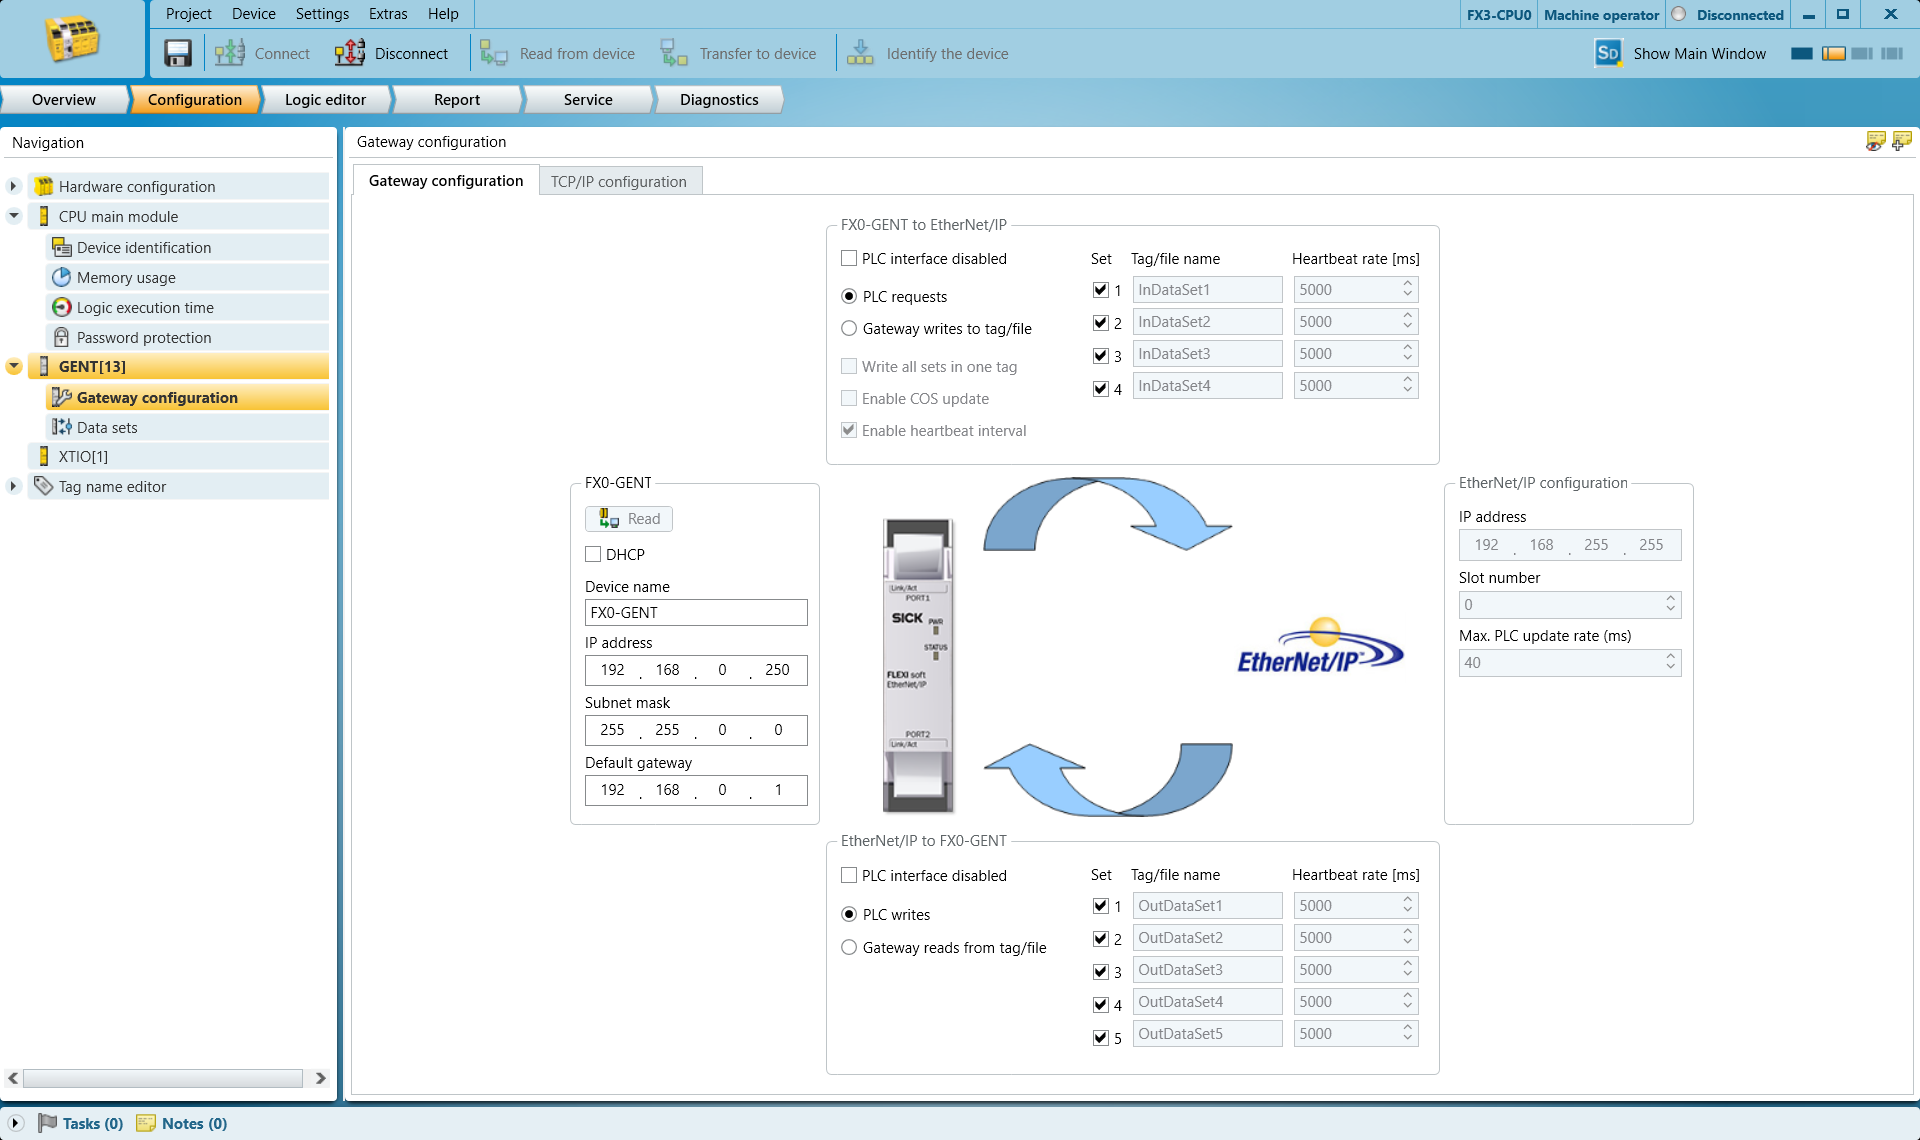
ネットワーク設定:
GENT ゲートウェイの「設定」タブで、IP アドレスとデフォルトゲートウェイを設定します。
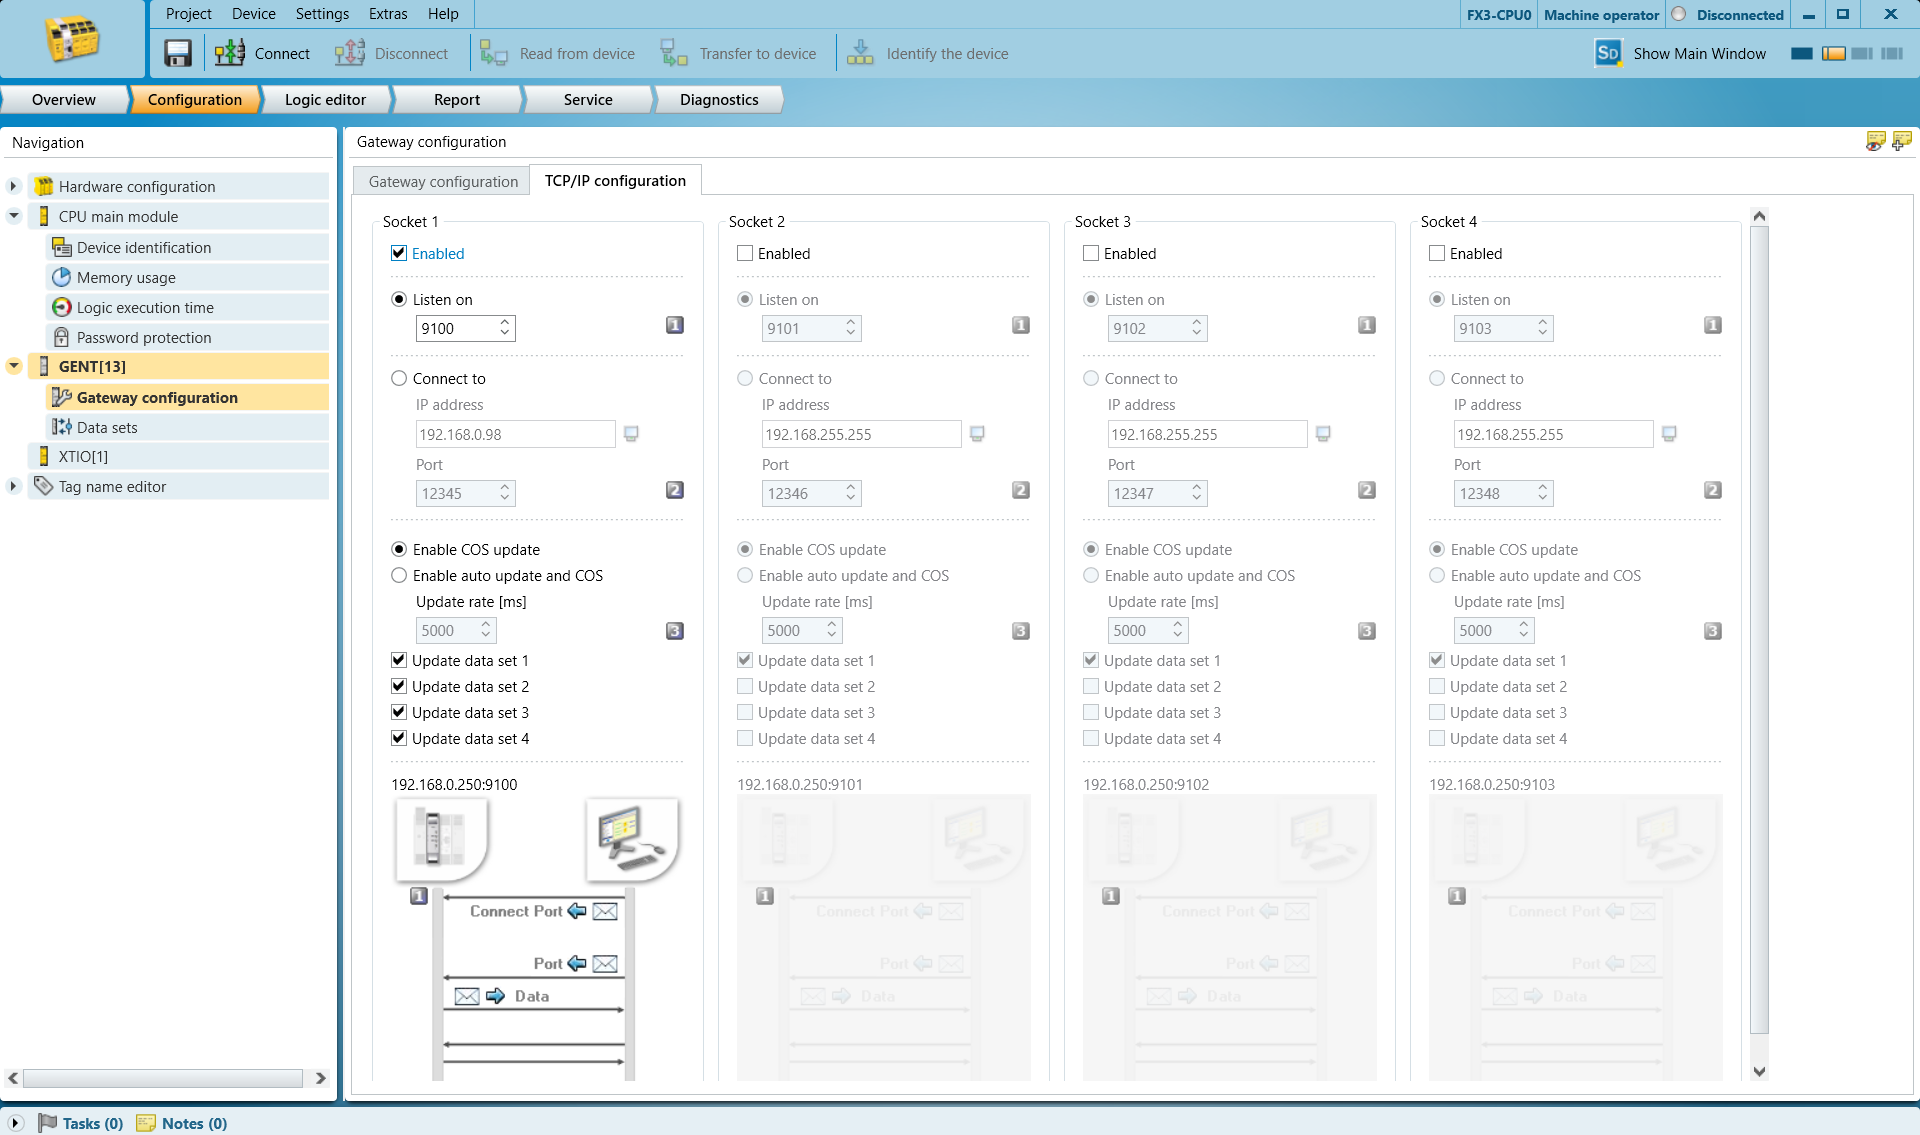
[TCP/IP 設定] タブに移動し、[Listen On] を有効にして、任意のポート番号を設定します。ほとんどの場合、デフォルト値の 9100 で問題ありません。
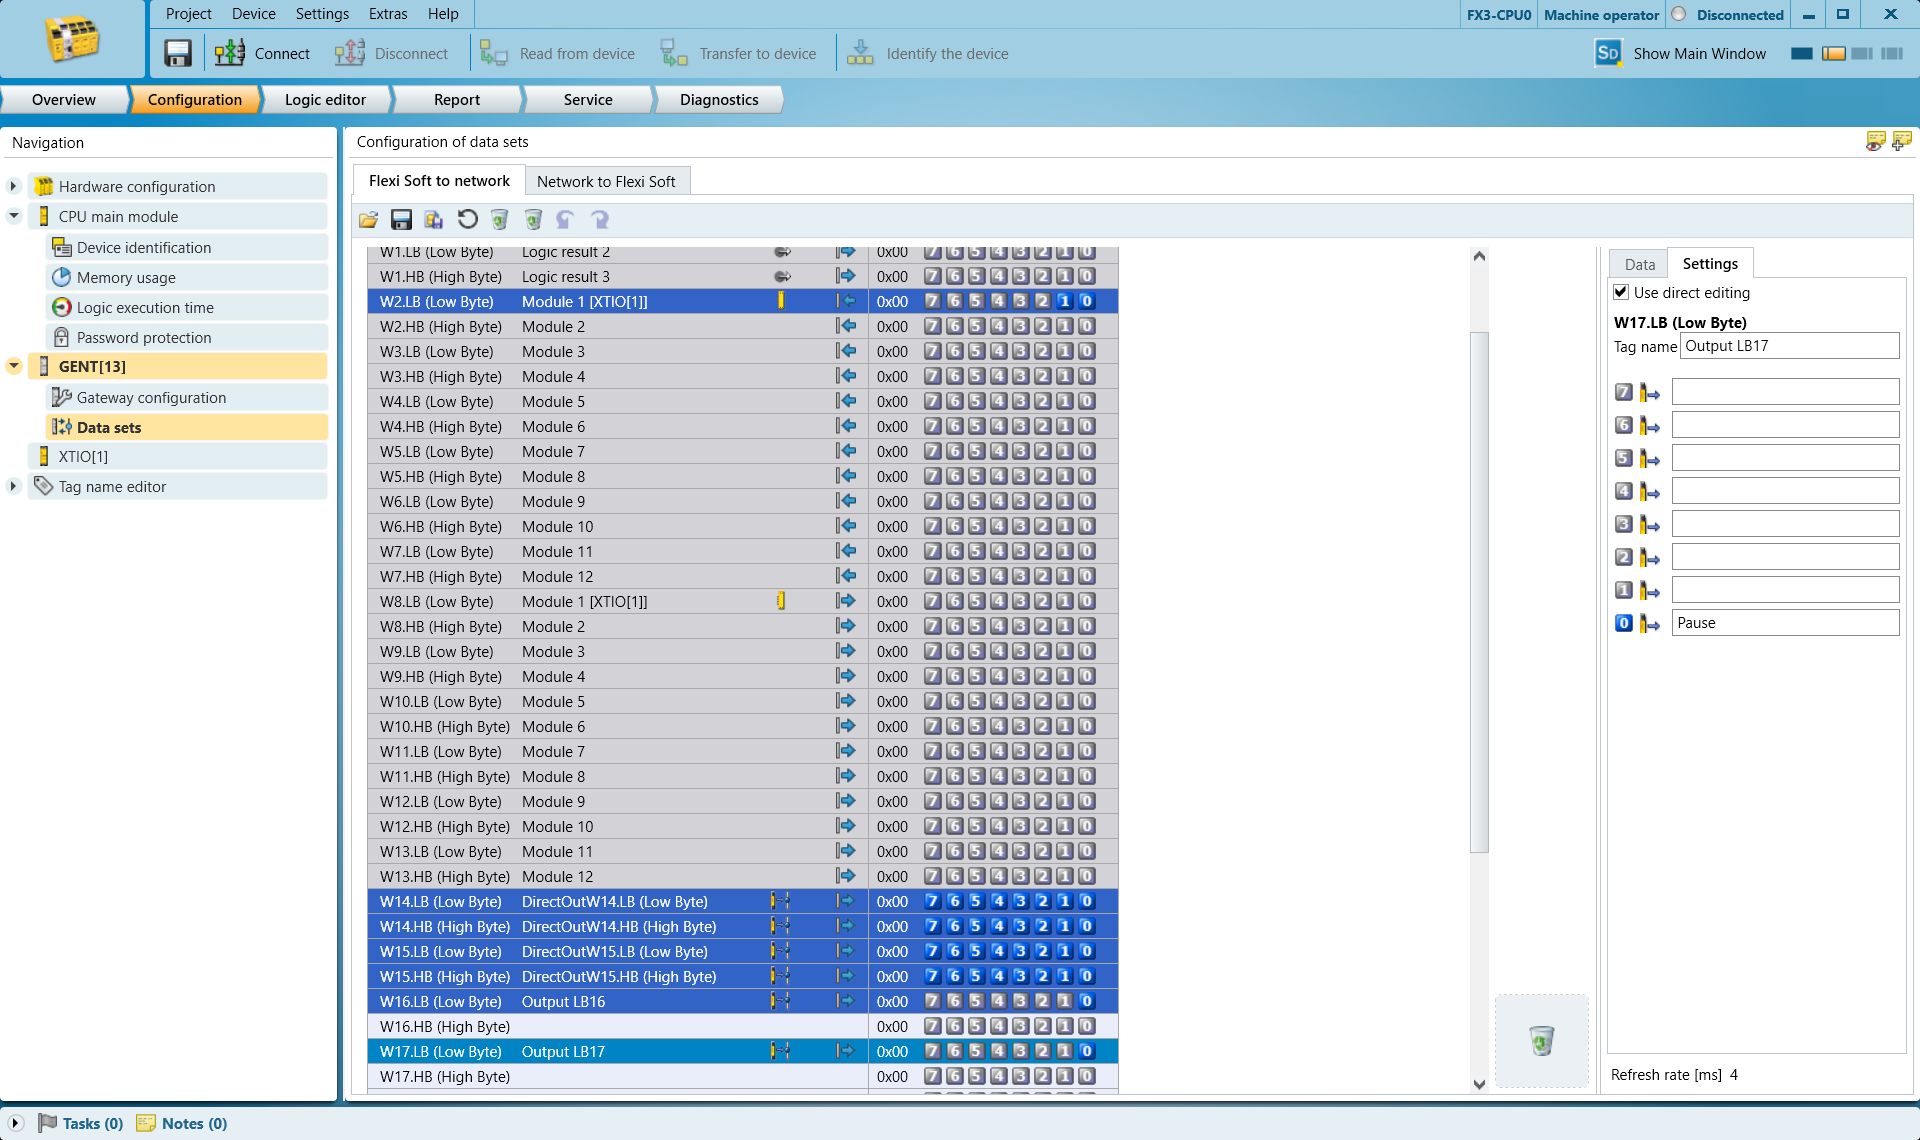
「データセット」に移動し、STOP および PAUSE のトリガーに使用する出力バイトを選択します。
Harp は、選択したバイトのビット 0を監視します。Harp は、このバイトを論理値(ブール値)として扱います。他のビットは選択しないでください。動作しません。
ここでは次のように使用します:
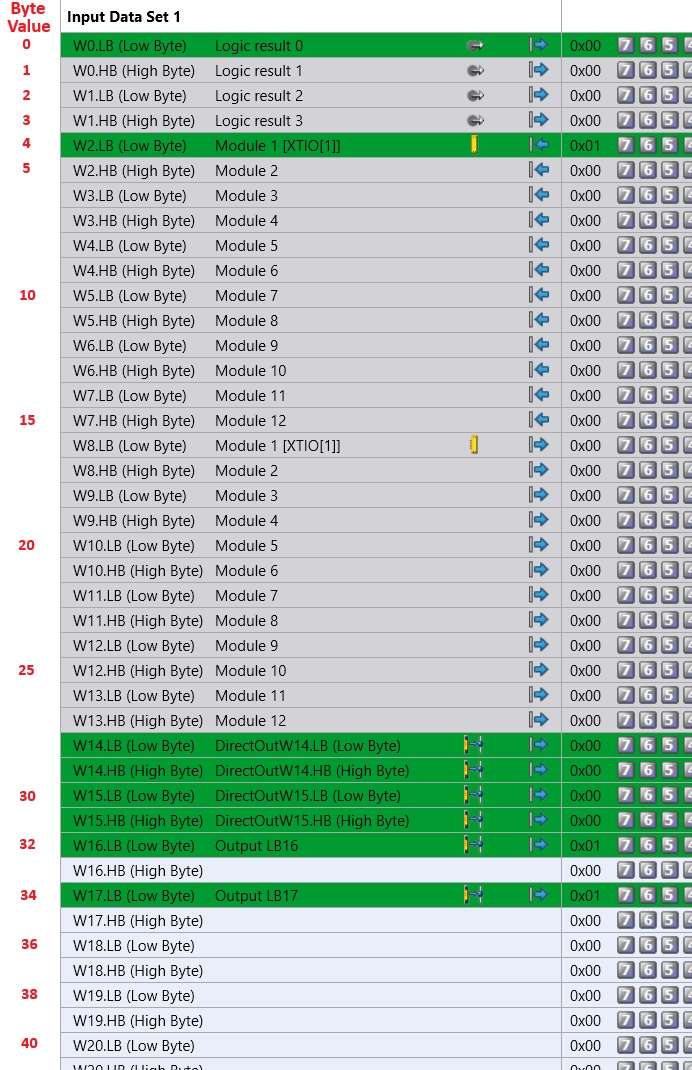
STOP にはバイト 16(下位バイト)を使用します。
PAUSE にはバイト 17(下位バイト)を使用します。
行 W16.LB(下位バイト)を選択し、右側のビット 0 に「STOP」という名前を付けることができます。
このタグ付けは、後でプログラム内の項目を識別しやすくするために行います。
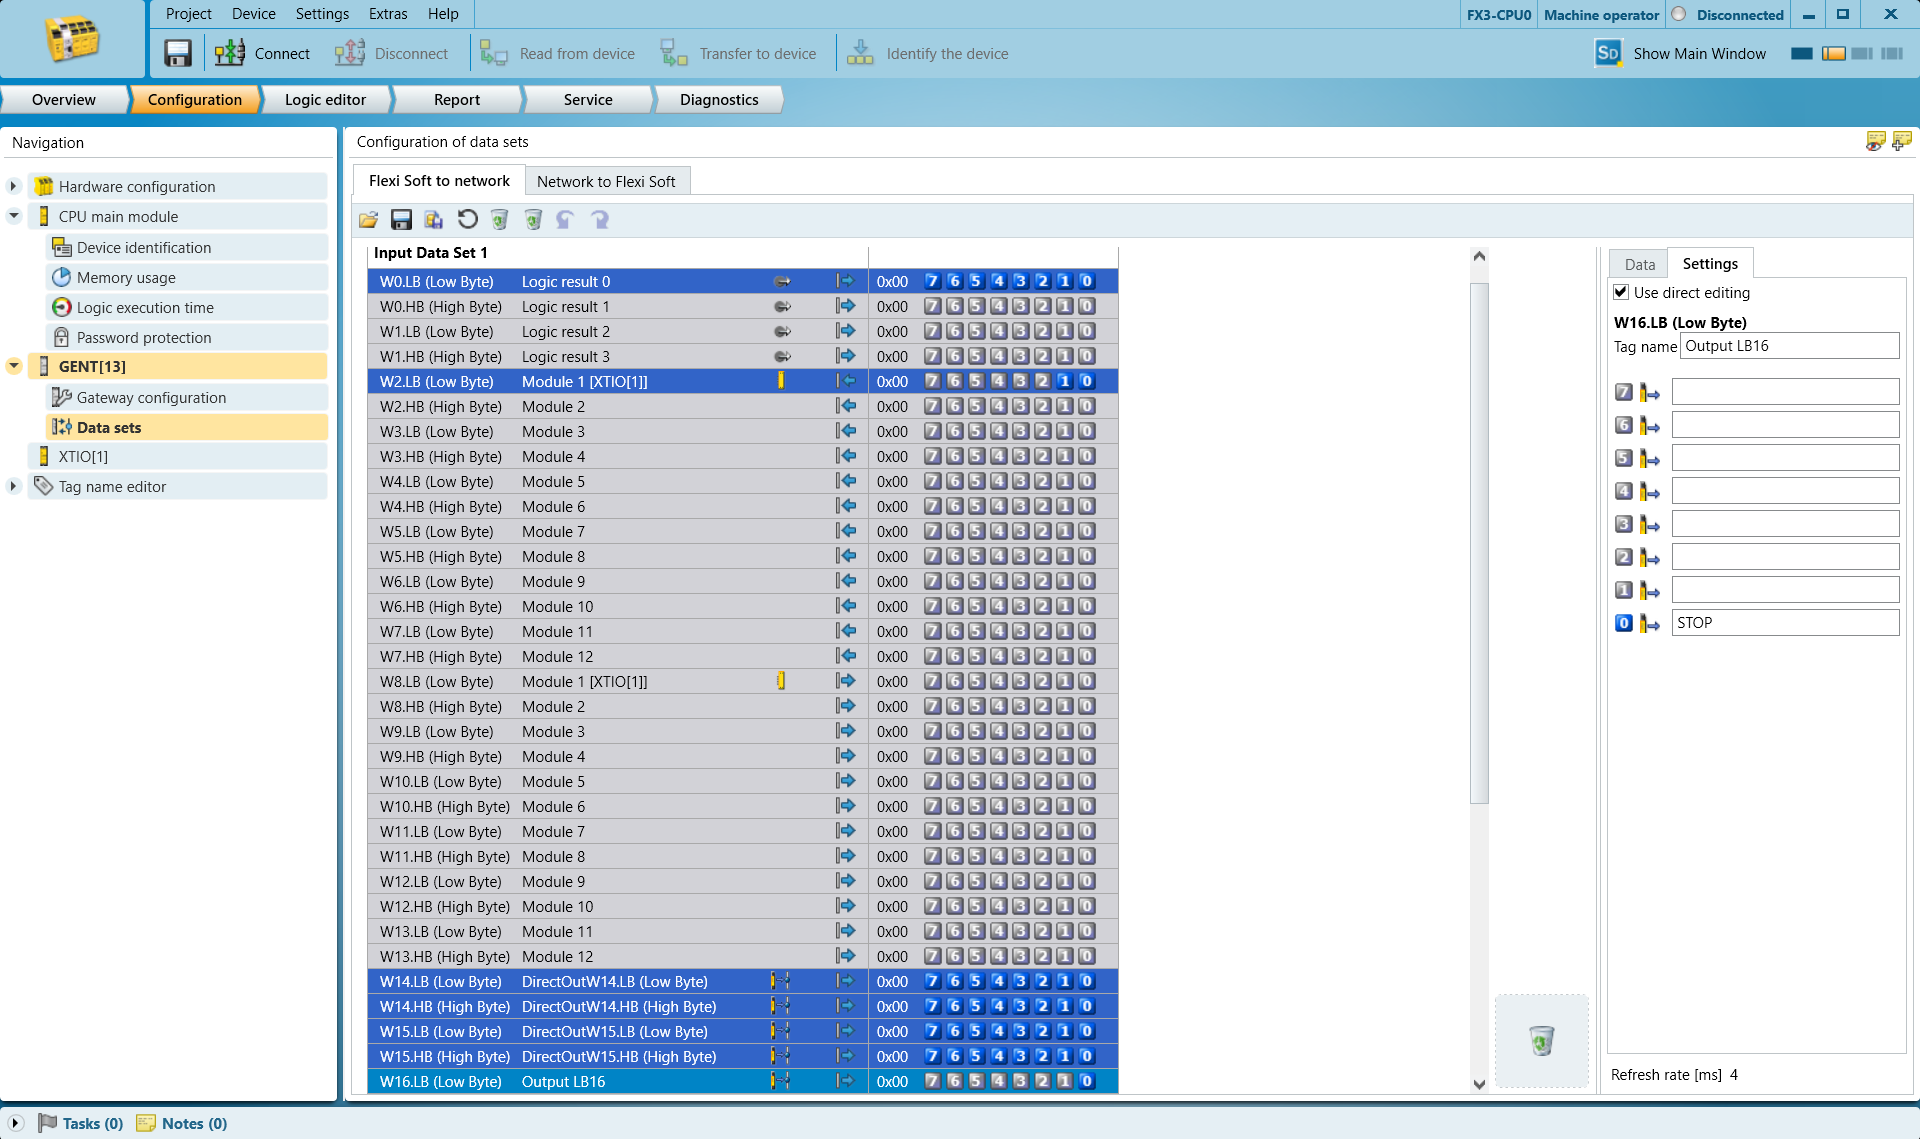
行 W17.LB(下位バイト)を選択し、右側のビット 0 に 一時停止 という名前を付けることができます。
プログラミング
通常の準備完了状態では、HARP は、設定されたSTOP バイトとPAUSEバイトがHIGHであることを想定しています。
この監視ロジックにより、ロボットの動作を開始する前に、HARP は、安全コントローラが接続されており、有効な動作状態を報告していることを確認できます。安全コントローラとの通信が途絶えた場合、HARP は監視中の安全信号を利用不可として扱い、通信が復旧して設定済みのバイトが想定されるHIGH状態に戻るまで、動作を阻止します。
以下の例では、以下のものを使用しています:
- ドアスイッチやライトカーテンなどのデバイスを表す、通常開(N.O.)のプッシュボタン。この入力は
17.LBの 一時停止 信号に接続されています。 16.LBの STOP 信号に接続された、通常閉(N.C.)の非常停止接点。
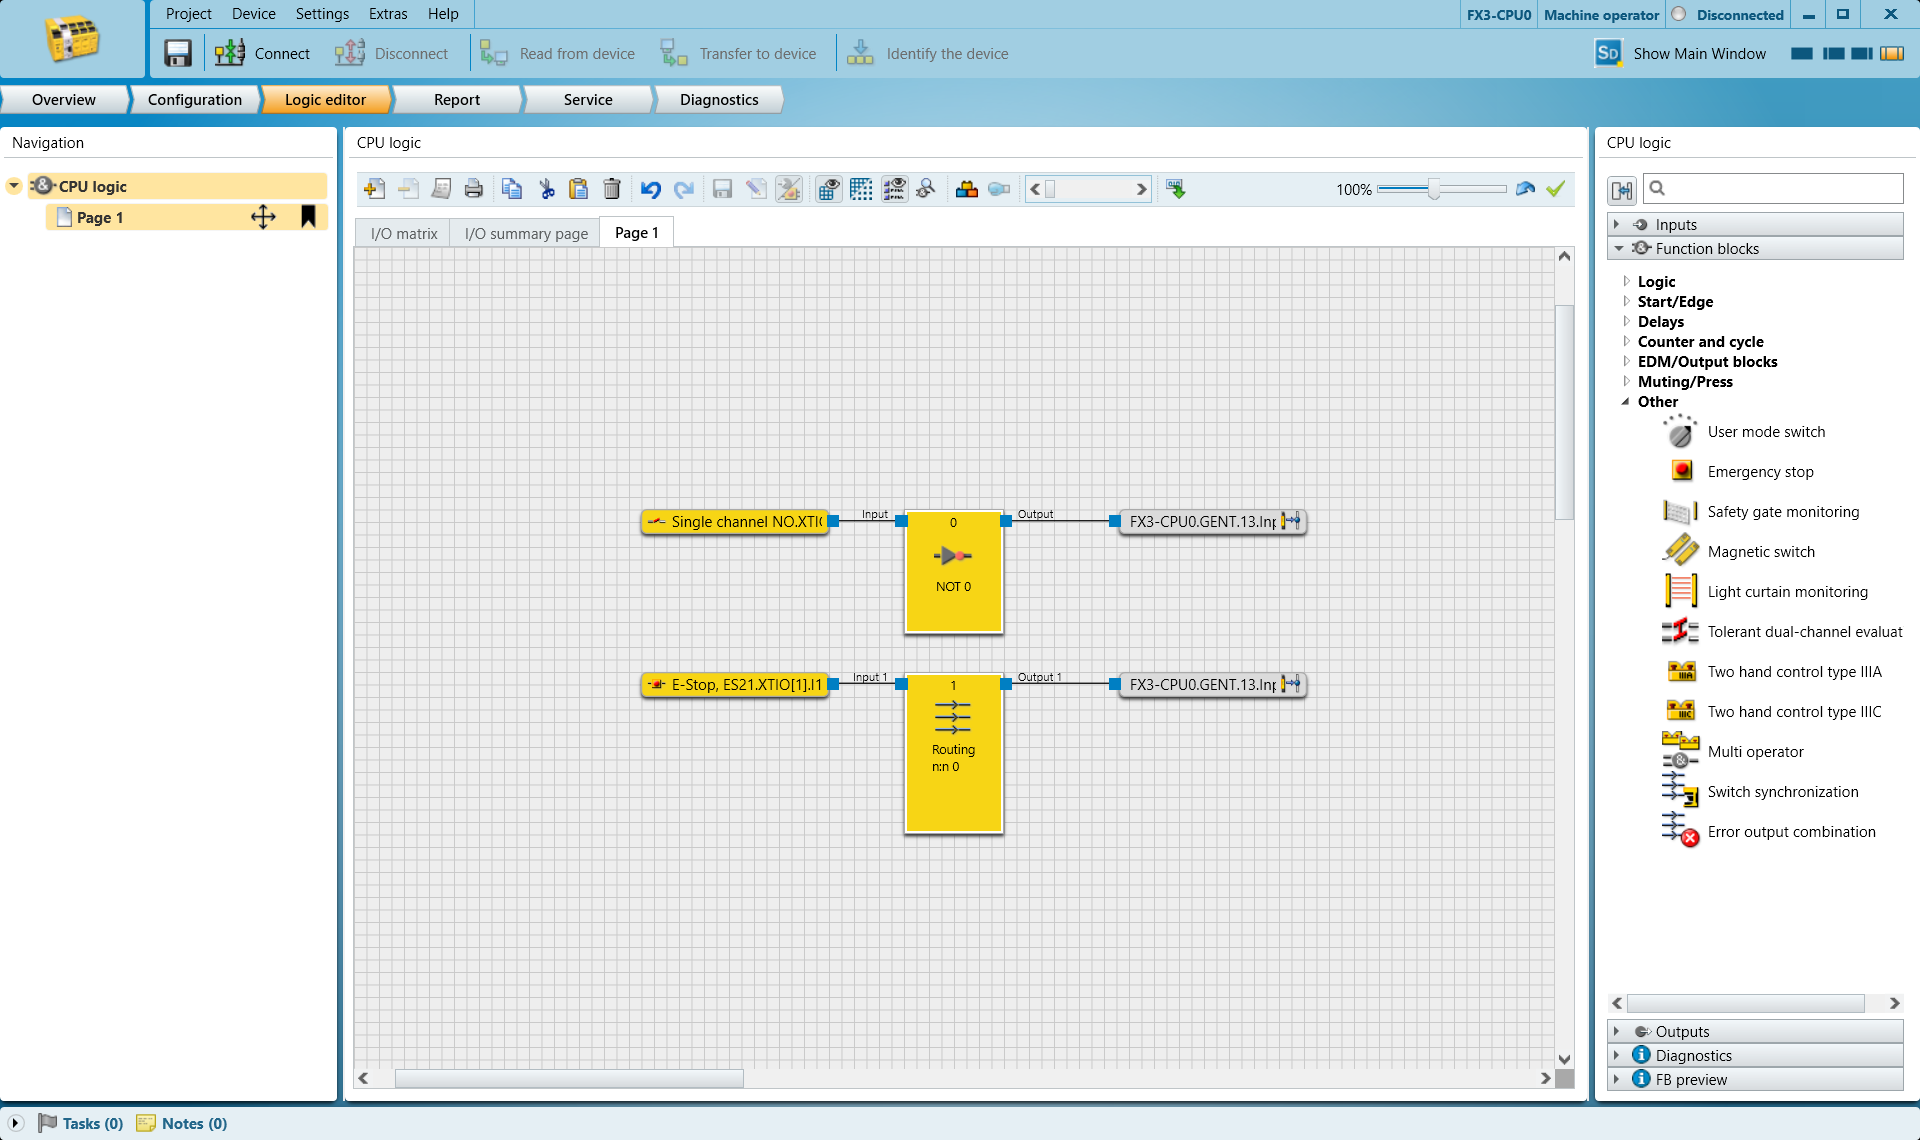
N.O. 入力がトリガーされた場合、入力が解除され、 17.LB の 一時停止 信号が想定される HIGH 状態に戻るまで、HARP は遠隔操作を一時停止します。
E-Stopが作動すると、HARP はアクティブなセッションを停止し、動作の継続を阻止します。E-Stopの状態が解除された後は、動作を再開する前にシステムをリセットする必要があります。
お使いのアプリケーションおよび安全アーキテクチャの要件に合わせて、PLCのロジックを変更してください。必要に応じて、複数の安全デバイスを1つの監視タグにまとめることもできます。
PLCのロジックは、ロボットメーカーが組み込んだ安全機能とも適切に統合する必要があります。
安全プログラムの設定と検証が完了したら、「Transfer to Device」ボタンを使用して PLC に転送し、次の手順に進んでください。
下の表で、選択したバイトと、それに対応するバイト値を対応付けてください。
HARP プロジェクトの設定
- 既存の「HARP 」プロジェクトで、「Connection」画面に移動し、「Add Connection」ボタンの横にあるシールドアイコンをクリックします。
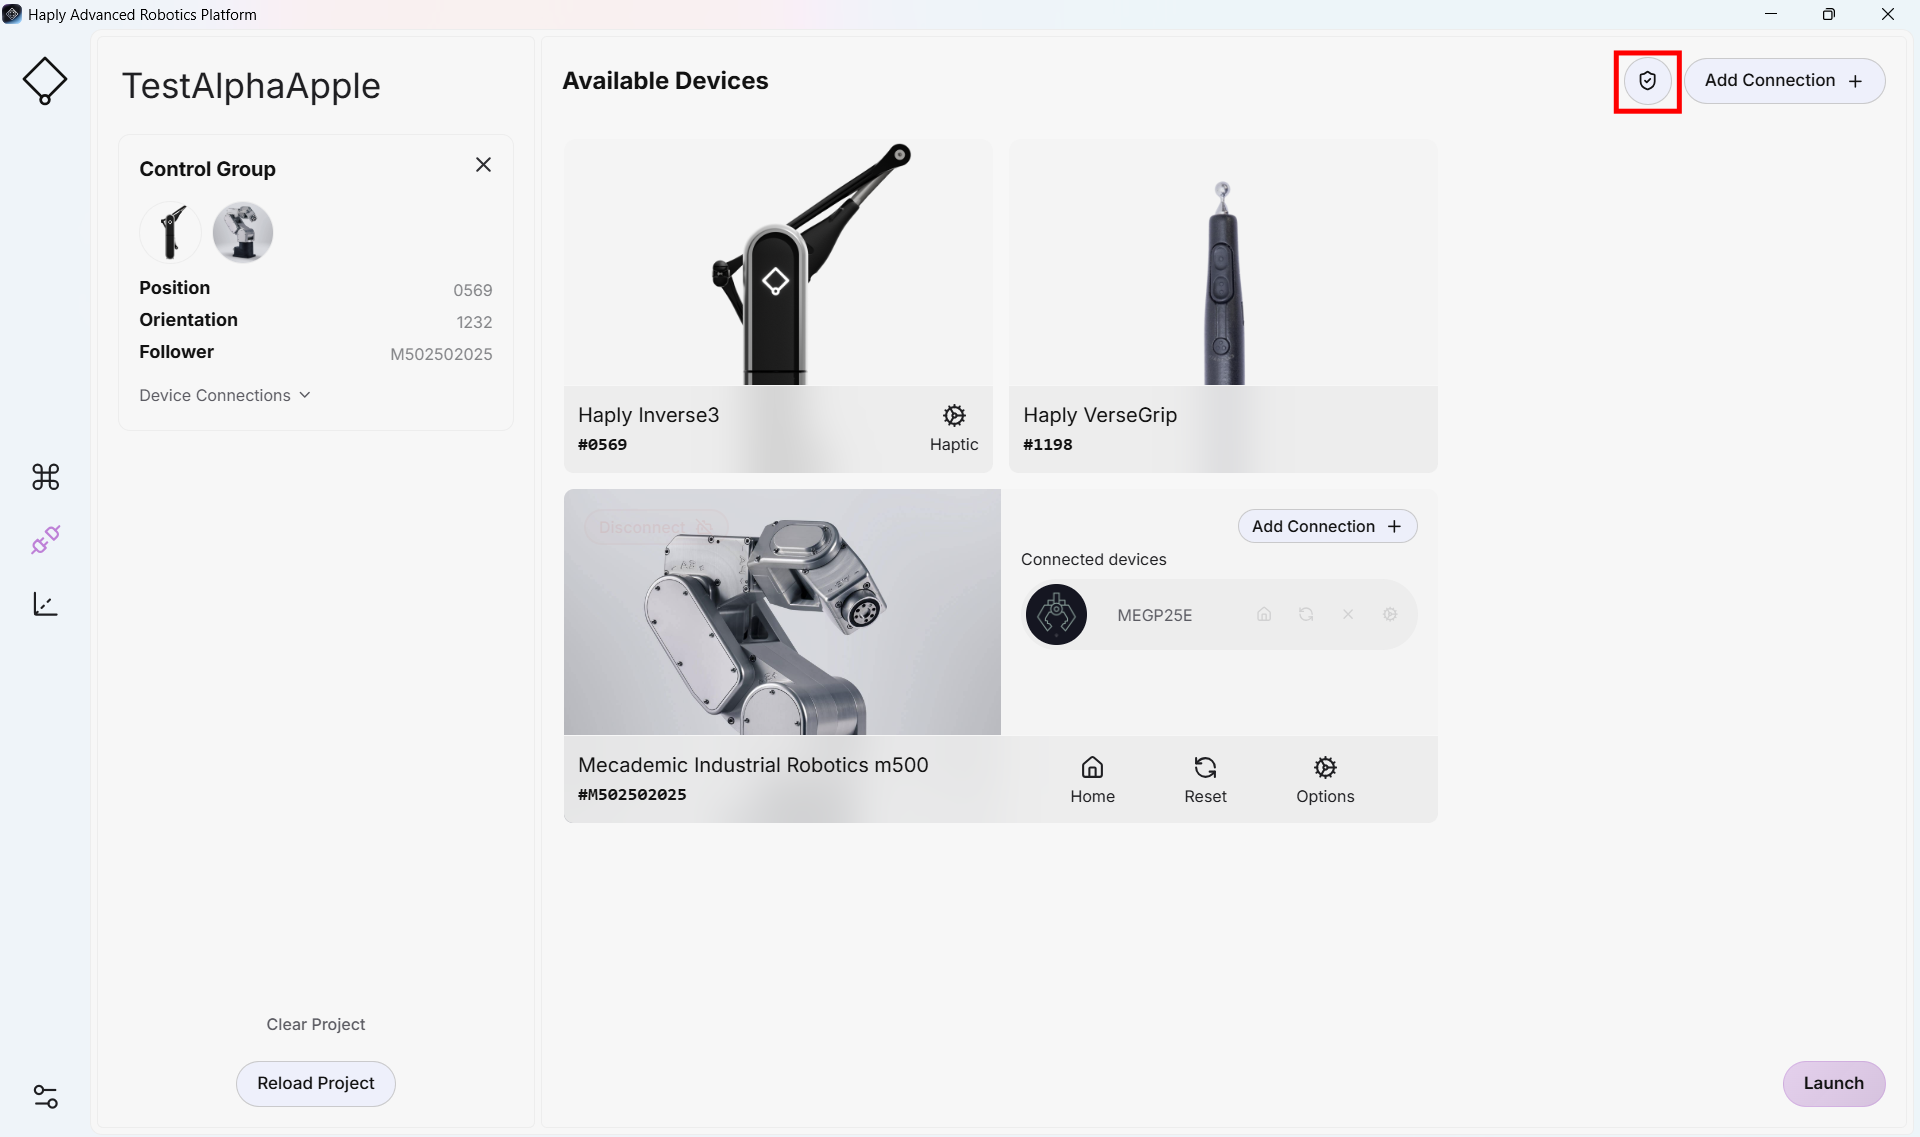
- 「Safety Controller」のトグルを有効にします。
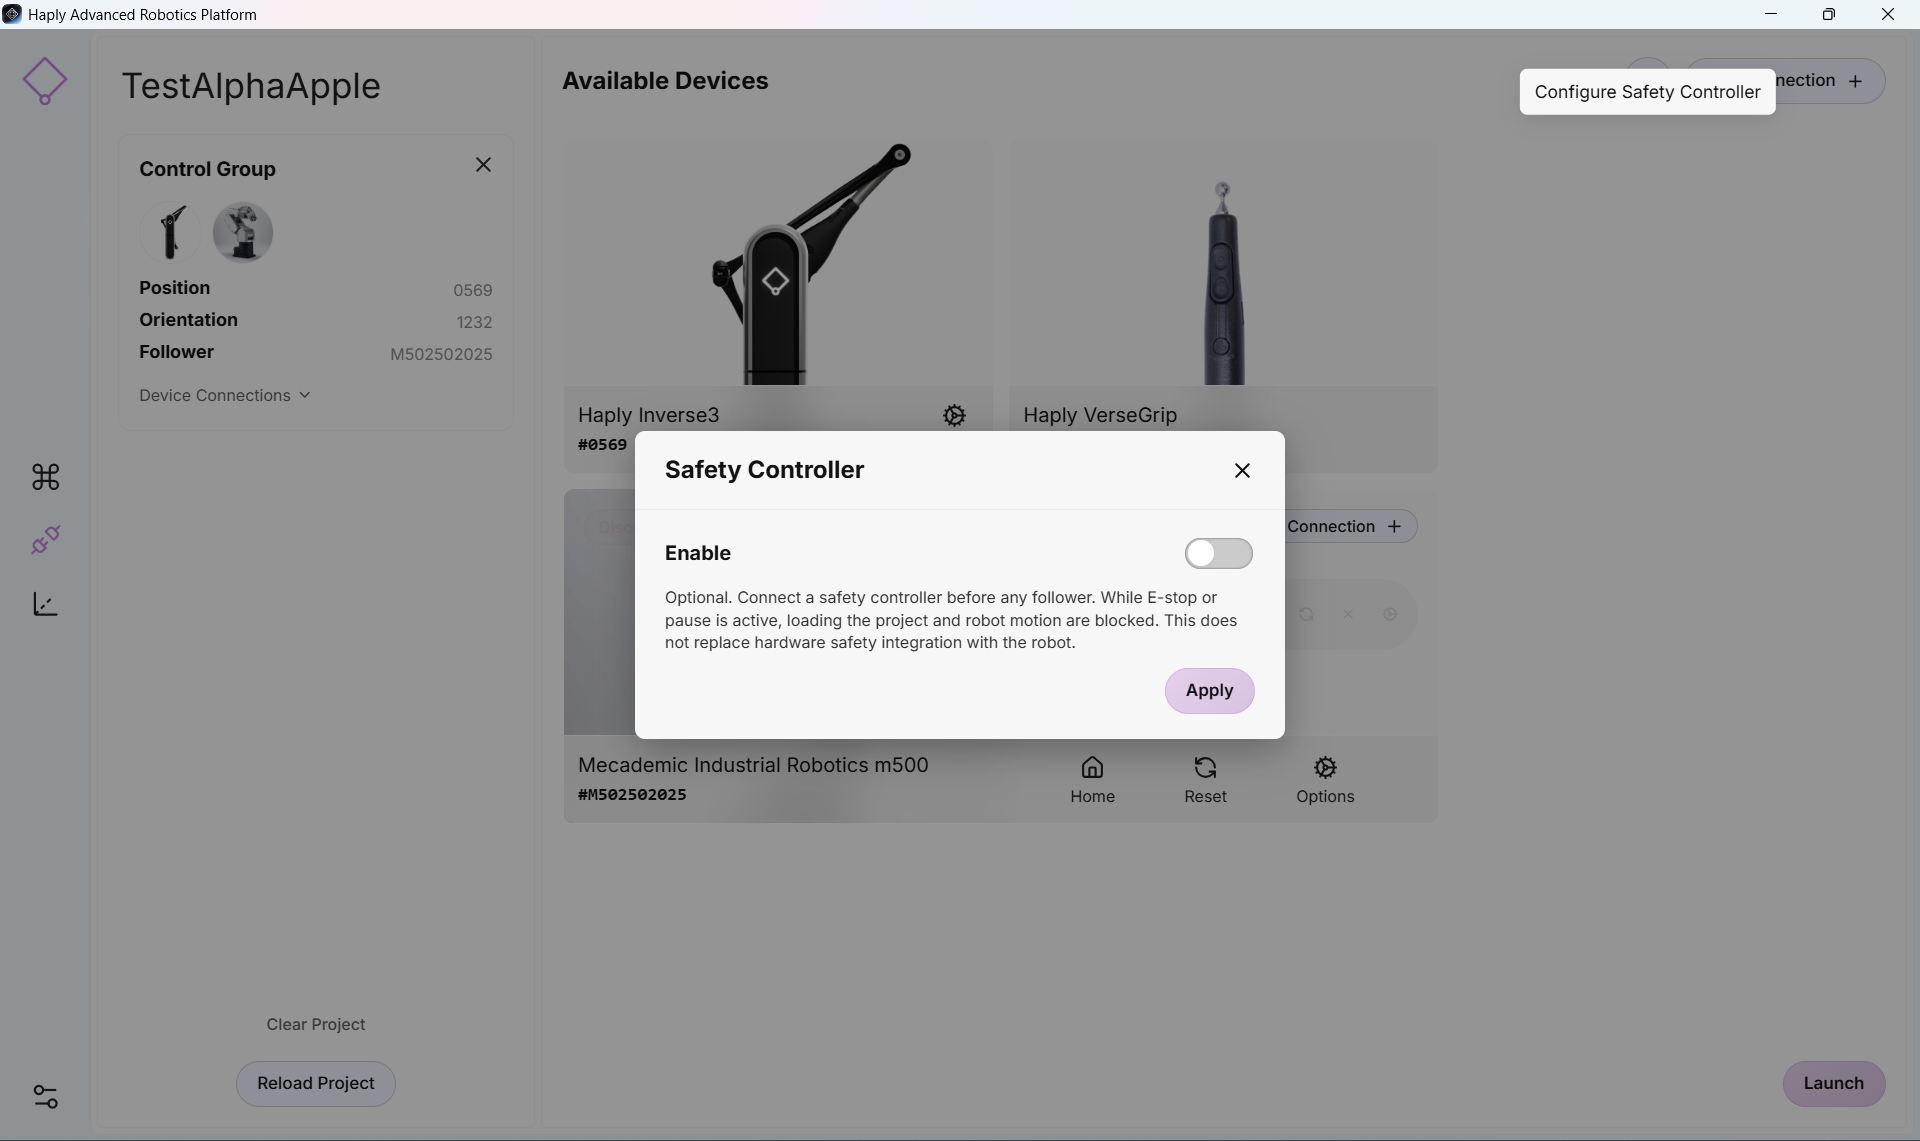
- これで、安全コントローラーの設定項目にアクセスできるようになります。
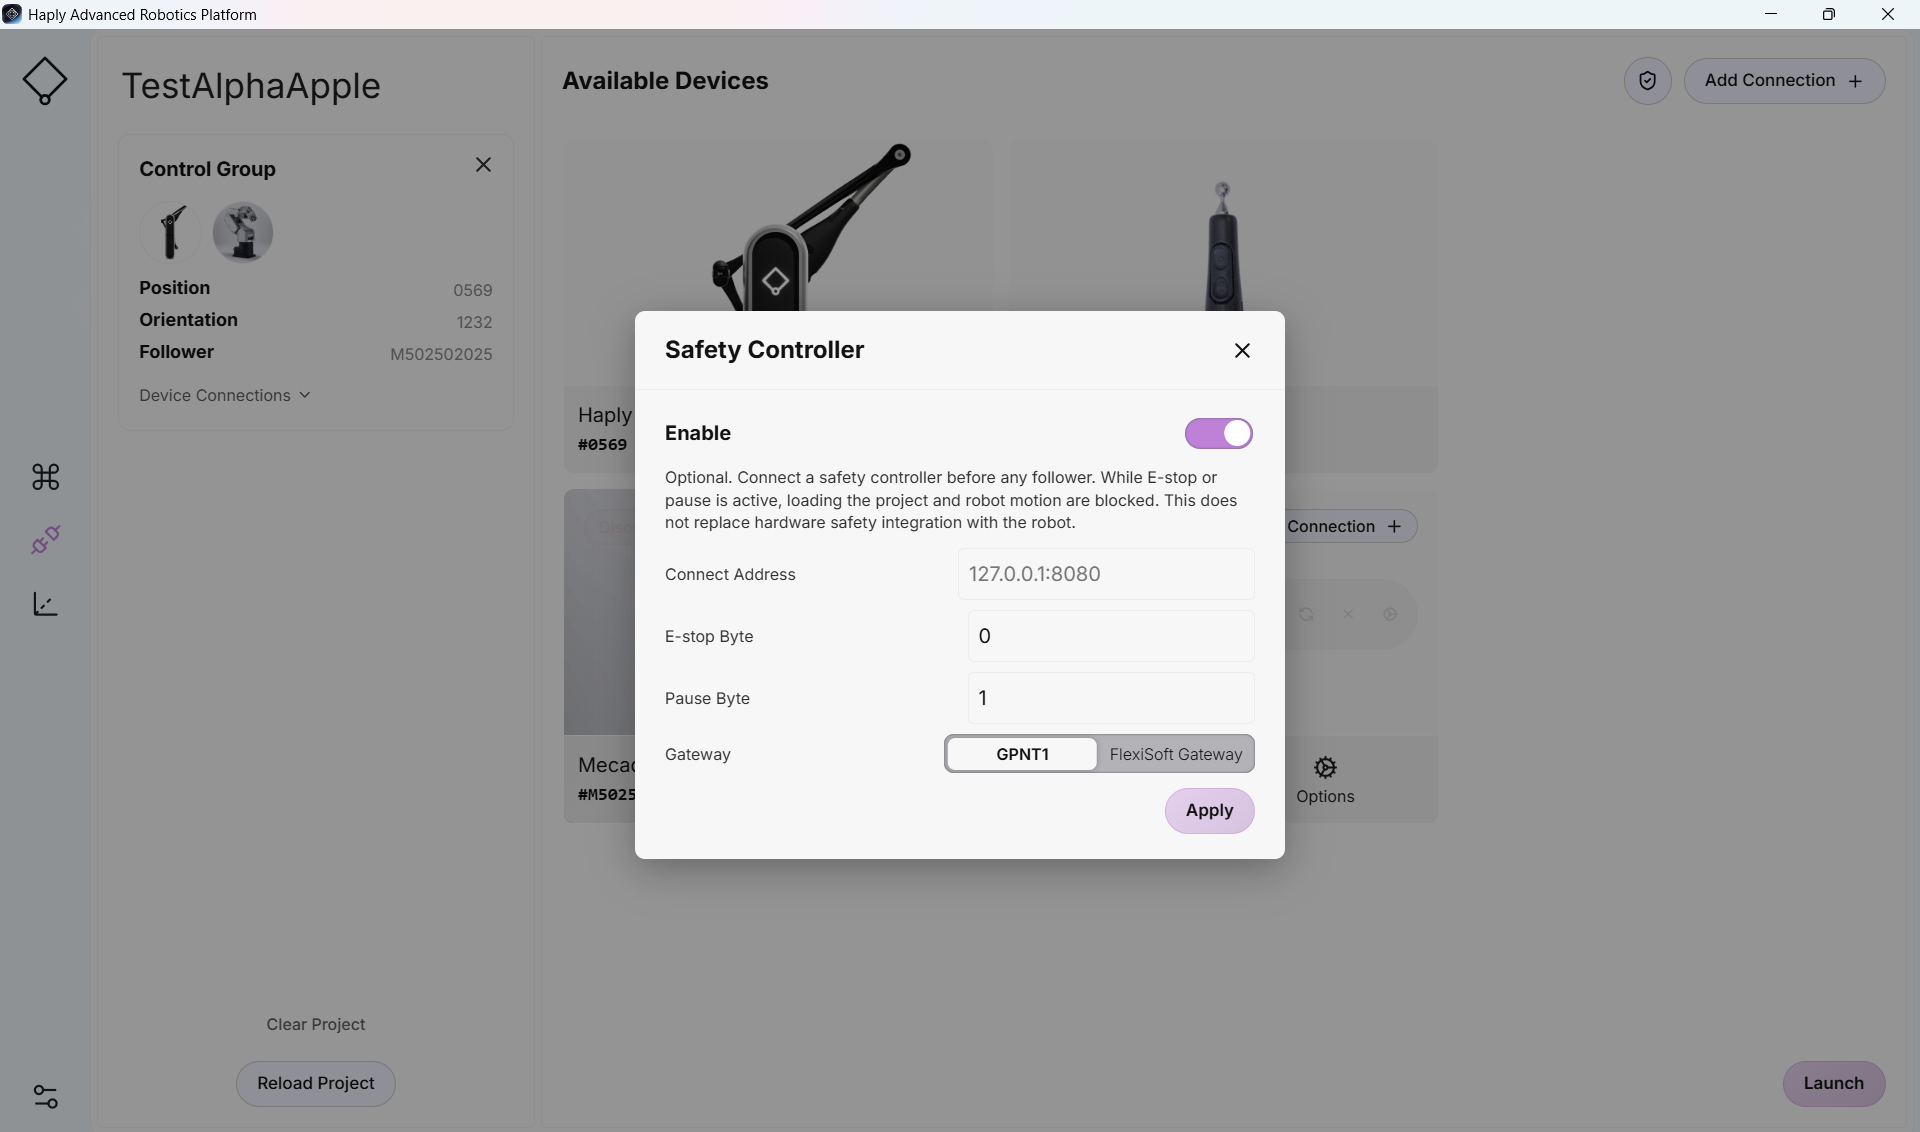
-
先ほど選択した IP アドレスとバイト番号を、フォームのフィールド設定に入力します。
FlexiSoft コントローラーを使用している場合は、FlexiSoft のトグルを選択してください。Flexi-Compact を使用している場合は、GPNT を使用します。
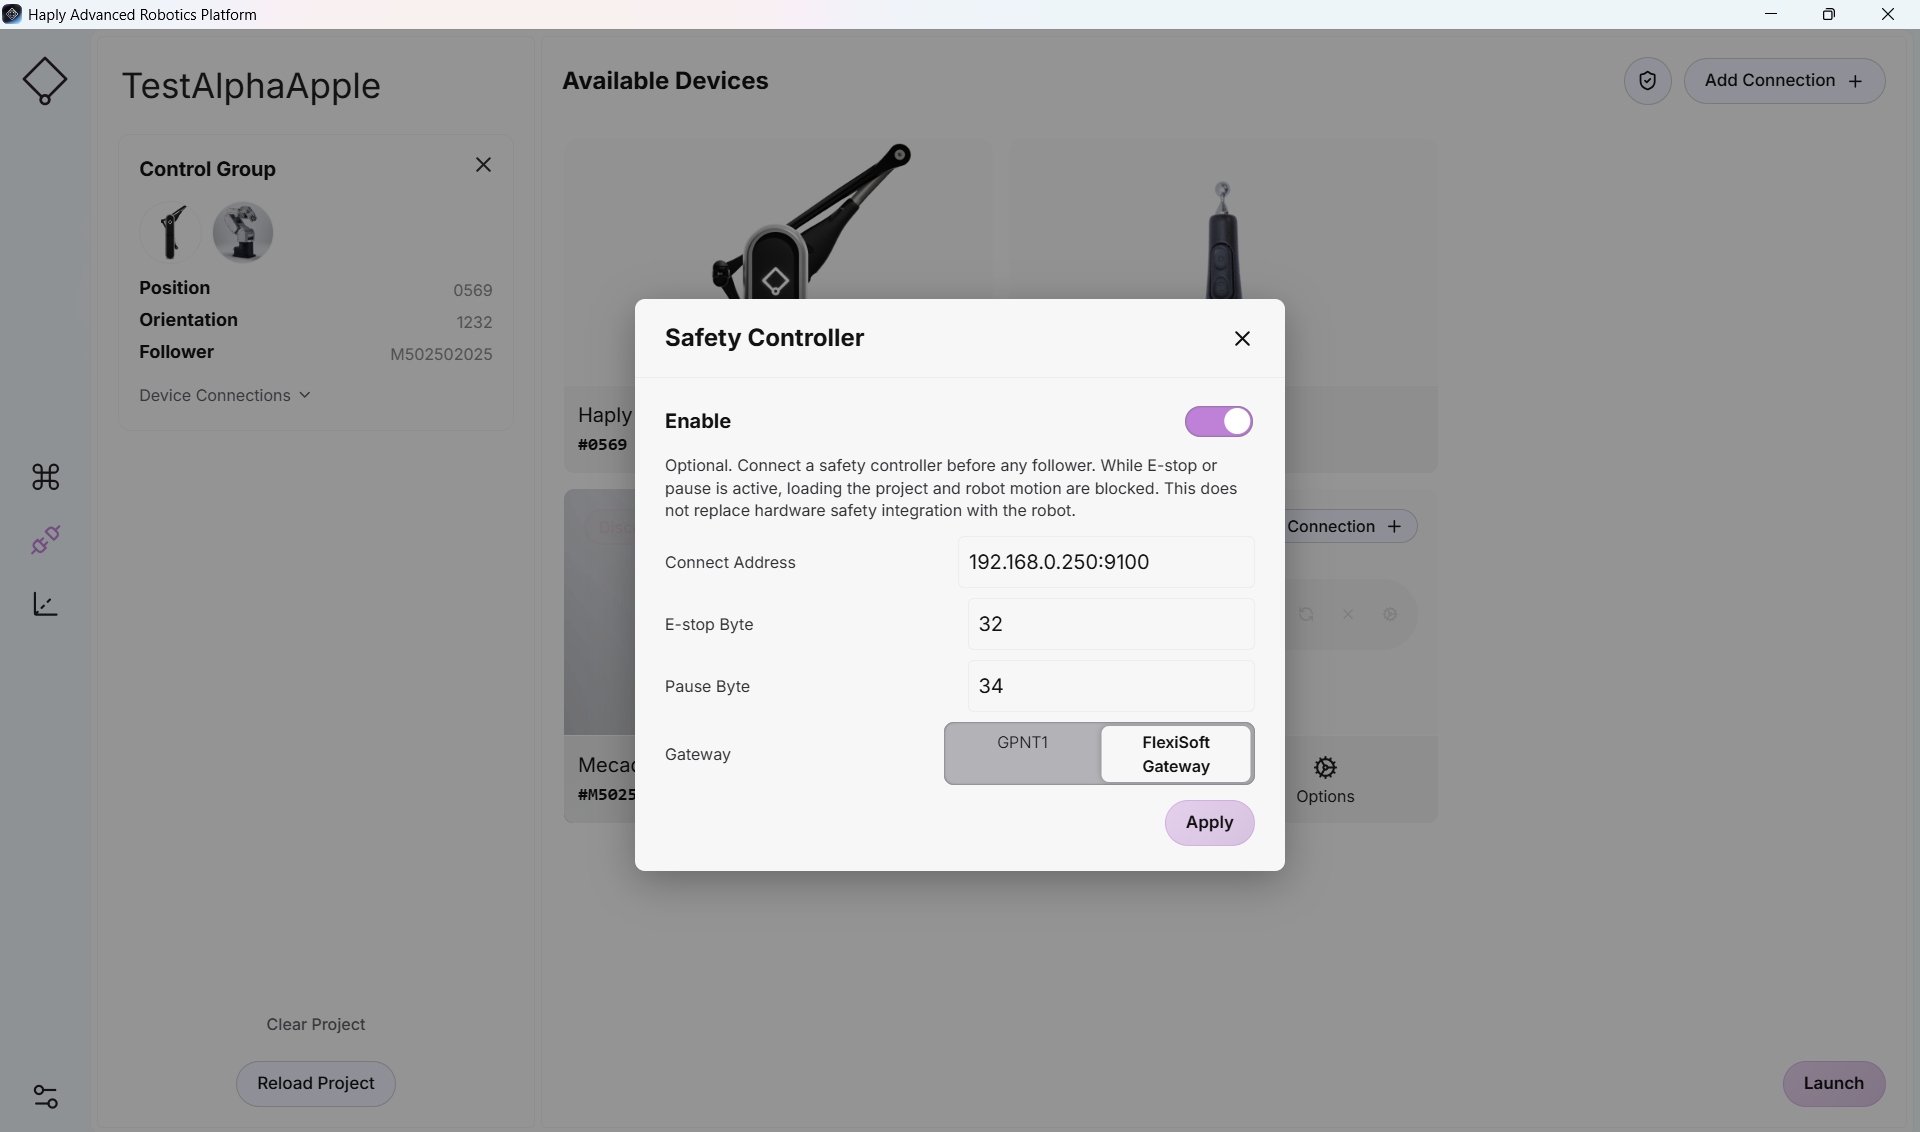
- すべての接続が正しく行われていれば、Control 画面を問題なく使用できます。
接続画面から先に進めない場合、または Control 画面でロボットの動作が許可されない場合は、非常停止デバイスが出力をトリガーしていないことを確認してください。デバイスへの接続が正しく行われ、電源が入っており、前面パネルで正常に動作していることを確認してください。