マクロの記録
ロボットの動作を記録することで、後で再生できるマクロを作成できます。遠隔操作による動作を記録することで、同じ動作シーケンスを再利用し、工程の一部を自動化できます。
記録には元の動作のタイミングが保持されるため、再生時も記録されたシーケンスと同じ時間スケールで動作します。
記録中、HARPは、利用可能な場合、ロボットの関節位置、関節速度、力のデータ、およびグリッパーの状態など、フォロワー側のデータを取得します。
記録データはフォロワーデバイスから取得されるため、作業に最適な制御方法を用いて遠隔操作を行うことができます。具体的には、次のような方法があります:
- 並進のみの制御
- 位置と姿勢の制御
- 軸のロック
- 動きのスケーリング
これらのリモート操作の設定は、動作の作成方法に影響を与え、その結果、フォロワーの動作が再生用に記録されます。
記録の開始・停止
- コマンドバーから、クラッチが接続されているかどうかに関係なく、いつでも「録画開始」をクリックできます。詳細については、コマンドセンターを参照してください。
- 記録中は、HARPが動作していない期間も含め、フォロワー側のすべてのデータを取得します。
- 記録が完了したら 録音を終了 をクリックして取得を停止し、保存します。記録ファイルは、プロジェクトの
raw/フォルダに自動的に保存されます。 - 記録した操作を「マクロ」パネルに追加するには、「マクロを追加」をクリックします。詳細については、「マクロ」を参照してください。
- マクロのラベルフィールドに名前または番号を入力します。ラベルが不要な場合は、フィールドを空のままにしてください。
- ファイルを選択 をクリックして、プロジェクトの
raw/フォルダに移動します。 - 記録された
.hrpr1つ以上のファイルを選択してください。 - [作成] をクリックします。新しいマクロが [マクロ] パネルに表示され、再生できるようになります。
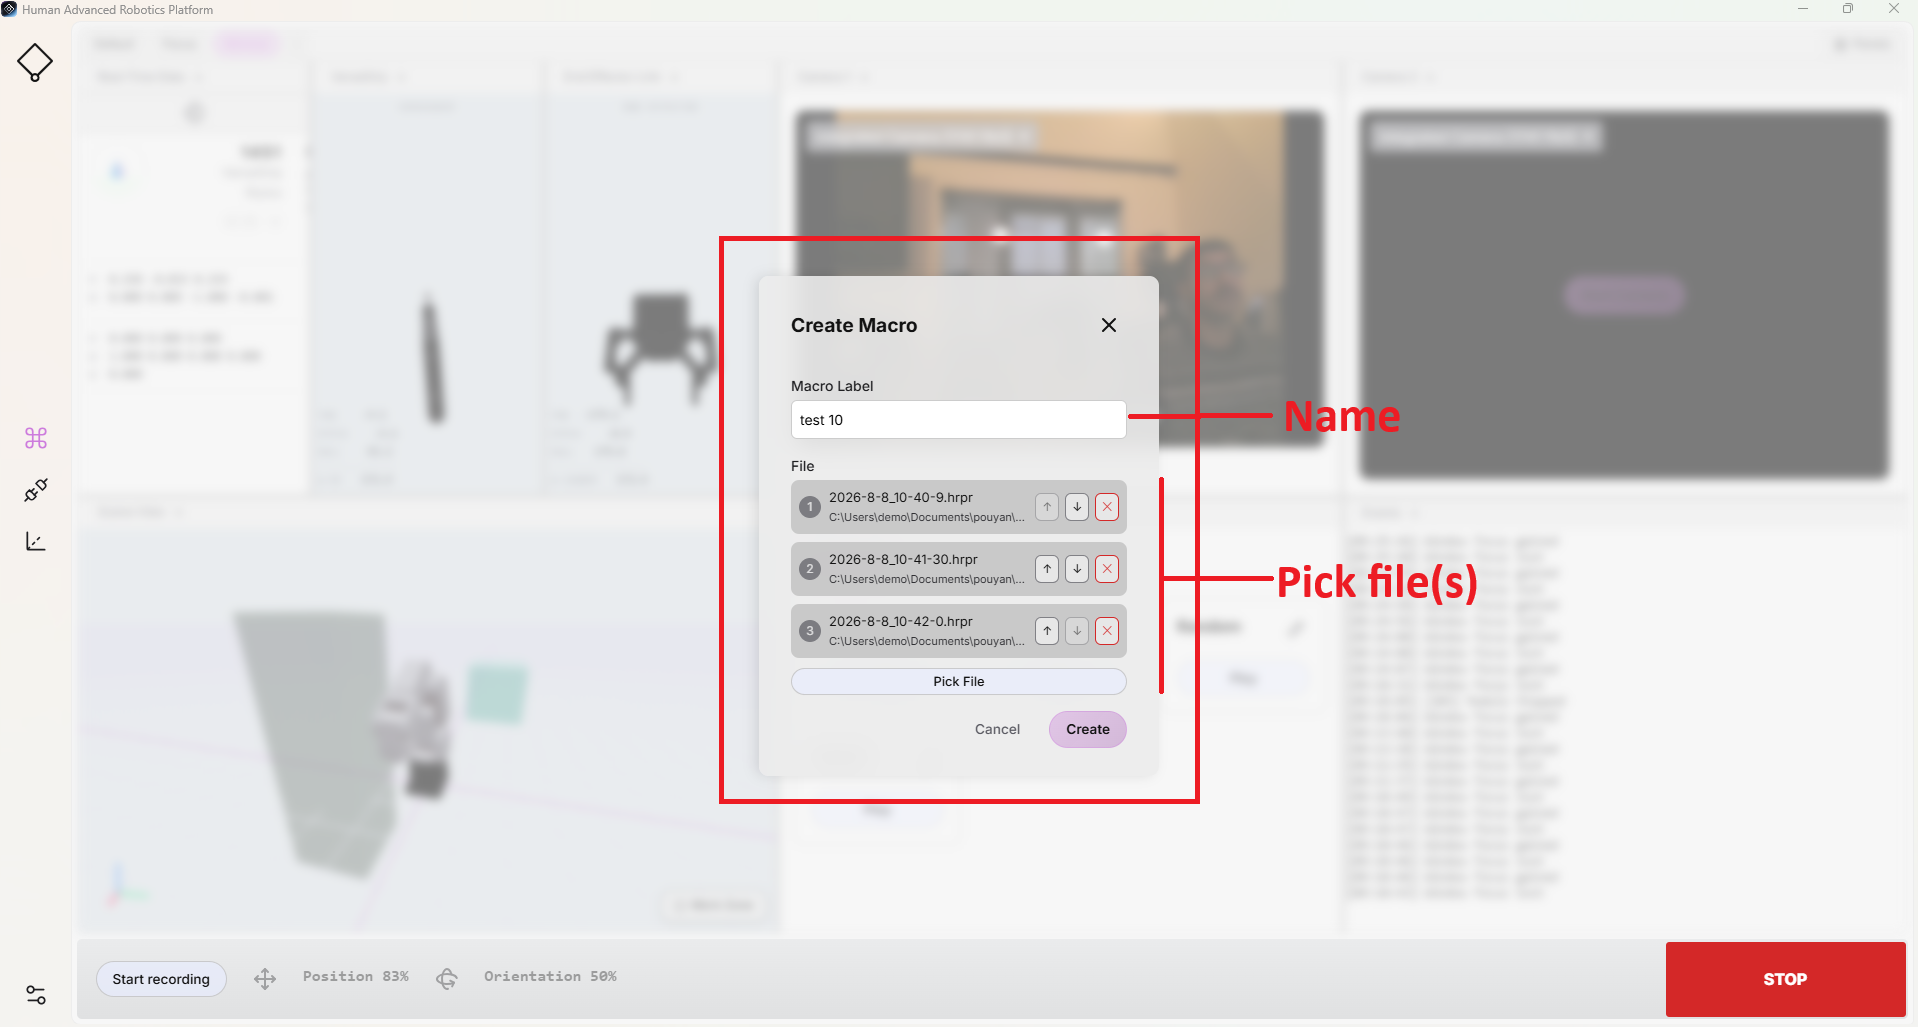
マクロのシーケンス
記録と自動化を容易にするため、HARPでは、複数の記録された操作を1つのマクロにまとめることができます。
多くの用途では、工程全体を1回のセッションで記録するのは現実的でない場合があります。その代わりに、作業を小さなセグメントに分けて記録し、各セグメントを個別のマクロとして保存することができます。これらの記録された動作は、後で1つのマクロにまとめることができます。
再生時、HARPは、設定されたシーケンスの順序に従って、選択された .hrpr の記録を順番に実行します。
記録においては、ユーザーが遠隔操作で行った手の動きを取得するため、シーケンスの各セグメントの間に不要な一時停止が生じないようにすることが重要です。記録されたマクロ間の移行時間を短くすることで、再生時により滑らかで連続的な動作を実現しやすくなります。
マクロの編集
マクロを作成した後、いつでもその設定を編集できます。編集には、マクロ名の変更、関連付けられた記録の置き換え、シーケンスへの動作の追加や削除などが含まれます。
マクロを編集するには、[Macros] パネル内の該当するマクロの右上隅にあるペンアイコンをクリックします。
取得されるデータ
記録されたマクロは、次のファイル名形式で保存されます:
YYYY-M-D_H-m-s.hrpr
例:
2026-9-7_9-29-32.hrpr
記録セッション中、HARPは少なくとも以下のフォロワー側のデータを取得します:
- ロボットアーム:位置、関節角度、速度
- エンドエフェクタ:位置
記録はGコードに着想を得たテキスト形式で保存されるため、必要に応じて動作経路を確認・編集することができます。
- 再生動作をカスタマイズするために、個々の行や軸の値を削除することができます。
- 欠落している軸の値は、現在の値が保持されます。再生ステップで軸が省略された場合、HARPは新しい値を指令するのではなく、その軸を現在の位置に維持します。
記録されたマクロとそのファイル構造の詳細については、「マクロファイル形式」を参照してください。
ホームマクロ
「設定可能なホームポーズ」で説明したように、ロボットの構成をデフォルトのホームポーズとして保存することができます。
ホームマクロの実行時には、「衝突回避」機能が自動的に適用されるため、HARP は、ロボットの現在の姿勢、設定されたホームポーズ、およびワークスペースのシーンに定義された障害物に基づいて、動作経路を再計算します。
「ホームポーズ」が保存されると、「HARP 」はプロジェクトの raw/ フォルダ内に次のファイルを自動的に作成します:CG0-HOME.hrpr
このファイルには、設定されたホームポーズが保存されます。
ホーム マクロの 再生 をクリックするたびに、経路計画機能は保存されたホームポーズを使用して、障害物を回避する軌道を生成します。生成された計画動作は、以下のファイルとして保存されます:CG0-HOME-PLANNED.hrpr
計画された軌道は、ロボットの現在の姿勢、目標のホームポーズ、およびワークスペースに定義された障害物に応じて、生成されるたびに変化する場合があります。
そのため、ユーザーが記録した動作ファイルに加え、プロジェクトの raw/ フォルダには、Home に関連する以下の 2 つのファイルが含まれている場合があります:
CG0-HOME.hrpr— 設定されたホームポーズを保存します。CG0-HOME-PLANNED.hrpr— 「Home Pose」に向けて最後に生成された障害物回避軌道を保存します。
例
例として、プロジェクト名が Haply_ロボティクス で、Documents/projects ディレクトリ内に配置されているものと仮定します。
マクロを記録すると、HARP は記録内容をプロジェクトの raw/ フォルダに自動的に保存されます。記録されたマクロにアクセスするには、次のパスに移動してください:
/Documents/projects/Haply_Robotics/raw/
このディレクトリには、.hrpr このフォルダには、形式が記録されたマクロファイルが保存されています。