ロボット設定
HARP ロボット固有のプラグインを通じて、複数のロボットアームとの連携をサポートするモジュール式の制御プラットフォームとして設計されています。
各ロボットモデルには、固有の運動学パラメータ、動作限界、ツール定義、および安全設定があります。ロボット固有の調整およびキャリブレーションパラメータは、ロボットメーカーによって定義されたままであり、HARP を通じて直接設定することはできません。
ただし、HARP では、インターフェースから直接変更可能な一部のロボットパラメータにアクセスできます。変更可能な項目については、ユーザーがロボットのネイティブ設定ポータルやティーチペンダントを開く必要なく、変更内容がロボットに送信されます。
Mecademic Meca500
Meca500ロボットが接続されたら、「オプション」ボタンをクリックして、HARP プラグインでサポートされている設定可能なパラメータにアクセスしてください。
Meca500プラグインは、メーカーが公開している仕様に基づいて開発されており、Meca500ユーザーに、導入直後からすぐに利用できる統合環境を提供することを目的としています。
ロボット設定
下記のパラメータは、Mecademicの公式ドキュメントから引用したものです。より詳細な情報については、Mecademicの公式リソースをご確認ください。
SetCollisionCfg
このコマンドは、衝突監視(ロボットのリンク、ツールの球体、およびMPM500モジュール)のイベントの重大度を指定します。
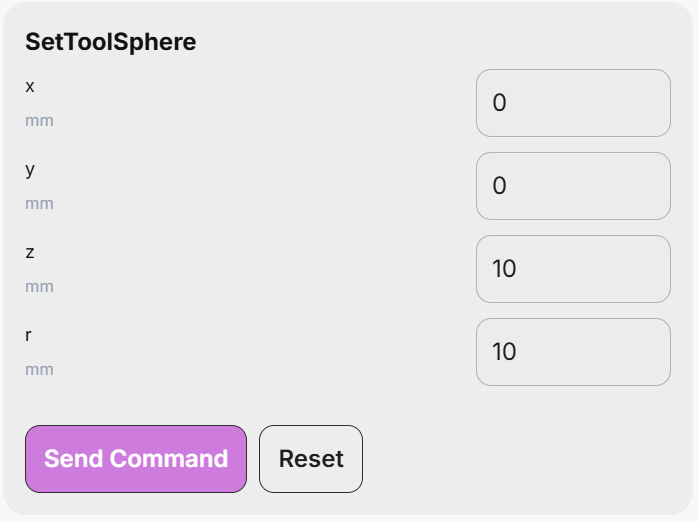
SetToolSphere
このコマンドは、フランジ基準座標系(FRF)に固定された球体を定義します。SetWorkZoneCfgコマンドとSetCollisionCfgコマンドで定義されたように、その球体とロボットリンク、およびSetWorkZoneLimitsコマンドで設定された境界ボックスの外側との間の干渉を監視できます。
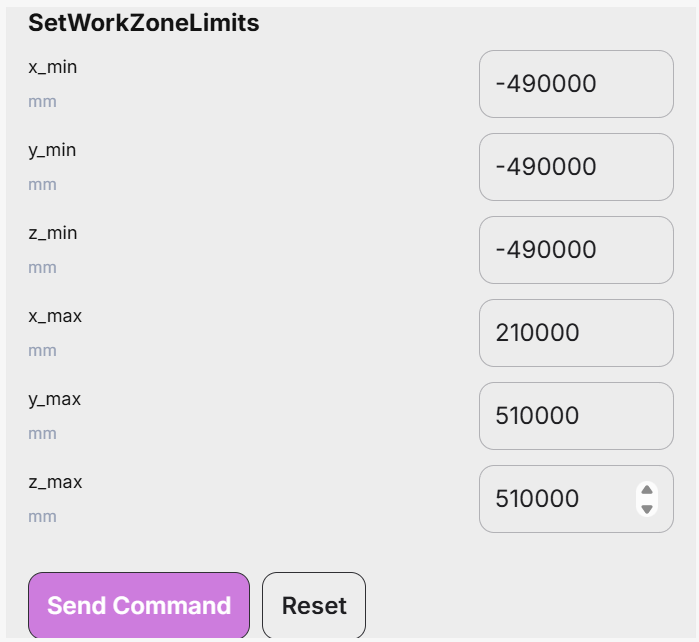
作業区域制限を設定する
このコマンドは、境界ボックス(直方体)を定義します。その辺は、基準座標系(BRF)の軸に平行です。コマンドの引数は、対角線上に位置する2つの角の座標で、それぞれ「最小角」と「最大角」と呼ばれます。最小角の各座標は、対応する最大角の座標よりも小さくなります。
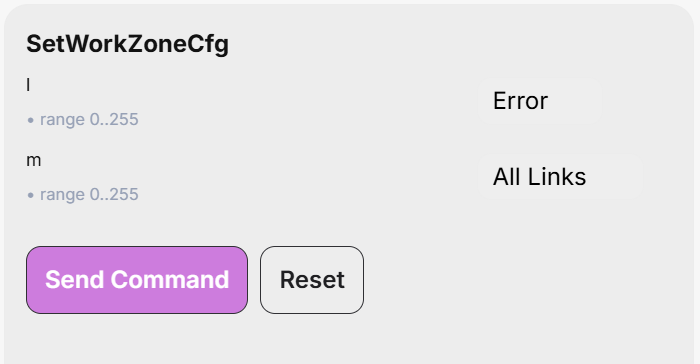
SetWorkZoneCfg
このコマンドは、作業区域の制限監視における「イベントの重大度」と、検証が必要なロボット部品を指定します。
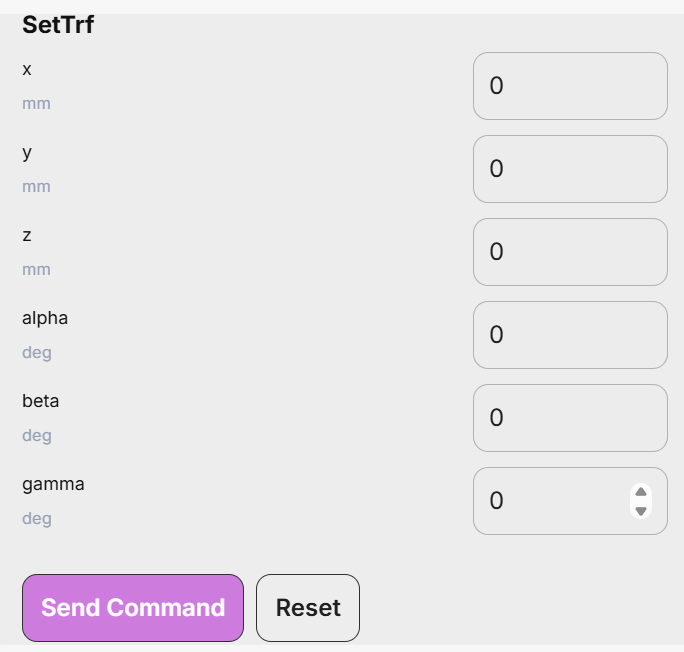
SetTrf
このコマンドは、FRFに対するTRFの姿勢を定義します。なお、このコマンドを実行すると、ブレンド機能が有効になっている場合でもロボットは完全に停止しますのでご注意ください。
SetAutoConf
このコマンドは、 MovePoseコマンドおよびMoveLin*コマンドで適用される、姿勢構成の自動選択を有効または無効にします。この自動選択は、旋回構成の選択と連携して、コントローラが目標姿勢に対応する「最も近い」関節セットを選択できるようにします。
MoveLin*コマンドの場合、自動姿勢構成選択を有効にすると構成を変更できますが、これはパスが手首または肩の特異点を正確に通過する場合に限られます。
自動対話設定
このコマンドは、ロボットの最後の関節の自動旋回選択を有効/無効にします。これは、 MovePoseコマンドとすべての MoveLin* コマンドに影響します。自動旋回選択が有効になっている状態でMovePoseコマンドを実行すると、最後の関節は常に最短経路をたどり、180° を超える回転は行いません。ただし、MoveLin* コマンドの場合は、自動旋回選択を有効にしても、直線移動に沿って旋回構成を変更できるだけです。