ハードウェア構成
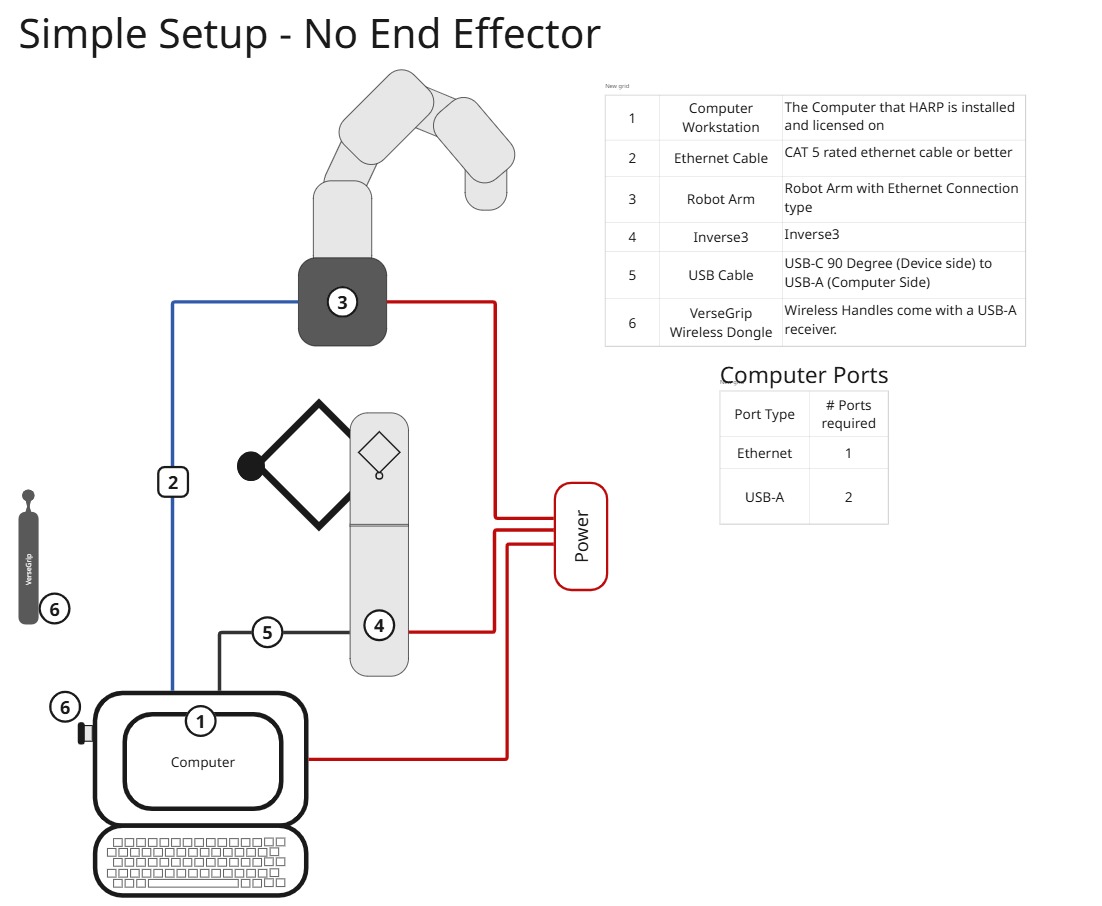
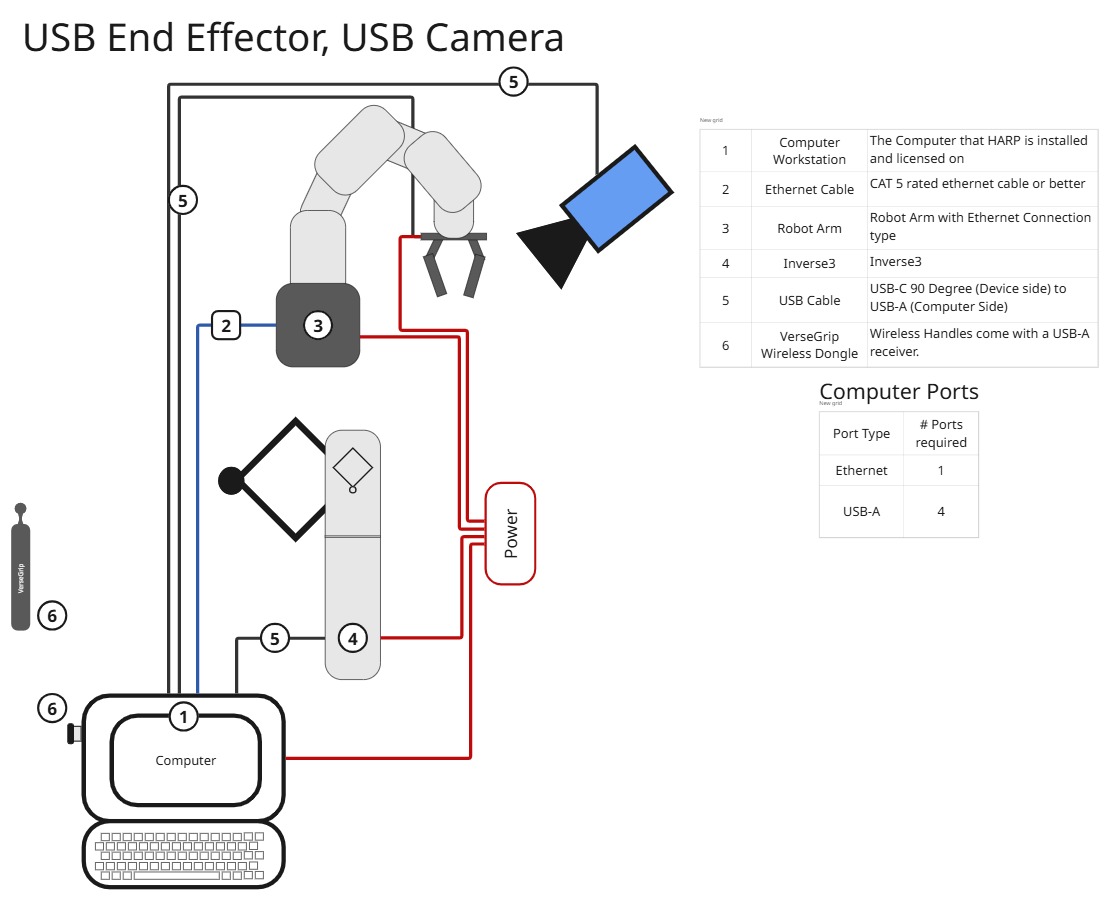
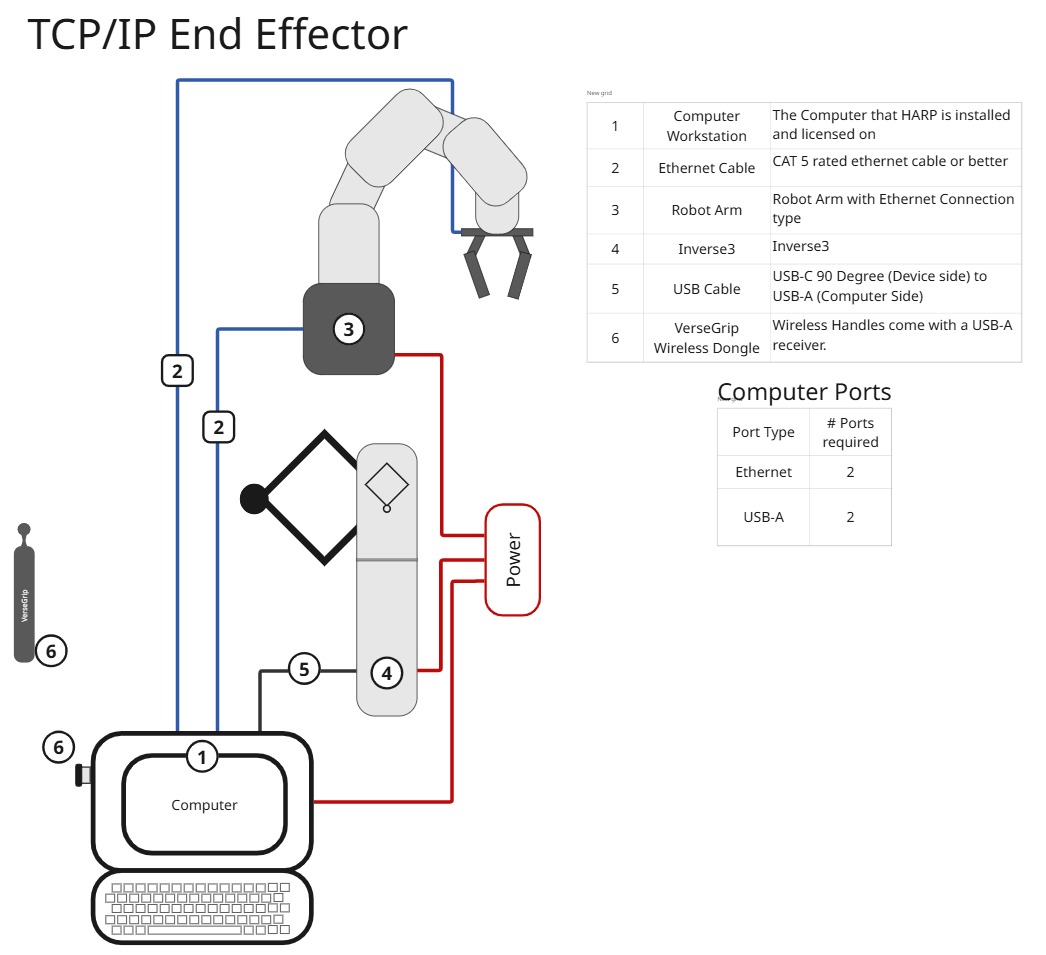
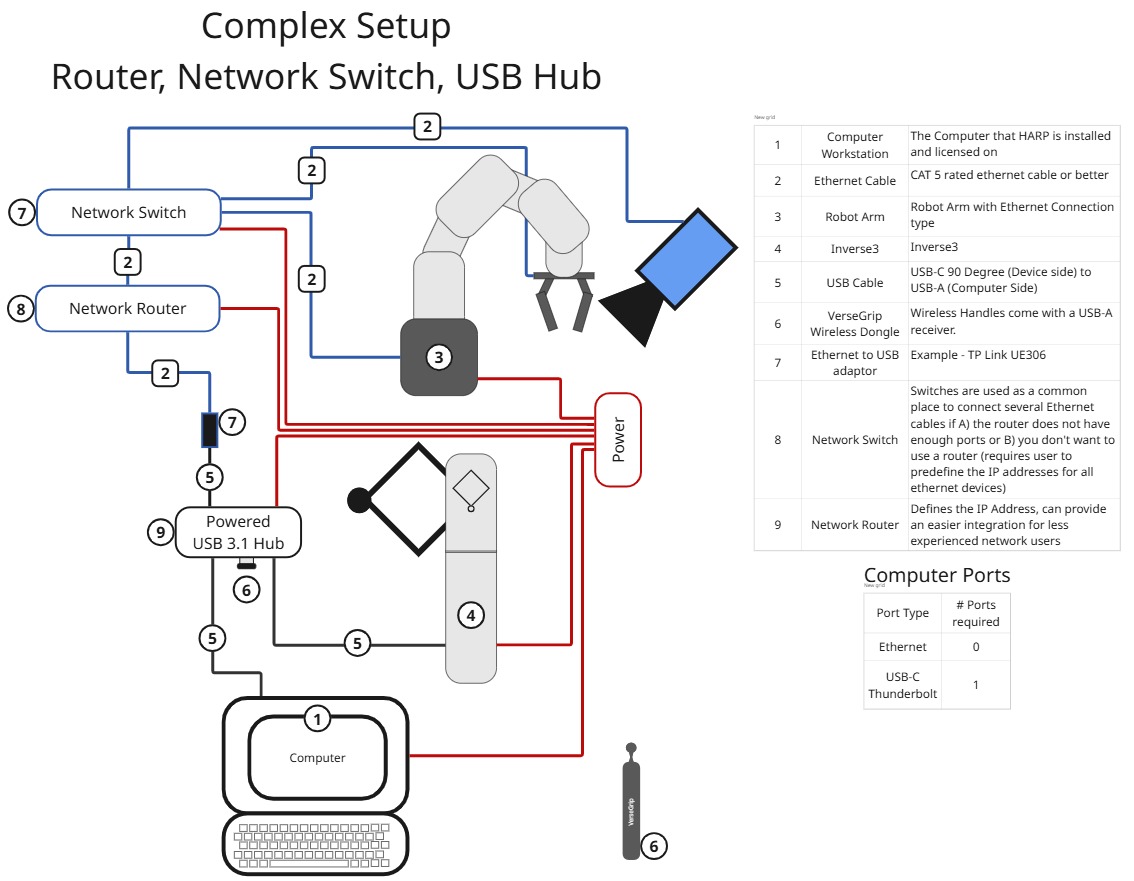
このセクションでは、HARP の一般的なシステム構成を視覚的に理解しやすくするための、ハードウェアレイアウトの例を紹介します。
これらの例は、リーダーデバイス、フォロワーロボット、エンドエフェクタ、およびサポート用ハードウェアの、いくつかの実用的な組み合わせを示しています。独自のシステムを構築する際の参考としてご活用ください。ただし、具体的な構成は用途や接続するハードウェアによって異なる場合があることにご留意ください。
注記
お使いのコンピュータに利用可能なUSBポートが十分にない場合は、互換性のあるUSBハブを使用してHaptic Leaderデバイスを接続することができます。
安定した通信とフォースフィードバック性能を維持するには、十分なデータ帯域幅を備えたUSB 3.1対応またはThunderbolt対応のハブを使用してください。
すべてのUSBハブがリアルタイムのハプティック通信に適しているわけではありません。ハブによっては、複数のデバイスが接続された際に、データスループットが低下したり、通信上の問題が発生したり、パフォーマンスが制限されたりする場合があります。
最良の結果を得るには:
- 信頼性が高く、適切な評価を得ているUSB 3.1またはThunderboltハブを使用してください。
- 帯域幅や電力供給能力に制限がある可能性のある、低コストのハブは避けてください。
- 通信やフォースフィードバックに関する問題が発生した場合は、コンピュータに直接接続するか、別のハブを使用してデバイスをテストしてください。
Haply Roboticsは、Lenovo、Anker、ORICO、Cable Mattersなどの主要メーカーの製品との互換性が概して良好であることが確認されていますが、個々のハブモデルによって互換性は異なる場合があります。