Inverse3 パラメータ
の「オプション」ボタンをクリックすると、Haply Inverse3、接続されたフォロワーデバイスとは独立して、2つのデバイス固有の設定を利用できます。
これらの設定は「Haply 」サービスを通じて提供されており、必要に応じて有効化、無効化、または調整することができます。
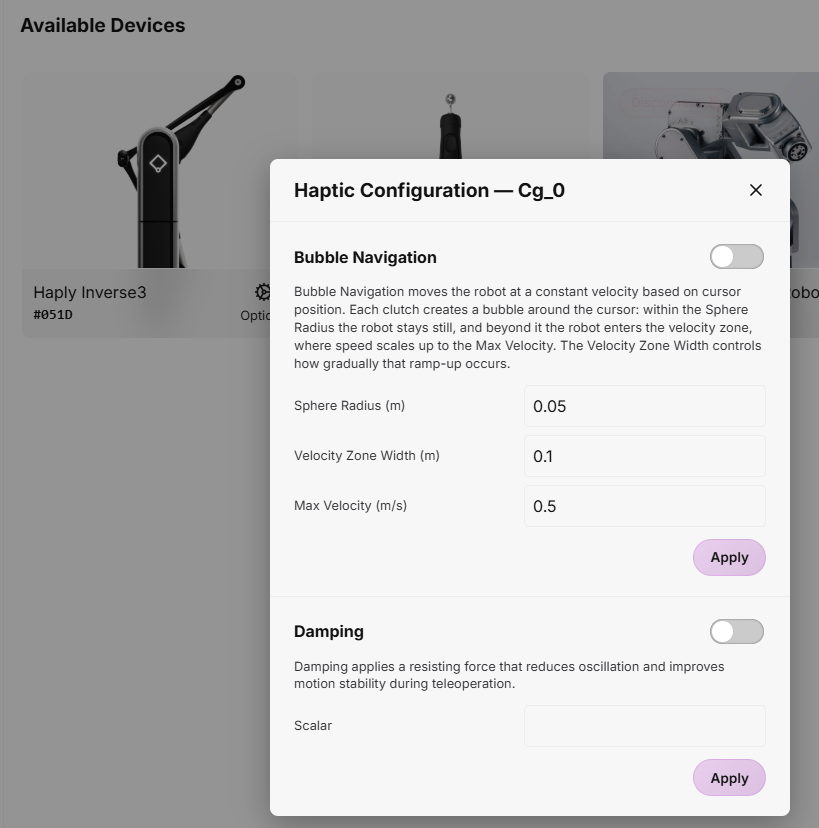
バブルナビゲーション
「バブルナビゲーション」機能を使えば、クラッチを繰り返し操作することなく、追従ロボットを、その物理的な可動範囲よりも広い作業領域内を移動させることができます。 Inverse3 クラッチを繰り返し操作することなく、フォロワーロボットを作業領域全体に動かすことができます。
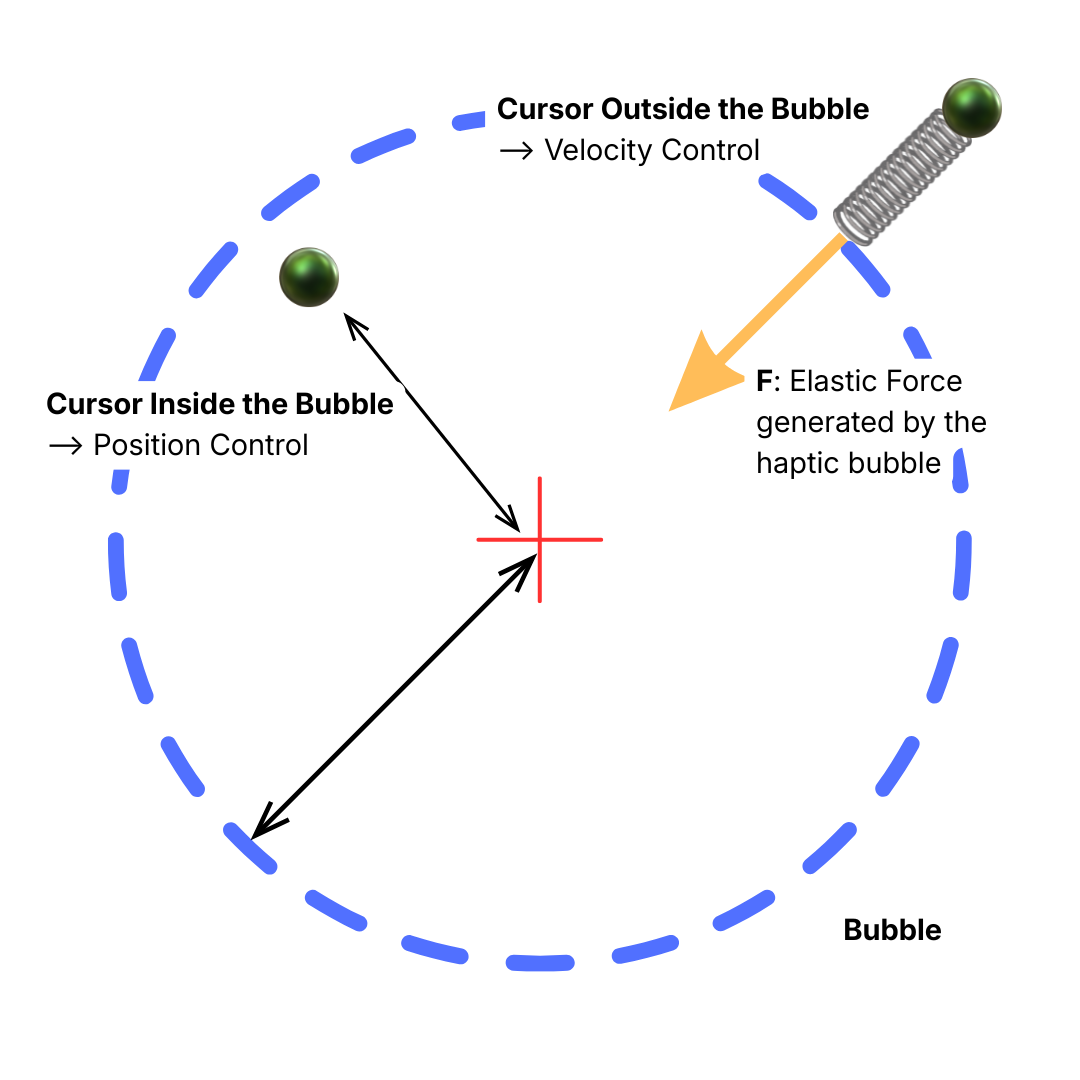
この機能は、カーソルの静止位置を中心とする仮想の球体(バブル)を軸として、2つの制御モードを組み合わせたものです:
- バブル内部: HARP は位置制御を採用しています。従属ロボットは、設定された動作スケールに従ってリーダーの動作を追従し、精密な操作タスクに対して正確な制御を実現します。
- バブルの外側: HARP は速度制御に切り替わります。追従ロボットは、リーダーが示す動きの方向に連続的に移動します。カーソルがバブルの境界から遠く離れるほど、指令速度は高くなります。
バブルの境界は、 Inverse3 カーソルが外側へ移動するにつれて強まる弾性的なハプティック抵抗として伝達されます。ナビゲーションゾーンの外縁部では、ハプティック抵抗が強くなることで、カーソルのそれ以上の移動が阻止されます。
速度ベースのナビゲーションを停止するには、カーソルをバブルの内側に戻してください。追従ロボットは連続的な動きを停止し、HARP は位置制御に戻ります。
HARP では、以下のバブルナビゲーションのパラメータを設定できます:
- 球(バブル)の半径(m):カーソルの静止位置を中心とする位置制御領域の半径を指定します。
- 速度ゾーンの幅(m):バブルの外側にある速度制御領域の幅を定義します。
- バブル外での最大速度(m/s):カーソルが速度制御領域内で動作している際の、フォロワーの最大速度を設定します。
減衰
「ダンピング」機能は、動きに逆らう抵抗性のハプティック力を加えることで、遠隔操作中の振動を低減し、安定性を向上させます。
ダンピングレベルは、1から最大25までのスカラー値で調整できます。この値を大きくすると、ダンピング効果が高まり、Inverse3 を通じてより強い抵抗力のフィードバックが得られます。