ロボットの設定
HARPは、ロボットごとのプラグインを通じて、複数のロボットアームとの連携をサポートするモジュール式制御プラットフォームとして設計されています。
各ロボットモデルには、固有の運動学パラメータ、動作制限、ツール定義、および安全設定があります。ロボットごとのチューニングおよびキャリブレーションパラメータは、引き続きロボットメーカーによって定義され、HARPでは直接設定されません。
ただし、HARPでは、インターフェースから直接変更可能な一部のロボットパラメータにアクセスできます。変更可能な項目については、ユーザーがロボットの基本設定ポータルやティーチングペンダントを開かなくても、変更内容がロボットに直接反映されます。
Mecademic Meca500
Meca500ロボットが接続されたら、「Options」ボタンをクリックして、「HARP 」プラグインでサポートされている設定可能なパラメータにアクセスしてください。
Meca500プラグインは、メーカーが公開した仕様に基づいて開発されており、Meca500ユーザーにすぐに利用できる統合的な体験を提供することを目的としています。
ロボットの設定
以下に説明するパラメータは、Mecademicの公式ドキュメントから引用したものです。詳細については、Mecademicの公式資料をご参照ください。
SetCollisionCfg
このコマンドは、衝突監視(ロボットリンク、ツール球体、およびMPM500モジュール)に関するイベントの重大度を指定します。
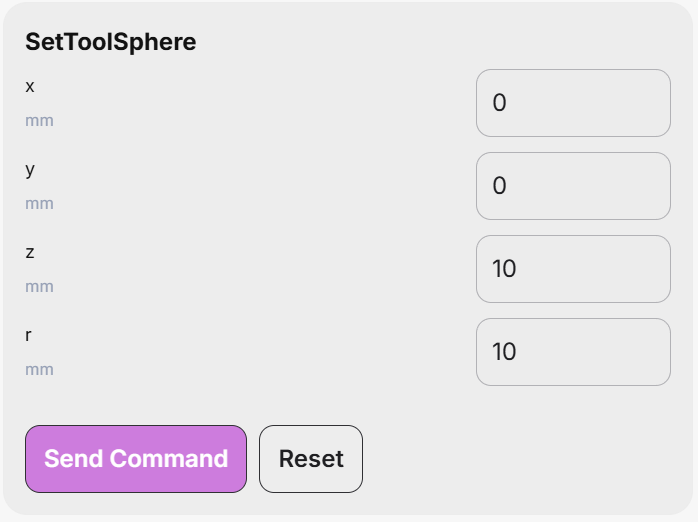
SetToolSphere
このコマンドは、フランジ基準フレーム(FRF)に固定された球体を定義します。この球体とロボットリンクとの間の干渉、およびSetWorkZoneLimitsコマンドで設定された境界ボックスの外側の領域は、SetWorkZoneCfgおよびSetCollisionCfgコマンドで定義されたとおりに監視することができます。
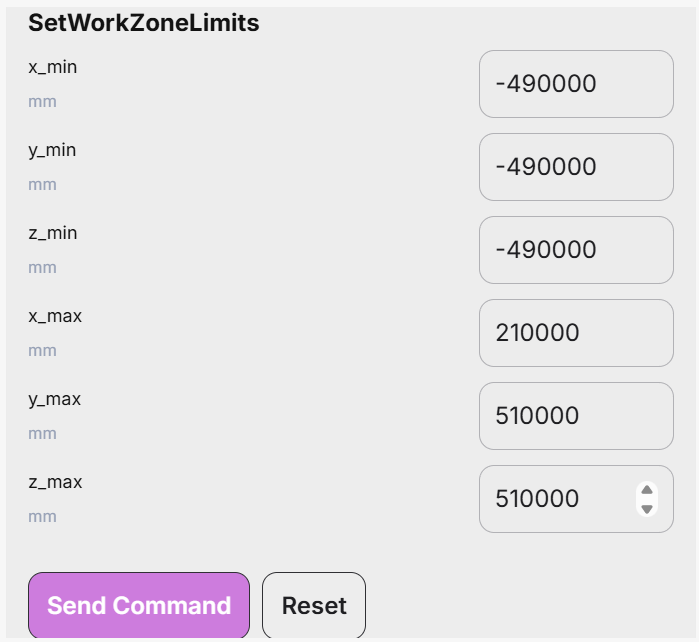
SetWorkZoneLimits
このコマンドは、ベース参照フレーム(BRF)の軸と平行な境界ボックス(直方体)を定義します。このコマンドの引数は、対角線上に位置する2つの頂点の座標であり、これらを「最小」頂点と「最大」頂点と呼びます。最小頂点の各座標は、最大頂点の対応する座標よりも小さくなければなりません。
SetWorkZoneCfg
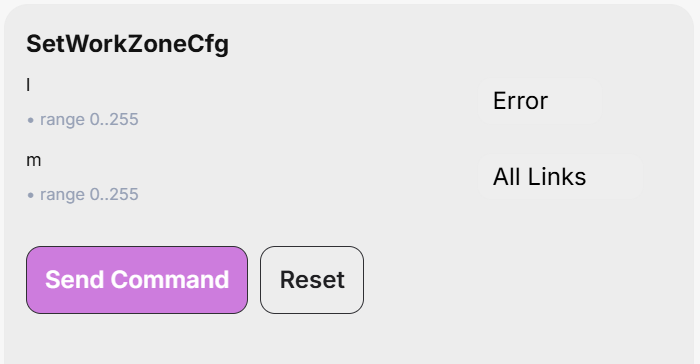
このコマンドは、作業領域の制限監視および検証が必要なロボット部品に対する「イベントの重大度」を指定します。
SetTrf
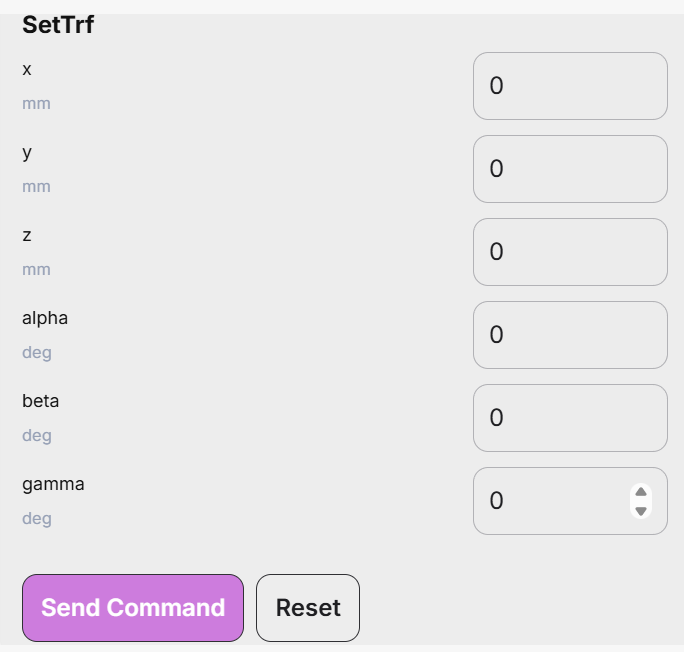
このコマンドは、FRFを基準としたTRFの姿勢を定義します。ブレンディングが有効になっている場合でも、このコマンドを実行するとロボットが完全に停止することに注意してください。
SetAutoConf
このコマンドは、MovePoseおよび MoveLin* コマンドで検出される自動姿勢構成の選択を有効または無効にします。この自動選択機能はターン構成の選択と連動して動作し、コントローラーが目標姿勢に対応する「最も近い」関節セットを選択できるようにします。
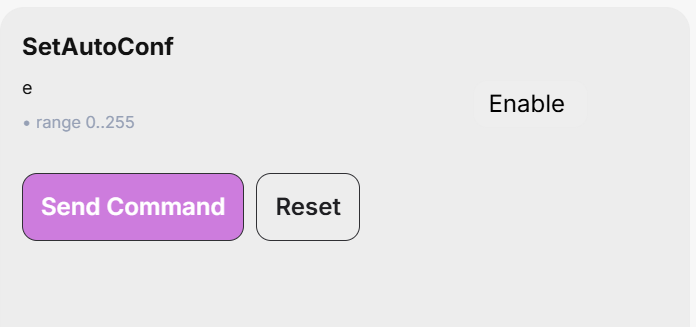
MoveLin* コマンドの場合、自動姿勢構成の選択を有効にすると、経路が手首の特異点または肩の特異点を正確に通過する場合にのみ、構成の変更が可能になります。
SetAutoConfTurn
このコマンドは、ロボットの最終関節に対する自動ターン選択を有効または無効にします。 このコマンドは、MovePoseコマンドおよびすべての MoveLin* コマンドに影響を与えます。自動ターン選択が有効な状態でMovePoseコマンドを実行すると、最後の関節は常に最短経路を選択し、180°を超えない範囲で回転します。一方、MoveLin* コマンドの場合、自動ターン選択を有効にしても、直線移動中にターン構成を変更できるようになるだけです。