テレオペレーション
テレオペレーションとは、3Dリーダー装置の動きが、ロボットアームやそれに連結されたエンドエフェクタを含むフォロワーの動きに変換される動作モードです。
始める前に、以下の点をご確認ください:
- ロボットセルおよびその周辺の作業スペースに、前の作業で使用した工具、部品、その他の障害物がないことを確認してください。
- 非常停止ボタンに手が届くかどうか、また適切な速度および動作制限が設定されているかを確認してください。
- 正しい制御グループが関連付けられていることを確認してください。制御グループの作成については、該当する項目を参照してください。
- コマンド画面が表示されていることを確認してください。コマンドセンターを参照してください。
ヴァースグリップ
下の画像にあるように、VerseGripには3つのボタンがあります。HARPにおける各ボタンの機能については、次のセクションで説明します。
一般的な設定や使用方法については、『VerseGrip Stylus スタートガイド』をご覧ください。
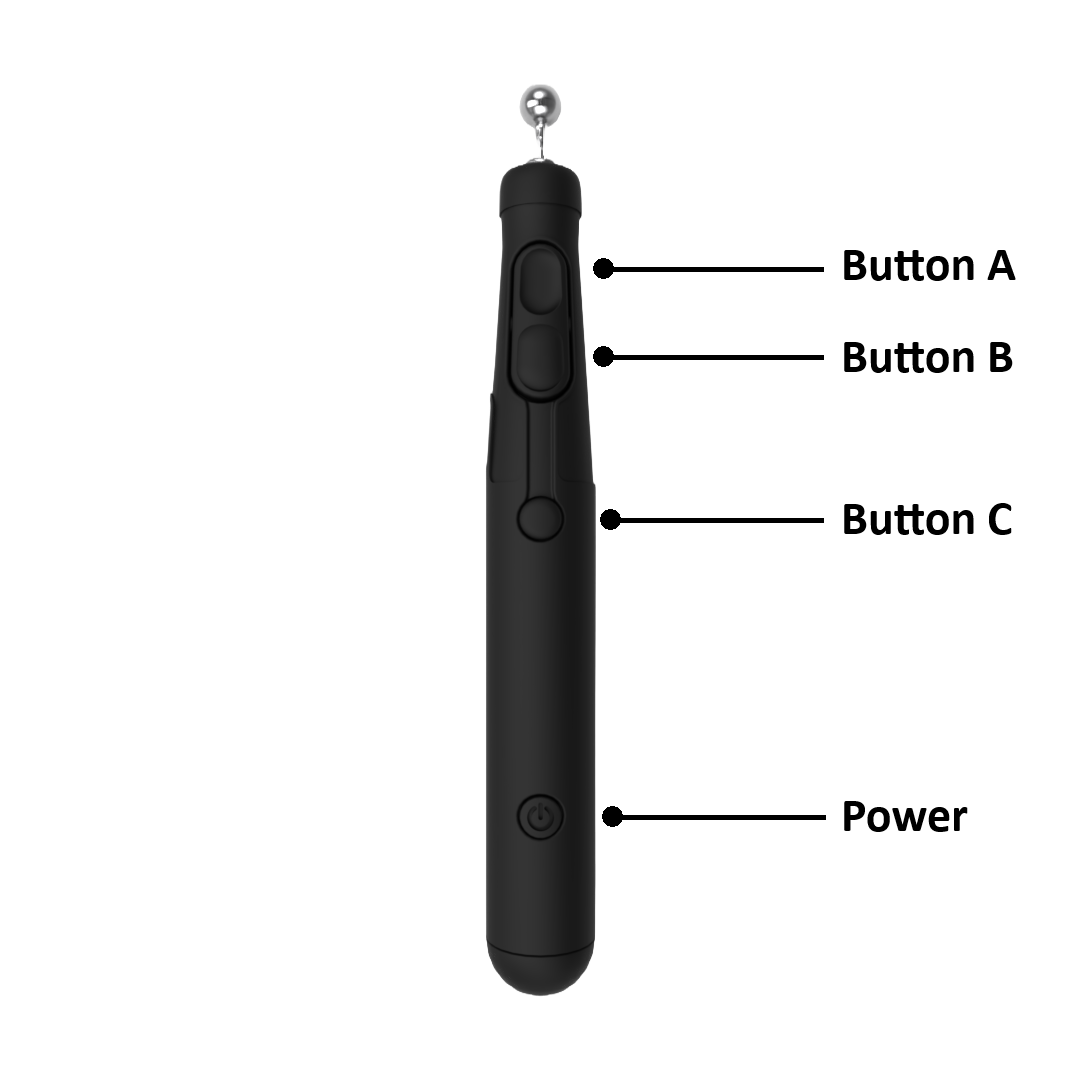
ボタンA - 基本操作
- クラッチ(押し続ける):ボタンを押し続けると、フォロワー動作が有効になります。ボタンから指を離すと、テレオペレーションが停止し、ロボットは現在の姿勢を維持します。
- クラッチが作動し、方向制御が無効になっている場合、デカルト座標位置のみが制御されます。VerseGripによる方向の変化は無視されます。
ボタン B - 方向操作
- 方向切り替え(タップ): テレオペレーション中に、方向制御を有効または無効にします。
- 注:デカルト座標系での並進移動のみを制御します。ロボットは、リーダーの位置動作に従っている間、現在の方向を維持します。
- オン:クラッチが作動している間、ロボットはVerseGripの位置と 方向の両方に従います。
ボタン C - エンドエフェクタの作動
- ツールの操作(押す): 設定されたプラグインに応じて、接続されたエンドエフェクタを制御します。
- グリッパー:グリッパーを開閉します。
- ポンプまたはその他の補助ツール:プラグインで定義された動作に従って、ツールを起動または停止します。
Mecademic MPM500 空気圧モジュールを制御するには:
- **ボタン3(補正ボタン)**を使用して、1つの空圧出力を開くか閉じるかします。
- キーボードの「O」キーと「P」キーを使って、両方の出力を開くか、または両方とも閉じます。
詳細については、MPM500モジュールを参照してください。
Roku
Rukoには、対応するロボットやグリッパーを操作するための4つのボタンとコントロールホイールが備わっています。
VerseGripとはクラッチの動作が異なります。ロボットの動作を有効にするには、Rukoの背面にあるクラッチボタンを押し続けてください。
利用可能な制御機能は以下の通りです:
- トリガー:遠隔操作用クラッチ
- 左ボタン:接続されたグリッパーを完全に開きます。
- 右ボタン:接続されたグリッパーを完全に閉じます。
- 下部のボタン:方向制御を有効または無効にします。
- ホイール: Robotiqなどの対応グリッパーの場合、ホイールを使用してグリッパーを徐々に開いたり閉じたりすることができます。
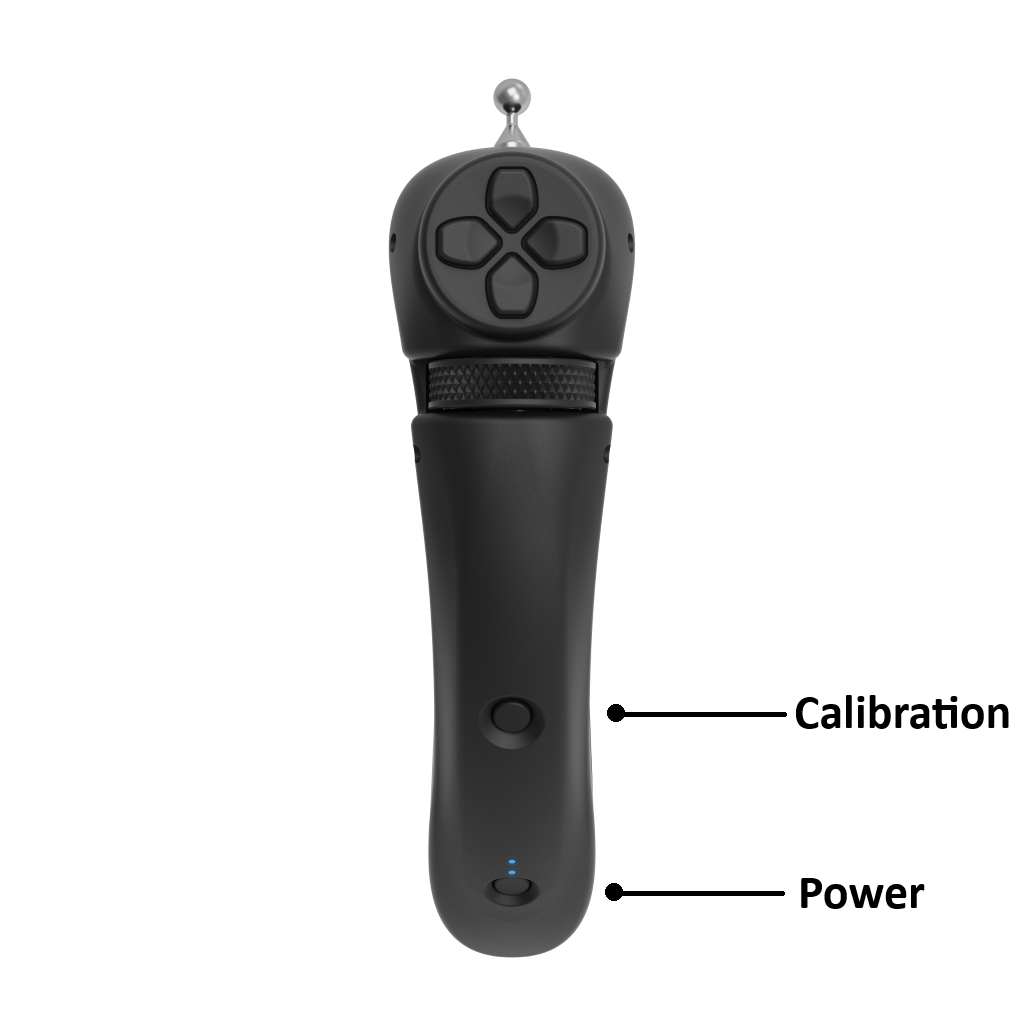
Mecademic MPM500 空気圧モジュールを制御するには、左右のボタンを使用して、各空気圧バルブを個別に開閉してください。
詳細については、MPM500モジュールを参照してください。
Mecademic MPM500 空圧モジュール
Mecademic MPM500 空気圧モジュールは、HARP v2.x でサポートされています。空気圧制御は標準的なグリッパーの動作とは異なるため、VerseGripまたはRukoを使用する場合の制御動作も異なります。
HARPでMPM500を制御する方法を視覚的に解説した動画については、以下をご覧ください。
リーダーの再中央揃え
テレオペレーション中にリーダーが物理的な動作範囲の限界に達した場合:
- クラッチを離してください。フォロワーロボットは現在の姿勢を維持します。
- リーダーをワークエリア内のより快適な位置に移動させてください。
- クラッチをもう一度押したままにしてください。新しいリーダーの位置で、遠隔操作が再開されます。
軸ロック
一部のテレオペレーション作業では、ロボットの1つ以上の軸をロックすることで、操作を簡素化し、動作制御を改善することができます。HARPでは、並進軸と回転軸をそれぞれ独立してロックすることができます。
- X、Y、またはZキーを押して、対応する並進軸をロックまたはロック解除します。
- Shift + X、Shift + Y、またはShift + Zキーを押して、それぞれの回転軸をロックまたはロック解除します。
たとえば、X軸 およびY軸の並進軸がロックされている場合、ロボットはZ軸に沿ってのみ移動できます。X軸およびY軸に沿った移動は制限されます。
方向制御にも同じ原理が適用されます。回転軸をロックすると、その軸を中心とした回転は阻止されますが、ロックされていない残りの軸を中心とした動作は許可されます。
軸のロックが有効になると、コマンドバーにカラーインジケーターが表示され、現在ロックされている並進軸または回転軸を示します。

電源を切る手順
HARP 閉じる
- HARP 終了する前に、保存の確認メッセージが表示されたら、プロジェクトを保存してください。
- アプリケーションを終了するには、「HARP 」ウィンドウの右上隅にある「X」をクリックしてください。
- HARP 終了時には、接続中のロボットの接続が自動的に切断されます。
Inverse3 オフ
- 「デバイスマネージャー」ウィンドウが開いている場合は、閉じてください。
- Inverse3USB-Cケーブルを取り外してください。
- Inverse3から電源ケーブルを取り外してください。
ワイヤレスVerseGripの電源を切る
- 電源ボタンを約3秒間押し続けてください。
- LEDインジケーターの電源が切れており、点滅しなくなっていることを確認してください。