立ち入り禁止区域
HARP における立ち入り禁止区域は、ロボットの3D作業空間内に設定された、立ち入りが禁止された仮想領域を定義します。遠隔操作中、ロボットのTCPは、このように設定された領域に進入することはできません。
立ち入り禁止区域は、ロボットのセル内にある物理的な物体や立ち入り制限区域を表すために使用できます。例えば:
- モンタージュ
- 画面
- 近隣の機械
- 作業台
- 事業者または従業員専用のエリア
除外ゾーンは「ワークスペース」ページから作成・設定します。このページでは、各ゾーンの位置を指定し、対象となる物理的な領域に合わせてサイズを調整することができます。
作業空間の境界は、ロボットのTCPを定義された動作範囲内に留めるのに対し、立ち入り禁止区域は、TCPがその作業空間内の特定の領域に侵入するのを防ぎます。
遠隔操作中、ロボットが立ち入り禁止区域に近づくと、HARP はその動きを制限し、区域への侵入を防止します。オペレーターが引き続き境界線に向かって進む場合、ロボットは立ち入り禁止区域の表面に沿って滑るように移動し、その間、 Inverse3を通じてハプティックフィードバックが与えられ、オペレーターは仮想の障害物を体感できるようになります。
回避領域のチェックは、ロボット本体ではなく、ロボットのTCPに基づいて行われます。そのため、回避領域を設定する際は、物理的な物体の周囲に適切な余裕を持たせるようご注意ください。
立ち入り禁止区域は、物理的な作業空間を正確に反映している必要があります。これらの位置はロボットおよび作業空間の座標系を基準として定義されるため、ロボットの姿勢、区域の配置、または区域の寸法に誤りがあると、仮想シーンが物理的な環境と一致しなくなる可能性があります。
通常運転を開始する前に、必ず低速走行時の通行禁止区域を確認してください。
除外ゾーンの設定
排除ゾーンとは、ワークスペースに追加できる仮想オブジェクトであり、ロボットのTCPが物理オブジェクトが占めている領域に侵入するのを防ぐことができます。
HARP 現在、2種類の除外ゾーンに対応しています:
- キューブ
- Sphère
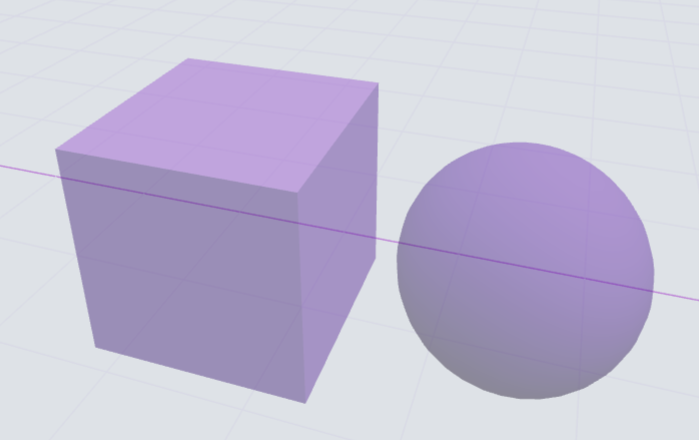
除外範囲を追加するには:
- ページの左下隅に ワークスペース、アイコンをクリックしてください キューブ ou Sphère.
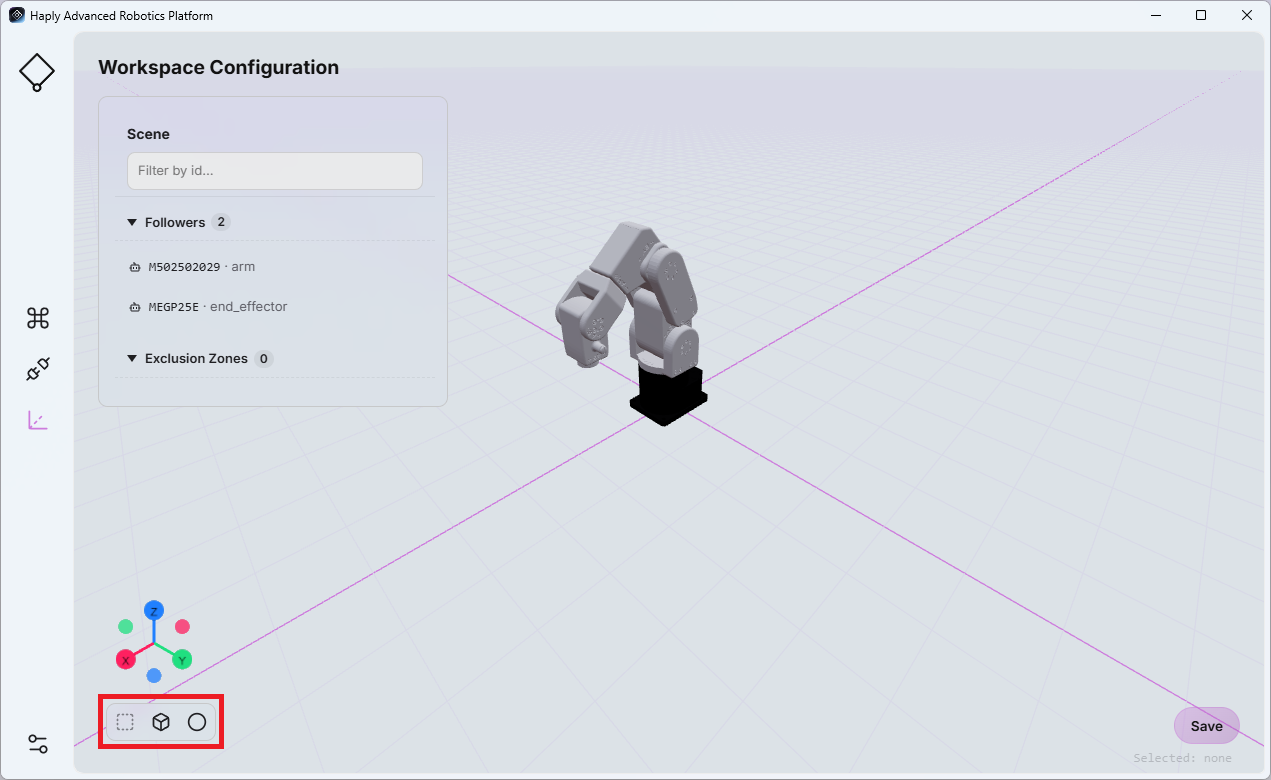
- 新しく作成された立入禁止区域が、要素の一覧に表示されます。
- 除外範囲を選択すると、その設定可能なプロパティがページの右側に表示されます。
利用可能な設定は、選択した形式によって異なります:
- 立方体:位置、幅、奥行き、高さ(メートル単位)
- 球:位置と半径(メートル単位)
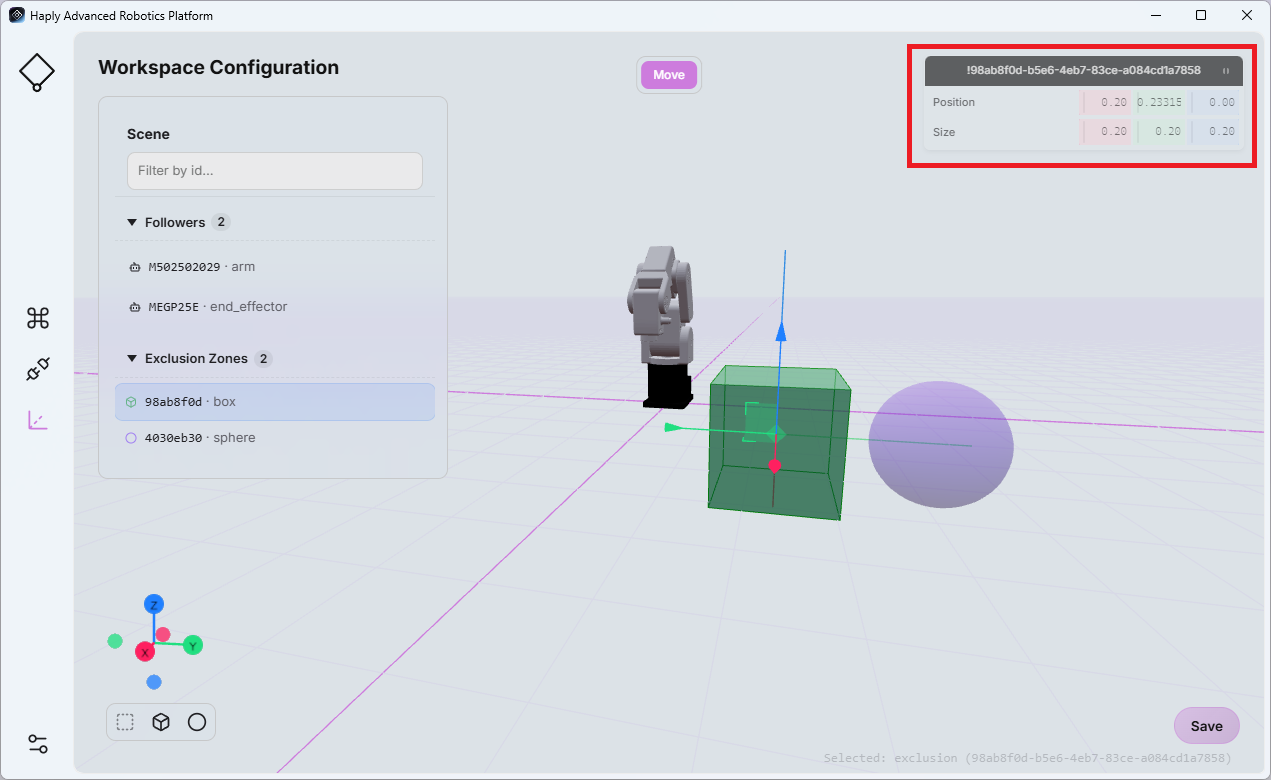
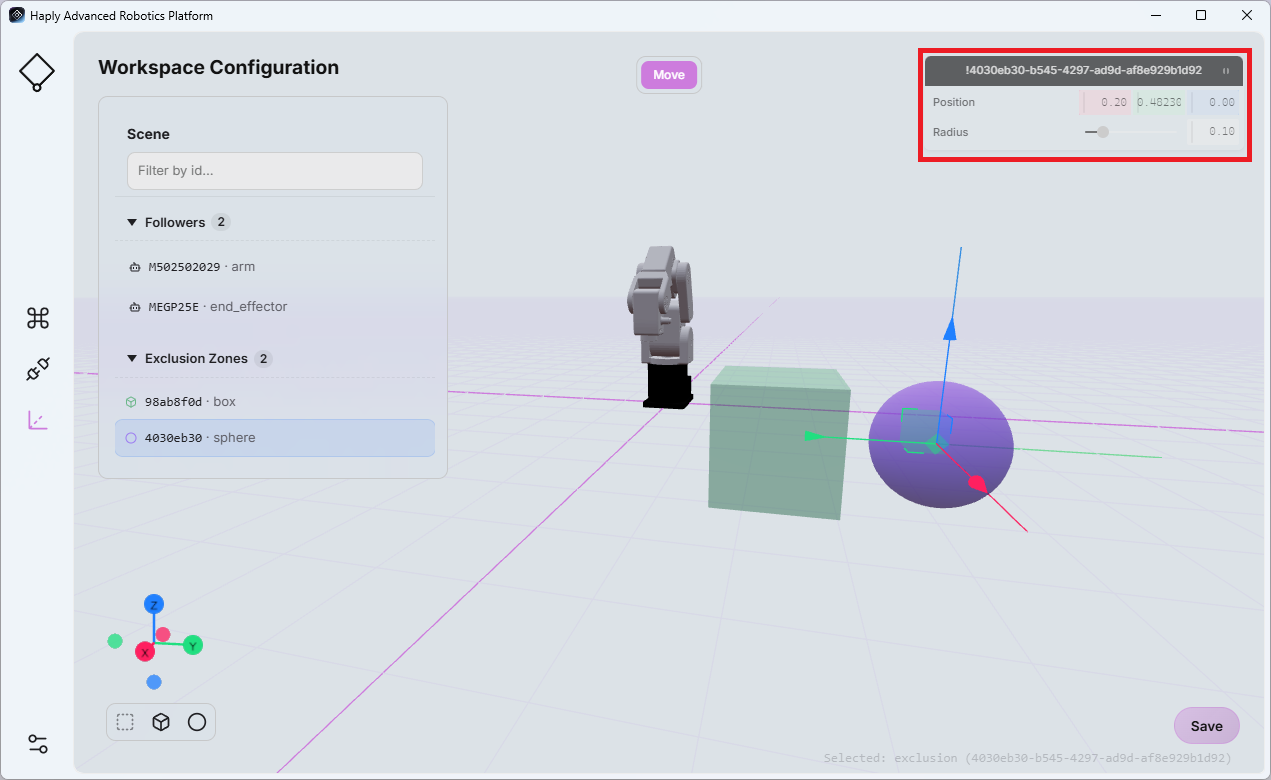
必要に応じて値を調整し、対応する物理的な物体や立ち入り禁止区域を反映させてください。
変更内容を保存するには、ページを閉じる前に「保存」をクリックしてください。
ワークスペースの設定は、「コマンドセンター」画面の「シーンビュー」と直接関連しています(「シーンビュー」を参照)。ワークスペースの設定に変更を加えると、その変更は「シーンビュー」に反映されます。
読み込み中のエラー
記録されたロボットの動作を読み込む際、HARP は、現在の作業空間で定義された除外領域に対して、エンドエフェクタの予測軌道を検証します。
これは、ファイルが .hrpr 記録されたデータは、プロジェクトやユーザー間で共有されます。これは、ワークスペースの設定が、その動きが最初に記録された環境とは異なる場合があるためです。
読み込み前および読み込み中に、HARP は動作ファイルを事前に読み込み、末端エフェクタの今後の軌跡が設定済みの除外領域と交差するかどうかを判断します。
ケース 1 – 再生開始前の衝突:
HARP が、ロボットの現在位置と記録された動作の開始位置を結ぶ軌跡が立ち入り禁止区域と交差していることを検出した場合、再生は開始されません。立ち入り禁止区域が要求された軌跡を遮っていることを示すエラーメッセージが表示されます。
ケース 2 – 再生中の衝突:
HARP が、再生がすでに進行中の状態で、記録された軌道の先にある部分が除外ゾーンと交差することを検出した場合、再生は停止し、除外ゾーンが記録された軌道を塞いでいることを示すエラーメッセージが表示されます。
再生中の干渉チェックは、HARP の現在のワークスペースで設定された除外領域に基づいて行われます。記録されたモーションを実行する前に、仮想ワークスペースが物理環境を正確に反映していることを必ず確認してください。