新しいプロジェクトを作成する
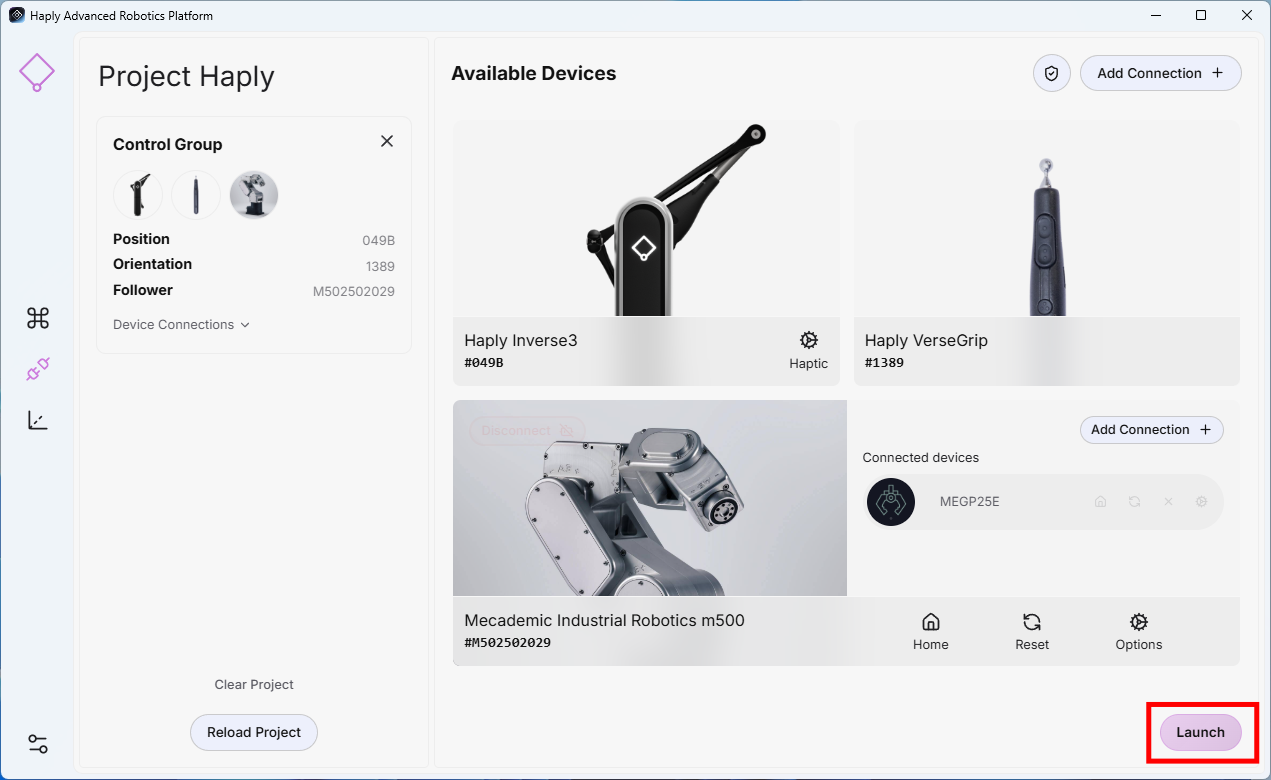
HARP を起動すると、「接続」タブが自動的に開きます。このタブから、新しいプロジェクトを作成したり、既存のプロジェクトを開いたりすることができます。
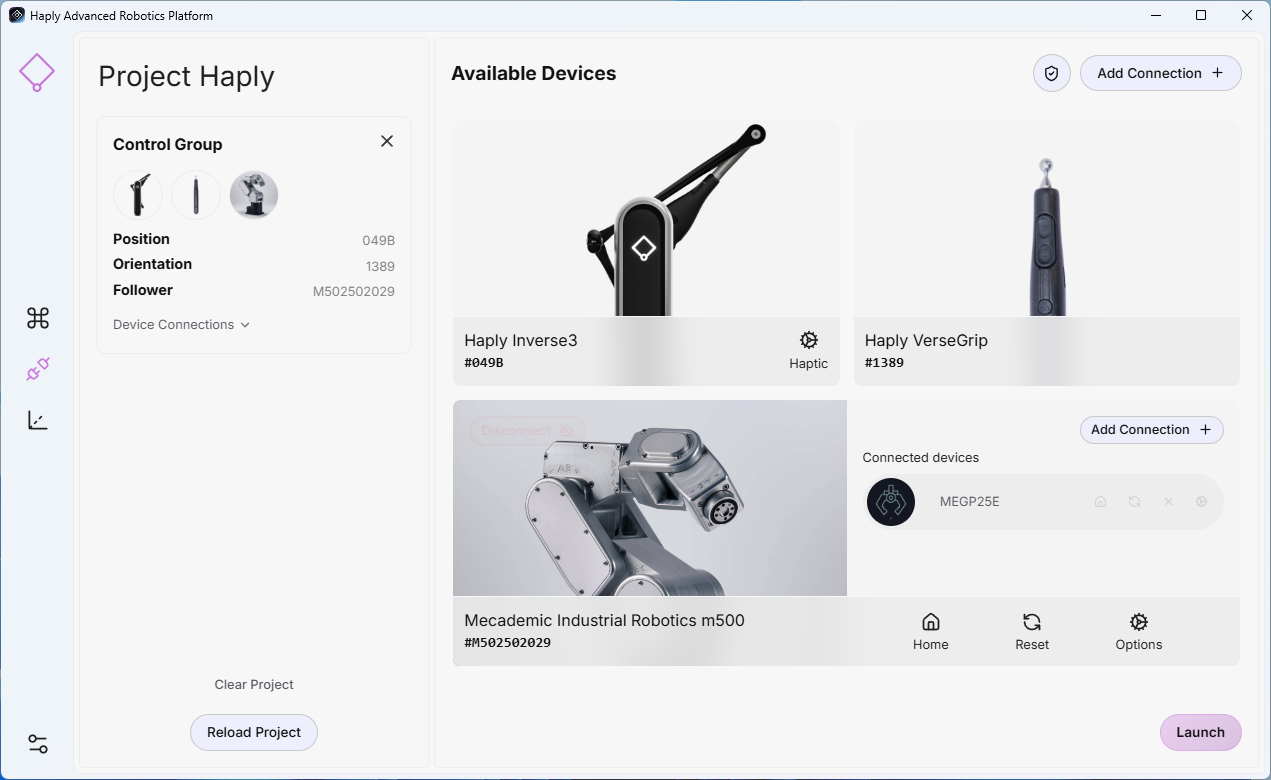
Haply で対応しているデバイス( Inverse3VerseGripやRukoなどの HARP対応デバイスは、 によって自動的に検出されます。下の画像に示すように、接続された各デバイスは「接続」タブに、デバイスIDとともに表示されます。
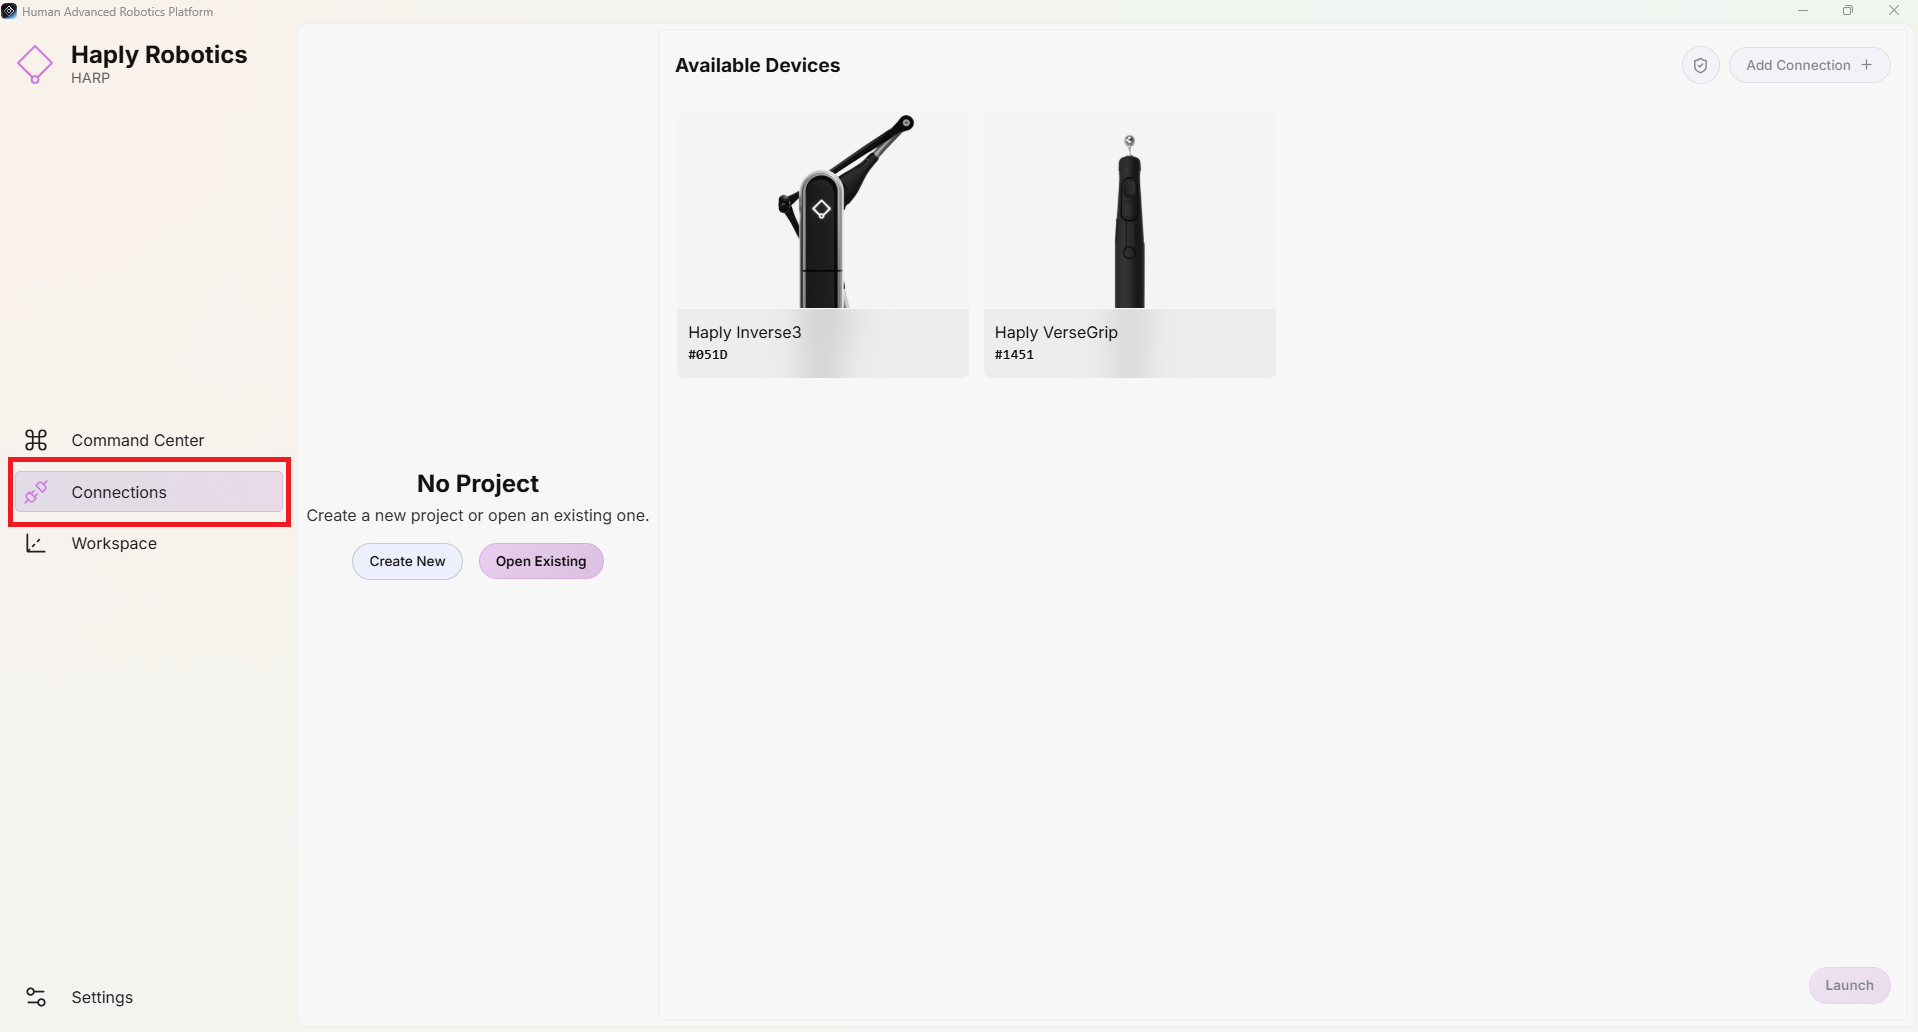
「新規作成」ボタンをクリックし、希望するプロジェクト名を入力してください。その後、もう一度「新規作成」をクリックし、新しいプロジェクトのフォルダを作成するディレクトリを選択してください。
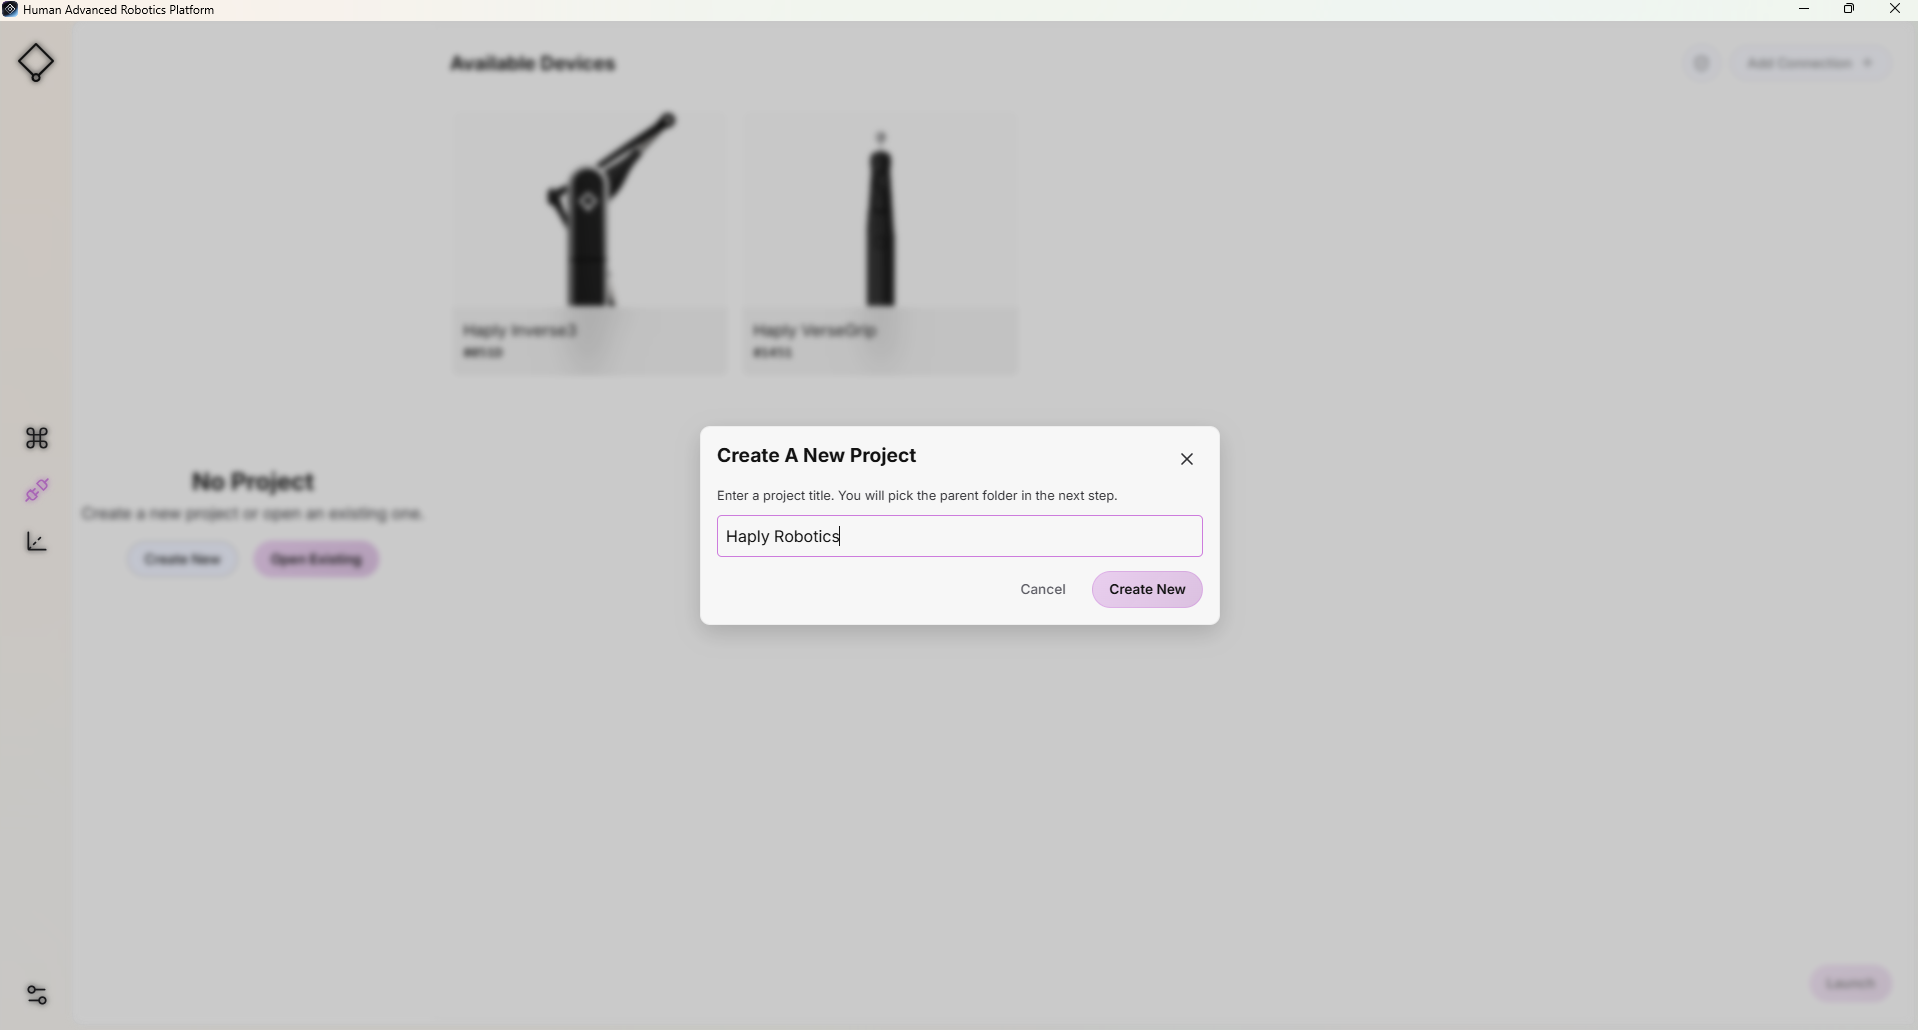
たとえば、プロジェクト名が 初めてのプロジェクト また、選択されたレパートリーは マイドキュメント,HARP を実行すると、次のプロジェクトフォルダが作成されます: My Documents/MyFirstProject/
このプロジェクトに関連するすべてのファイルは、このフォルダに保存されます。
フォロワーボットを追加する
- 画面上部の「接続を追加」をクリックしてください。
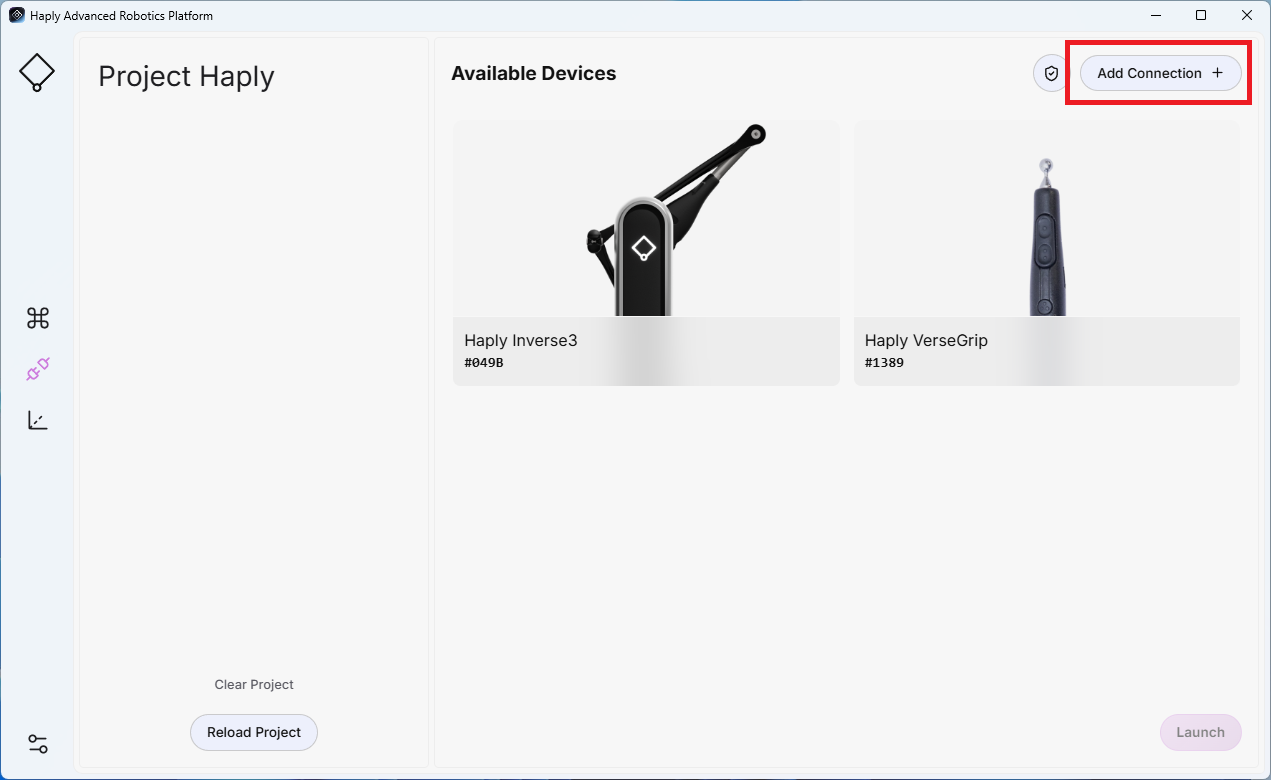
- お使いのロボットアームに適したプラグインを選択し、そのIPアドレス、接続文字列、またはIDを入力してください。
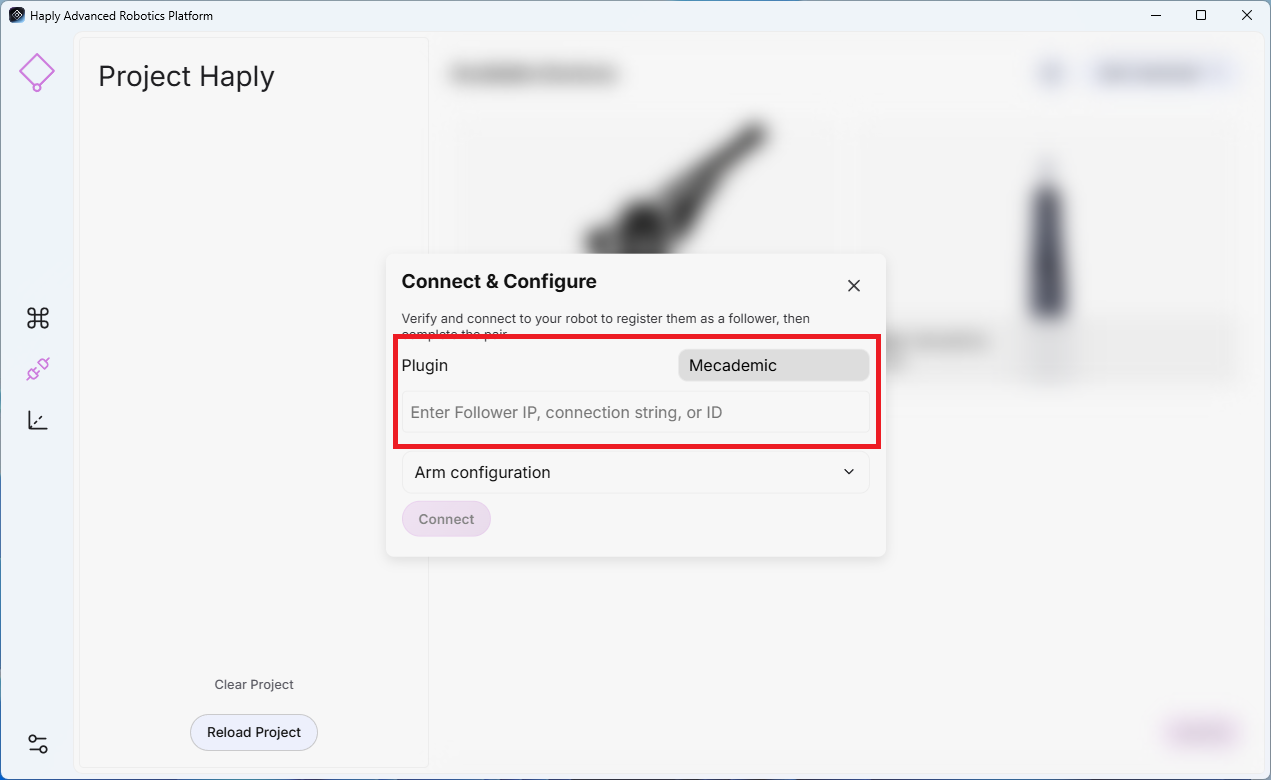
-
アームの設定(オプション):これらのパラメータは、ロボットの初期TCP位置および遠隔操作開始前の動作パラメータを定義します。
- 向き(度):希望するTCPの向きを指定します。
- 位置のオフセット(メートル):希望するTCP位置のオフセットを指定します。
- 速度(%):ロボットの最大許容移動速度を指定します。
- 移動を許可:このオプションを「はい」に設定すると、HARP は、接続が確立された後、ロボットが設定された姿勢へ移動することを許可します。
-
「接続」をクリックしてください。
ターミナルエフェクターを追加する
エンドエフェクタは、親となる追従装置に関連付けられています。まずロボットアームを接続して設定し、その後、対応するエンドエフェクタの接続を追加してください。
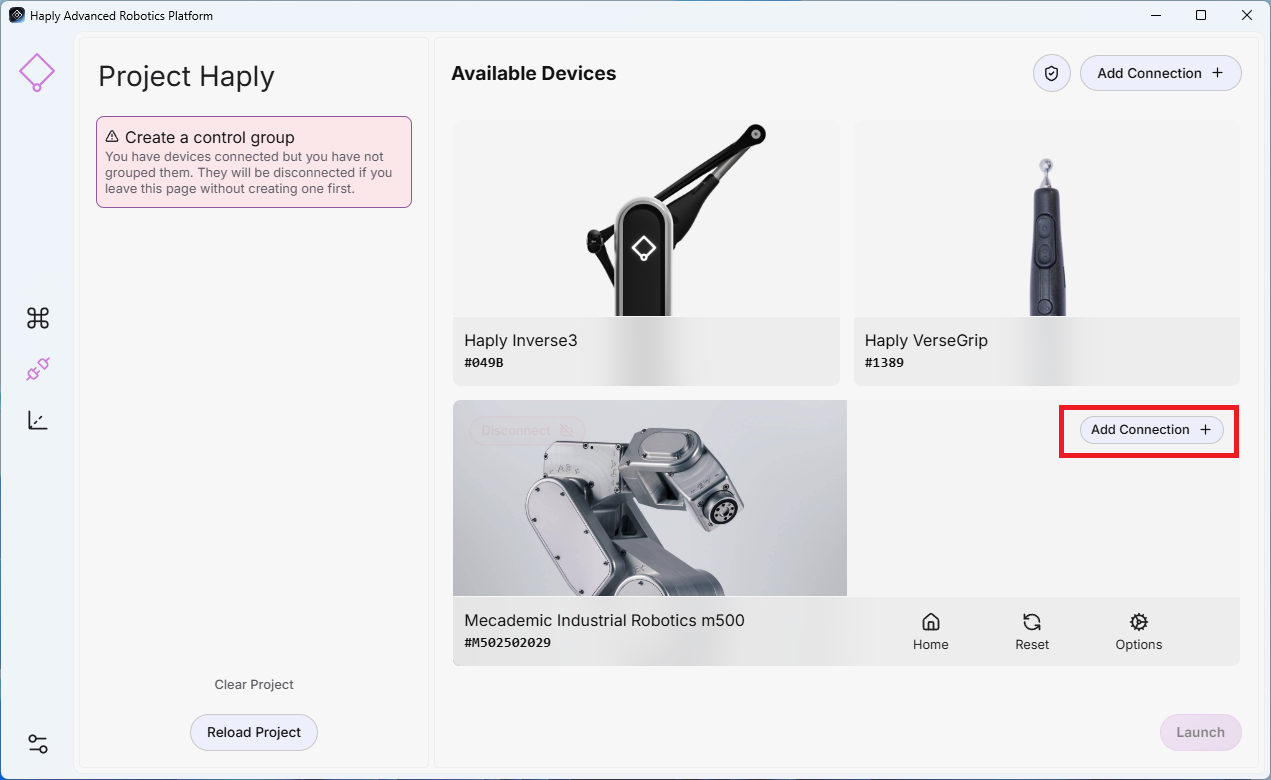
- ロボットの接続を追加したら、エンドエフェクタが接続されている親ロボットで「接続を追加」を選択してください。
- プラグインを選択:お使いのピンチと同じ名前のプラグインを選んでください。
- アドレス:デバイスのIPアドレスまたはCOMポート番号(例:COM11)を入力してください。
- 「接続」をクリックしてください。
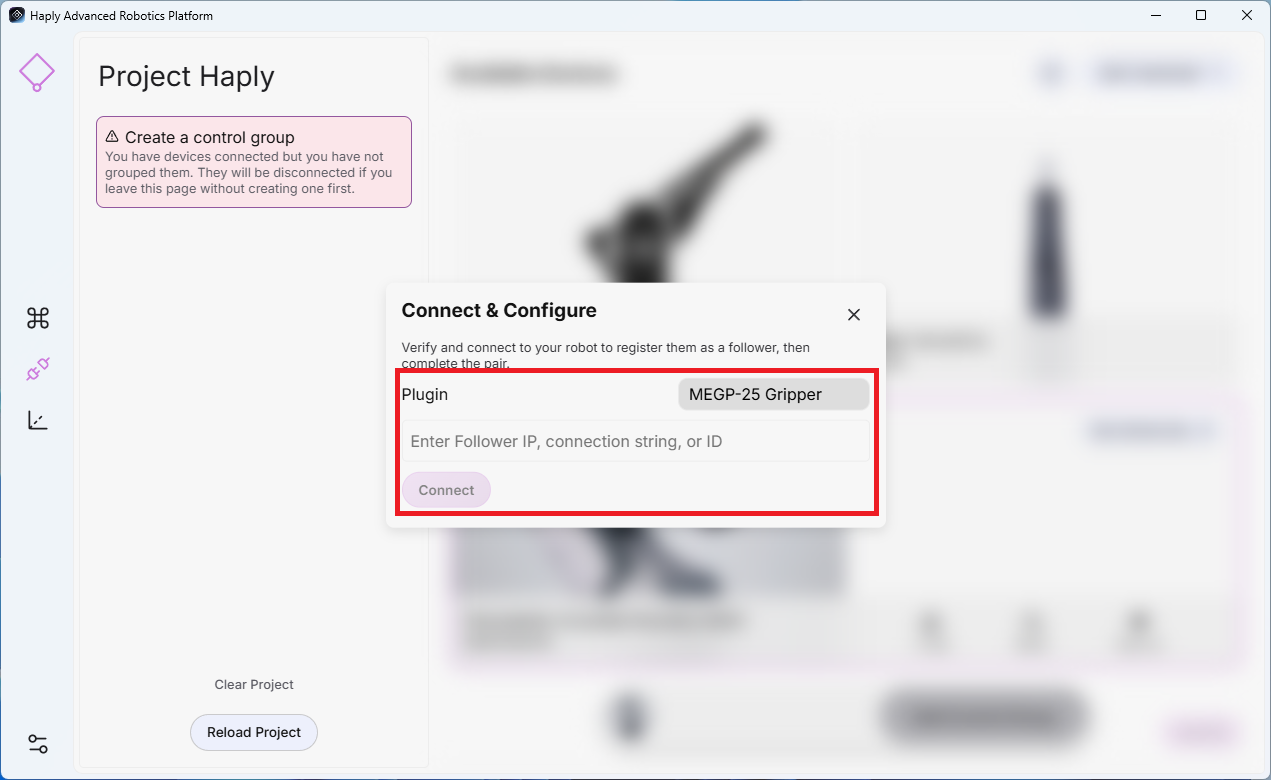
HARP 現在、Universal Robots向けに、Mecademic製の末端装置、Robotiq製の把持器、およびBota製のF/Tセンサーに対応しています。
- Mecademicのターミナルエフェクタについては、接続済みのMecademicロボットと同じIPアドレスを使用してください。
- Robotiq製クランプまたは外部のF/T Botaセンサーを使用する場合は、そのデバイス固有のIPアドレスを使用して設定を行ってください。
対照群を作成する
- [接続] 画面で、制御グループに含めたい各デバイスを選択してください。
- ページ下部の「コントロールグループを追加」をクリックしてください。
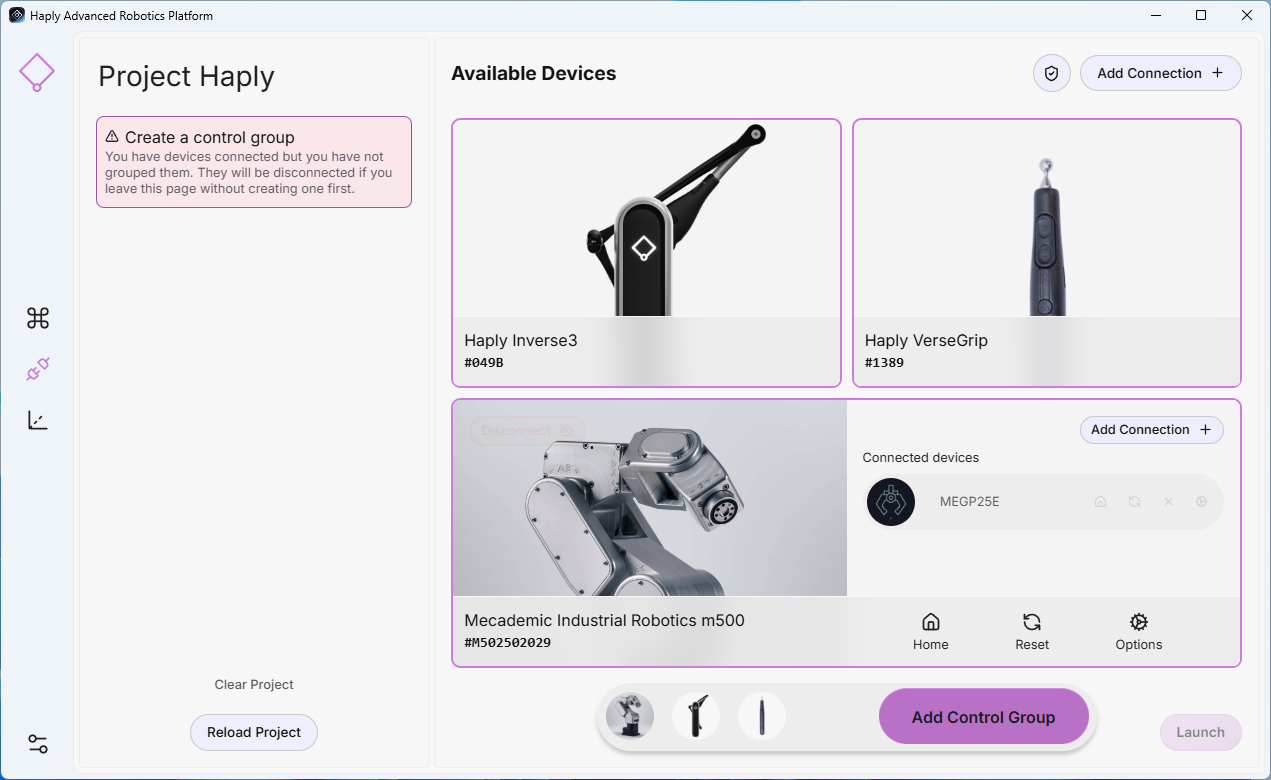
- 新しいコントロールグループが左側のパネルに表示され、現在進行中のプロジェクトに保存されます。
新しい機器を接続したら、低速で移動方向と速度が正しいことを確認してください。その際、ロボットセル周辺に人や機器がいないことを必ず確認してください。
テレオペレーションを開始する
コントロールグループの設定が完了し、必要なすべてのデバイスが接続されたら、右下隅にある「開始」をクリックして、遠隔操作を開始してください。