作業領域の制限
HARP では、作業領域の制限によって仮想的な3次元境界が定義され、ロボットのTCPはこの境界内に収まる必要があります。制限値は、「作業領域」ページでX軸、Y軸、Z軸の最小値と最大値を設定することで設定され、単位はメートルです。
遠隔操作中、HARP は、ロボットが箱の端に近づくと減速し、端を越えるのではなく、その端に沿って滑るように動作させます。同時に、Inverse3 に反作用力を加え、操作者に壁があるかのような感覚を与えます。
作業エリアの制限は、ロボットが物理的には到達できるものの、操作には使用されないエリアへの進入を防ぐために利用できます。例えば:
- 作業台の下面
- ロボット作業ユニットの境界の外側
- 設備やその他の障害物の近く
- 操作者側または立ち入り制限区域
設定されたワークスペースの制限は、ロボットのTCPにのみ適用され、アーム全体の衝突検出を意味するものではありません。
作業領域の制限は、HARP においてソフトウェアによって定義される制約です。これらは、ロボットに組み込まれた安全機能、安全コントローラ、緊急停止装置、またはその他の必須の安全システムに代わるものではなく、それらを補完することを目的としています。
ロボットを設置する作業エリアの制限:
- HARP で「ワークスペース」ページを開きます。
- 「ワークスペース設定」パネルを探します。
- 左側のオブジェクト一覧から、接続済みのロボットを選択してください。
- 「ワークスペースの設定」ページの右側で、X、Y、Z軸の最小値と最大値をメートル単位で設定します。
- 更新後のワークスペースの設定を保持するために、項目を保存します。
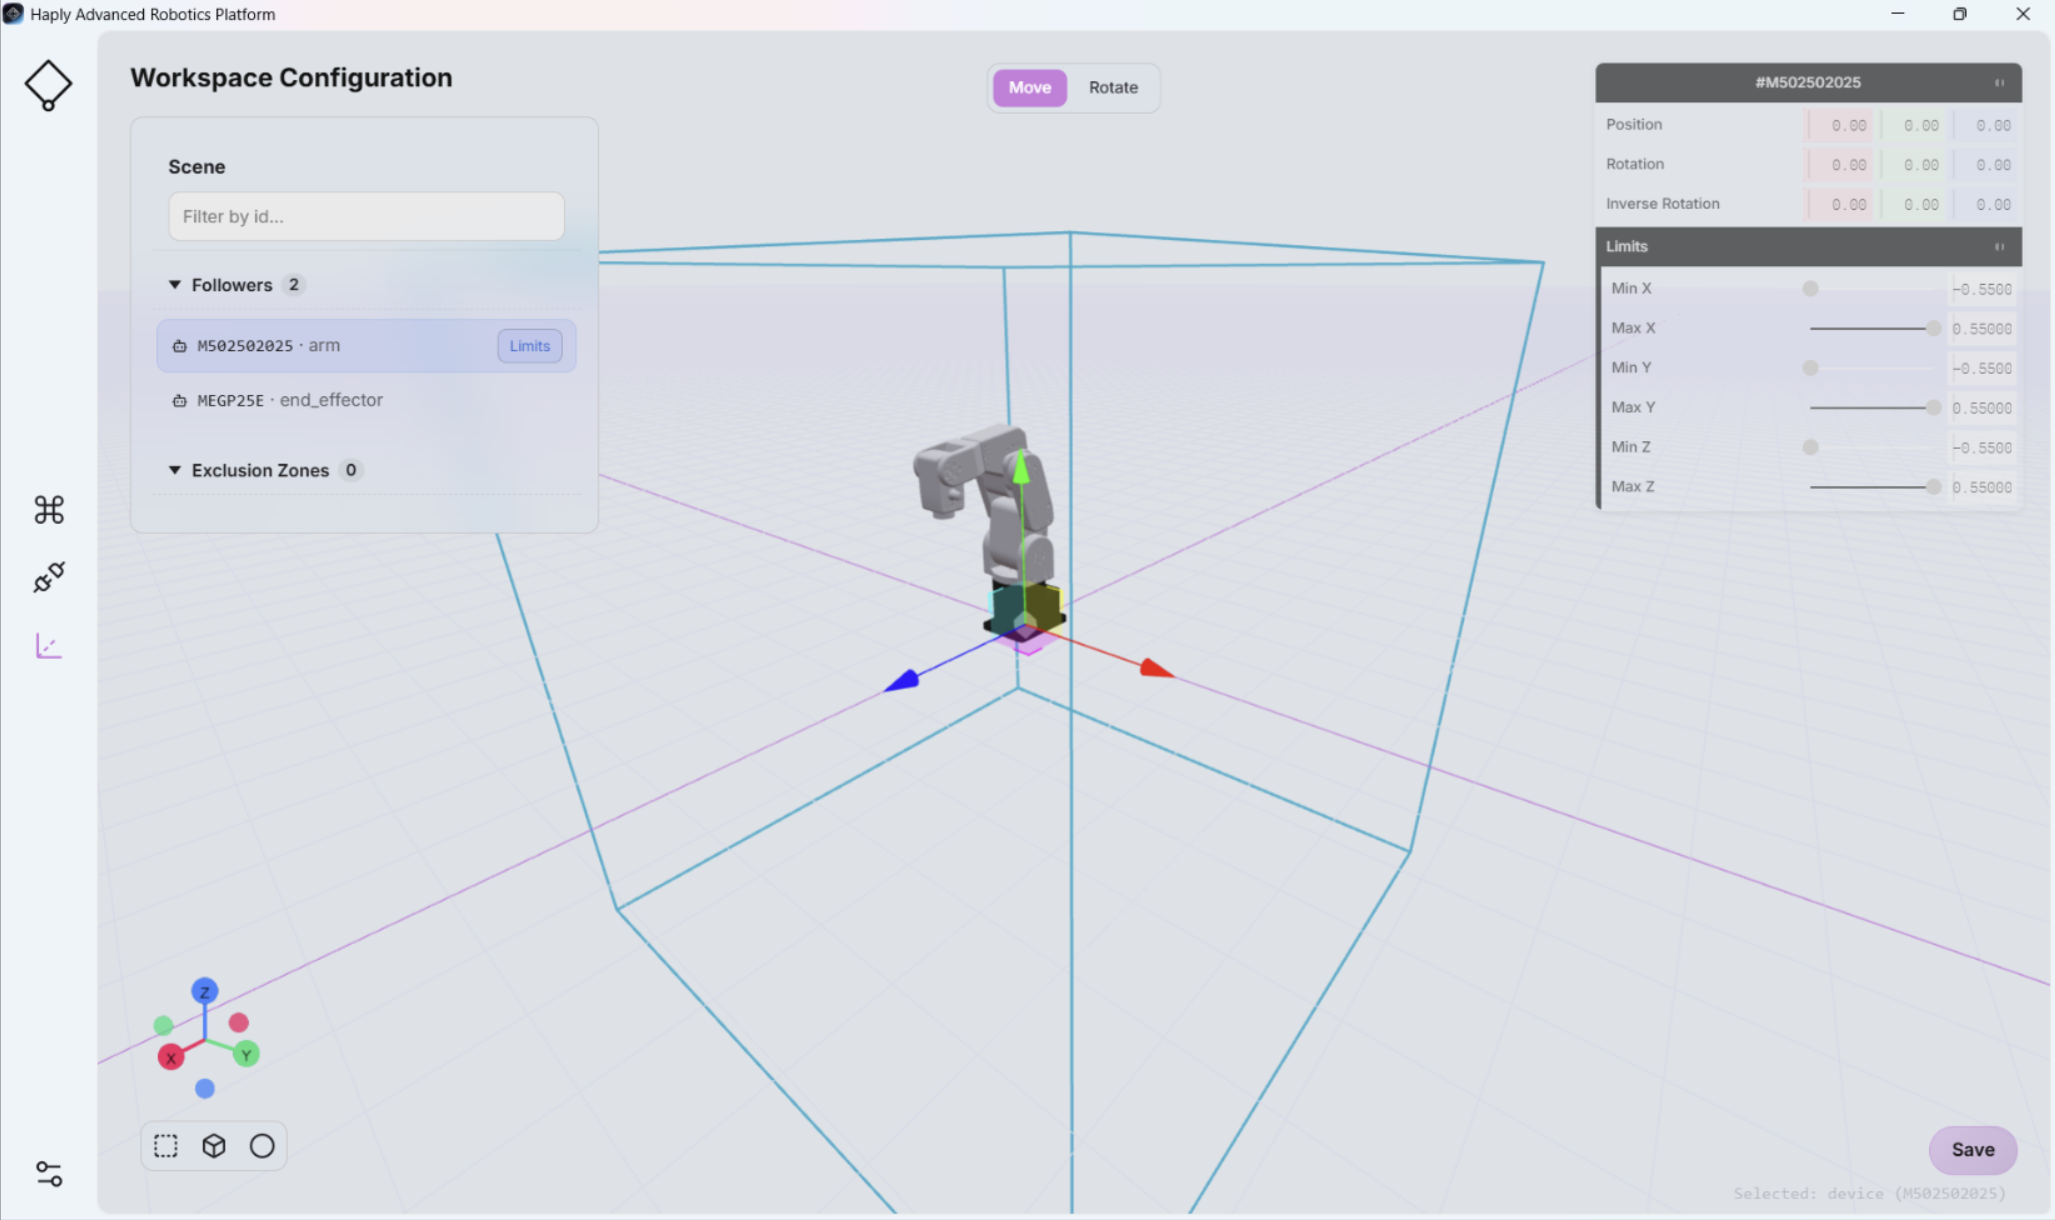
ワークスペースの構成は、「コマンドセンター」画面の「シーンビュー」と直接連動しています(「シーンビュー」を参照)。ワークスペースの構成に変更を加えると、その変更はシーンビューに反映されます。
作業エリアの制限や立ち入り禁止区域の設定が不適切だと、ロボットが予期しない場所や危険なエリアに侵入してしまう可能性があります。
通常運転を開始する前に、速度を落とした状態で、すべての作業エリアの制限区域および立入禁止区域について実地確認を行い、人員、設備、その他の障害物の近くにおけるロボットの挙動が想定どおりであることを確認してください。
Mecademic ロボットの場合、HARP プラグインは、HARP で設定された作業領域の制限にさらに1 cmの余裕を追加し、その最終的な制限値をMecademicコントローラに送信します。これにより、HARP の仮想作業領域制限システムが利用できない場合でも、コントローラレベルで追加の作業領域制約を提供することが可能になります。