ハードウェア構成
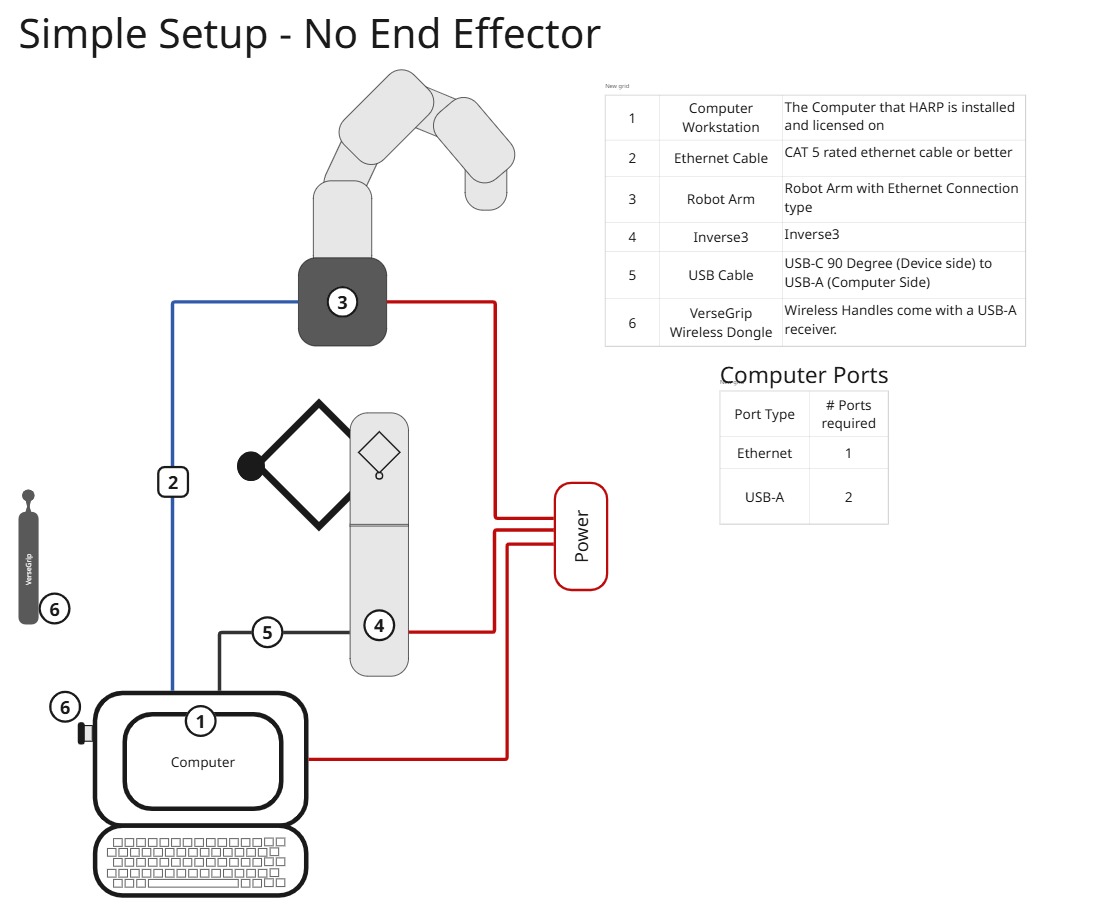
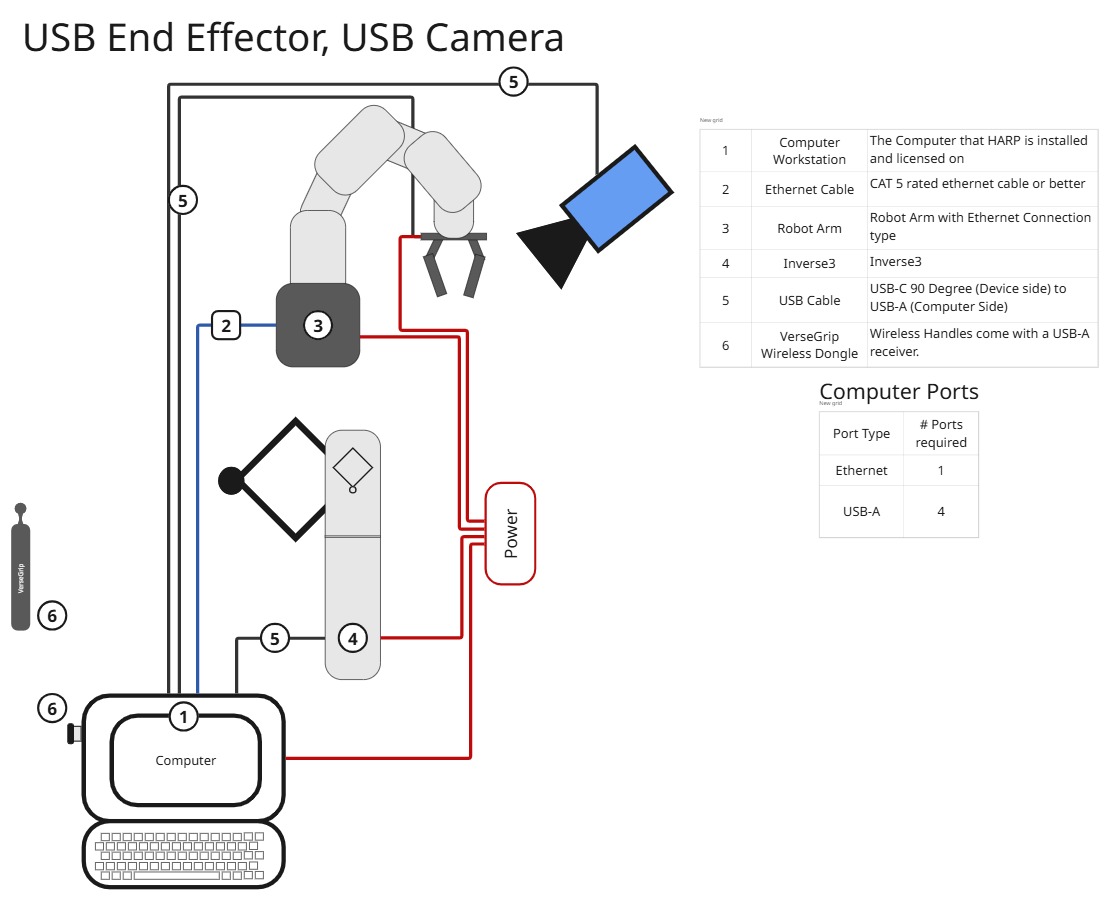
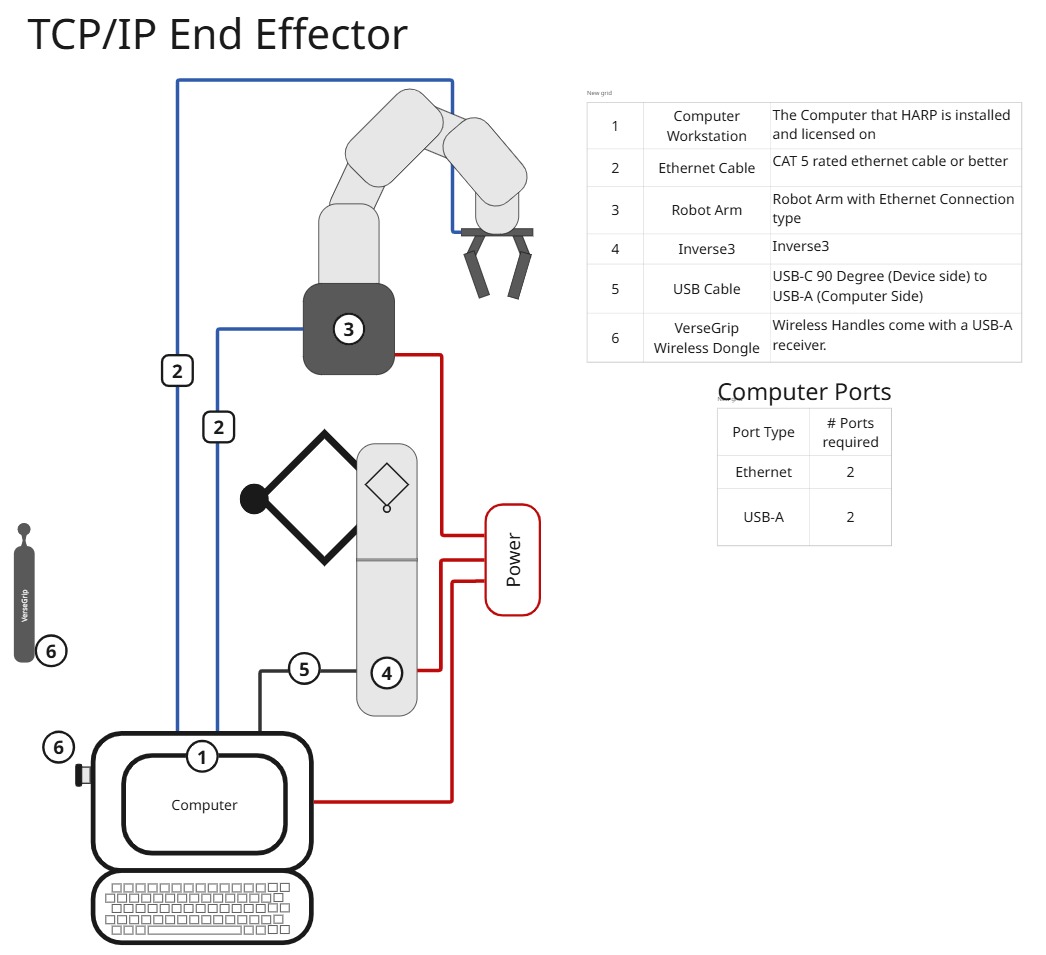
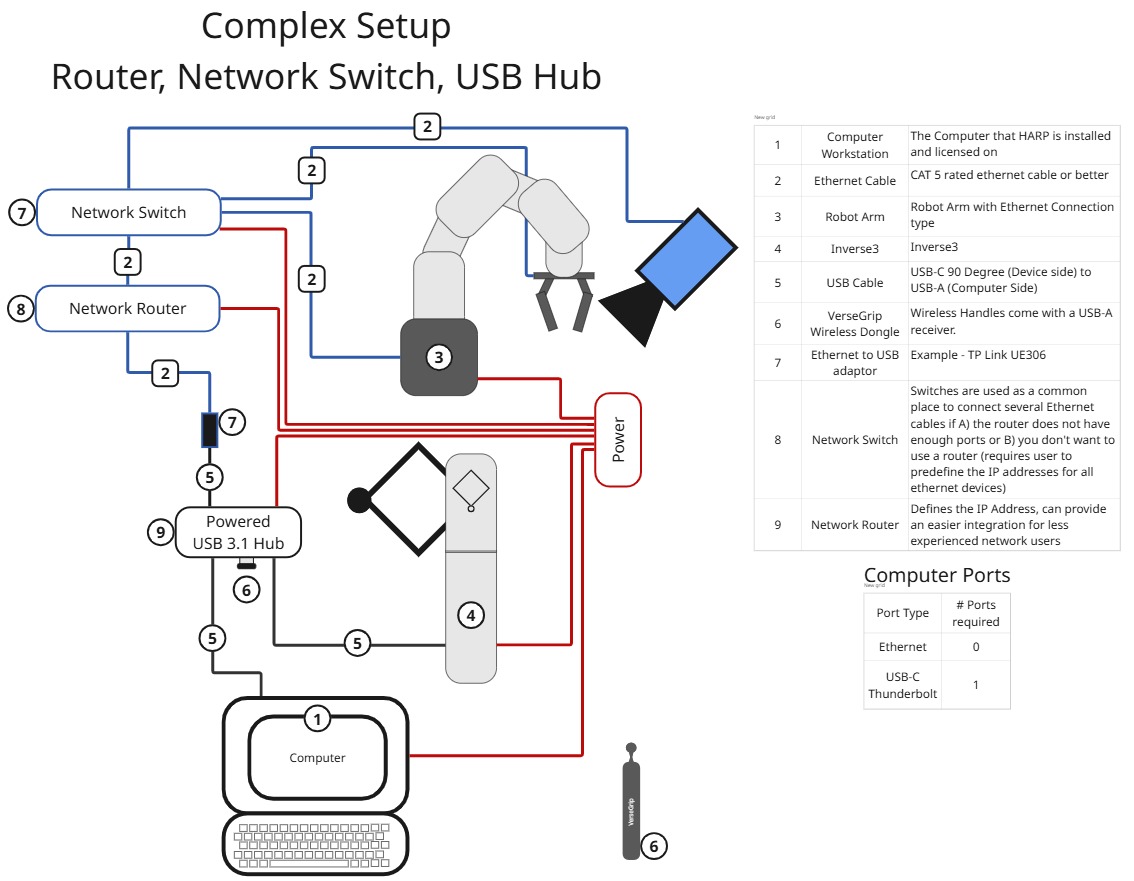
このセクションでは、一般的なHARP システムの構成を直感的に理解できるよう、ハードウェアレイアウトの例を紹介します。
これらの例は、リーダーデバイス、フォロワーロボット、末端アクチュエータ、および関連ハードウェアのいくつかの実用的な組み合わせを示しています。独自のシステムを構築する際の参考としてください。ただし、具体的な構成は、使用シーンや接続するハードウェアによって異なる場合があることにご注意ください。
注意
お使いのコンピュータに利用可能な USB ポートが十分にない場合は、互換性のある USB ハブを使用して Haptic Leader デバイスを接続することができます。
通信の信頼性とフォースフィードバック性能を確保するため、データ帯域幅が十分に確保され、USB 3.1またはThunderbolt規格に準拠したハブをご使用ください。
すべての USB ハブがリアルタイムの触覚通信に適しているわけではありません。一部のハブでは、データスループットが制限されたり、通信上の問題が発生したり、複数のデバイスを接続した際にパフォーマンスが低下したりする可能性があります。
最良の結果を得るには:
- 信頼性が高く、仕様要件を満たす USB 3.1 または Thunderbolt ハブをご使用ください。
- 帯域幅や電源容量に制限がある可能性のある安価なハブは使用しないでください。
- 通信やフォースフィードバックに問題が発生した場合は、デバイスをコンピュータに直接接続するか、別のハブに接続してテストしてみてください。
Haply Roboticsは、Lenovo、Anker、ORICO、CableMattersなどの定評あるメーカーの製品とは通常、互換性が良好ですが、ハブの種類によって互換性に違いが生じる場合があります。