ハードウェア構成
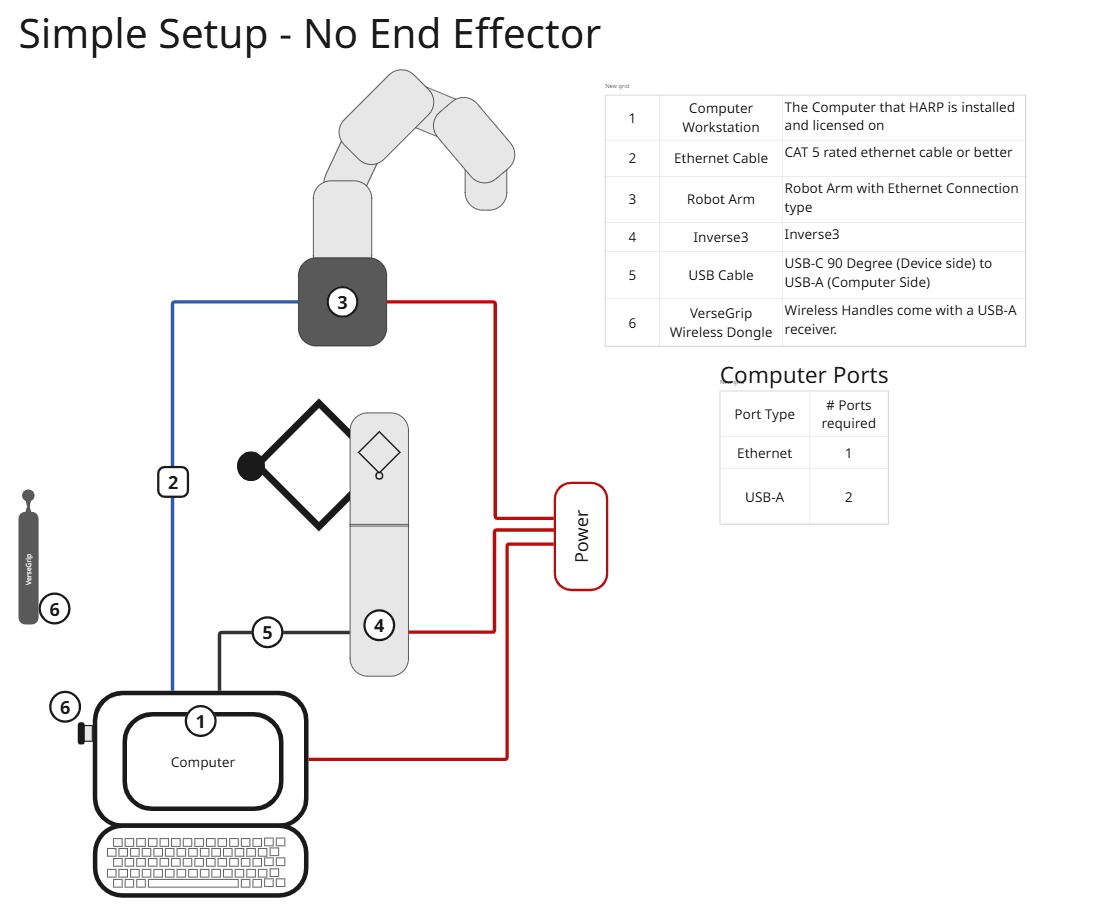
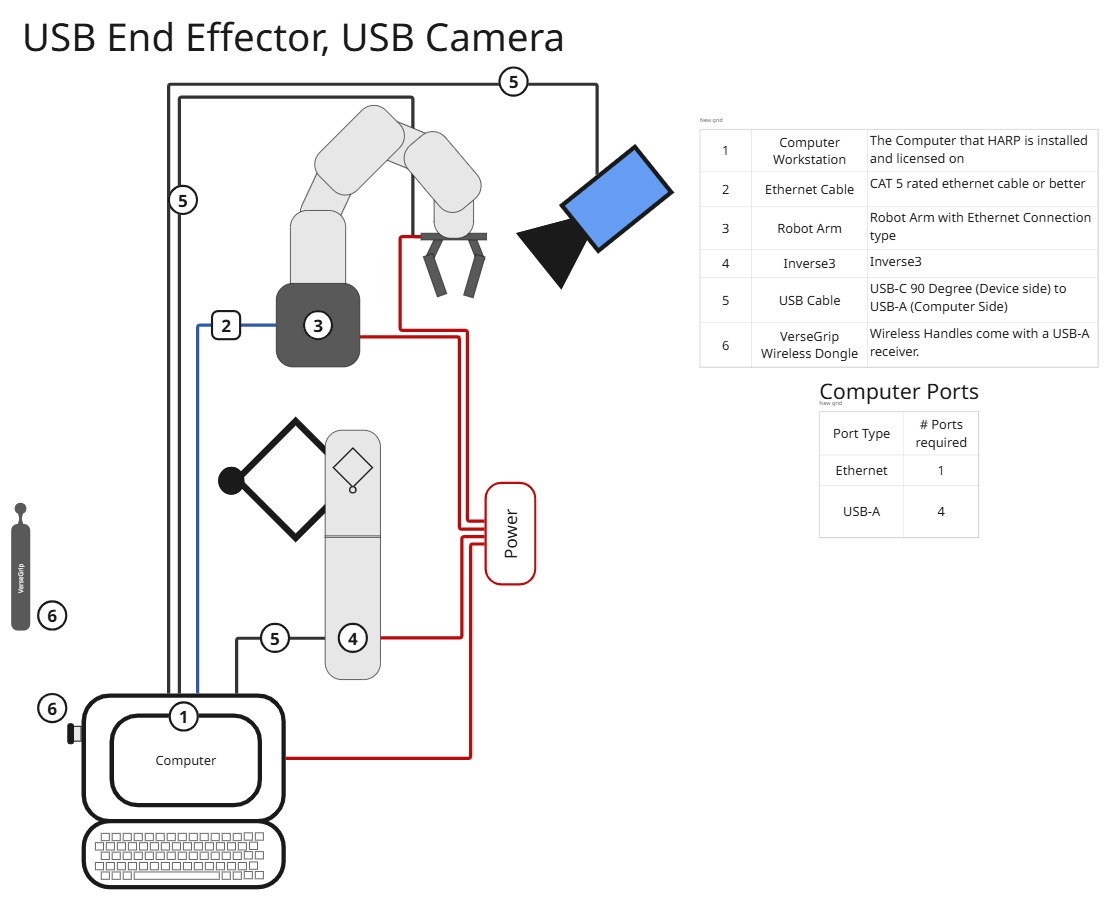
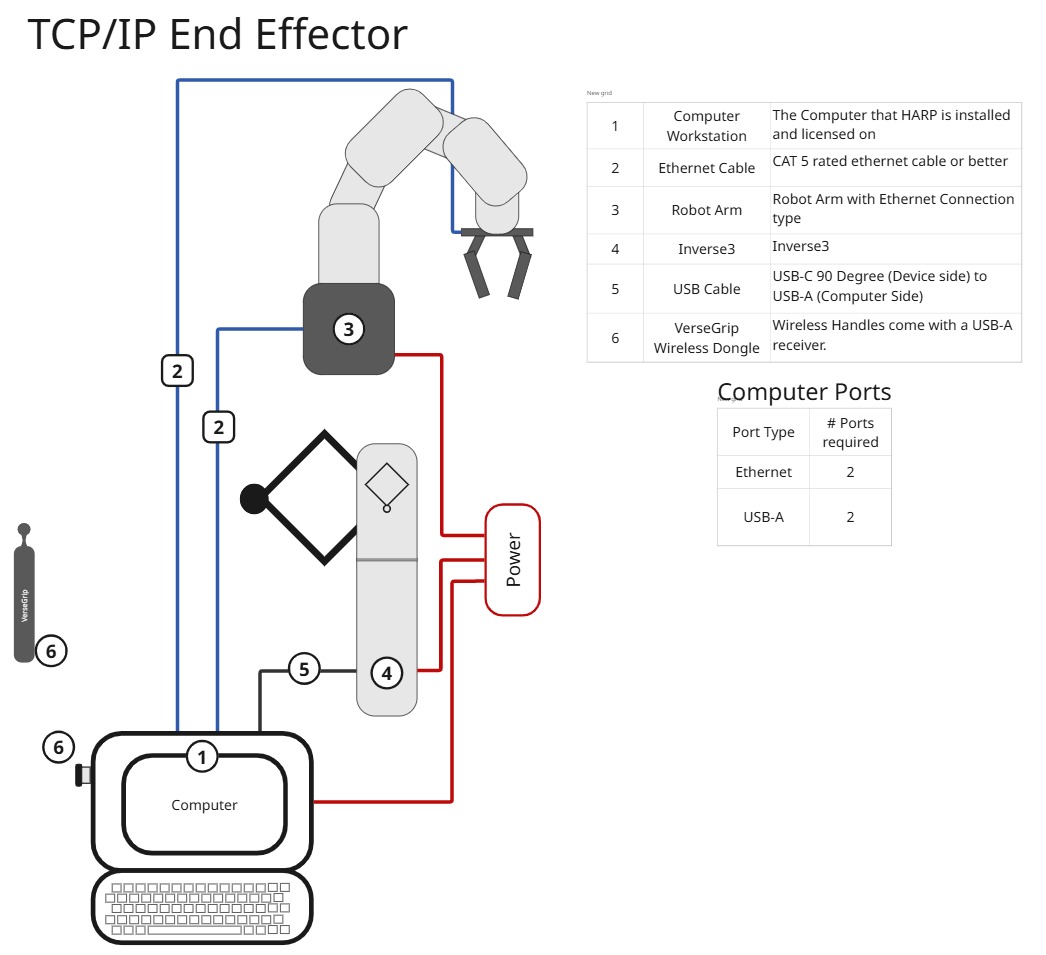
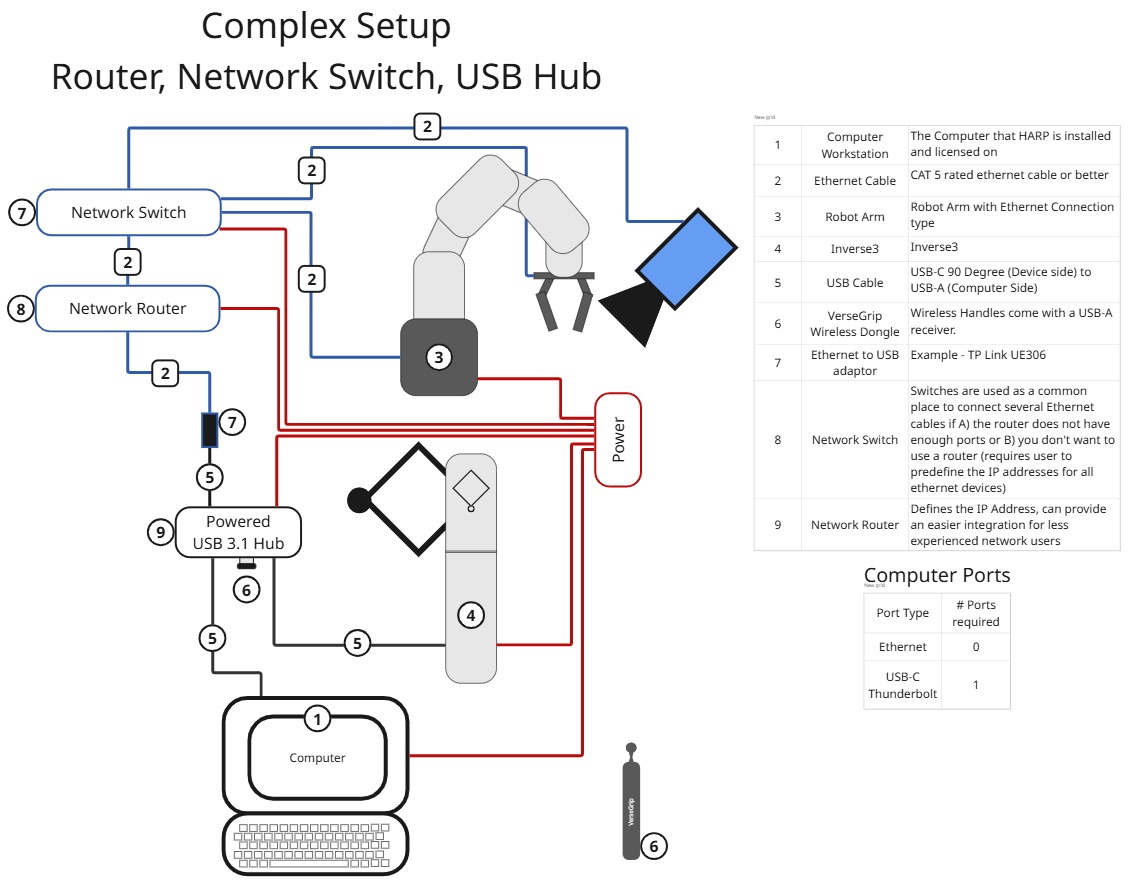
このセクションでは、HARP システムの一般的な構成を具体的にイメージしやすくするために、物理的な配置例を紹介します。
これらの例は、マスター機器、フォロワーロボット、エンドエフェクタ、および補助機器のさまざまな実用的な組み合わせを示しています。これらの例を参考に、独自のシステムを構成してください。ただし、具体的な構成は、用途や接続する機器によって異なる場合があることに留意してください。
注記
お使いのコンピュータに利用可能なUSBポートが十分にない場合は、互換性のあるUSBハブを使用して、Haptic Leaderの機器を接続することができます。
信頼性の高い通信と優れたフォースフィードバック性能を確保するには、十分なデータ転送帯域幅を備えたUSB 3.1クラスまたは Thunderboltクラスのハブを使用してください。
すべてのUSBハブが、リアルタイムのハプティック通信に適しているわけではありません。ハブによっては、データ転送速度が制限されたり、通信障害が発生したり、複数のデバイスが接続された際に性能が低下したりする場合があります。
より良い結果を得るには:
- 信頼性が高く、適切なクラスのUSB 3.1またはThunderboltハブを使用してください。
- 帯域幅や電源容量に制限がある可能性のある安価なハブは避けてください。
- 通信の問題やフィードバックが発生した場合は、コンピュータに直接接続するか、別のハブを使用して機器をテストしてください。
当社の調査によると、Haply Roboticsは、Lenovo、Anker、ORICO、Cable Mattersといった主要メーカーの製品との互換性が概して高いですが、ハブモデルによって互換性は異なる場合があります。