マクロの記録
ロボットの動作を記録することで、後で再生して繰り返し作業を行うことができるマクロを作成できます。遠隔操作による動作を記録することで、その動作シーケンスを再利用し、プロセスの一部を自動化することができます。
録画データには元の動きのタイミングが保存されるため、再生時には録画されたシーケンスと同じ時間スケールで再生されます。
記録中、HARP は、ロボットの関節位置、関節速度、力データ、および利用可能な場合はグリッパーの状態など、フォロワー側からのデータを取得します。
記録されたデータはフォロワーデバイスから取得されるため、その作業に最も適した制御方法を用いて遠隔操作を行うことができます。具体的には、次のような方法があります:
- 翻訳のみの制御
- 位置および姿勢制御
- 軸のロック
- モーションのスケーリング
これらの遠隔操作設定は、動作の生成方法に影響を与える一方で、その結果として生じるフォロワーの動作は、再生用に記録されます。
録音の開始・停止
- コマンドバーから、「録画開始」を、クラッチが接続されているかどうかにかかわらず、いつでもクリックできます。詳細については、「コマンドセンター」を参照してください。
- 録画が実行されている間、HARP は、動きがない期間も含め、フォロワー側のすべてのデータをキャプチャします。
- 録音が完了したら、[ ] をクリックしてください。 録音を終了 停止してキャプチャを保存するには。録画されたファイルは、プロジェクトの
raw/フォルダー - 記録した動作を「マクロ」パネルに追加するには、「マクロを追加」をクリックします。詳細については、「マクロ」を参照してください。
- マクロラベル欄に名前または番号を入力してください。ラベルが不要な場合は、この欄を空のままにしてください。
- クリック ファイルを選択 そして、プロジェクトの
raw/フォルダー - 録画されたものを1つ以上選択してください
.hrprファイル。 - [作成] をクリックします。新しいマクロが [マクロ] パネルに表示され、再生に使用できるようになります。
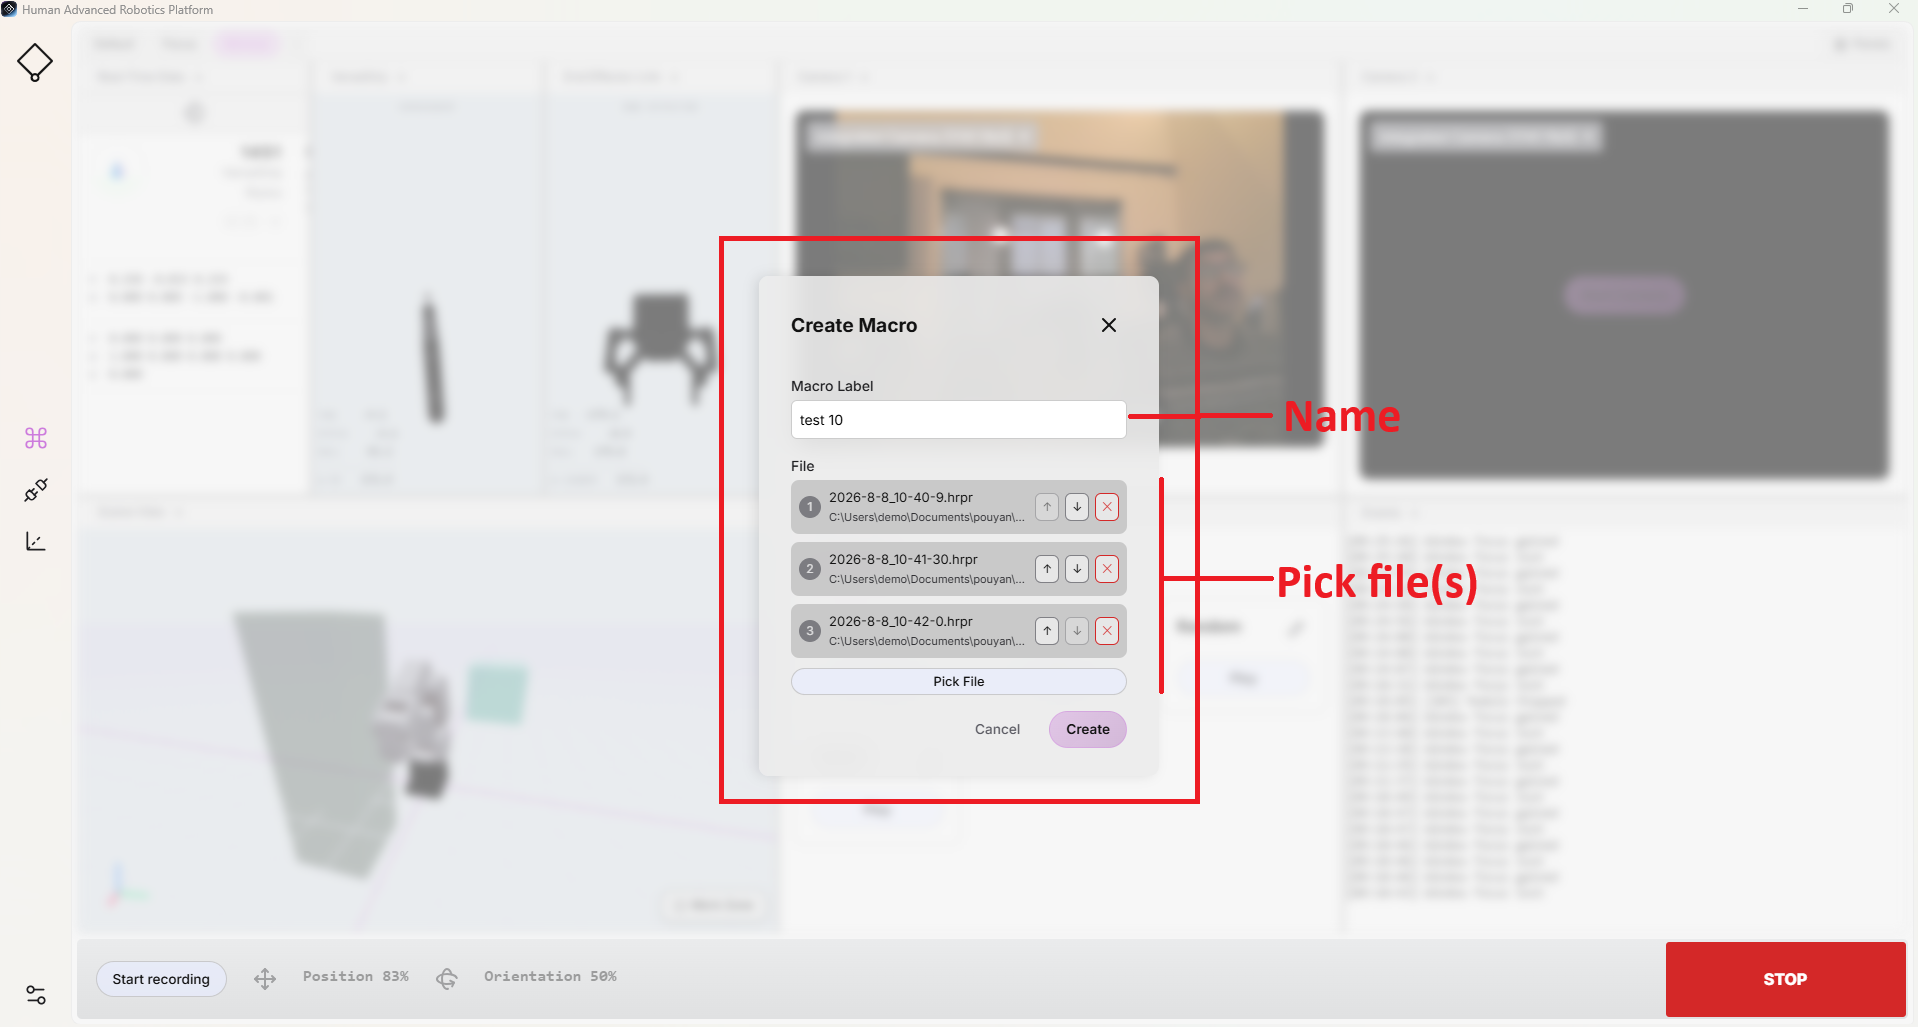
マクロの順序
録画や自動化をより簡単に行うために、HARP では、複数の録画された動作を1つのマクロにまとめることができます。
多くの用途において、プロセス全体を1回のセッションで記録することは現実的ではない場合があります。その代わりに、タスクを小さなセグメントに分けて記録し、各セグメントを個別のマクロとして保存することができます。その後、これらの記録された動作を1つのマクロに結合することができます。
再生中、HARP は選択された .hrpr 設定された順序に従って、録音データを次々と再生します。
録画データにはユーザーの遠隔操作による手の動きが記録されるため、シーケンスの各セグメント間の不必要な間を最小限に抑えることが重要です。録画されたマクロ間の移行を短く保つことで、再生時の動きをより滑らかで連続的なものにすることができます。
マクロを編集する
マクロを作成した後、いつでもその設定を編集できます。これには、マクロ名の変更、関連付けられた録画の差し替え、シーケンスへのモーションの追加や削除などが含まれます。
マクロを編集するには、「マクロ」パネルで、該当するマクロの右上隅にあるペンアイコンをクリックします。
取得されたデータ
記録されたマクロは、以下のファイル名形式で保存されます。
YYYY-M-D_H-m-s.hrpr
例えば:
2026-9-7_9-29-32.hrpr
レコーディングセッション中、HARP は、少なくとも以下のフォロワー側のデータを取得します:
- ロボットアーム:位置、関節角度、および速度
- エンドエフェクタ:位置
記録データはGコードに準拠したテキスト形式で保存されるため、必要に応じて動作経路を確認・修正することができます。
- 個々の線や軸の値を削除することで、再生の挙動をカスタマイズすることができます。
- 欠落している軸の値は、現在の値のまま保持されます。再生ステップで軸が省略された場合、HARP はその軸に対して新しい値を指定するのではなく、現在の位置を維持します。
記録されたマクロとそのファイル構造に関する詳細については、「マクロファイル形式」を参照してください。
ホーム マクロ
「設定可能なホームポーズ」で説明したように、ロボットの構成をデフォルトのホームポーズとして保存することができます。
「ホーム」マクロの実行時に衝突回避機能が自動的に適用されるため、HARP は、ロボットの現在の姿勢、設定されたホーム姿勢、およびワークスペースシーンで定義された障害物に基づいて、移動経路を再計算します。
ホームポーズが保存されると、HARP はプロジェクト内の以下のファイルを自動的に作成します。 raw/ フォルダ: CG0-HOME.hrpr
このファイルには、設定されたホームポーズが保存されています。
クリックするたびに 再生 について ホーム マクロでは、パスプランナーは保存されたホームポーズを使用して、衝突を回避する軌道を生成します。その結果として生成された計画された動きは、次のように保存されます: CG0-HOME-PLANNED.hrpr
計画された軌道は、ロボットの現在の姿勢、目標ホーム姿勢、および作業空間内で定義された障害物に応じて、生成されるたびに変化する可能性があります。
したがって、ユーザーが記録したモーションファイルに加え、このプロジェクトの raw/ このフォルダには、Homeに関連する以下の2つのファイルが含まれている場合もあります:
CG0-HOME.hrpr— 設定されたホームポーズを保存します。CG0-HOME-PLANNED.hrpr— 最後に生成された衝突回避軌道をホームポーズに保存します。
例
たとえば、プロジェクト名が Haply_ロボティクス そして、その場所は Documents/projects ディレクトリ。
マクロを記録すると、HARP は自動的にその記録をプロジェクトの raw/ フォルダ。記録されたマクロにアクセスするには、次の場所に移動してください:
/Documents/projects/Haply_Robotics/raw/
このディレクトリ内には、記録されたマクロファイルが .hrpr フォーマット。