チュートリアルとサンプル
Haply Inverse Unity Package には、このパッケージの機能を紹介し、実践を通じて学習できるよう支援するためのチュートリアルとサンプルプロジェクトも付属しています。 これらのリソースは初心者から上級者までを対象としており、段階的なアプローチを通じて、触覚インタラクションの基礎を習得し、より複雑なユースケースを探求できるよう支援します。
チュートリアルとサンプルへのアクセス
Unity Package Manager を使えば、チュートリアルのサンプルプロジェクトを簡単に取得でき、プロジェクトへの組み込みや試行が容易になります。
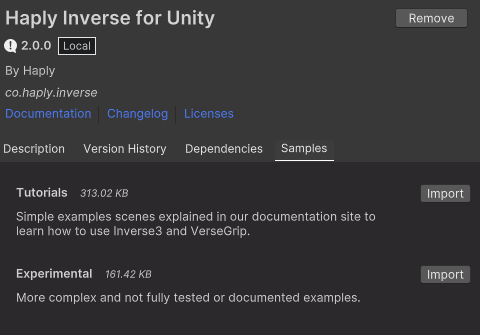
チュートリアルの概要
当社の包括的なチュートリアルをご覧いただき、Haply Inverse Unity Packageの理解を深めてください。 基礎的な概念から高度な触覚フィードバックの仕組みに至るまで、これらのガイドは入念に作成されており、コード例や実践的な知見も盛り込まれているため、段階的に内容を理解するのに役立ちます。
基礎力と位置
力を加える様子のデモンストレーション、輪ゴムの効果を再現
基礎的なフィードバック
基本的な触覚シミュレーション。剛性と減衰の特性を通じて、球体の存在を感じさせ、その特性を調整します。
ワークスペースの変換
空間変換のプロパティとメソッドを使用して、Inverse3デバイスの位置、回転、拡大縮小を調整する
動的シーンにおける力フィードバック
Unityで動的なインタラクションをシミュレートし、動く物体からのリアルな力フィードバックを実現する
簡単な位置制御
動的なゲームオブジェクトを使用して位置制御を実現する。
VerseGrip 位置制御
VerseGripの回転機能を利用してカーソルの位置を制御し、高頻度での更新を実現する
デバイスマッピング
UnityプロジェクトでHaply Inverse Serviceを使用して、デバイスを手動で一覧表示、マッピング、および接続する方法について理解しましょう。
各チュートリアルは、Haplyの先進的な触覚技術を活用して、触覚的に魅力的なインタラクション体験を構築できるよう、段階的にスキルを向上させることを目的としています。
実験的な例
構造化されたチュートリアルに加え、このパッケージには、高度なユースケースをテストするための実験的なサンプルもいくつか含まれています。 これらのサンプルはドキュメントが少なく、Haplyのハードウェア能力の限界に挑戦するための探索的なプロジェクトと見なすべきです。 これらは、潜在的な用途を垣間見せてくれるとともに、このパッケージのより高度な機能をさらに探求するきっかけとなるでしょう。
結び
触覚技術の初心者の方でも、知識を深めたい方でも、Haply Inverse Unity Packageに付属するチュートリアルやサンプルを活用すれば、貴重な知見と実践的な経験を得ることができます。 これらのリソースを学ぶことで、Unityプロジェクトに触覚フィードバックを組み込む方法をより深く理解し、より没入感があり、インタラクティブな体験を創り出すことができるようになります。
実験的なサンプルは、イノベーションの出発点であることをお忘れなく。 これらのサンプルを通じて、HaplyハードウェアとUnityの強力な開発環境の能力を探求し、触覚インタラクションデザインの限界を絶えず押し広げていくことができます。