付録E - SICK安全管理担当者
FlexiSoft安全コントローラー
概要
安全コントローラは、機器と人の間の安全性を向上させるために産業オートメーションでよく使用されます。SICKは、世界的に産業安全のリーディングブランドです。このドキュメントでは、FlexiSoftコントローラと安全コントローラの統合について説明します。 HARPこのコントローラーを併用してHARP 安全コントローラーがリアルタイムでアクションを起こし、作業員の安全を守るための安全機能を実行できるようにすると同時に、 HARPこの接続によりHARP システムが安全に運用できる状態にあるかどうか、その真の状況を把握するため。
用語
PLC - プログラマブルロジックコントローラ
IPアドレス- (connect_addr)
コントローラーに割り当てるアドレスです。静的IPアドレスが必要です。DHCPを選択すると、システムの電源を入れ直すたびに接続が切断されますので、DHCPは選択しないでください。
デフォルトゲートウェイ- (ゲートウェイ)
ネットワークの基本IPアドレス。多くの場合、192.168.0.1または10.0.0.1です。
停止バイト- (estop_byte)
これは完全停止または緊急停止のトリガーと考えてください
一時停止バイト- (pause_byte)
これは通常の処理中断とみなしてください。システムはこれを、スタイラスのクラッチを解除したときと同様の処理を行います。
ダウンロード - 安全設計者
SICK社は、コントローラのプログラミング用ソフトウェア「Safety Designer」を提供しています。このソフトウェアは、ルーティングロジック、安全プログラムの署名検証、デバッグ、通信のためのユーザーインターフェースを提供します。SICK社のウェブサイトには、Safety Designerの使用方法に関する情報が掲載されています。
ハードウェアの例
この例のセットアップに必要なハードウェア:
- FlexiSoft CPU - FX3-CPU000000
- FLexiSoftシステムプラグ - FX3-MPL000001
- FlexiSoftプログラミングケーブル - DSL-8U04G02M025KM1
- FlexiSoft Ethernet/IPモジュール - FX0-GENT00000
- FlexiSoft XTIO - FX3-XTIO84002
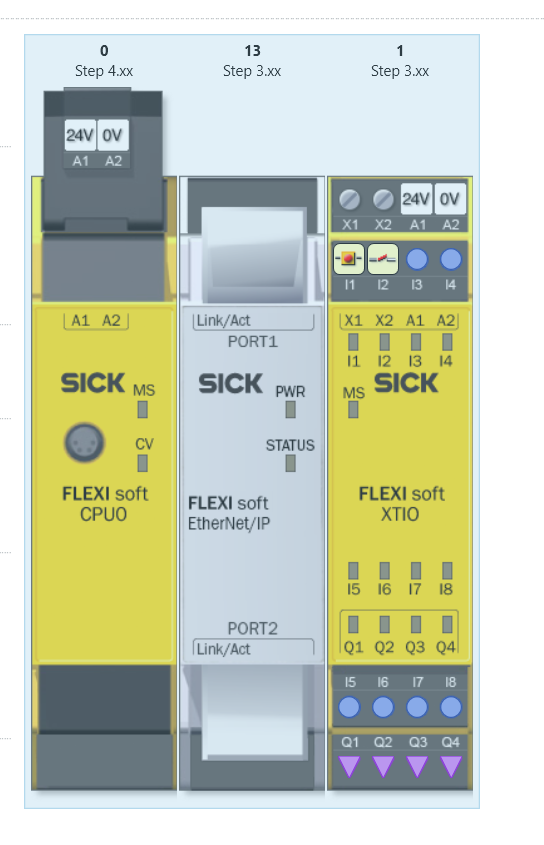
安全PLCの設定
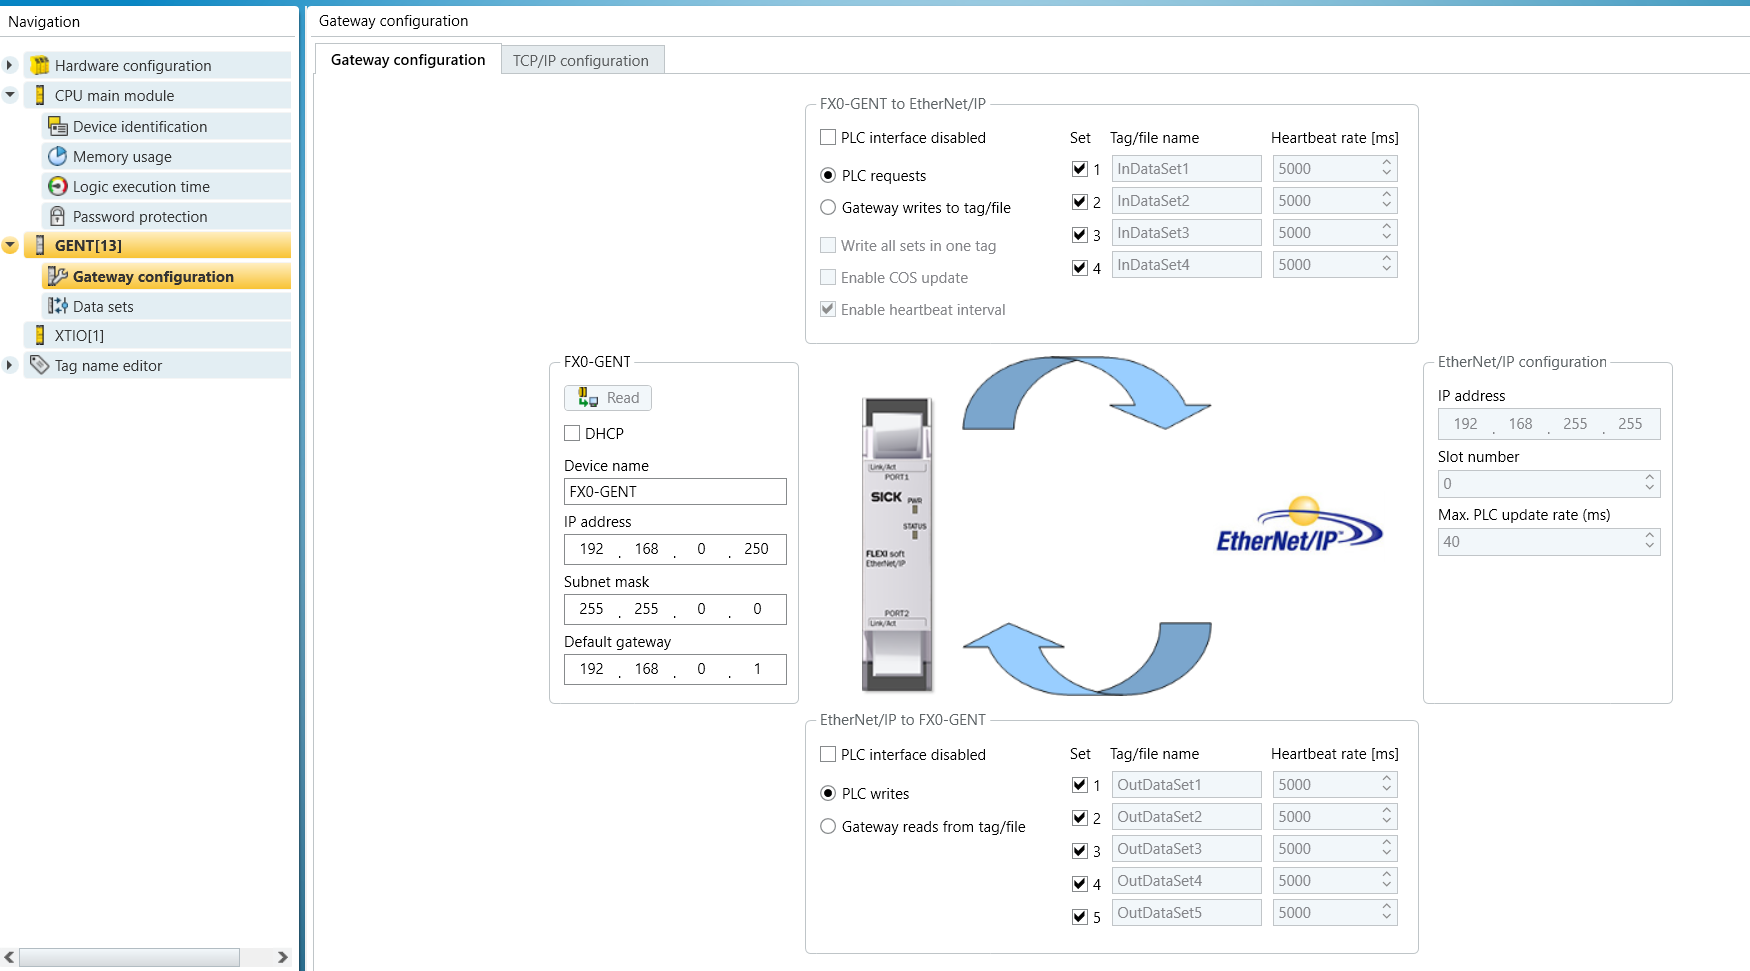
ネットワーク設定:
GENTゲートウェイ設定タブで、IPアドレスとデフォルトゲートウェイを設定します。
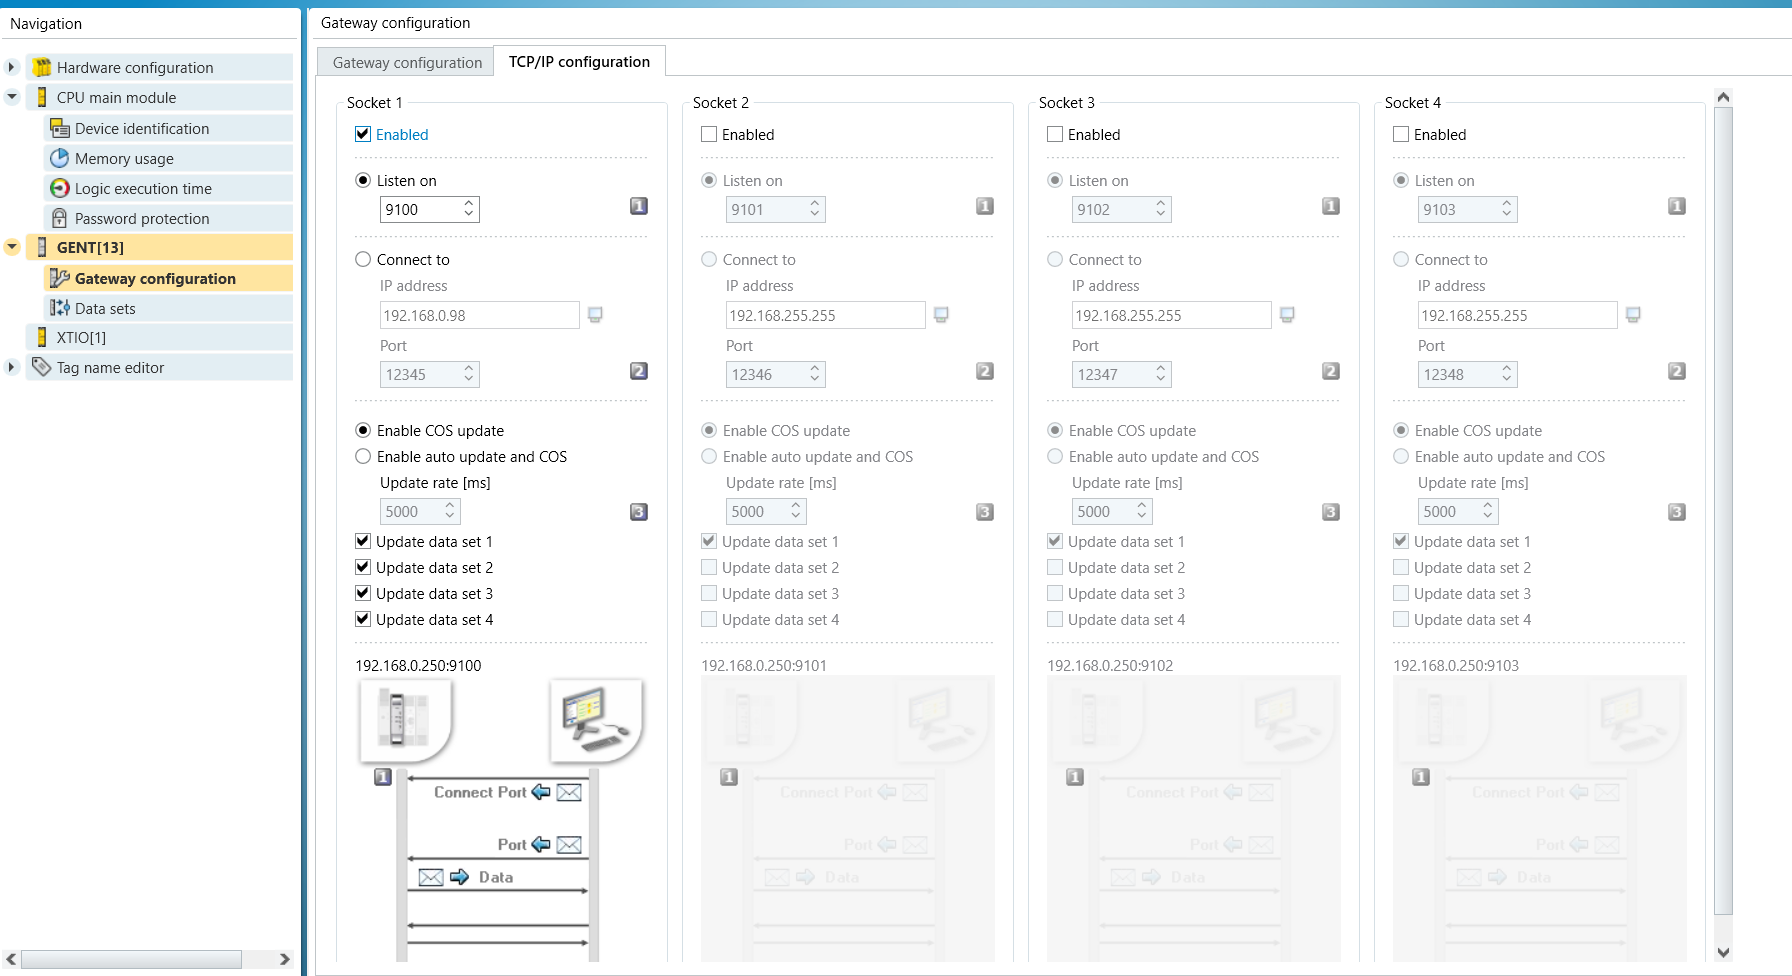
TCP/IP設定タブを開き、 「リスニング」を有効にして、希望のポート番号を設定してください。デフォルトの9100はほとんどの場合問題ありません。
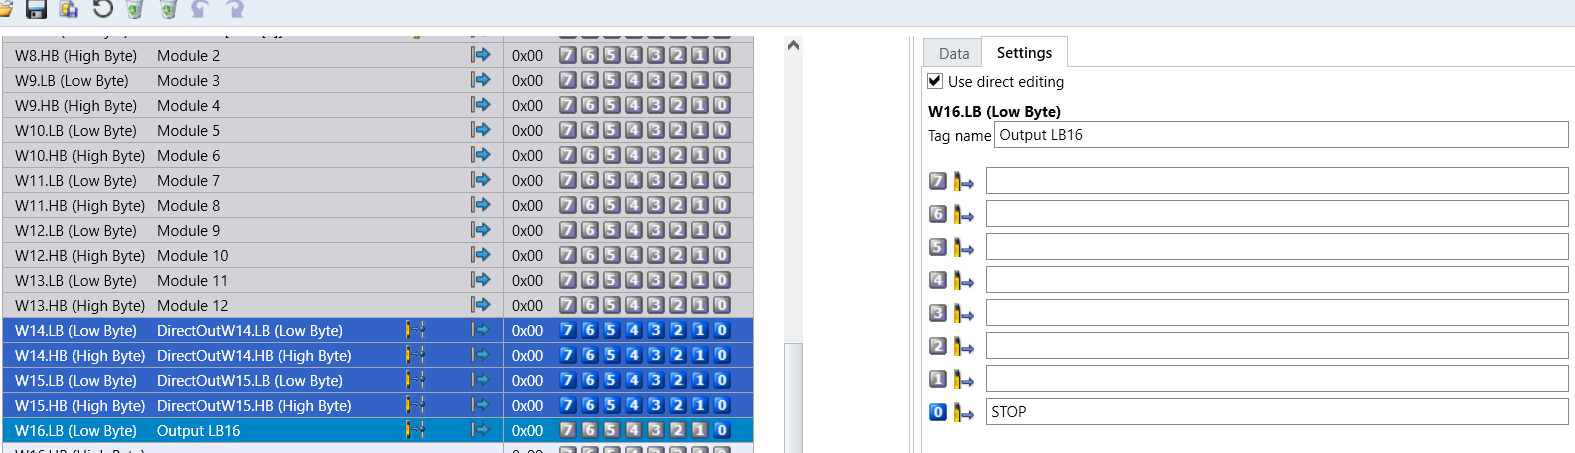
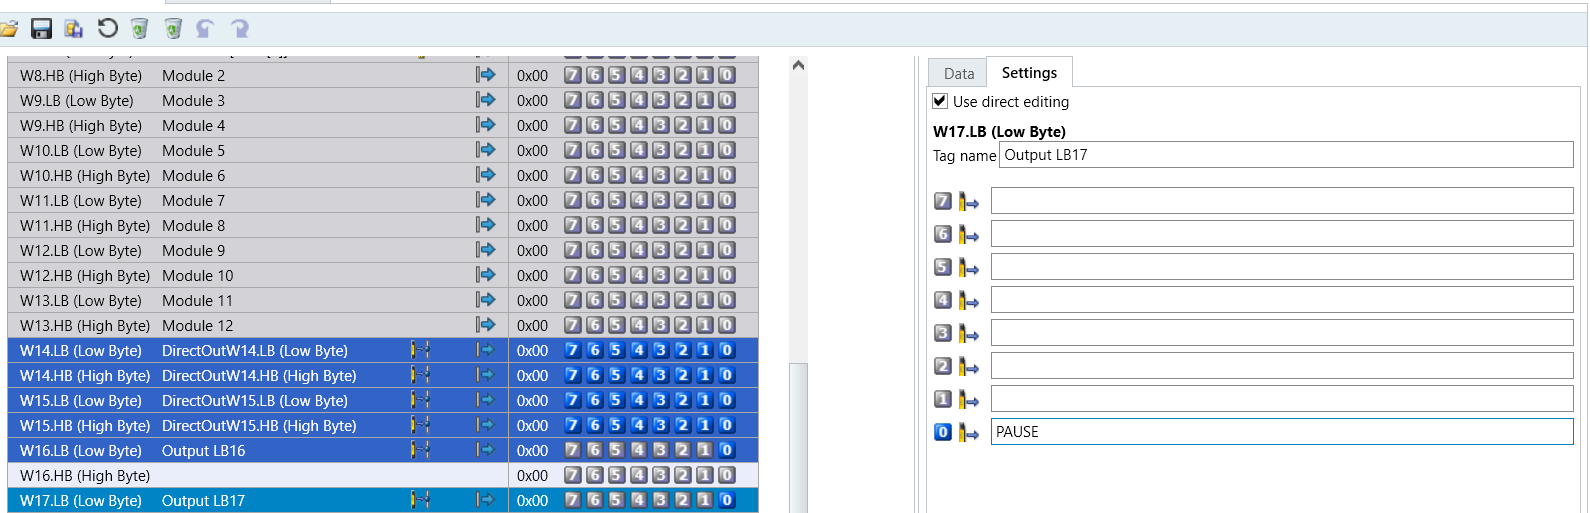
データセットに移動し、STOPとPAUSEをトリガーするために使用する出力バイトを決定します。
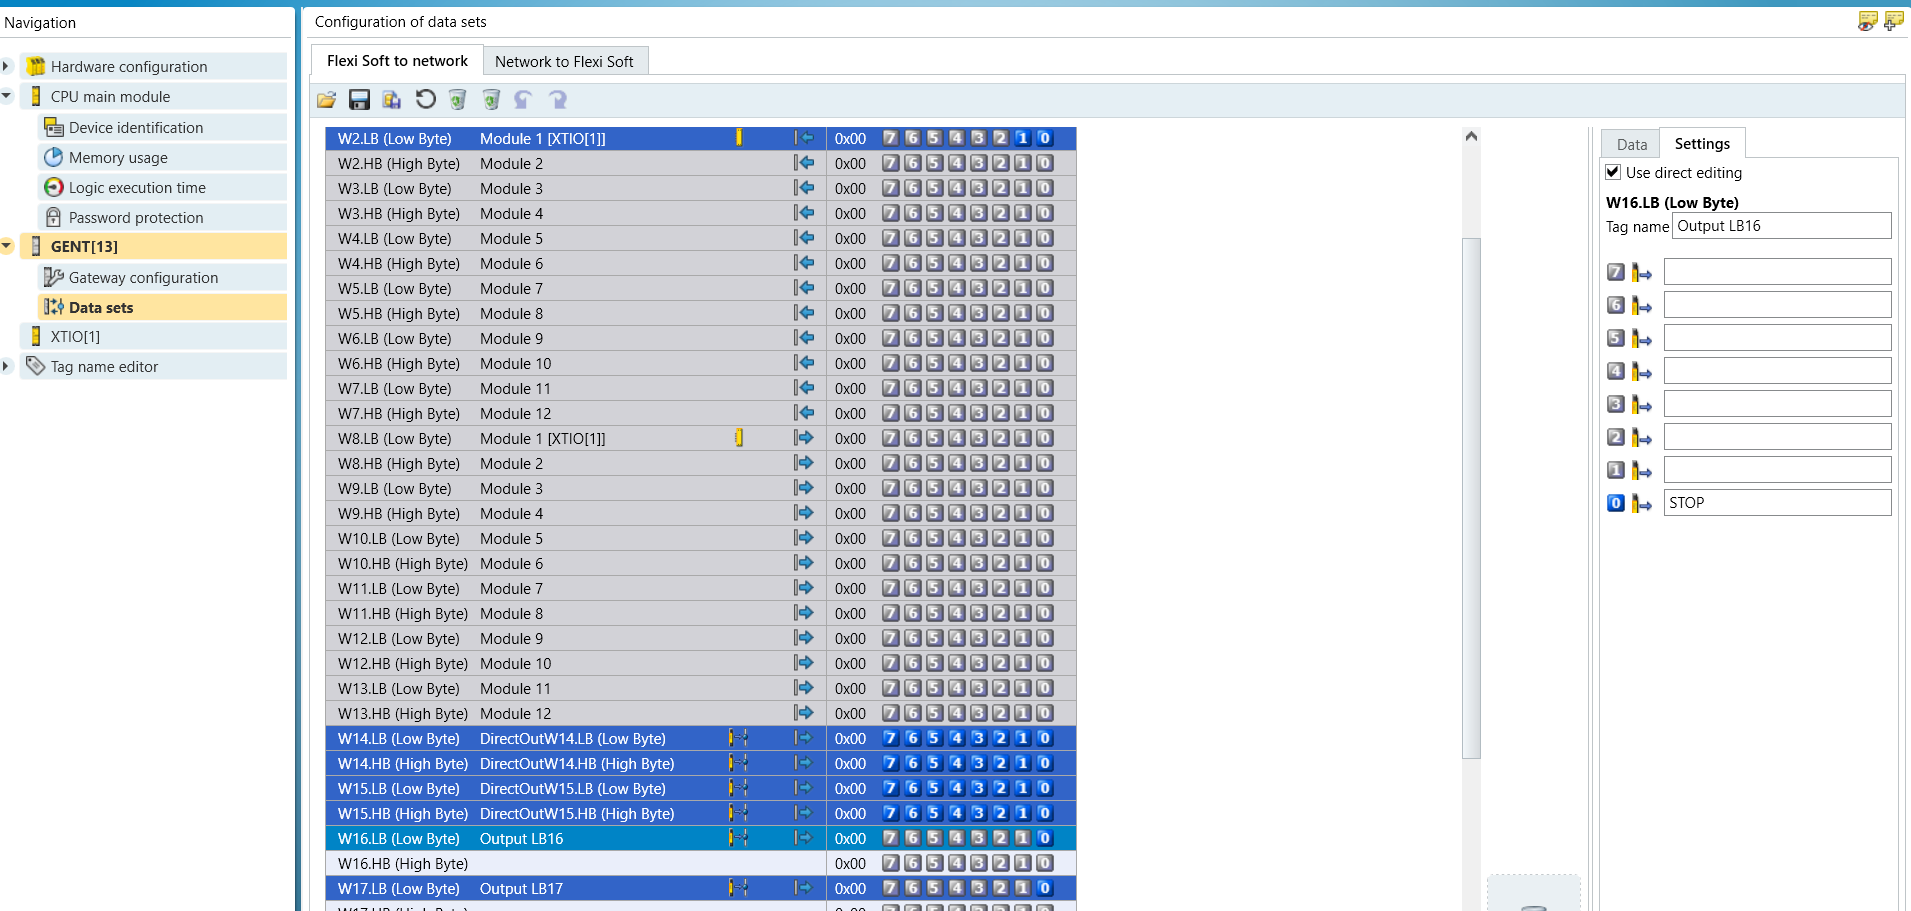
Harp 選択したバイトのビット0を監視します。バイトをブール値として扱います。他のビットを選択しないでください。動作しません。
ここでは以下を使用します。
停止を表すバイト16(下位バイト)
一時停止を表すバイト17(下位バイト)
W16.LB行(下位バイト)を選択し、右側のビット0に注目してください。そこにSTOPという名前を付けることができます。
このタグ付けは、後でプログラム内のアイテムを識別するのに役立ちます。
W17.LB(下位バイト)を選択し、右側のビット0に注目してください。名前を付けることができます。 一時停止
プログラミング
HARP システムが準備完了/安全状態にあるとき、選択したバイトがHIGHになることを想定しています。この監視制御タイプでは、操作前にコントローラがオンになり、安全状態にあることをタグが宣言できます。コントローラが接続されていない場合、タグがトリガーされたとみなされ、バイトがHIGHに設定されるまで操作が防止されます。以下は、一時停止タグ(17.LB)に接続されたドアスイッチまたはライトカーテンを表すNOプッシュボタンを備えたプログラムです。Eストップは、STOPタグ(16.LB)に直接ルーティングされるNC接点です。
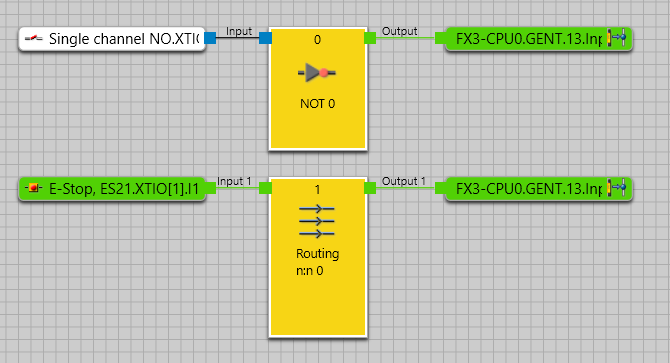
「いいえ」ボタンが押された場合、 HARP ボタンが離され、 16.LBが再びHIGHになるまで、すべての遠隔操作を一時停止します。
緊急停止ボタンが押された場合、 HARP セッションは完全に停止し、緊急停止ボタンが解除されるまで継続できなくなります。その後、リセットを実行できます。
システムのニーズに合わせてPLCプログラムを修正してください。1つのタグに複数のスイッチを接続できます。ロボットに組み込まれた安全ロジックに接続するロジックが必要です。
「デバイスへ転送」ボタンを使用してプログラムをPLCに送信し、次のステップに進みます。
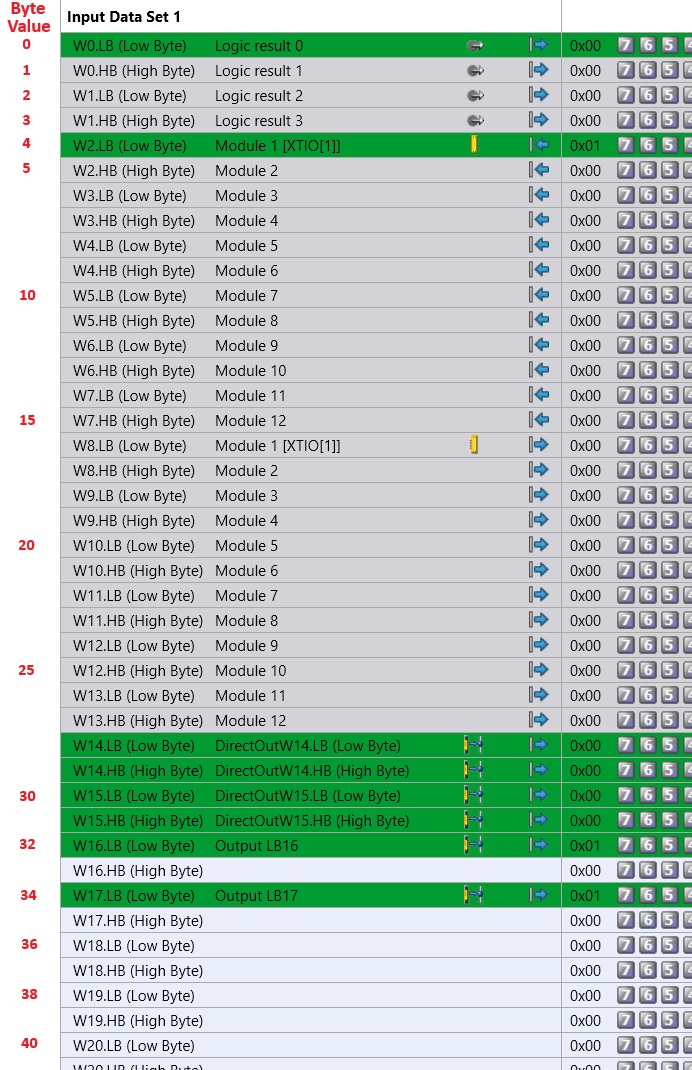
選択したバイトと、それに対応するバイト値を以下の表にマッピングしてください。
HARP プロジェクト設定
- 既存のHARP プロジェクトを実行するには、「Project.json」をテキストエディタで開きます。

-
Project.jsonファイルの一番下に「safety_controller」という変数があります。
「null」タグを削除し、ここに示されているフィールドを追加してください。connect_addrは、安全コントローラーの IP アドレスです。
pause_byteとstop_byteは、コントローラ設定に示されているチャートの対応するバイト値と等しくなければなりません。
FlexiSoftのゲートウェイは「flexi_soft_gateway」であるべきです。
Flexi Compactのゲートウェイは「gpnt1」である必要があります。 -
このファイルを保存して閉じます
-
打ち上げHARP もう一度デバイスを接続してください。
-
遠隔操作用のコマンド画面に入ります
-
これで、一時停止と再開、またはE-STOPとセッションの中断を制御できるようになります。 HARP 安全なロボット制御体験のために。
トラブルシューティング:プロジェクトを開いても読み込みに失敗したり、コントロール画面で遠隔操作ができない場合は、設定が正しくないことを示しています。
システムが正常に動作するためには、プログラム内のバイトは常にHIGHである必要があることを覚えておいてください。そうでない場合、システムはトリガーされたかのように動作します。
- Safety Designerプロジェクト内のIPアドレスとポート番号を確認してください。
- 上記の表を使用して、選択したバイト数がプロジェクトファイルで要求される値に正しくマッピングされているかどうかを確認してください。
- ゲートウェイ名を正しく設定してください