Inverse3 安全にご利用ください
Inverse3 本製品はロボットであり、他のロボットと同様に、設定や制御の誤りにより、周囲の人や物体に衝突する可能性があります。本ドキュメントでは、本製品および周囲の環境への損傷リスクを低減するためのベストプラクティスとガイドラインについて説明します。
身体的接触
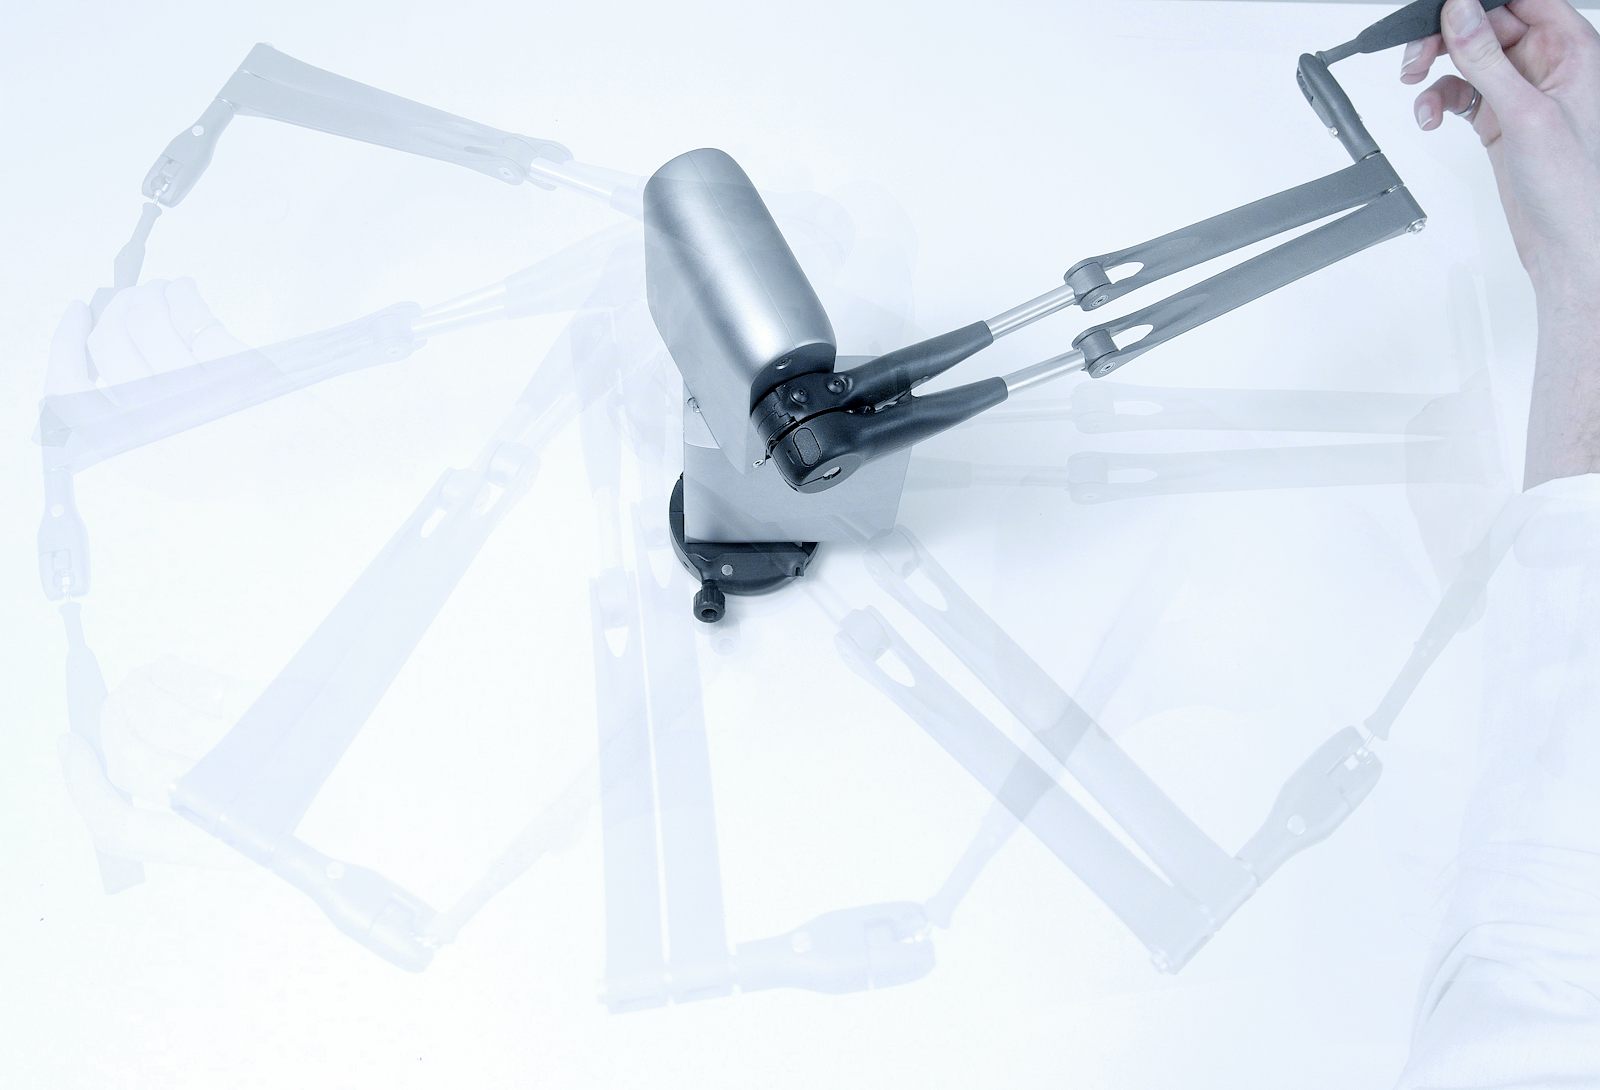
Inverse3の広い作業スペース内では、通常の使用中にも、装置が物体や人にぶつかる可能性があります。設定ミス、プログラミングエラー、または誤った使用によりInverse3 の動作が不安定になると、周囲の人や物体にぶつかる可能性が高まります。このような問題を防止するには、以下の事項を遵守してください:
- 装置に電源を接続する前に、作業エリアを確認し、経路に障害物や人がいないか確認してください。
- アクセサリーを取り付けた状態でシミュレーションを開始しないでください。シミュレーションが終了したら、すべてのアクセサリーを取り外してください。
- 剛性の高いシミュレーションは不安定さを引き起こし、不規則な動作を招く可能性があるため、最初は剛性を低く設定して開始し、徐々に高くしてください。
- 位置制御では、大きな位置変化を一気に生じさせるのではなく、いくつかの短い増分に分けてください。
- 装置が不安定になったり、制御不能な状態で動作したりした場合は、電源を切ってください。
装置の使用を開始する際は、非常用電源スイッチを使用することで、緊急時に簡単に電源を遮断することができます。簡単で安価な選択肢としては、本製品と同様のインライン電源ロッカースイッチを使用することができます。
長時間の使用および発熱
通常の使用中でも、Inverse3の温度は上昇します。高負荷のシミュレーションや長時間の高負荷使用中は、内部温度がさらに上昇し、この状態が長期間続くと、内部部品の寿命が短くなる可能性があります。
Inverse3を最大限に活用するには:
- 長時間(数分以上)にわたり、8N以上の連続的な力を加えないでください。
- 位置制御状態で、装置を10分以上放置しないでください。
- シミュレーションが終了したら、デバイスにウェイクアップコマンドを送信して電源をリセットし、位置制御を無効にしてください。
- 使用しないときは、Inverse3のコンピュータおよび電源の接続を解除してください。
デバイスの損傷
Inverse3の耐久性は優れていますが、誤った使用方法により摩耗が早まる可能性があります。
- USB-Cポートや電源ポートに過度な力を加えないでください。
- 適切な出力の電源装置を使用してください(詳細については、「はじめに」のセクションを参照してください)。
- 移動する前に、Inverse3を折りたたみ、本体を持ち上げて移動してください。
- 湿気やほこり、砂の多い環境では、Inverse3の使用および保管を避けてください。