安全な取り扱いについてInverse3
Inverse3 はロボットであり、他のロボットと同様、設定や制御の不備により、周囲の人や物と衝突する可能性があります。本記事では、本機およびその周囲への損傷リスクを低減するためのベストプラクティスとガイドラインについて説明します。
身体的接触
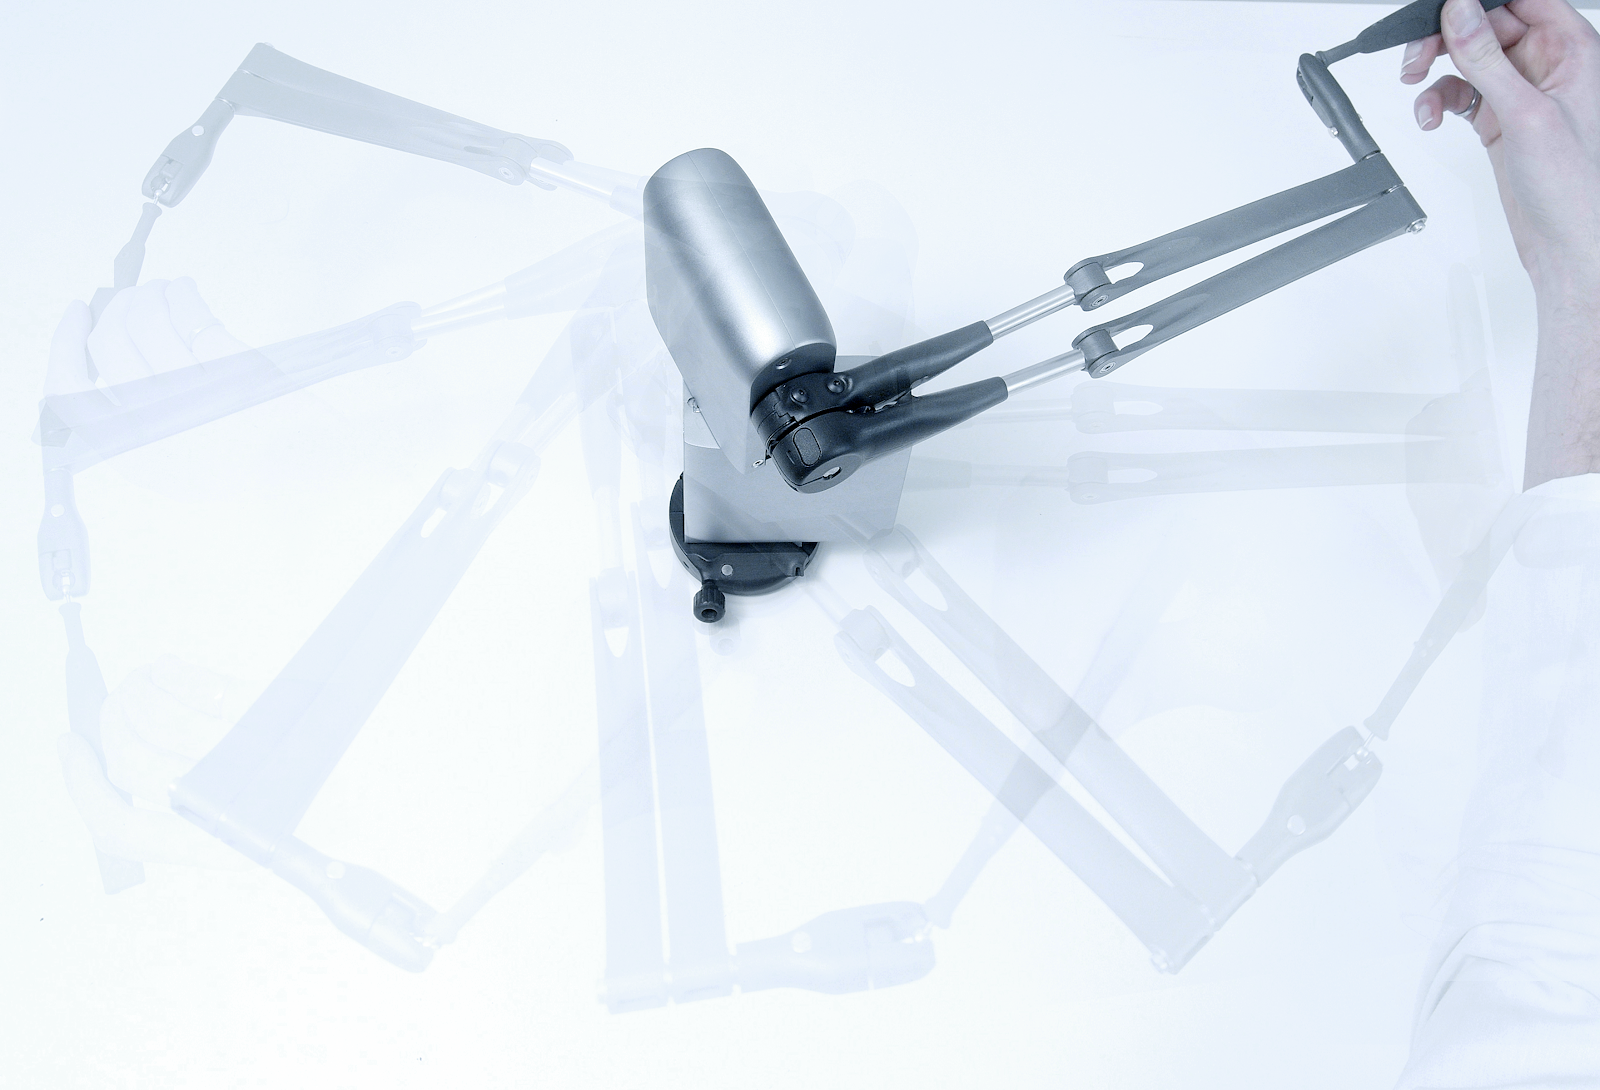
Inverse3 の広い作業範囲内では、通常の使用時でも本機が物体や人に接触してしまう可能性があります。設定ミス、プログラミングミス、または誤った使用により、Inverse3 が予期せぬ動作をする恐れがあり、その結果、近くにいる人や物体に接触する危険性が高まります。これらの問題を回避するには:
- 本機に電源を接続する前に作業エリアを確認し、邪魔になる物や人がいないか注意してください。
- アクセサリーを取り付けた状態でシミュレーションを開始しないでください。また、終了後はすべてのアクセサリーを取り外してください。
- 剛性の高いシミュレーションでは、不安定性が生じ、その結果、予測不可能な挙動につながる可能性があります。そのため、最初は剛性を低く設定し、段階的に上げていくようにしてください。
- 位置制御を行う際は、大きな位置変更を避け、代わりに一連の小さなステップを用いるようにしてください。
- 装置が不安定になったり、制御不能な動きを見せたりした場合は、電源を切ってください。
本機器を使用する際は、緊急時に素早く電源を遮断できるよう、緊急用電源スイッチを使用することができます。簡単で安価な選択肢としては、このようなインライン式トグルスイッチがあります。
長時間の使用と暖かさ
Inverse3 は、通常の使用時には温まります。大きな力が加わるシミュレーションや、長時間にわたる高負荷の使用時には、本体の温度がさらに上昇し、内部温度が高くなります。これが長期間続くと、内部部品の寿命が短くなる可能性があります。
Inverse3 を最大限に活用するには:
- 8 N以上の持続的な力を、長期間(数分以上)にわたって加えないでください。
- 本機器を位置制御モードで10分以上放置しないでください。
- シミュレーションの終了時に、デバイスにウェイクアップコマンドを送信して、力をリセットし、位置制御を無効にしてください。
- Inverse3 を使用しないときは、コンピュータおよび電源から取り外してください。
機器の損傷
Inverse3 耐久性に優れた構造ですが、他の機器と同様、経年劣化が生じます。不適切な使用により、その劣化が早まる可能性があります。
- USB-C端子や電源コネクタに過度な力を加えないでください。
- 適切な出力を持つ電源アダプタを使用してください(詳細については、「はじめに」のセクションをご覧ください)。
- Inverse3 を移動する前に折りたたみ、筐体部分を持ってください。
- Inverse3 は、湿気やほこり、砂の多い環境での使用や保管は避けてください。